 Repositorio
 Código abierto
towr · ethz-adrl
Biblioteca de optimización de trayectoria C++ para robots con patas.
Planificación y control de movimiento
Ferretería / Código abierto
Aquí encontrará todo lo que necesita saber sobre POPI, nuestro robot cuadrúpedo de código abierto. Si quieres consultar los vídeos que publicaremos al respecto, puedes echar un vistazo a nuestro canal de YouTube.

Aquí encontrará todo lo que necesita saber sobre POPI, nuestro robot cuadrúpedo de código abierto. Si quieres consultar los vídeos que publicaremos al respecto, puedes echar un vistazo a nuestro canal de YouTube.
Inspeccionar archivos de diseño, lista de materiales, instrucciones de ensamblaje e interfaces eléctricas/mecánicas. Se debe confirmar la disponibilidad, el precio y la compatibilidad para la versión específica.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Biblioteca de optimización de trayectoria C++ para robots con patas.
Planificación y control de movimiento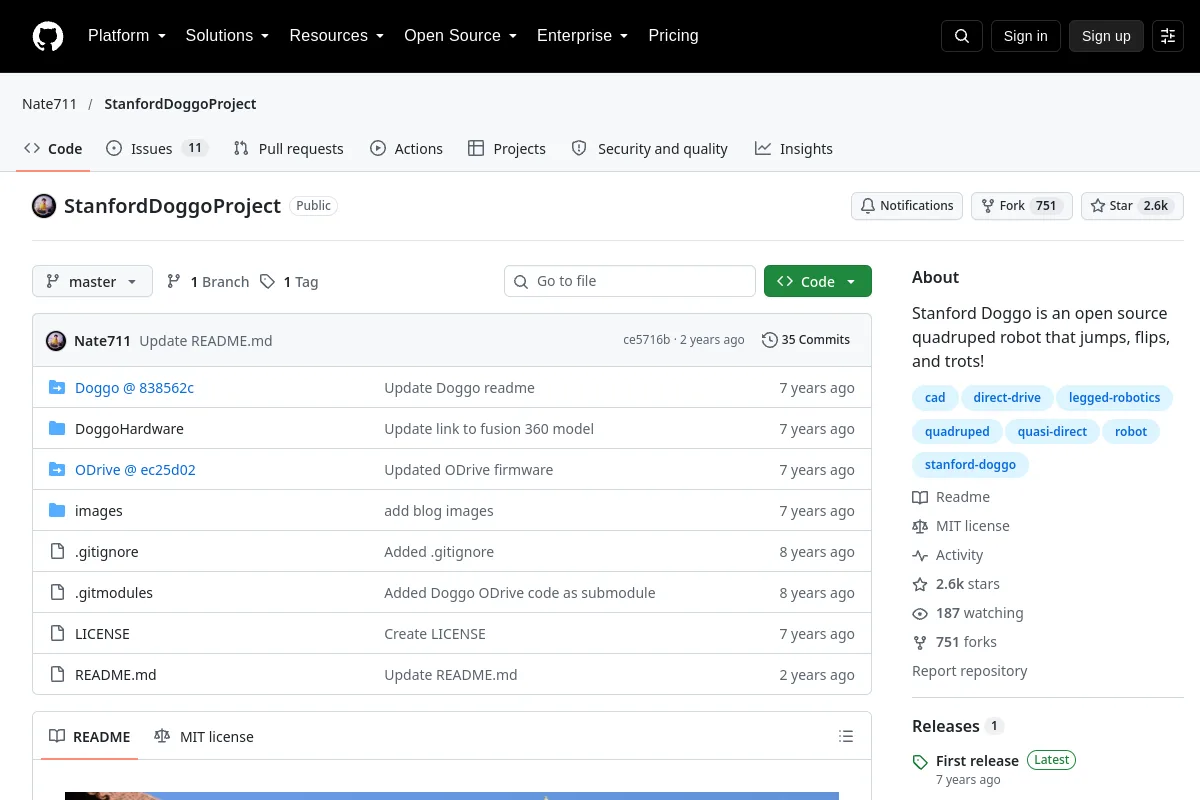 Repositorio
 Investigación
Un proyecto de hardware cuadrúpedo para experimentos de locomoción con patas.
Robots cuadrúpedos