 Repository

Hardware / Forschung
TriFinger
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
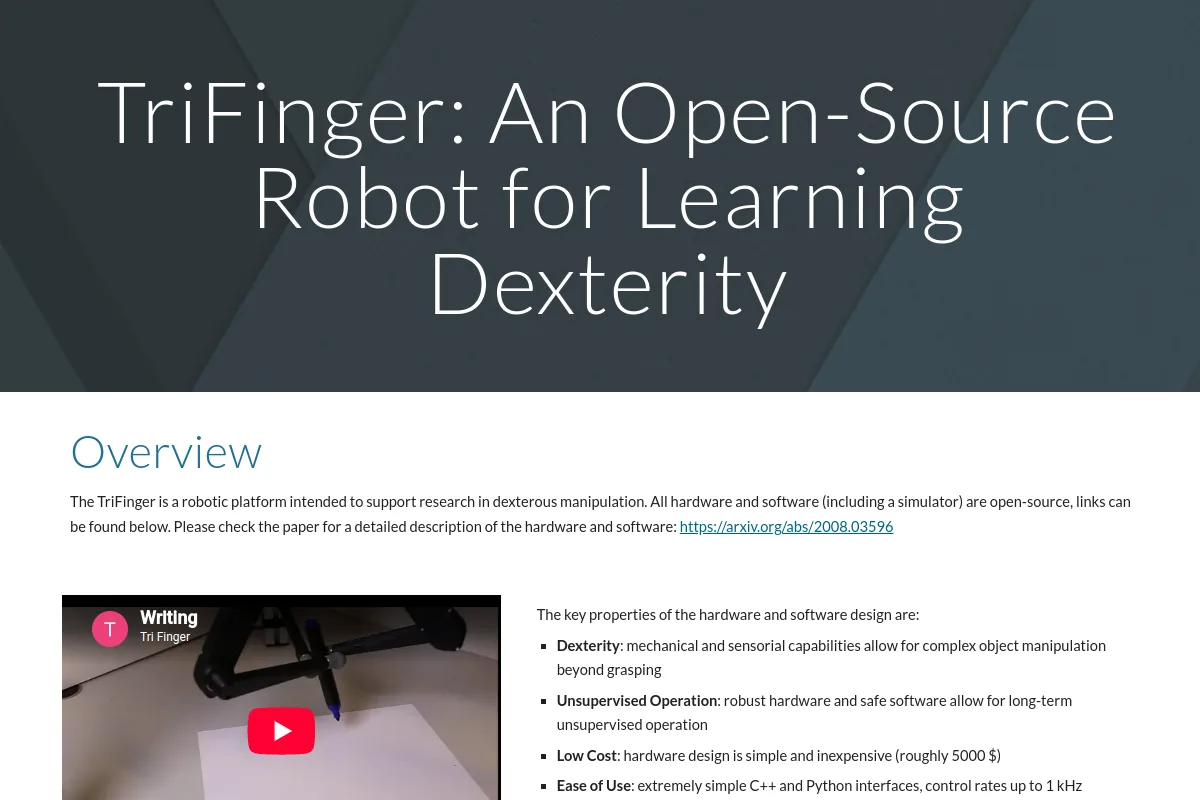
Übersicht
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
Vergleichen Sie Arbeitsbereich, Nutzlast, Sensorik, Steuerschnittstellen und Montageanforderungen. Hardwareverfügbarkeit und Softwareoffenheit sind getrennte Eigenschaften; jeweils mit dem Verlag bestätigen.
Durchsuchen Sie die Kategorien dieser Ressource
Anwendungsgebiete
Bildung & Forschung ↗Entdecken Sie verwandte Sammlungen
Robotergreifer und -hände ↗Mehr drin Hardware
Repository

 Repository
 Open Source
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Ein ESP32-basiertes Open-Source-Framework für vierbeinige Roboter-Haustiere zur Entwicklung vierbeiniger Roboter im Boston Dynamics-Stil, die sich perfekt für MINT, Programmier- und Robotikausbildung, IoT-Robotikanwendungen usw. eignen.
Hardware für Heimwerker und Bildung Repository
 Open Source
OpenCat-Quadruped-Robot · PetoiCamp
Ein Open-Source-Framework für vierbeinige Roboter-Haustiere zur Entwicklung vierbeiniger Roboter im Boston Dynamics-Stil, die sich perfekt für MINT, Programmier- und Robotikausbildung, IoT-Robotikanwendungen, KI-gestützte… eignen.
Hardware für Heimwerker und Bildung Repository
 Open Source
popi_project · popi-mkx3
Hier finden Sie alles, was Sie über POPI, unseren Open-Source-Vierbeinroboter, wissen müssen. Wenn Sie sich die Videos ansehen möchten, die wir dazu veröffentlichen, können Sie einen Blick auf unseren YouTube-Kanal werfen.
Hardware für Heimwerker und Bildung Repository
 Forschung
OpenCat-Old · PetoiCamp
Historische Referenz: Eine programmierbare und äußerst manövrierfähige Roboterkatze für die MINT-Ausbildung und KI-gestützte Dienste.
Hardware für Heimwerker und Bildung Repository
 Forschung
open quadruped · adham-elarabawy
open-quadruped ist ein 3D-gedrucktes vierbeiniges Roboterprojekt mit Ganggenerierung und Körperhaltungssteuerung.
Hardware für Heimwerker und Bildung