 Repository
Hardware / Forschung
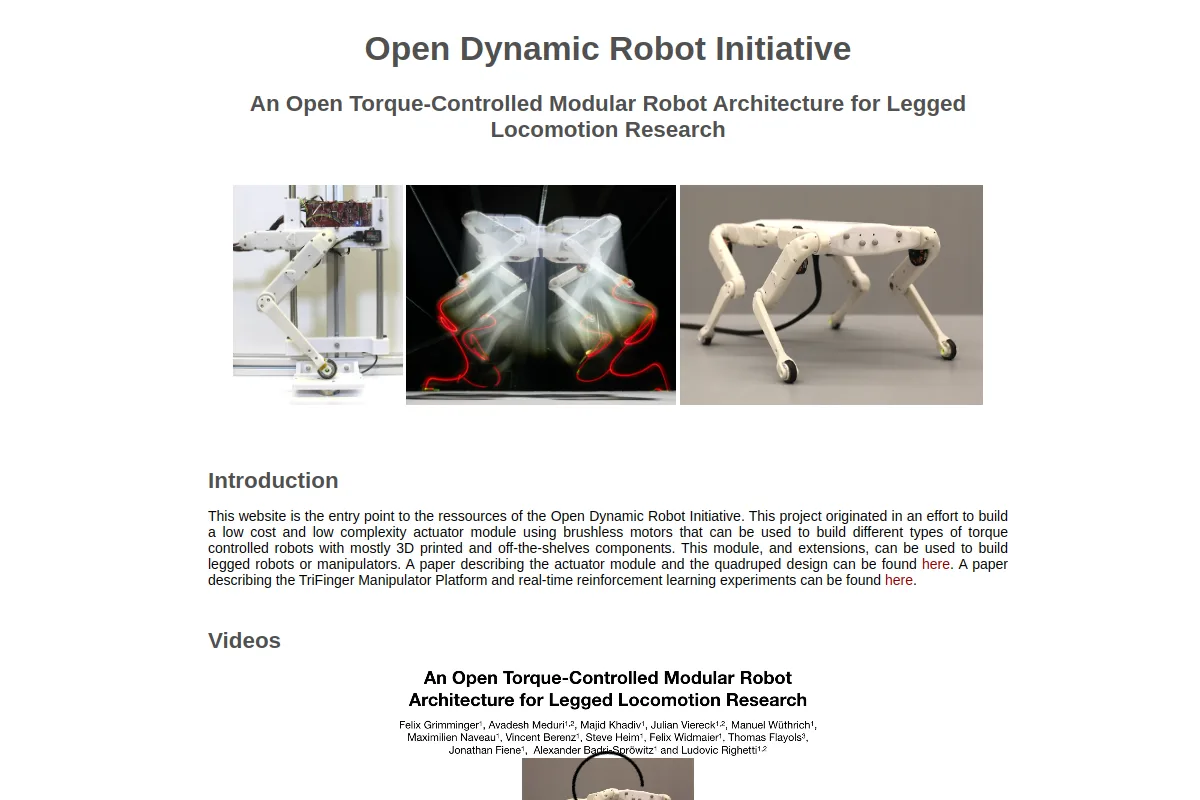
Open Dynamic Robot Initiative
Modulare Roboter-Hardware-Designs für die drehmomentgesteuerte Fortbewegungsforschung.
Übersicht
Modulare Roboter-Hardware-Designs für die drehmomentgesteuerte Fortbewegungsforschung.
Vergleichen Sie Arbeitsbereich, Nutzlast, Sensorik, Steuerschnittstellen und Montageanforderungen. Hardwareverfügbarkeit und Softwareoffenheit sind getrennte Eigenschaften; jeweils mit dem Verlag bestätigen.
Durchsuchen Sie die Kategorien dieser Ressource
Erfahren Sie, wie Sie diese Ressource nutzen
Folgen Sie einem abgestuften Projektpfad mit Lernzielen, praktischen Aufgaben und Bereitschaftsprüfungen.
Alle Pfade anzeigen mit Open Dynamic Robot Initiative →Entdecken Sie verwandte Sammlungen
Durchsuchen Hardware →Mehr drin Hardware
Repository

 Repository
 Open Source
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Ein ESP32-basiertes Open-Source-Framework für vierbeinige Roboter-Haustiere zur Entwicklung vierbeiniger Roboter im Boston Dynamics-Stil, die sich perfekt für MINT, Programmier- und Robotikausbildung, IoT-Robotikanwendungen usw. eignen.
Hardware für Heimwerker und Bildung Repository
 Open Source
OpenCat-Quadruped-Robot · PetoiCamp
Ein Open-Source-Framework für vierbeinige Roboter-Haustiere zur Entwicklung vierbeiniger Roboter im Boston Dynamics-Stil, die sich perfekt für MINT, Programmier- und Robotikausbildung, IoT-Robotikanwendungen, KI-gestützte… eignen.
Hardware für Heimwerker und Bildung Repository
 Open Source
popi_project · popi-mkx3
Hier finden Sie alles, was Sie über POPI, unseren Open-Source-Vierbeinroboter, wissen müssen. Wenn Sie sich die Videos ansehen möchten, die wir dazu veröffentlichen, können Sie einen Blick auf unseren YouTube-Kanal werfen.
Hardware für Heimwerker und Bildung Repository
 Forschung
OpenCat-Old · PetoiCamp
Historische Referenz: Eine programmierbare und äußerst manövrierfähige Roboterkatze für die MINT-Ausbildung und KI-gestützte Dienste.
Hardware für Heimwerker und Bildung Repository
 Forschung
open quadruped · adham-elarabawy
open-quadruped ist ein 3D-gedrucktes vierbeiniges Roboterprojekt mit Ganggenerierung und Körperhaltungssteuerung.
Hardware für Heimwerker und Bildung