 Repositorio
 Código abierto
oomwoo · makerspet
Robot aspirador de código abierto
Hardware educativo y de bricolaje
Ferretería / Investigación
Diseños modulares de hardware de robots para la investigación de la locomoción controlada por par.
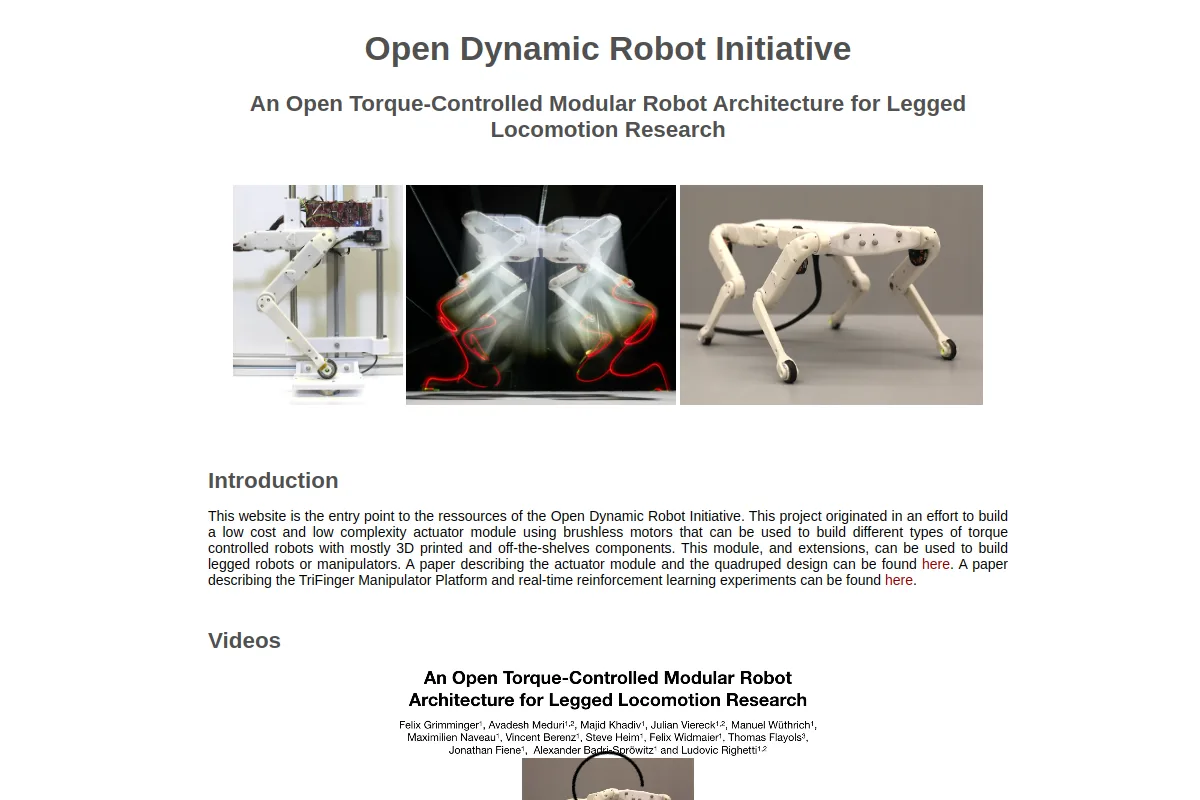
Diseños modulares de hardware de robots para la investigación de la locomoción controlada por par.
Compare el espacio de trabajo, la carga útil, la detección, las interfaces de control y los requisitos de ensamblaje. La disponibilidad del hardware y la apertura del software son propiedades separadas; confirme cada uno con el editor.
Siga una ruta de proyecto por etapas con objetivos de aprendizaje, tareas prácticas y comprobaciones de preparación.
Ver todas las rutas usando Open Dynamic Robot Initiative →
Repositorio
Código abierto
Robot aspirador de código abierto
Hardware educativo y de bricolaje Repositorio
 Código abierto
Un marco de robot mascota cuadrúpedo de código abierto basado en ESP32 para desarrollar robots de cuatro patas estilo Boston Dynamics que son perfectos para STEM, educación en codificación y robótica, aplicaciones de robótica IoT...
Hardware educativo y de bricolaje Repositorio
 Código abierto
Un marco de mascota robot cuadrúpedo de código abierto para desarrollar robots de cuatro patas estilo Boston Dynamics que son perfectos para STEM, educación en codificación y robótica, aplicaciones de robótica IoT, IA mejorada...
Hardware educativo y de bricolaje Repositorio
 Código abierto
Aquí encontrará todo lo que necesita saber sobre POPI, nuestro robot cuadrúpedo de código abierto. Si quieres consultar los vídeos que publicaremos al respecto, puedes echar un vistazo a nuestro canal de YouTube.
Hardware educativo y de bricolaje Repositorio
 Investigación
Referencia histórica: un gato robótico programable y altamente maniobrable para educación STEM y servicios mejorados con IA.
Hardware educativo y de bricolaje Repositorio
 Investigación
open-quadruped es un proyecto de robot cuadrúpedo impreso en 3D con generación de marcha y control de postura corporal.
Hardware educativo y de bricolaje