 Deposito
Hardware / Ricerca
Open Dynamic Robot Initiative
Progettazioni hardware di robot modulari per la ricerca sulla locomozione controllata dalla coppia.
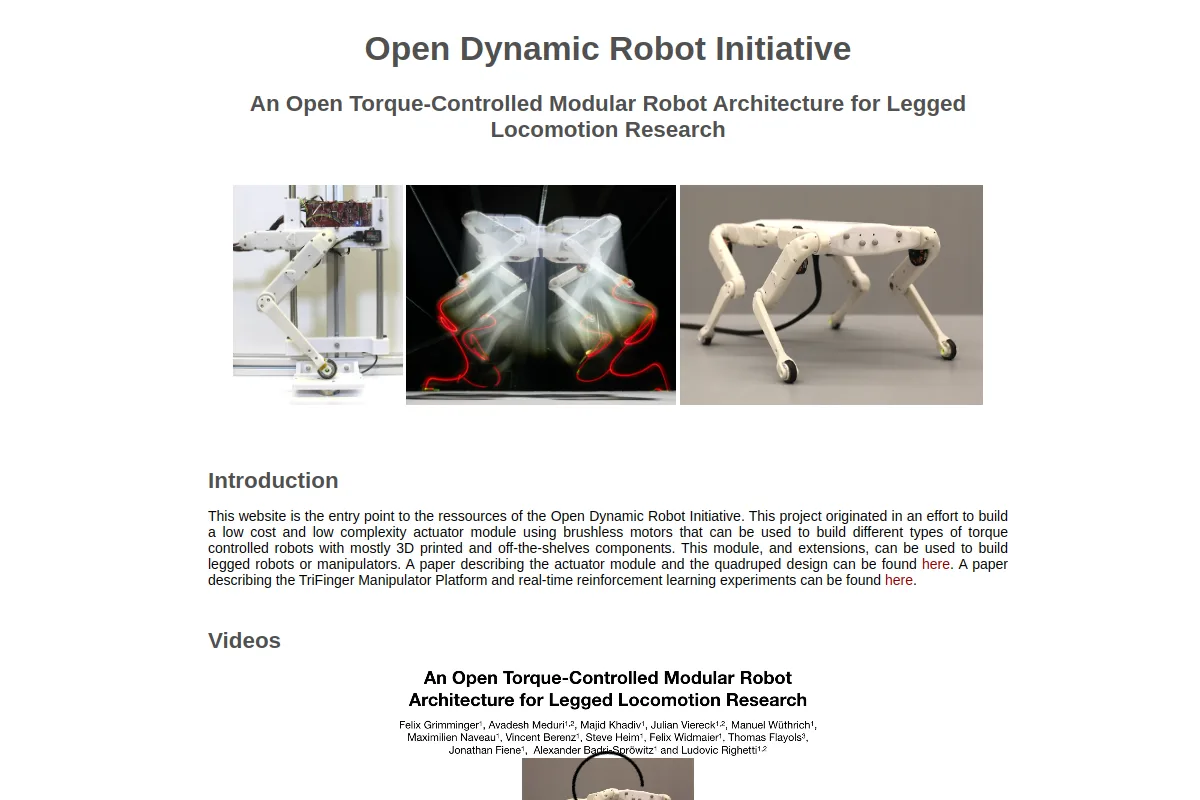
Panoramica
Progettazioni hardware di robot modulari per la ricerca sulla locomozione controllata dalla coppia.
Confronta i requisiti di spazio di lavoro, carico utile, rilevamento, interfacce di controllo e assemblaggio. La disponibilità dell'hardware e l'apertura del software sono proprietà separate; confermare ciascuno con l'editore.
Sfoglia le categorie di questa risorsa
Scopri come utilizzare questa risorsa
Segui un percorso di progetto graduale con obiettivi di apprendimento, attività pratiche e controlli di preparazione.
Visualizza tutti i percorsi utilizzando Open Dynamic Robot Initiative →Esplora le raccolte correlate
Sfoglia Hardware →Altro dentro Hardware
Deposito

 Deposito
 Fonte aperta
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Un framework open source per animali domestici robot quadrupede basato su ESP32 per lo sviluppo di robot a quattro zampe in stile Boston Dynamics perfetti per STEM, educazione alla codifica e alla robotica, applicazioni di robotica IoT...
Hardware fai-da-te e didattico Deposito
 Fonte aperta
OpenCat-Quadruped-Robot · PetoiCamp
Un framework open source per animali domestici robot quadrupede per lo sviluppo di robot a quattro zampe in stile Boston Dynamics perfetti per STEM, educazione alla codifica e alla robotica, applicazioni di robotica IoT, intelligenza artificiale...
Hardware fai-da-te e didattico Deposito
 Fonte aperta
popi_project · popi-mkx3
Ecco tutto ciò che devi sapere su POPI, il nostro robot quadrupede open source. Se vuoi controllare i video che pubblicheremo a riguardo, puoi dare un'occhiata al nostro canale YouTube.
Hardware fai-da-te e didattico Deposito
 Ricerca
OpenCat-Old · PetoiCamp
Riferimento storico: un gatto robotico programmabile e altamente manovrabile per l'istruzione STEM e i servizi potenziati dall'intelligenza artificiale.
Hardware fai-da-te e didattico Deposito
 Ricerca
open quadruped · adham-elarabawy
open-quadruped è un progetto di robot quadrupede stampato in 3D con generazione dell'andatura e controllo della posa del corpo.
Hardware fai-da-te e didattico