 Repository
Hardware / Research
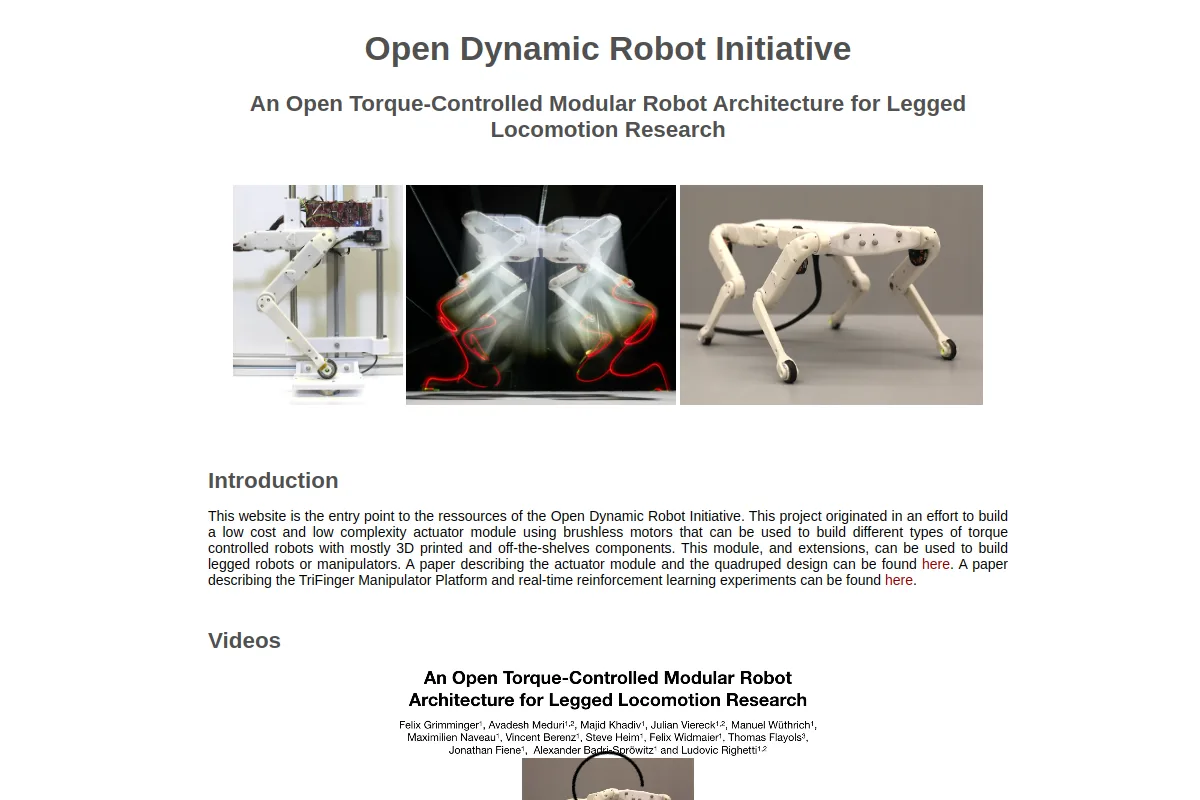
Open Dynamic Robot Initiative
Modular robot hardware designs for torque-controlled locomotion research.
Overview
Modular robot hardware designs for torque-controlled locomotion research.
Compare workspace, payload, sensing, control interfaces and assembly requirements. Hardware availability and software openness are separate properties; confirm each with the publisher.
Browse this resource’s categories
Explore related collections
Browse Hardware →More in Hardware
Repository
 Repository
 Open source
OpenCatEsp32-Quadruped-Robot · PetoiCamp
An ESP32-based open source quadruped robot pet framework for developing Boston Dynamics-style four-legged robots that are perfect for STEM, coding & robotics education, IoT robotics applications…
DIY & education hardware Repository
 Open source
OpenCat-Quadruped-Robot · PetoiCamp
An open source quadruped robot pet framework for developing Boston Dynamics-style four-legged robots that are perfect for STEM, coding & robotics education, IoT robotics applications, AI-enhanced…
DIY & education hardware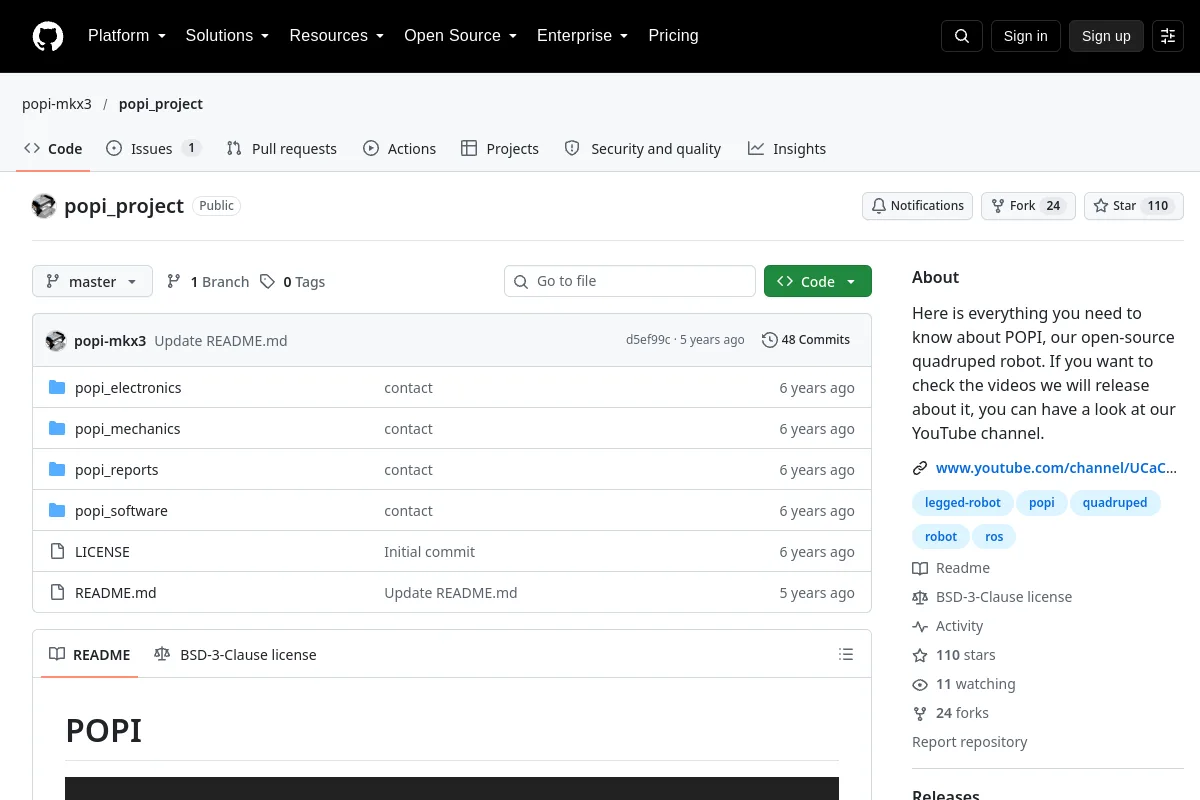 Repository
 Open source
popi_project · popi-mkx3
Here is everything you need to know about POPI, our open-source quadruped robot. If you want to check the videos we will release about it, you can have a look at our YouTube channel.
DIY & education hardware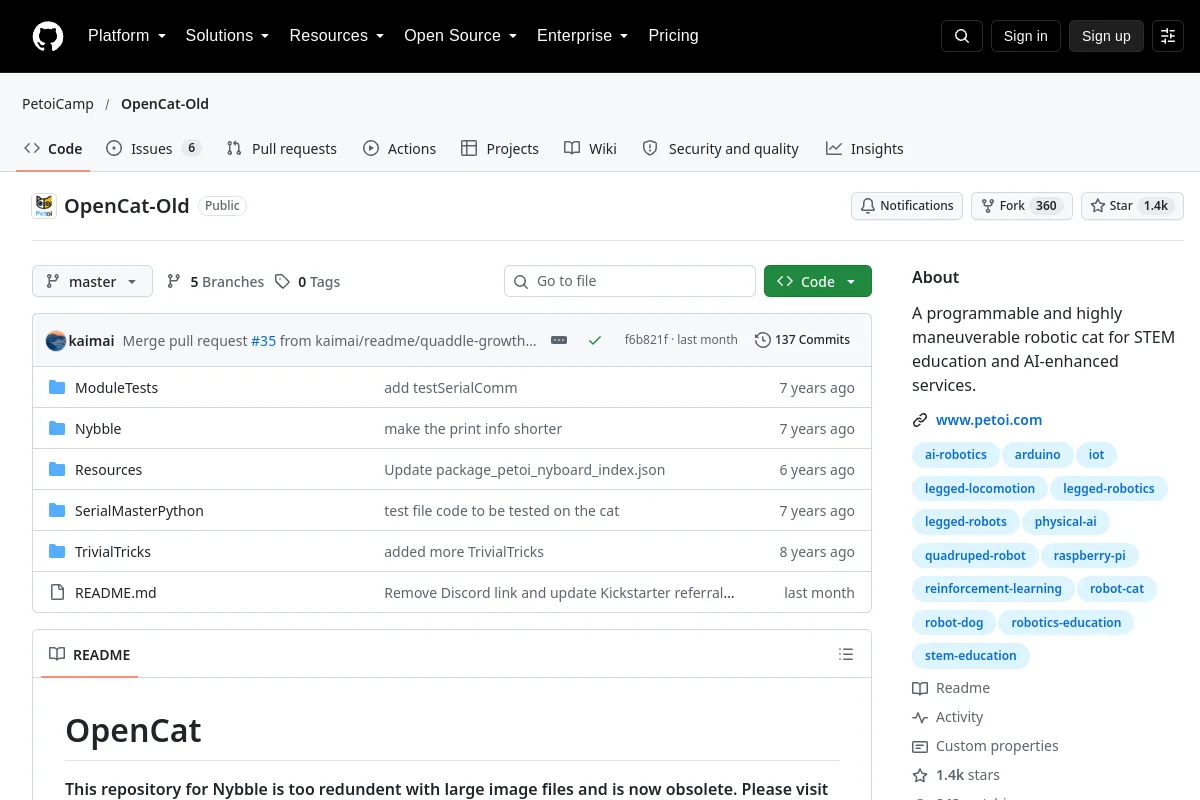 Repository
 Research
OpenCat-Old · PetoiCamp
Historical reference: A programmable and highly maneuverable robotic cat for STEM education and AI-enhanced services.
DIY & education hardware Repository
 Research
open quadruped · adham-elarabawy
open-quadruped is a 3D-printed quadrupedal robot project with gait generation and body-pose control.
DIY & education hardware