 Référentiel
Matériel / Recherche
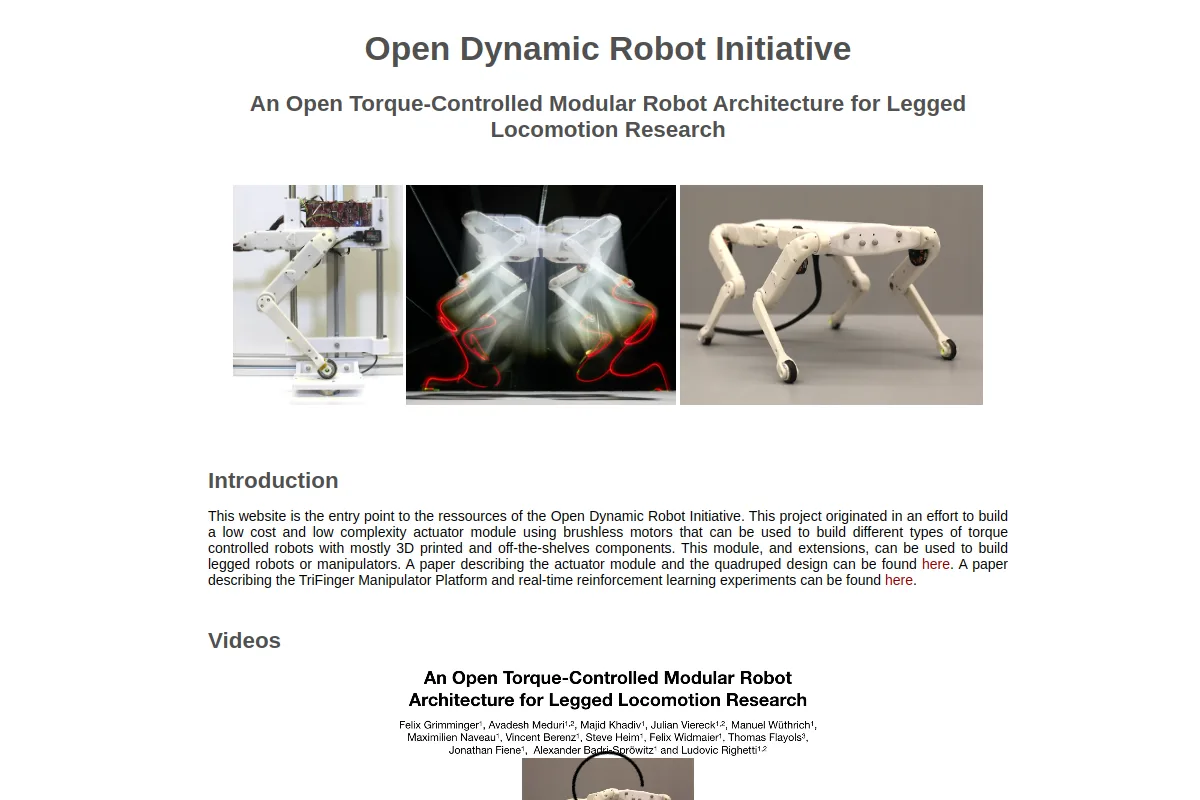
Open Dynamic Robot Initiative
Conceptions matérielles de robots modulaires pour la recherche sur la locomotion à couple contrôlé.
Aperçu
Conceptions matérielles de robots modulaires pour la recherche sur la locomotion à couple contrôlé.
Comparez l’espace de travail, la charge utile, la détection, les interfaces de contrôle et les exigences d’assemblage. La disponibilité du matériel et l'ouverture des logiciels sont des propriétés distinctes ; confirmer chacun auprès de l'éditeur.
Parcourez les catégories de cette ressource
Apprenez à utiliser cette ressource
Suivez un parcours de projet par étapes avec des objectifs d'apprentissage, des tâches pratiques et des contrôles de préparation.
Voir tous les chemins utilisant Open Dynamic Robot Initiative →Explorez les collections associées
Parcourir Matériel →Plus dans Matériel
Référentiel

 Référentiel
 Source ouverte
OpenCatEsp32-Quadruped-Robot · PetoiCamp
Un framework de robot quadrupède open source basé sur ESP32 pour développer des robots à quatre pattes de style Boston Dynamics qui sont parfaits pour l'enseignement STEM, le codage et la robotique, les applications robotiques IoT…
Matériel de bricolage et d'éducation Référentiel
 Source ouverte
OpenCat-Quadruped-Robot · PetoiCamp
Un framework open source pour animaux de compagnie quadrupèdes pour développer des robots à quatre pattes de style Boston Dynamics, parfaits pour l'enseignement STEM, le codage et la robotique, les applications robotiques IoT, l'amélioration de l'IA…
Matériel de bricolage et d'éducation Référentiel
 Source ouverte
popi_project · popi-mkx3
Voici tout ce que vous devez savoir sur POPI, notre robot quadrupède open source. Si vous souhaitez consulter les vidéos que nous publierons à ce sujet, vous pouvez consulter notre chaîne YouTube.
Matériel de bricolage et d'éducation Référentiel
 Recherche
OpenCat-Old · PetoiCamp
Référence historique : un chat robotique programmable et hautement maniable pour l'enseignement STEM et les services améliorés par l'IA.
Matériel de bricolage et d'éducation Référentiel
 Recherche
open quadruped · adham-elarabawy
open-quadruped est un projet de robot quadrupède imprimé en 3D avec génération de démarche et contrôle de la pose du corps.
Matériel de bricolage et d'éducation