具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
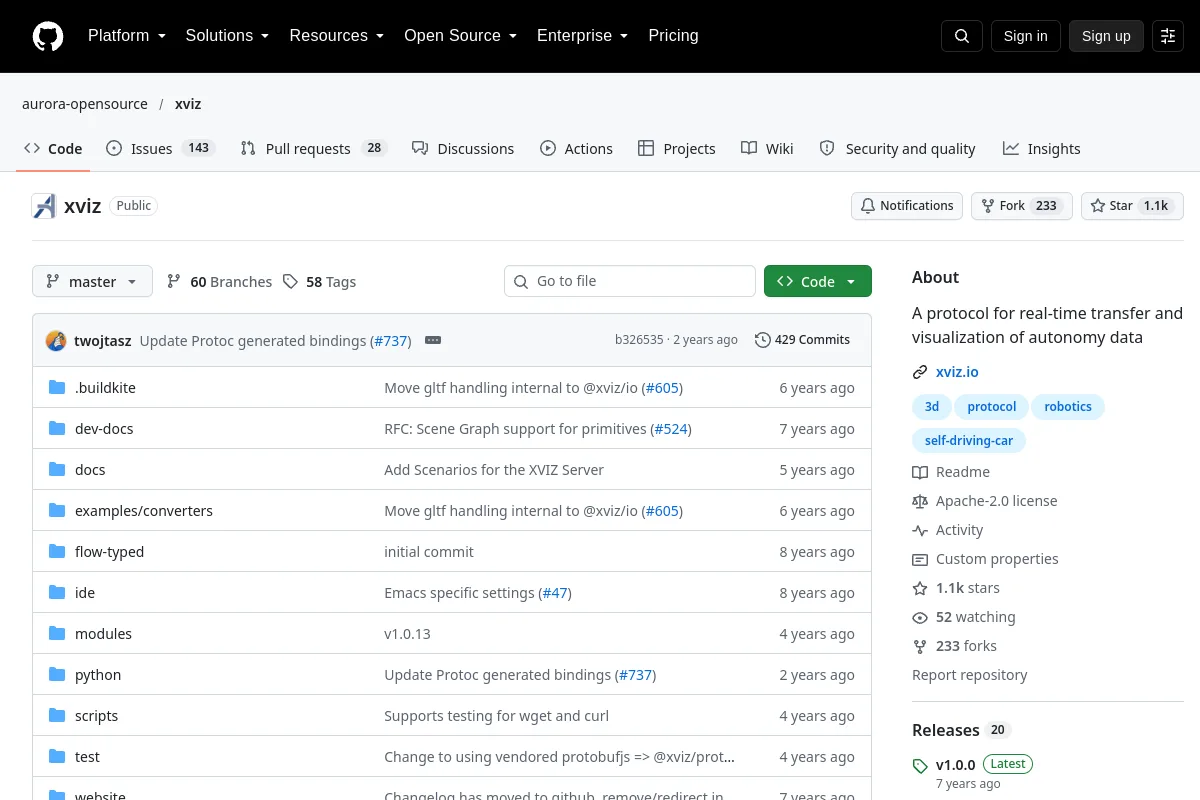
用于自治数据的实时传输和可视化的协议。
用于分布式机器人系统的中间件和工具。
使用 ALOHA 远程操作工作流程的机器人学习实现。
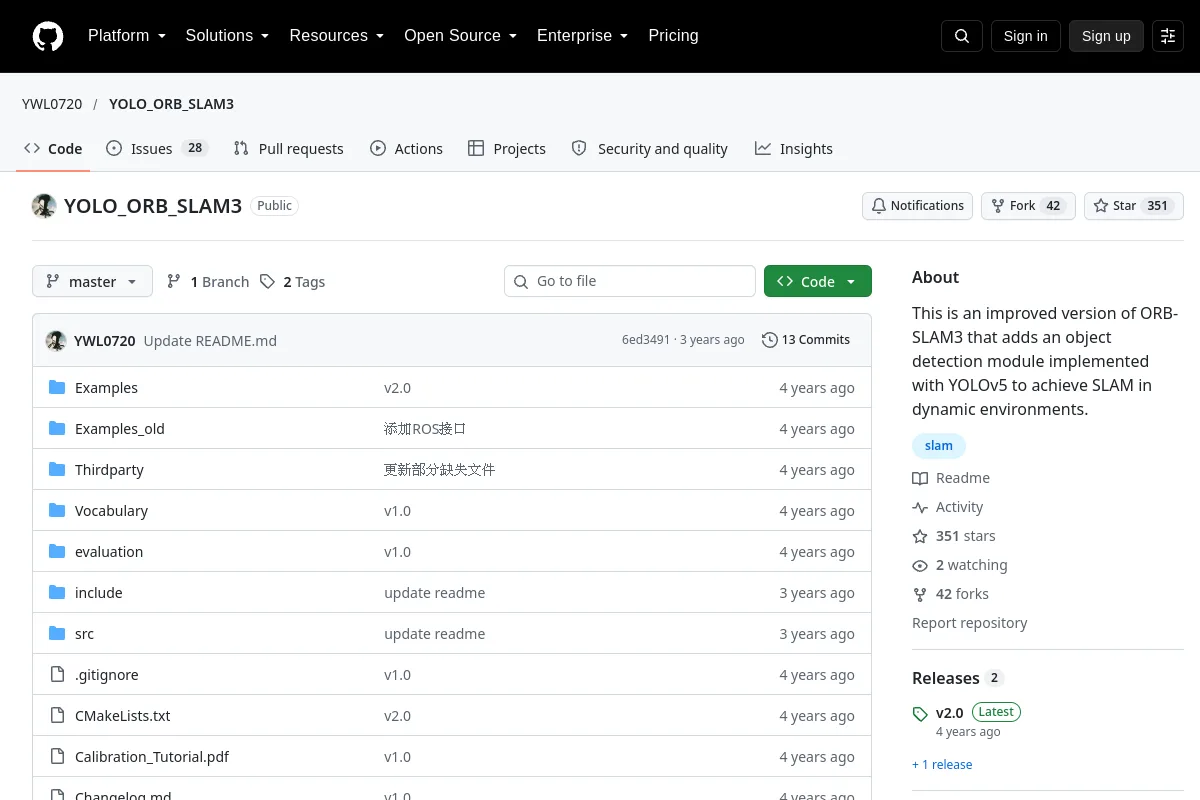
这是ORB-SLAM3的改进版本,增加了用YOLOv5实现的物体检测模块,以实现动态环境下的SLAM。
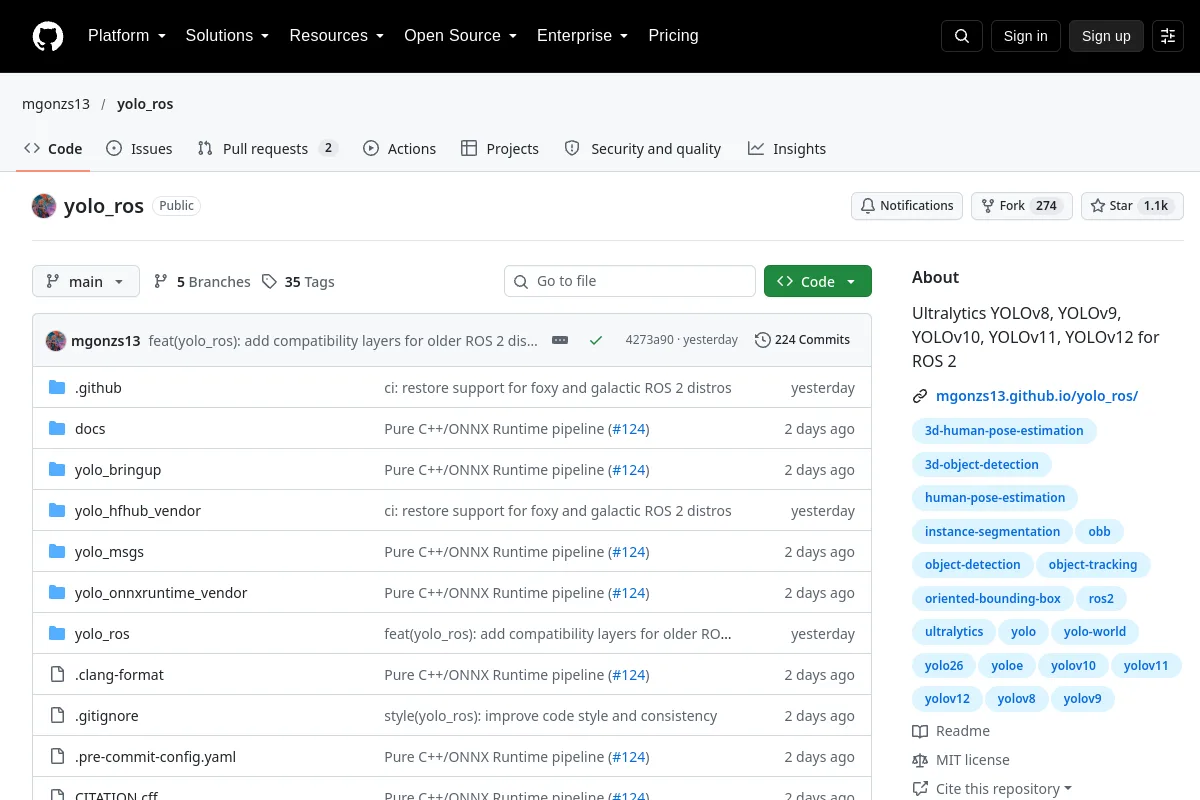
Ultralytics YOLO感知模型的ROS 2集成。
ZED SDK的ROS 2包装器
用于ZED相机和机器人应用的空间感知SDK。
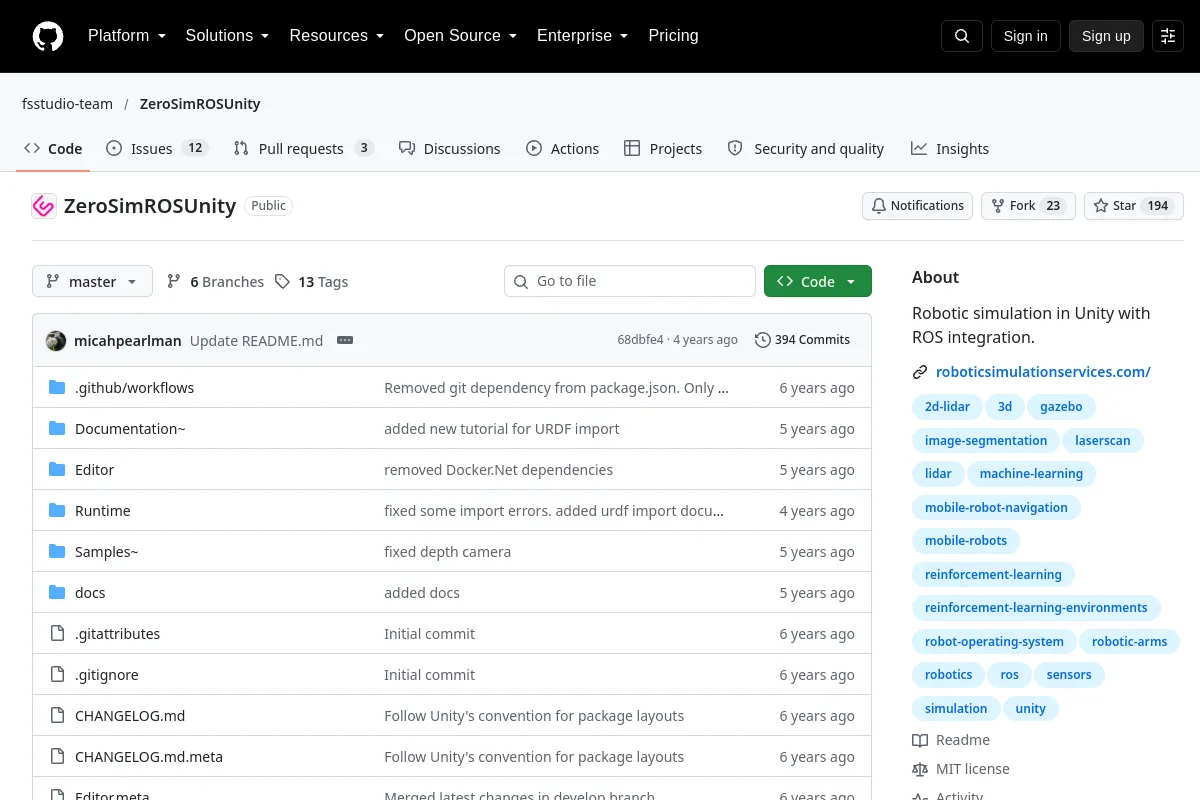
具有ROS集成的Unity机器人仿真工具。
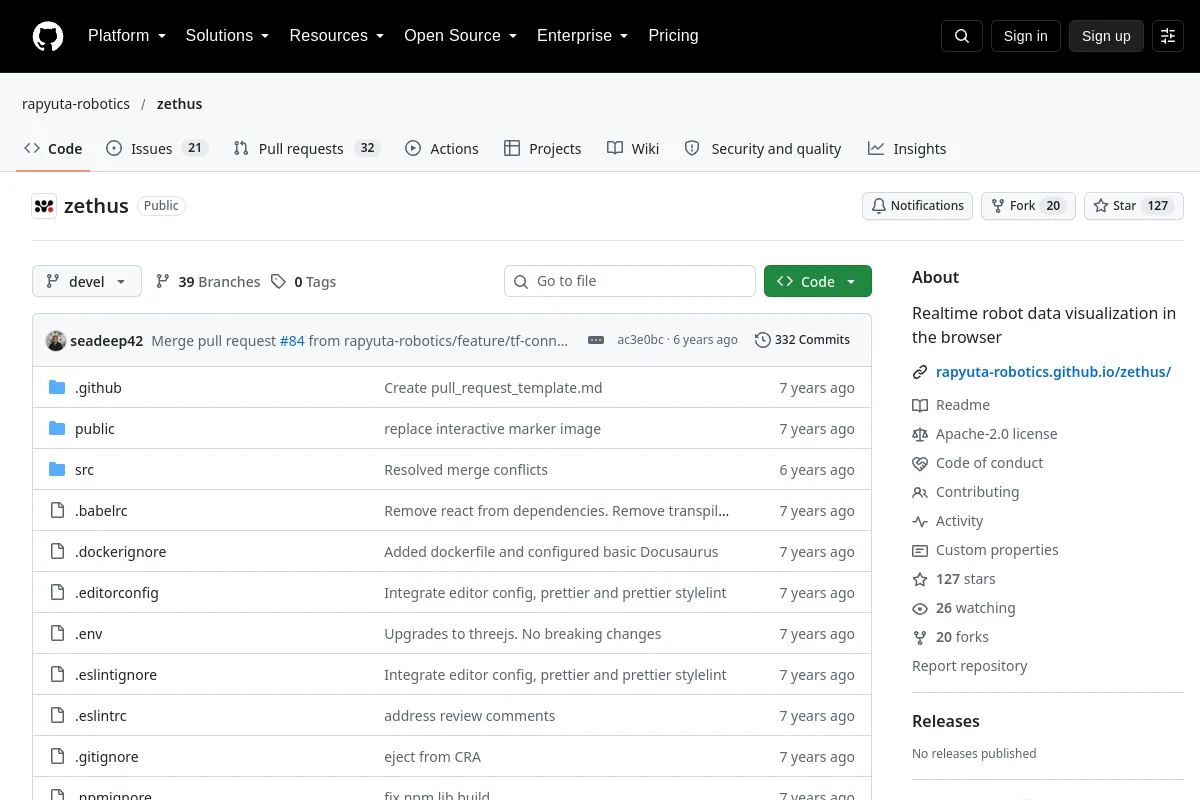
实时机器人数据的基于浏览器的可视化。
ZSON:使用多模态目标嵌入的零射击对象目标导航。神经IPS 2022
将URDF机器人描述导入Unity中以用于机器人可视化和仿真。
用于机器人感知和控制管道的数据流运行时。
用于机器人开发的开源模拟生态系统。
用于现实世界机器人学习的开源Python工具包。
用于机器人的运动规划和操纵工具。
一种用于自主移动机器人的导航框架。
机器人模拟和合成数据生成工具。
用于机器人技术、控制和模拟的物理引擎。
用于机器人系统的中间件和开发工具。
知道属于这里的资源吗?
 科研
 代码仓库