 Förvar
 Öppen källkod
xviz · aurora-opensource
Ett protokoll för realtidsöverföring och visualisering av autonomidata.
Visualisering & dataverktygTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Ett protokoll för realtidsöverföring och visualisering av autonomidata.
Visualisering & dataverktyg Förvar
 Forskning
Mellanvara och verktyg för distribuerade robotsystem.
Mellanvara och kommunikation Förvar
 Forskning
Implementering av robotinlärning med ALOHA-arbetsflöden för teleoperation.
Robotinlärningsramar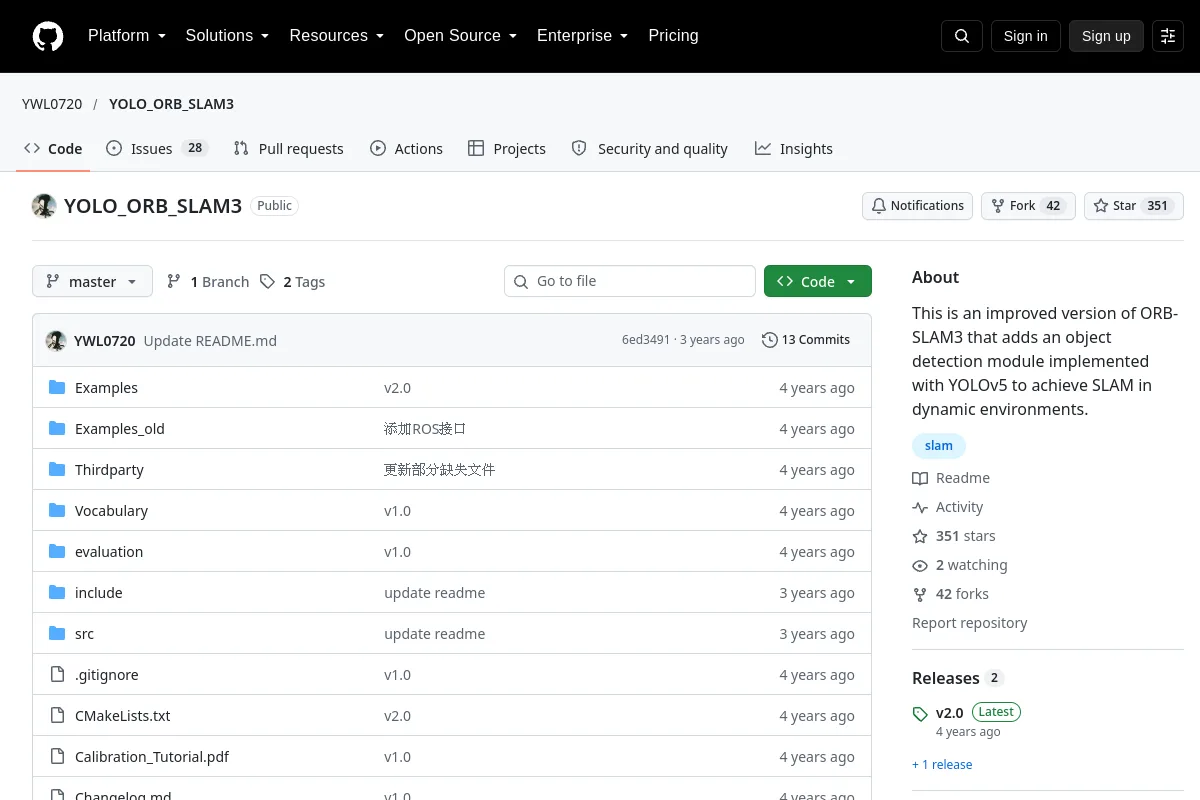 Förvar
 Forskning
Detta är en förbättrad version av ORB-SLAM3 som lägger till en objektdetekteringsmodul implementerad med YOLOv5 för att uppnå SLAM i dynamiska miljöer.
Navigation & SLAM Förvar
 Öppen källkod
ROS 2-integration för Ultralytics YOLO-uppfattningsmodeller.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Spatial-perception SDK för ZED-kameror och robotapplikationer.
Robot SDK:er Förvar
 Öppen källkod
Unity robotsimuleringsverktyg med ROS-integration.
Navigation & SLAM Förvar
 Öppen källkod
Webbläsarbaserad visualisering av levande robotdata.
Visualisering & dataverktyg Förvar
 Forskning
ZSON: Zero-Shot Object-Goal Navigation med hjälp av multimodala målinbäddningar. NeurIPS 2022
Navigation & SLAM Förvar
 Öppen källkod
Importera URDF-robotbeskrivningar till Unity för robotvisualisering och simulering.
Visualisering & dataverktyg Förvar
 Öppen källkod
En dataflödeskörning för robotuppfattning och kontrollpipelines.
Mellanvara och kommunikation Webbplats
 Öppen källkod
Ett simuleringsekosystem med öppen källkod för robotutveckling.
Simulering & fysik Webbplats
 Öppen källkod
Ett Python-verktyg med öppen källkod för robotinlärning i verkligheten.
Robotinlärningsramar Webbplats
 Öppen källkod
Rörelseplanerings- och manipulationsverktyg för robotar.
Rörelseplanering och kontroll Webbplats
 Webbplats
 Kommersiellt
Robotsimulering och syntetiska datagenereringsverktyg.
Simulering & fysik Webbplats
 Webbplats
Vet du en resurs som hör hemma här?