Förvar
 Forskning
ur arm rl · darshmenon
MuJoCo förstärkande inlärningsmiljöer för UR5e-räckvidd och manipulation.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
MuJoCo förstärkande inlärningsmiljöer för UR5e-räckvidd och manipulation.
Simulering & fysik Förvar
 Forskning
Förstärkningsinlärning med rlkit, UR5, Robotiq gripper på ROS (Robot Operating System)
Mellanvara och kommunikation Förvar
 Förvar
 Forskning
Ventura forskningskod för uppgiftsbetingad navigering med diffusionsmodeller.
Navigation & SLAM Förvar
 Forskning
ViKi omvandlar mänskliga RGB-D-demonstrationer till omriktade robotrörelser och LeRobot-datauppsättningar.
Teleoperationsprogramvara Förvar
 Forskning
Implementeringen Visibility-Aware RRT* för säkerhetskritisk navigering med robotar med begränsad uppfattning.
Navigation & SLAM Förvar
 Forskning
Verktygssats för synstyrd fyrbäddsrörelse, med arbetsflöden för simulering och driftsättning.
Perception & geometri Förvar
 Forskning
Visuell servoplattform för perceptionsbaserad rörelsekontroll.
Perception & geometri Förvar
 Forskning
sreferenser för visuell och semantisk SLAM.
Navigation & SLAM Förvar
 Forskning
Vitruvio är ett ramverk för snabb bendesignanalys och optimering för robotar med ben. Syftet med simuleringsramverket är att vägleda de tidiga stadierna av benrobotdesign. Slutet…
Simulering & fysik Förvar
 Forskning
Modulär perception, greppplanering, spårning och sorteringspipeline för ML-robotik
Perception & geometri Förvar
 Forskning
Lär dig robotik genom att leka med V-REP
Simulering & fysik Förvar
 Forskning
Sim-to-real RL-tränings- och implementeringsverktyg för Unitree Go1-roboten.
Robotinlärningsramar Webbplats
 Förvar
 Forskning
Isaac Lab miljöer och arbetsflöden för mobil robotik.
Robotinlärningsramar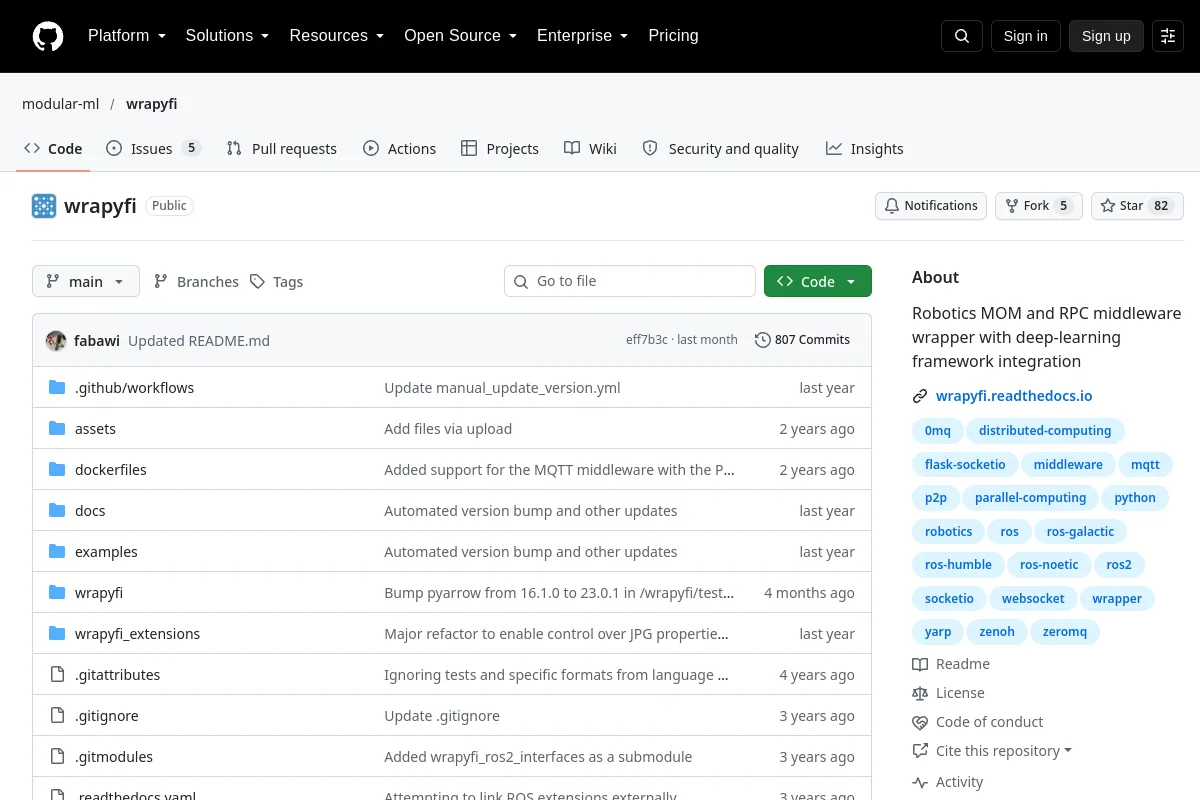 Förvar
 Forskning
Robotics MOM och RPC middleware wrapper med djupinlärning ramverk integration
Mellanvara och kommunikation Förvar
 Forskning
En elektronisk varvtalsregulatordesign för sensorade BLDC-motorer.
Rörelseplanering och kontroll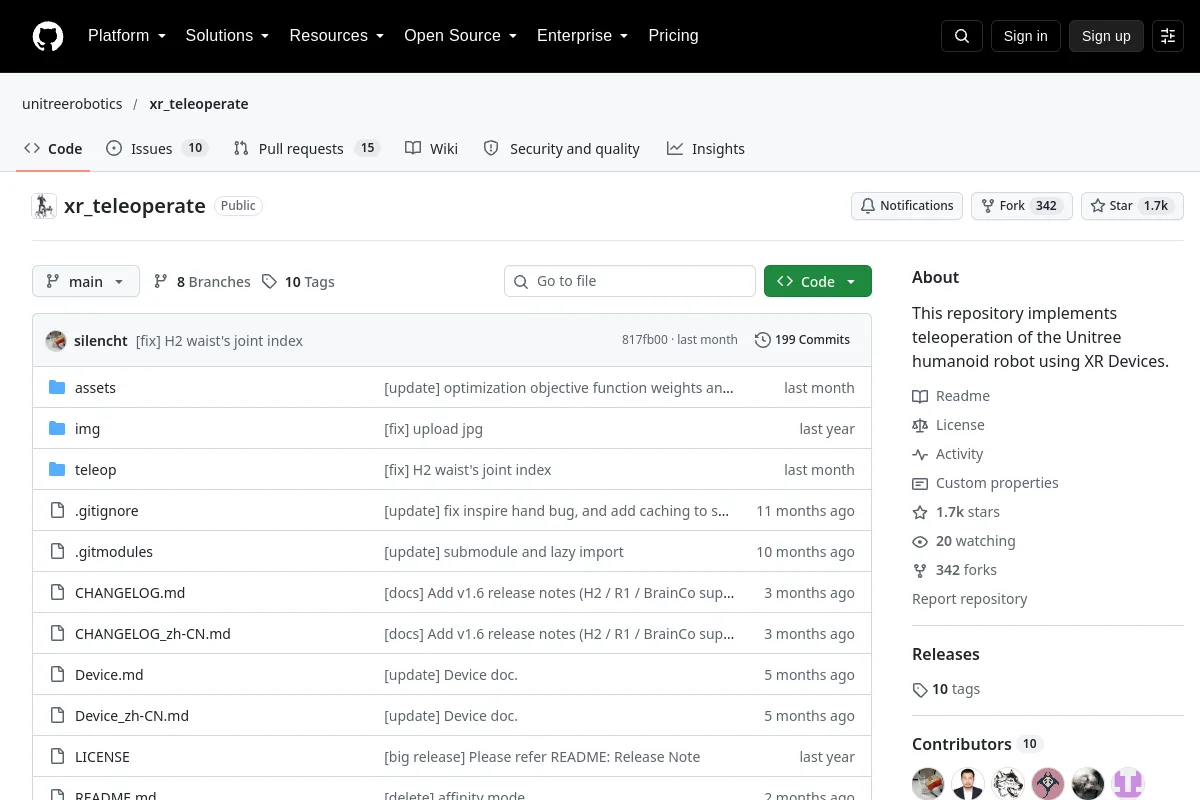 Förvar
 Forskning
XR-enhets teleoperationsverktyg för Unitree humanoida robotar.
Teleoperationsprogramvara Förvar
 Forskning
Mellanvara och verktyg för distribuerade robotsystem.
Mellanvara och kommunikation Förvar
 Forskning
Implementering av robotinlärning med ALOHA-arbetsflöden för teleoperation.
Robotinlärningsramar Förvar
 Forskning
Detta är en förbättrad version av ORB-SLAM3 som lägger till en objektdetekteringsmodul implementerad med YOLOv5 för att uppnå SLAM i dynamiska miljöer.
Navigation & SLAM Förvar
 Forskning
ZSON: Zero-Shot Object-Goal Navigation med hjälp av multimodala målinbäddningar. NeurIPS 2022
Navigation & SLAMVet du en resurs som hör hemma här?