Förvar
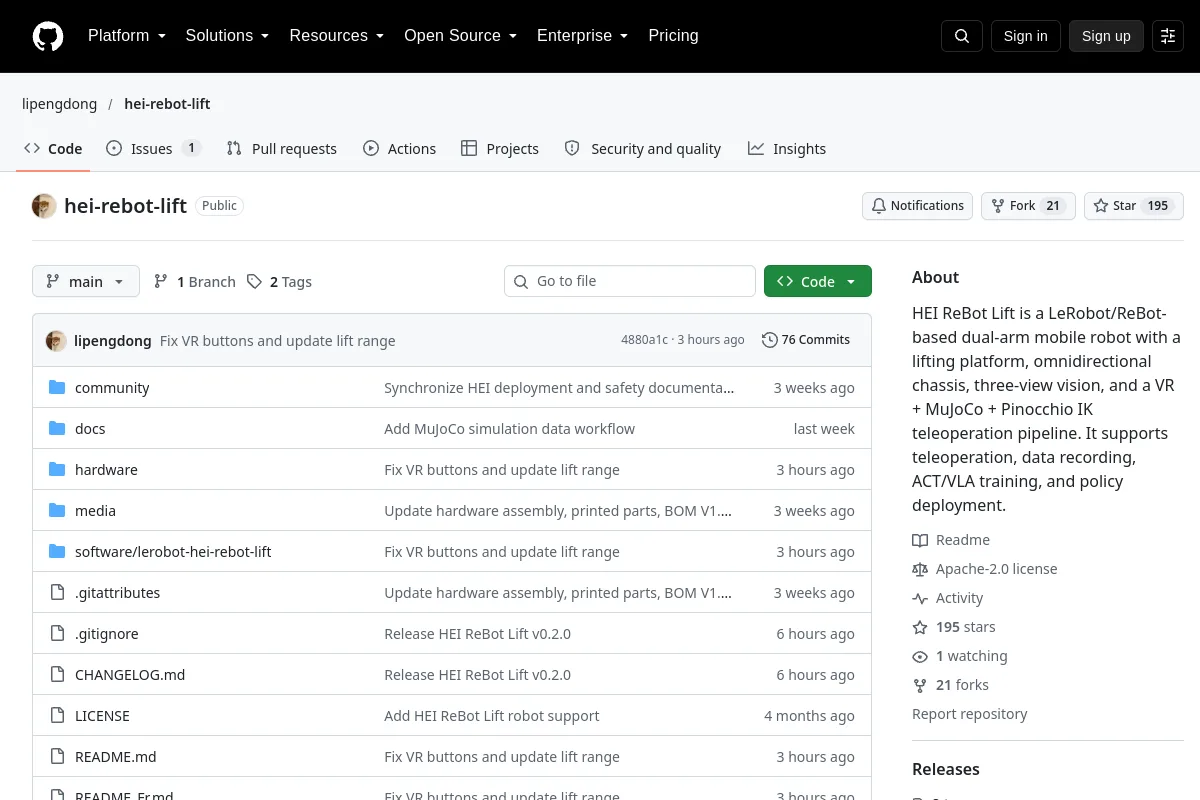
hei-rebot-lift · lipengdong
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
TeleoperationsprogramvaraTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
Teleoperationsprogramvara
Förvar
Webbläsarbaserad simulator för hexapodrobotgeometri och rörelse.
Rörelseplanering och kontroll
Förvar
SDK för robotteknikteam för att verifiera kvaliteten på deras data som används för AI-modellutbildning.
Robot SDK:er
Förvar
Hobot StereoNet är en högpresterande, djupinlärningsbaserad stereodjupuppskattningsalgoritm utvecklad av D-Robotics. Den bearbetar stereobildpar för att generera exakta djupkartor i realtid...
Perception & geometri
Förvar
En simuleringsmiljö för förstärkningsinlärning och robotforskning.
Perception & geometri
Förvar
Snabbaste Robotics Runtime System. Om telefoner har Android förtjänar robotar HORUS.
Mellanvara och kommunikation
Förvar
Hierarkisk RL för interaktiv navigering med mobila manipulatorer.
Navigation & SLAM
Förvar
URDF-modeller av människor skapade för att utföra mänskliga robotinteraktionsexperiment.
Simulering & fysik
Förvar
En simuleringsplattform för människa-fordon för experiment med autonoma system och interaktioner.
Simulering & fysik
Förvar
HybVIO visuell-tröghetsodometri och SLAM-system
Navigation & SLAM
Förvar
Detta paket tillhandahåller lokalisering i en förbyggd karta med hjälp av ICP och odometri (eller IMU-mätningarna).
Navigation & SLAM
Förvar
Robotmodellpaket för IIT Dagana-griparen.
Robotinlärningsramar
Förvar
En Numba-accelererad iLQR-implementering med tillstånds- och ingångsbegränsningar.
Rörelseplanering och kontroll
Förvar
ROS-paket för Interbotix robotarmar.
Robotinlärningsramar
Förvar
Arduino- och CMake-drivrutiner för utvalda InvenSense IMU.
Robotinlärningsramar
Förvar
Integrering av Motoman CSDA10f dubbelarmsrobot med ROS, Moveit och Gazebo, med syftet att skapa en robotutvecklingsplattform för Invite GmbH, förkonfigurerad för att vara enkel att använda och lära sig.
Simulering & fysik
Förvar
Det enhetliga ramverket för sim & riktig robot teleoperation
Teleoperationsprogramvara
Förvar
En oberoende förlängning baserad på IsaacLab. Det ger stöd för robotmanipulationsuppgifter (Robotarm och Fingerhand).
Simulering & fysik
Förvar
NVIDIA-accelererad apriltagsdetektering och ställningsuppskattning.
Perception & geometri
Förvar
NVIDIA-accelererat, djupt inlärt modellstöd för detektering av bildrymdobjekt
Robotinlärningsramar
Förvar
UR10 manipulationsinlärningsexperiment i Isaac Sim, inklusive tvångsmedveten kontroll.
Rörelseplanering och kontroll
Förvar
ROS-nod för att fånga rå ADC-avläsningar från TI-xWR1xxx radar med DCA100EVM
Robot SDK:er
Förvar
Robotbeskrivningar, meddelanden och kontroller för Jackal.
Rörelseplanering och kontroll
Förvar
Stela transformationer och Lie-grupper för JAX.
Perception & geometriVet du en resurs som hör hemma här?