 Förvar
 Öppen källkod
LeRobot · huggingface
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar Förvar
 Öppen källkod
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Robotinlärningsverktyg byggda kring Isaac-simuleringsekosystemet.
Simulering & fysik Förvar
 Öppen källkod
Konverterar Onshape-sammansättningar till URDF-, SDF- och MuJoCo-robotbeskrivningar.
Simulering & fysik Förvar
 Öppen källkod
En robust och mångsidig monokulär visuell-tröghetsskattare
Navigation & SLAM Förvar
 Öppen källkod
En 3D-simulator för förkroppsligande agentnavigering och interaktionsforskning.
Navigation & SLAM Förvar
 Öppen källkod
Exempel på robotmontering för exportören från form till robot.
Robotinlärningsramar Förvar
 Öppen källkod
Standardmiljö API och referensmiljöer för förstärkningsinlärning.
Robotinlärningsramar Förvar
 Öppen källkod
Arbetsflöden för utbildning och utvärdering för förkroppsligade agenter som använder Habitat.
Navigation & SLAM Förvar
 Öppen källkod
En simulator för forskning om uppfattning och kontroll av autonom körning.
Flotta och autonomisystem Förvar
 Öppen källkod
MuJoCo-baserade fysiksimulerings- och förstärkningsmiljöer från Google DeepMind.
Rörelseplanering och kontroll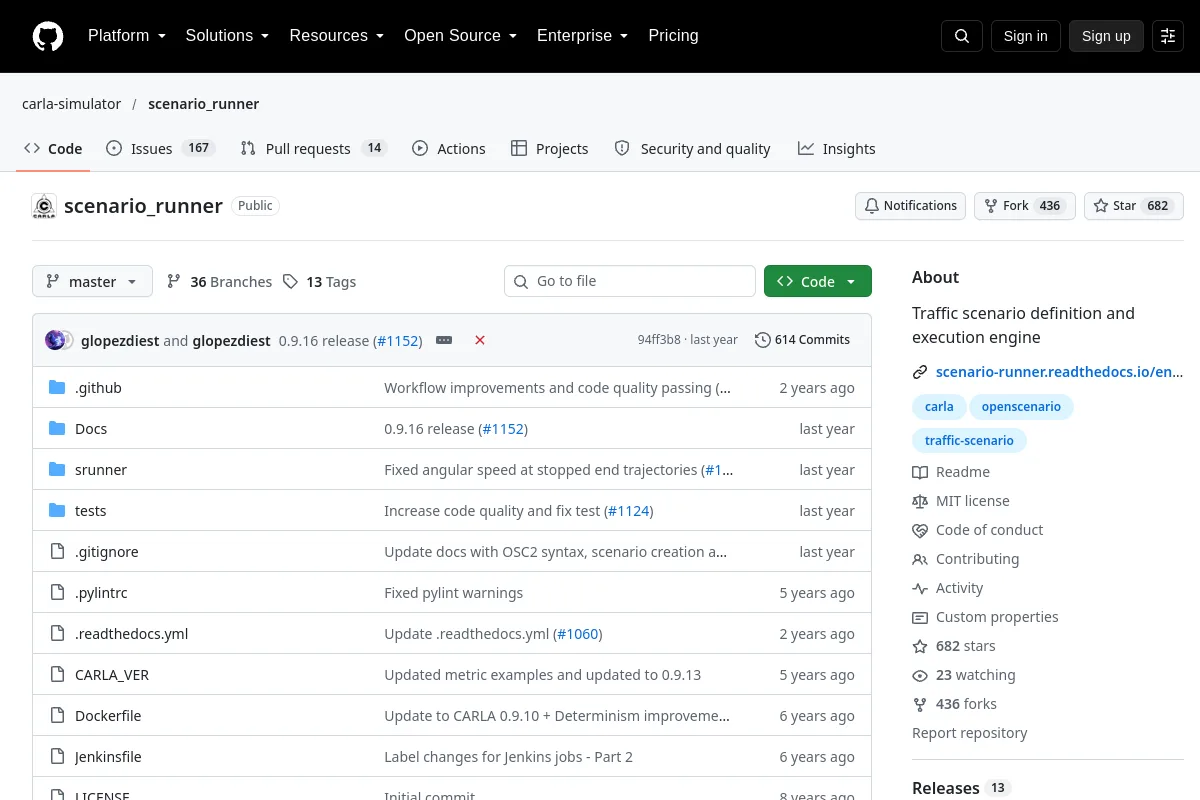 Förvar
 Öppen källkod
En trafikscenariodefinition och exekveringsmotor för CARLA.
Robotinlärningsramar Förvar
 Öppen källkod
En optimeringsbaserad multisensortillståndskalkylator
Navigation & SLAM Förvar
 Öppen källkod
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar Förvar
 Öppen källkod
Gazebo Sim robotsimulator källkod och utvecklingsresurser.
Simulering & fysik Förvar
 Öppen källkod
Rigid-body kinematik och dynamikalgoritmer för robotmodeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Abstrakt fysikgränssnitt utformat för att stödja simulering och snabb utveckling av robotapplikationer.
Simulering & fysik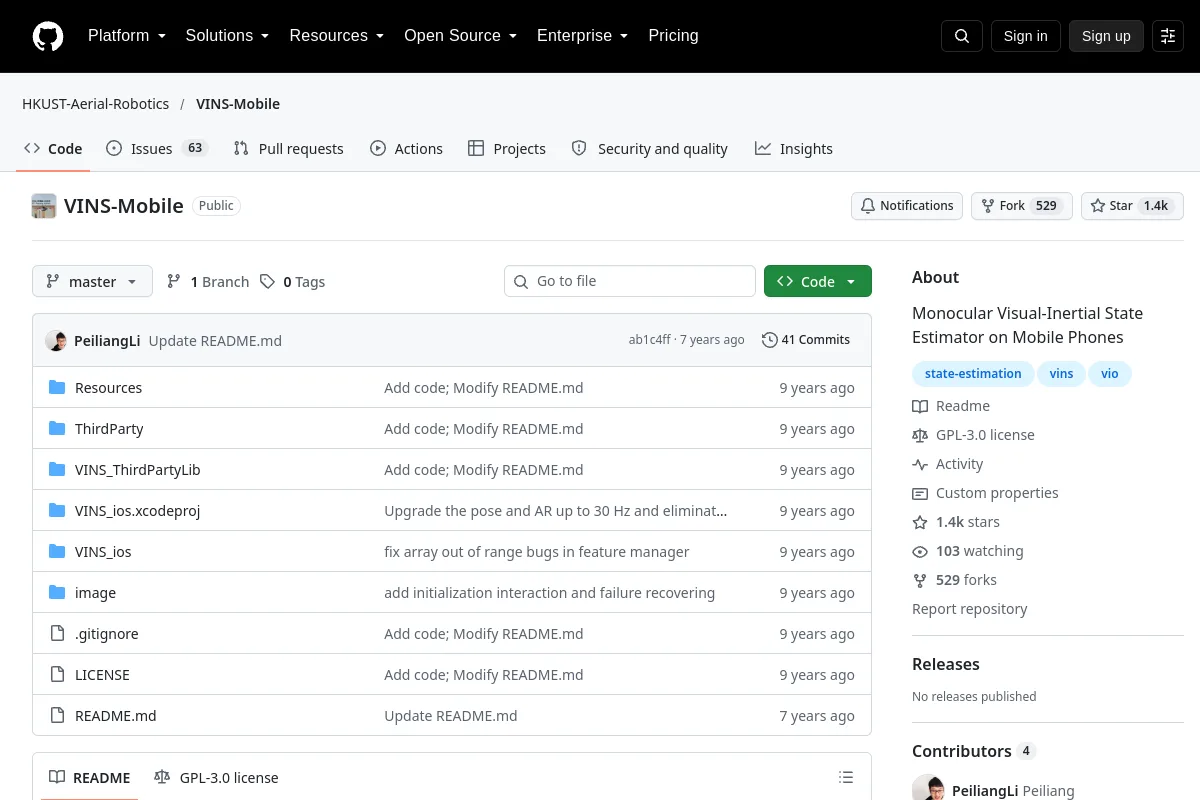 Förvar
 Öppen källkod
Monocular Visual-Inertial State Estimator på mobiltelefoner
Navigation & SLAM Förvar
 Öppen källkod
Optimala styrverktyg för robotsystem med flera kontakter.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Förstärkningsinlärningsinfrastruktur för förkroppsligade modeller och robotpolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
Robotmanipulationspolicy villkorad av multimodala uppmaningar.
Robotinlärningsramar Förvar
 Öppen källkod
Utbildning, inställning och utvärderingsverktyg för Stable-Baselines3 förstärkningsinlärningsagenter.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Benchmark uppgiftssvit för multimodal robotinlärning.
Robotinlärningsramar Förvar
 Öppen källkod
Robotforskningsplattform med robotgränssnitt och exempel.
RobotinlärningsramarVet du en resurs som hör hemma här?