Repositório
 Código aberto
rm_control · rm-controls
🤖 Interface de hardware/simulação baseada em ros-controls para desenvolvimento de robôs RoboMaster e robôs de alto desempenho.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
🤖 Interface de hardware/simulação baseada em ros-controls para desenvolvimento de robôs RoboMaster e robôs de alto desempenho.
Simulação e física Repositório
 Código aberto
Uma estrutura de visão ROS 2 para robôs RoboMaster.
Percepção e geometria Repositório
 Repositório
 Código aberto
Biblioteca de planejamento de movimento de robôs móveis com rodas projetada para FTC
Planejamento e controle de movimento Repositório
 Código aberto
Repositório de pesquisa RoboBrain para raciocínio de manipulação robótica.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma estrutura de simulação baseada em ROS2 e LLMs (como GPT) para tarefas de interação de robôs na era dos grandes modelos
Simulação e física Repositório
 Código aberto
🦾Torne seu robô autônomo com agente LLM. Configure-o com a mesma facilidade que agentes normais no CrewAI ou Autogen
Middleware e comunicação Repositório
 Código aberto
Ambientes estilo academia para aprendizagem de robôs.
Simulação e física Repositório
 Código aberto
Biblioteca Python para trajetória robótica, previsão e métricas de avaliação.
Sistemas de frota e autonomia Repositório
 Repositório
 Código aberto
Biblioteca moderna de planejamento de movimento de robôs baseada em Pinóquio.
Planejamento e controle de movimento Repositório
 Código aberto
Uma versão Python mais antiga do MATLAB Robotics Toolbox de Peter Corke.
Planejamento e controle de movimento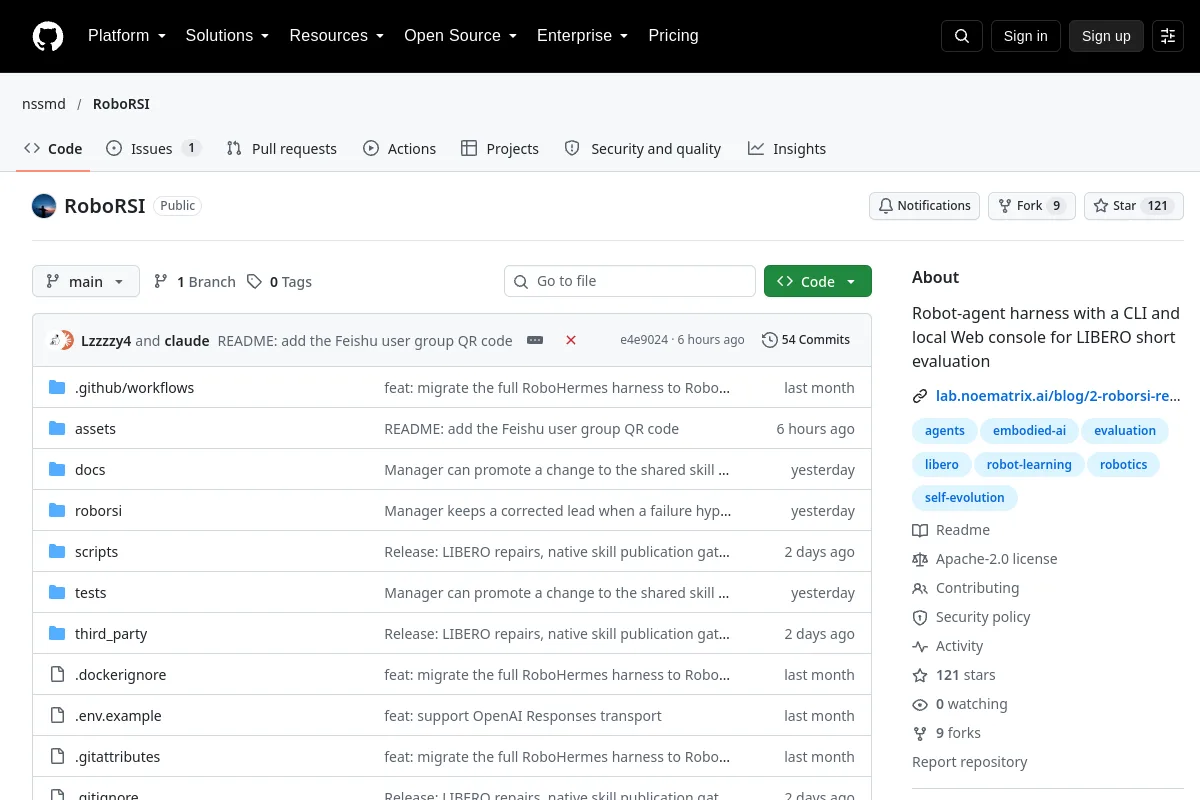 Repositório
 Código aberto
Equipamento robô-agente com CLI e console Web local para avaliação breve do LIBERO
Estruturas de aprendizagem de robôs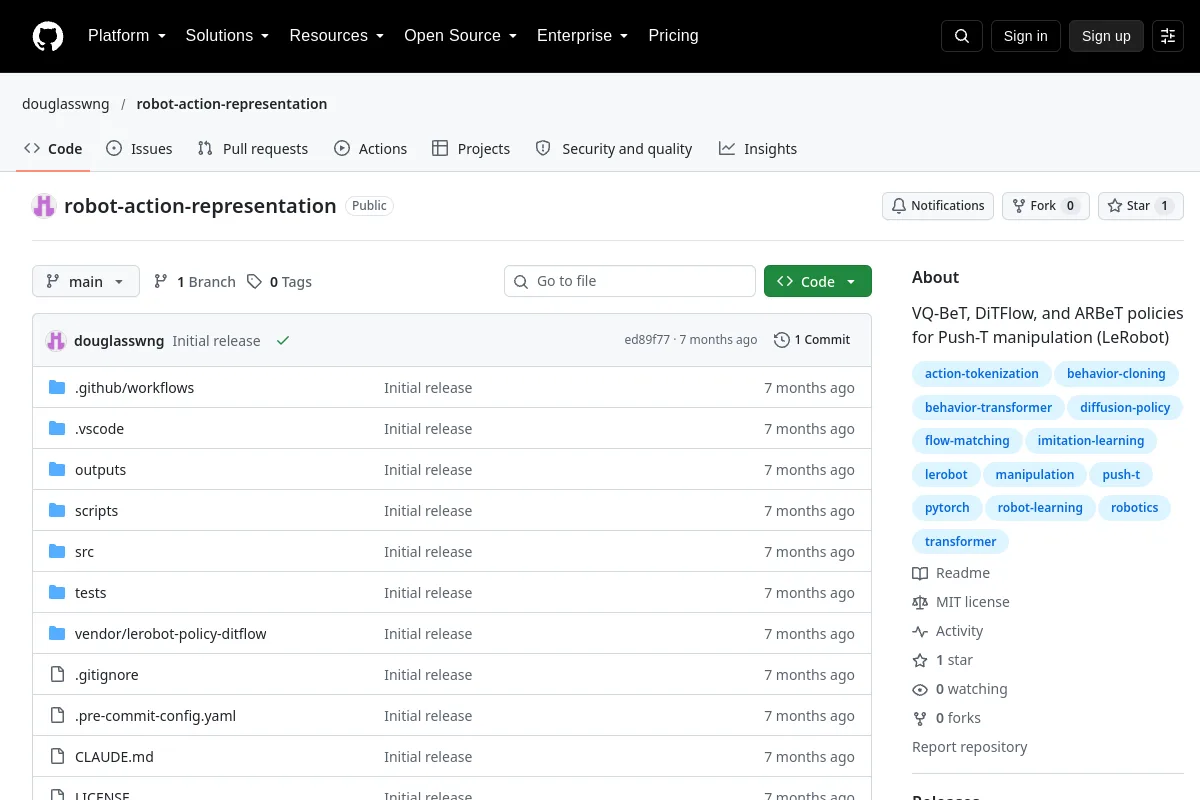 Repositório
 Código aberto
Implementações de políticas de manipulação de robôs para a tarefa Push-T em LeRobot.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um miniprograma WeChat para gerenciamento remoto de frota de robôs e teleoperação.
Software de teleoperação Repositório
 Código aberto
Uma estrutura sim-to-real enxuta e livre de ROS para treinar e implantar modelos de visão-linguagem-ação (VLA) e agentes RL. Wrappers nativos do MuJoCo Gymnasium com execução síncrona para Franka, UR5e…
Middleware e comunicação Repositório
 Código aberto
Arquivos de descrição para modelos de robôs BXI.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Memória de experiência do robô para reprodução e recuperação.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Interface de robô 3D construída com three.js.
Planejamento e controle de movimento Repositório
 Código aberto
Braço robótico Doosan, simulação, controle, visualização em Gazebo e ROS2 para Reinforcement Learning.
Simulação e física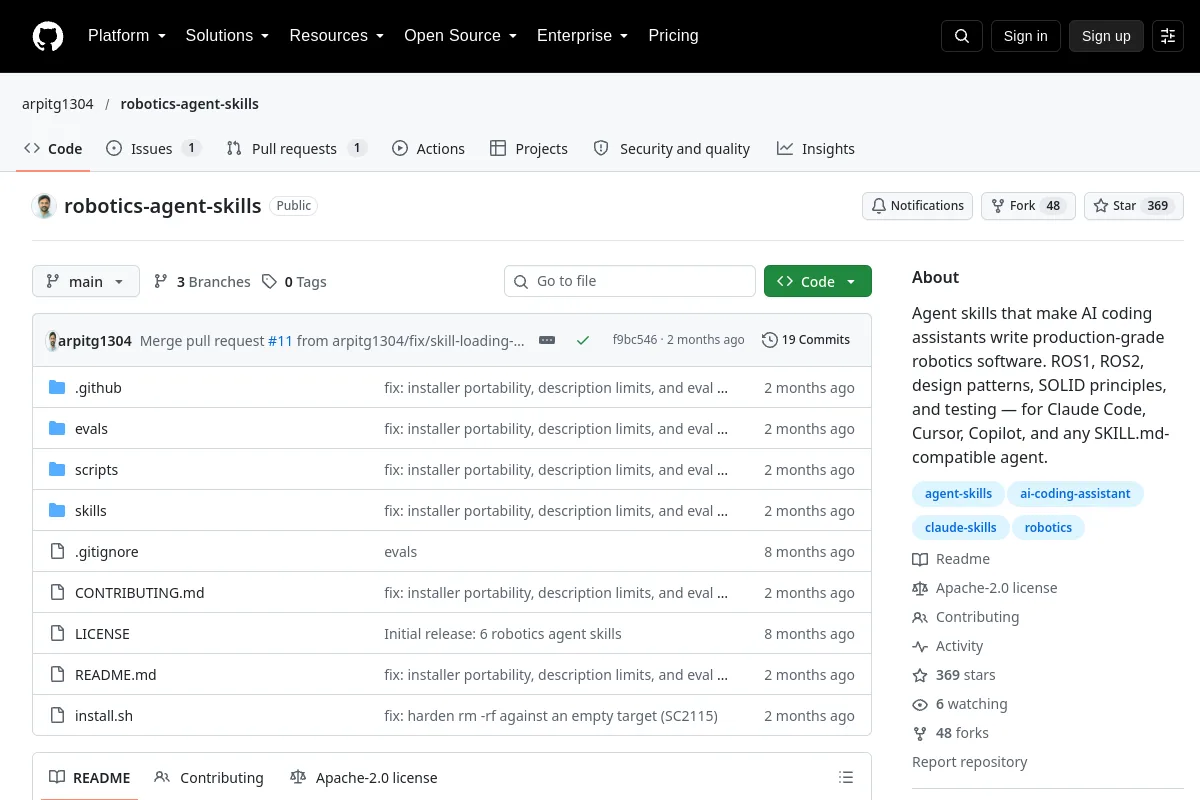 Repositório
 Código aberto
Orientação e habilidades do assistente de codificação para desenvolvimento de software robótico.
Estruturas de aprendizagem de robôs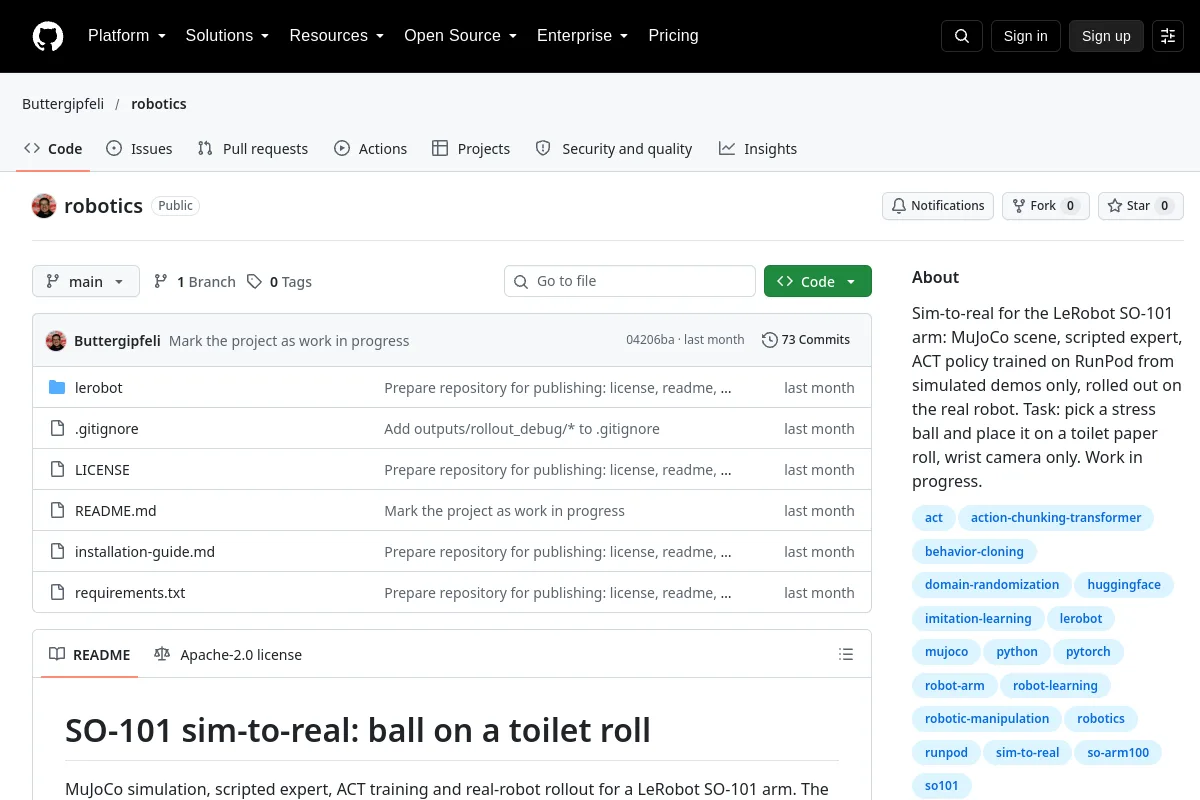 Repositório
 Código aberto
Experimentos SO-101 sim-to-real usando demonstrações MuJoCo e ACT.
Simulação e física Repositório
 Código aberto
Robótica Modelagem matemática e teoria com Python (aprendizado por meio de extensas simulações numéricas e animações).
Simulação e física Repositório
 Código aberto
Caixa de ferramentas de robótica para MATLAB
Planejamento e controle de movimentoConhece um recurso que pertence aqui?