 Repozytorium
 Otwarte źródło
LIO-SAM
Oprogramowanie do badań odometrycznych i mapowania inercyjnego LiDAR.
Nawigacja i SLAMKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Oprogramowanie do badań odometrycznych i mapowania inercyjnego LiDAR.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Infrastruktura uczenia się robotów łącząca przepływy pracy związane z symulacją i oceną.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zrobotyzowane środowiska uczenia się przez wzmacnianie zbudowane na PyBullet i Gymnasium.
Symulacja i fizyka Strona internetowa
 Otwarte źródło
Infrastruktura szkoleniowa do poruszania się humanoidów i przenoszenia symulacji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Z jednej ręki do wielu rąk: nauka naśladowania w celu zręcznej manipulacji za pomocą teleoperacji za pomocą jednej kamery, RA-L IROS 2022
Oprogramowanie do teleoperacji Repozytorium
 Repozytorium
 Otwarte źródło
Zestaw narzędzi do programowania robotów mobilnych do percepcji, mapowania i nawigacji.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
OverlapNet - Zamykanie pętli dla SLAM opartego na 3D LiDAR (chen2020rss)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Polityka transformatora wielozadaniowego do manipulacji robotycznej.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Optymalny zestaw narzędzi sterujących dla systemów przełączanych z przykładami robotyki i integracją ROS.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Sterownik Universal Robots ROS2 obsługujący CB3 i e-Series
Zestawy SDK robota Repozytorium
 Otwarte źródło
Struktura agenta ROS 2 do zadań związanych z robotyką fizyczną i sztuczną inteligencją.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
EMOS – ucieleśniony system operacyjny
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Oprogramowanie HandUMI o otwartym kodzie źródłowym do zsynchronizowanego gromadzenia danych dwuręcznych i ponownego kierowania do dowolnego robota dwuręcznego. Obejmuje kalibrację, kontrolę jakości, powtórkę i teleoperację.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Generowanie trajektorii online dla kontrolowanego ruchu robota.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Implementacja w Pythonie algorytmu SLAM Stereo-PTAM
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wiadomości ROS i pliki opisów robotów dla firmy Baxter.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Oprogramowanie wspomagające kierowcę dla obsługiwanych pojazdów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Biblioteka różniczkowalnej fizyki C++ i CUDA do uczenia się przez wzmacnianie i robotyki.
Symulacja i fizyka Repozytorium
 Otwarte źródło
YASMIN (kolejna maszyna stanu)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
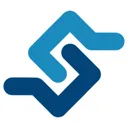
Oprogramowanie pośredniczące do komunikacji DDS z zasobami wdrożeniowymi i dokumentacyjnymi.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
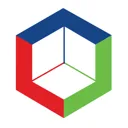
Projekt autonomicznego robota naziemnego obsługującego wiele konfiguracji napędów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Ground-Fusion: niedrogi system Ground SLAM, odporny na obudowy narożne (ICRA2024)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
ProtoMotions to przyspieszana przez procesor graficzny platforma do symulacji i uczenia się, służąca do szkolenia fizycznie symulowanych cyfrowych ludzi i humanoidalnych robotów.
Symulacja i fizykaZnasz zasób, który tu pasuje?
