 Repozytorium
 Otwarte źródło
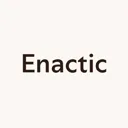
OpenArm · enactic
Projekt humanoidalnego ramienia OpenArm do badań nad fizyczną sztuczną inteligencją.
Ramiona robota
Oprogramowanie / Otwarte źródło
Oprogramowanie HandUMI o otwartym kodzie źródłowym do zsynchronizowanego gromadzenia danych dwuręcznych i ponownego kierowania do dowolnego robota dwuręcznego. Obejmuje kalibrację, kontrolę jakości, powtórkę i teleoperację.

Oprogramowanie HandUMI o otwartym kodzie źródłowym do zsynchronizowanego gromadzenia danych dwuręcznych i ponownego kierowania do dowolnego robota dwuręcznego. Obejmuje kalibrację, kontrolę jakości, powtórkę i teleoperację.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Projekt humanoidalnego ramienia OpenArm do badań nad fizyczną sztuczną inteligencją.
Ramiona robota Repozytorium
 Otwarte źródło
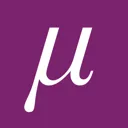
Otwarty, noszony ręcznie wariant UMI do gromadzenia danych dotyczących manipulacji dwuręcznych bez robota w pętli: modułowy dla dowolnego chwytaka o równoległych szczękach.
Urządzenia teleoperacyjne