Repozytorium
UltraBot · LeapLabTHU
W stronę autonomicznej ultrasonografii tętnic szyjnych na poziomie eksperckim z wielkoskalowym systemem robotycznym opartym na uczeniu się
Oprogramowanie pośredniczące i komunikacjaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
W stronę autonomicznej ultrasonografii tętnic szyjnych na poziomie eksperckim z wielkoskalowym systemem robotycznym opartym na uczeniu się
Oprogramowanie pośredniczące i komunikacja
Repozytorium
Cyfrowy bliźniak robota ABB zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizyka
Repozytorium
Cyfrowy bliźniak Universal Robots UR3 zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizyka
Repozytorium
Uczenie się przez wzmacnianie i symulacja robotów oraz inteligencja ucieleśniona
Symulacja i fizyka
Repozytorium
Korzystanie z repozytorium
Symulacja i fizyka
Repozytorium
Opisy modeli URDF i Xacro dla dwunożnych kołowych Upkie.
Frameworki uczenia się robotów
Repozytorium
Roboty uniwersalne oparte na ROS (np. UR3/e UR5/5, ...) z symulacją w Gazebo.
Symulacja i fizyka
Repozytorium
Ramię robota UR3 do podnoszenia i umieszczania dla ROS2 Humble: MoveIt 2 + MoveIt Konstruktor zadań, symulacja Gazebo Harmonic, chwytaki Robotiq/OnRobot, obsługa dwóch ramion, planowanie zadań BehaviorTree.CPP…
Symulacja i fizyka
Repozytorium
Projekt ten symuluje ramię robota UR5 z chwytakiem Robotiq 85, wykonujące autonomiczne zadania chwytania i umieszczania obiektów w środowisku PyBullet.
Symulacja i fizyka
Repozytorium
Oficjalna realizacja artykułu „UrbanNav: Ucieleśniona nawigacja miejska oparta na języku z wykorzystaniem trajektorii ludzkich w skali internetowej”.
Nawigacja i SLAM
Repozytorium
Internetowy edytor modeli robotów URDF z wizualizacją 3D i procesami eksportu.
Symulacja i fizyka
Repozytorium
Odniesienie historyczne: (przestarzałe) sterownik ROS 1 dla kontrolerów CB1 i CB2 z robotami UR5 lub UR10 firmy Universal Robots
Planowanie i kontrola ruchu
Repozytorium
Badania nad wdrażaniem wizualnego ucieleśnionego rozumowania i kontroli za pomocą modeli multimodalnych.
Planowanie i kontrola ruchu
Repozytorium
Struktura unikania kolizji i planowania ścieżki zaimplementowana dla symulacji zadań robota typu Pick and Place z podwójnym ramieniem. W algorytmie zastosowano funkcję Velocity Obstacles i narzędzie RRTStar Motion Planner do planowania…
Symulacja i fizyka
Repozytorium
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, aplikacja NVIDIA Elbrus dla różnych zestawów kamer i imu na różnych płytach, w tym na płytach stacjonarnych i Jetson
Nawigacja i SLAM
Repozytorium
Struktura symulacji radaru fal milimetrowych typu open source opracowana przez Instytut Technologii Inteligentnych Systemów na Uniwersytecie w Klagenfurcie oraz Instytut Mechatroniki i Robotyki, JOANNEUM RESEARCH
Symulacja i fizyka
Repozytorium
Otwarty stos pomocy kierowcy L2 wykorzystujący kompleksową sztuczną inteligencję.
Systemy flotowe i autonomiczne
Repozytorium
Planista misji i wizualizator do sterowania zewnętrznymi robotami ROS.
Narzędzia do wizualizacji i danych
Repozytorium
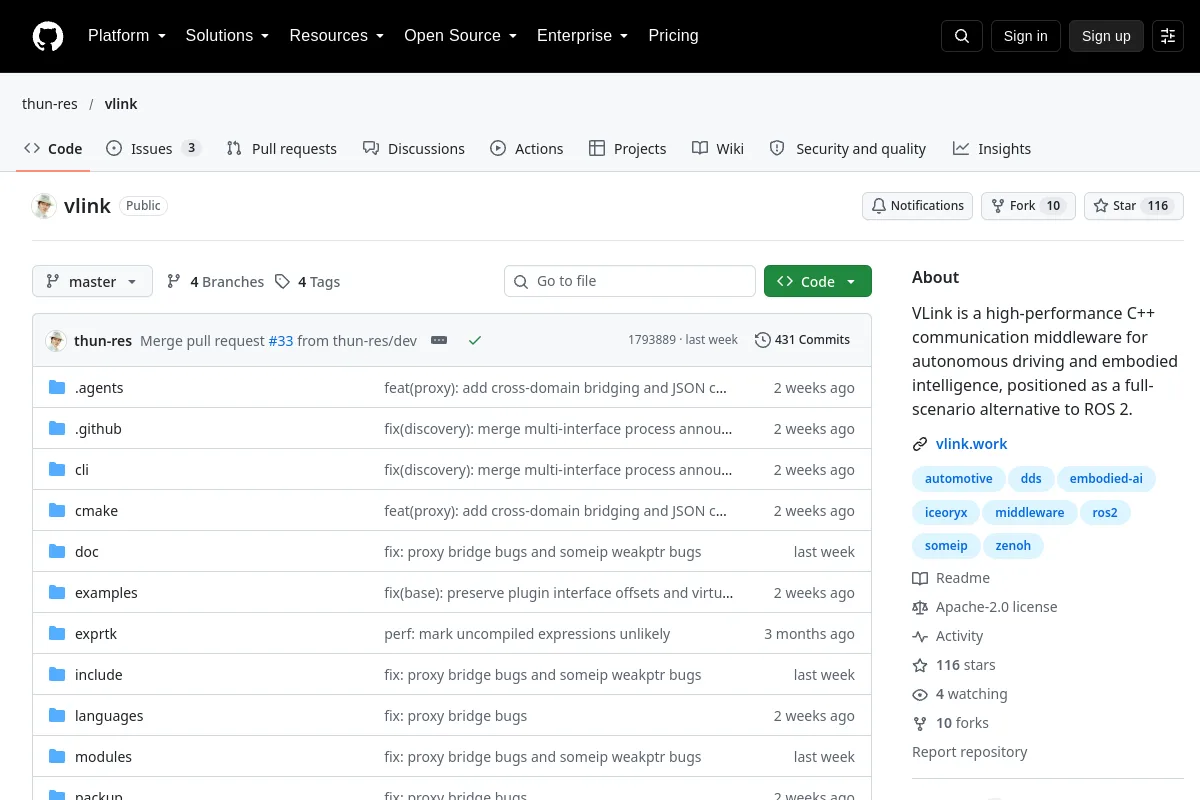
VLink to wysokowydajne oprogramowanie pośredniczące w komunikacji C++ do autonomicznej jazdy i ucieleśnionej inteligencji, stanowiące alternatywę dla pełnego scenariusza dla ROS 2.
Oprogramowanie pośredniczące i komunikacja

Repozytorium
Badania wariacyjnych przekonań neuronowych na rzecz zręcznego chwytania.
Planowanie i kontrola ruchu
Repozytorium
Biblioteka mapowania wokseli dla pól odległości obciętych i ze znakiem euklidesowym.
Nawigacja i SLAM

Repozytorium
System nawigacji do robotyki zewnętrznej w trudnym, nierównym terenie.
Nawigacja i SLAM

Repozytorium
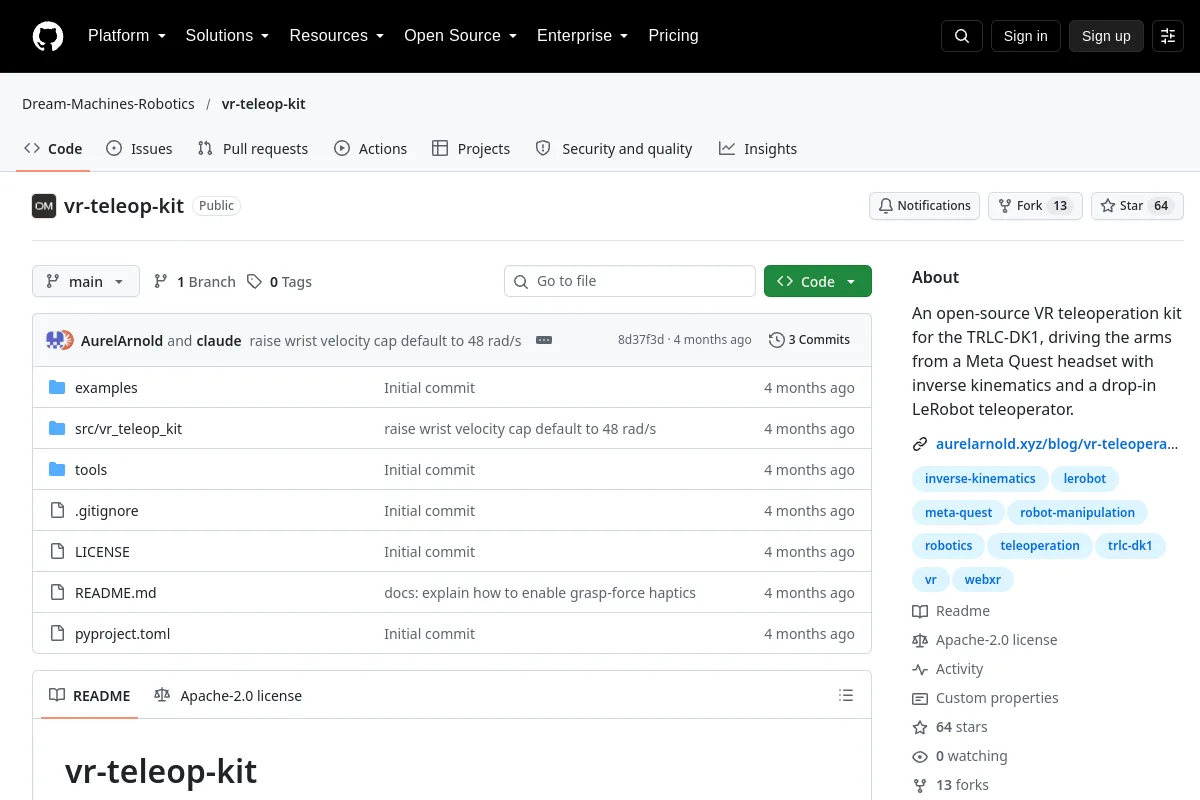
Zestaw do teleoperacji VR typu open source dla TRLC-DK1, sterujący ramionami z zestawu słuchawkowego Meta Quest z odwrotną kinematyką i wsuwanym teleoperatorem LeRobot.

Oprogramowanie do teleoperacji
Repozytorium
Oprogramowanie do poruszania się na dwóch nogach dla platformy robota humanoidalnego iCub.
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?