Repozytorium
 Otwarte źródło
ssik · personalrobotics
Analityczny moduł rozwiązywania kinematyki odwrotnej dla ramion robotów obrotowych sześcio- i siedmioosiowych.
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Analityczny moduł rozwiązywania kinematyki odwrotnej dla ramion robotów obrotowych sześcio- i siedmioosiowych.
Planowanie i kontrola ruchu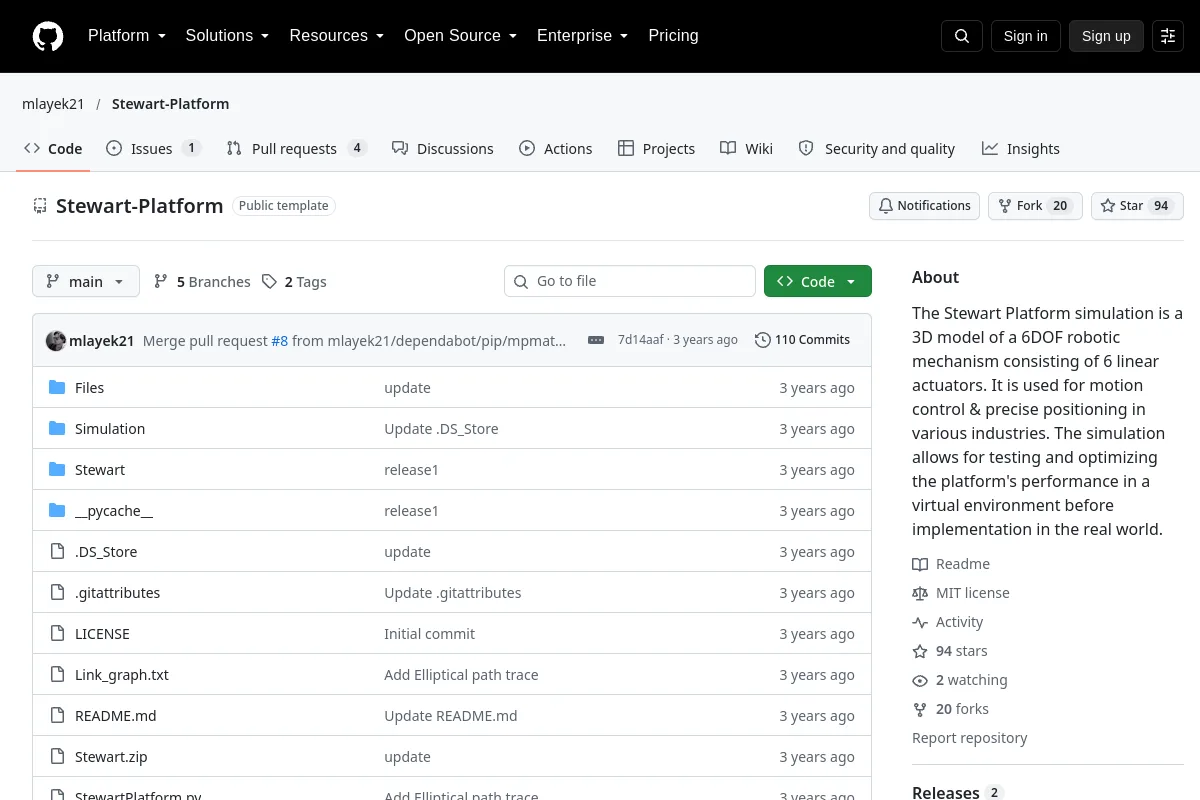 Repozytorium
 Otwarte źródło
Symulacja Platformy Stewarta to model 3D mechanizmu robota 6DOF składającego się z 6 siłowników liniowych. Służy do sterowania ruchem i precyzyjnego pozycjonowania w różnych gałęziach przemysłu. …
Symulacja i fizyka Repozytorium
 Otwarte źródło
Stonefish - zaawansowana biblioteka symulacyjna C++ przeznaczona (ale nie wyłącznie) do robotyki morskiej.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Wizualizacja danych dotyczących robotyki i autonomii zakodowanych w formacie XVIZ.
Narzędzia do wizualizacji i danych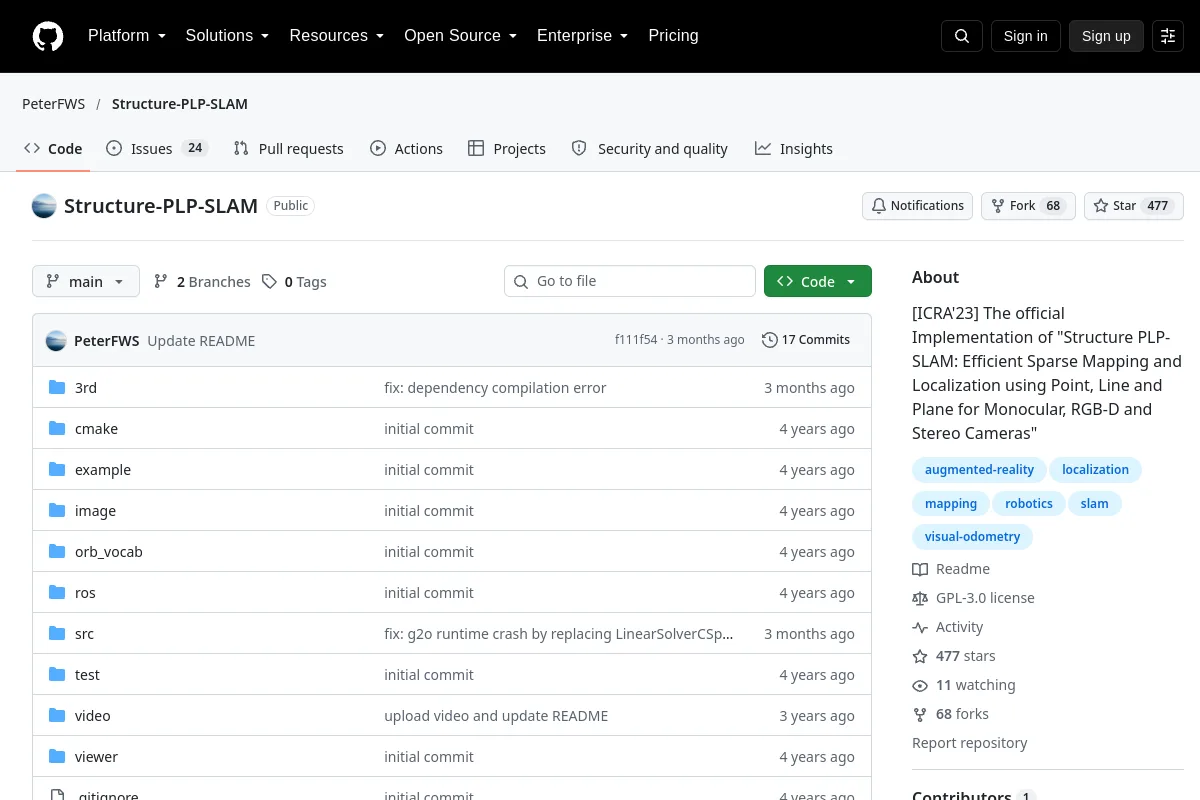 Repozytorium
 Otwarte źródło
Oficjalna implementacja „Structure PLP-SLAM: wydajne mapowanie i lokalizacja rzadkich obiektów przy użyciu punktu, linii i płaszczyzny dla kamer monokularowych, RGB-D i stereofonicznych”
Nawigacja i SLAM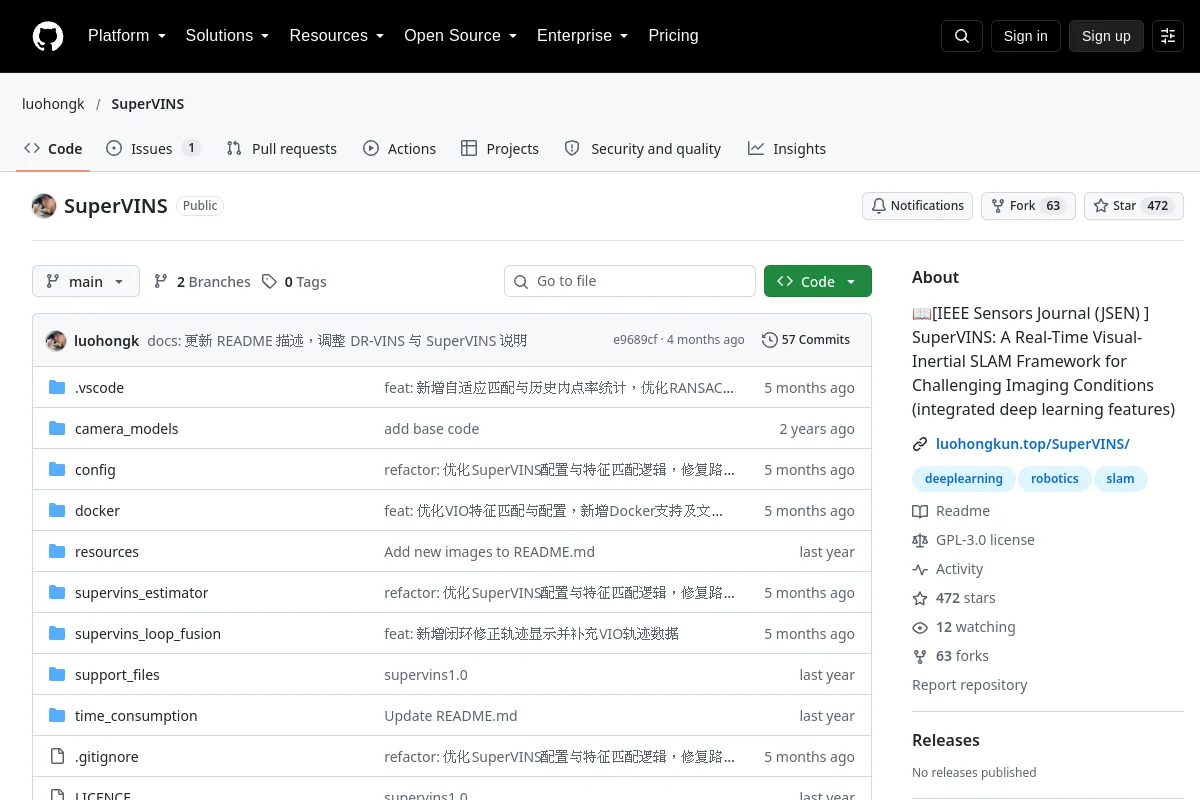 Repozytorium
 Otwarte źródło
📖[IEEE Sensors Journal (JSEN) ] SuperVINS: wizualno-inercyjna platforma SLAM działająca w czasie rzeczywistym do wymagających warunków obrazowania (zintegrowane funkcje głębokiego uczenia się)
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wysokowydajna platforma symulacyjna oparta na procesorach graficznych do uczenia się przez wzmacnianie w połączeniu z uczeniem się robotów chirurgicznych
Symulacja i fizyka Repozytorium
 Otwarte źródło
SurRoL: platforma typu open source skupiona na uczeniu się ze wzmocnieniem i kompatybilna z dVRK do uczenia się robotów chirurgicznych
Symulacja i fizyka Repozytorium
 Otwarte źródło
Środowisko symulacji sterowania wieloma robotami zbudowane na bazie Mobile Robotics Simulation Toolbox, zaimplementowane 1) algorytm kontroli formacji 2) mapowanie, lokalizacja i SLAM w oparciu o Kalman…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Różniczkowy, wektoryzowany wieloagentowy symulator 2D zbudowany na platformie NVIDIA Warp.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Obliczenia symboliczne, generowanie kodu i optymalizacja nieliniowa w robotyce.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
TabletopGen: Generowanie scen na stole i interaktywna symulacja manipulacji robotycznej
Symulacja i fizyka Repozytorium
 Otwarte źródło
Taccel: skalowanie robotyki dotykowej opartej na wizji z wysokowydajną symulacją GPU
Symulacja i fizyka Repozytorium
 Otwarte źródło
Dane modelu robota TALOS dla platformy Stack-of-Tasks.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
Zamienia Twój telefon lub zestaw VR w urządzenie do teleoperacji na ramieniu robota, wykorzystując technologię WebXR
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Węzeł ROS2 dla DJI Tello i Visual SLAM do mapowania środowisk wewnętrznych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wizualizacja danych ROS oparta na terminalu.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Biblioteka różniczkowalnej optymalizacji nieliniowej.
Percepcja i geometria Repozytorium
 Repozytorium
 Otwarte źródło
Laboratorium uczenia się przez naśladownictwo zorientowane na procesor, służące do demonstracji, klonowania zachowań i oceny.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Optymalna czasowo biblioteka parametryzacji ścieżki do planowania ruchu robotów.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka Julii do optymalizacji trajektorii.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Narzędzia Pythona do kinematyki odwrotnej dla hybrydowych robotów szeregowo-równoległych.
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?