 Repozytorium
Oprogramowanie / Otwarte źródło
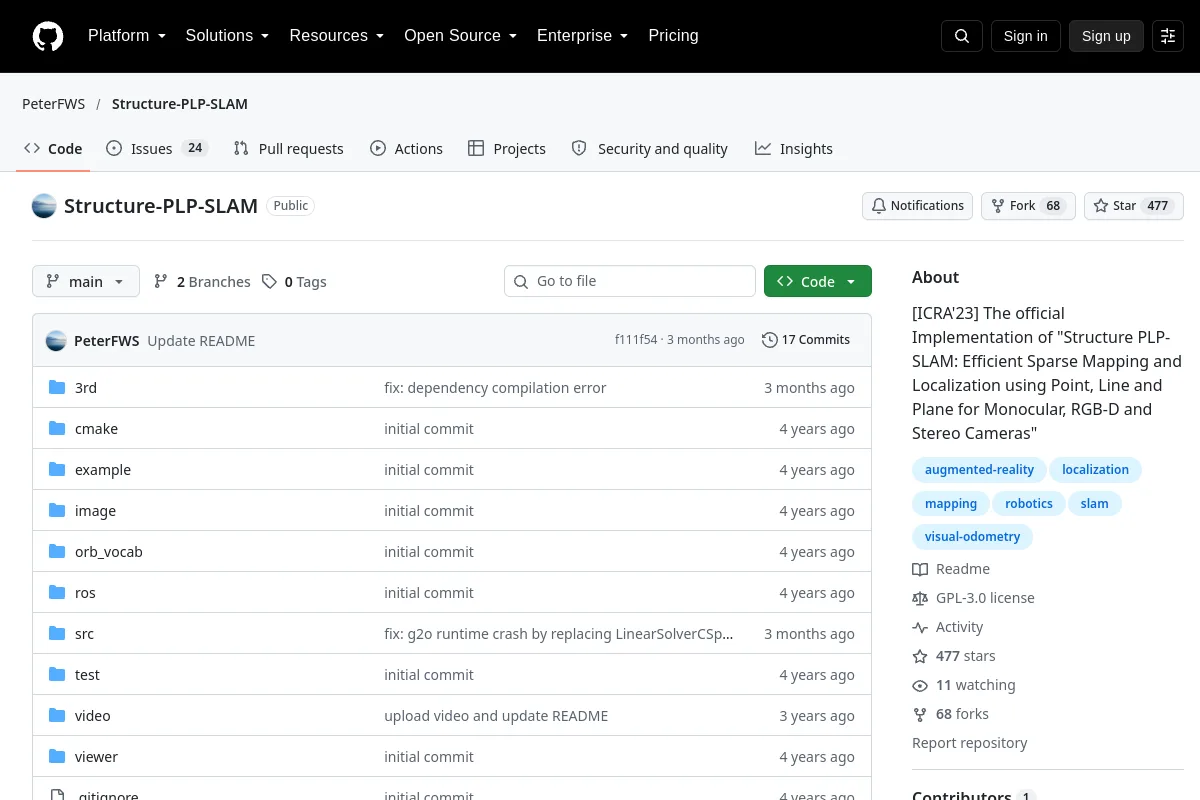
Structure-PLP-SLAM · PeterFWS
Oficjalna implementacja „Structure PLP-SLAM: wydajne mapowanie i lokalizacja rzadkich obiektów przy użyciu punktu, linii i płaszczyzny dla kamer monokularowych, RGB-D i stereofonicznych”
Przegląd
Oficjalna implementacja „Structure PLP-SLAM: wydajne mapowanie i lokalizacja rzadkich obiektów przy użyciu punktu, linii i płaszczyzny dla kamer monokularowych, RGB-D i stereofonicznych”
Cel wydawcy: [ICRA'23] Oficjalna implementacja „Structure PLP-SLAM: wydajne mapowanie i lokalizacja rzadkich obiektów przy użyciu punktu, linii i płaszczyzny dla kamer monokularowych, RGB-D i stereofonicznych”
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Informacje o projekcie
- Konserwator
- PeterFWS
- Język podstawowy
- C++
- Licencja na kod repozytorium
- GPL-3.0
- Licencja na wagę modelu
- Nie nagrano
- Licencja na zbiór danych
- Nie nagrano
- Licencja na projektowanie sprzętu
- Nie nagrano
- Konserwacja
- Nie zarchiwizowane w ostatnio zarejestrowanych metadanych
- Ostatnio zaobserwowane wypchnięcie repozytorium
- 2026-07-27
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Sekcje dokumentacji
- Structure PLP-SLAM: Efficient Sparse Mapping and Localization using Point, Line and Plane for Monocular, RGB-D and Stereo Cameras
- Related Papers:
- Video
- The System Workflow:
- Qualitative Results
- Monocular
Przeglądaj kategorie tego zasobu
Przeglądaj powiązane kolekcje
Przeglądaj Oprogramowanie →Więcej w Oprogramowanie
Repozytorium

 Repozytorium
