 Repozytorium
 Otwarte źródło
jaxsim · gbionics
Silnik fizyki różniczkowalnej i biblioteka dynamiki wielu ciał do sterowania i uczenia się robotów.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Silnik fizyki różniczkowalnej i biblioteka dynamiki wielu ciał do sterowania i uczenia się robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja ROS 2 robota zdalnie sterowanego z przekazem wideo na żywo za pomocą webrtc i SLAM z wykorzystaniem kamer stereosense firmy Realsense. Działa na Jetson Nano
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Przewodniki i kod do wnioskowania głębokiego uczenia się na NVIDIA Jetson z TensorRT.
Percepcja i geometria Repozytorium
 Otwarte źródło
Precyzyjne sterowanie robotem za pomocą Jev, podglądów fizyki i konfigurowalnych zadań LIBERO.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Symulator robota przegubowego w języku Python/C++ z interfejsami Gym do uczenia się przez wzmacnianie.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Biblioteka fizyki ciał sztywnych i wykrywania kolizji w języku C++.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Joycon-Robotics: niedroga, wygodna teleoperacja dla robotów jedno- i dwuramiennych
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Model URDF humanoidalnego robota JVRC.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Zbiór filtrów Kalmana na grupach Liego.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Wizualna odometria inercyjna z funkcjami SLAM i generowaniem siatki 3D.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Repozytorium to implementuje teleoperację humanoidalnego robota Unitree H1/G1 z wykorzystaniem kamery Azure Kinect DK.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Rurociąg odometryczny LiDAR dla kołowych robotów mobilnych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Projekt ten opiera się na ramieniu robotycznym Kinova URDF przekonwertowanym do formatu MJCF na potrzeby symulacji MuJoCo. Integruje Pinokia do obliczeń dynamicznych i opracowuje demonstracje kinematyki, trajektorii…
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Baza kodu do szkolenia Kinova Gen3 w Isaac Lab, transferu sim2real i wdrażania ROS.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zestaw narzędzi Pythona do obliczeń kinematyki robotów.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Biblioteka szkoleniowa RL dotycząca lokomocji i manipulacji humanoidów. Zbudowany na bazie MuJoCo i JAX.
Symulacja i fizyka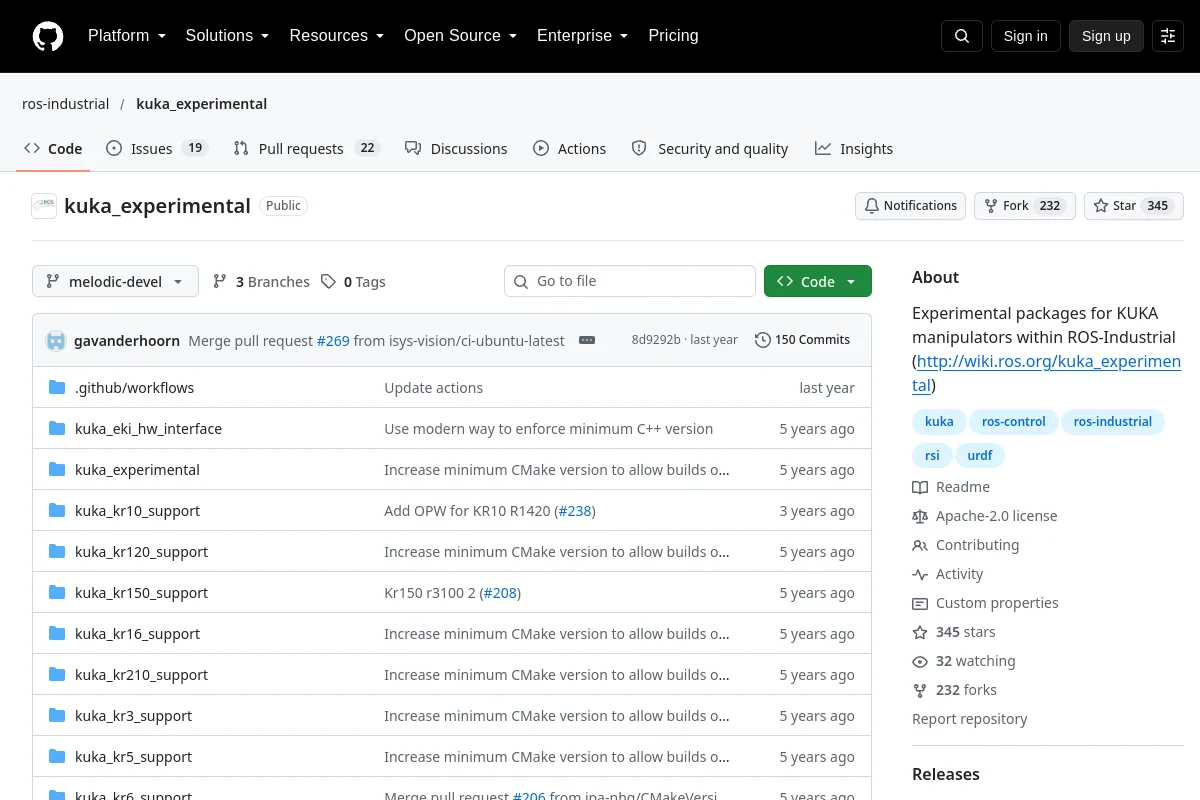 Repozytorium
 Otwarte źródło
Pakiety eksperymentalne dla manipulatorów KUKA w ramach ROS-Industrial (http://wiki.ros.org/kuka_experimental)
Zestawy SDK robota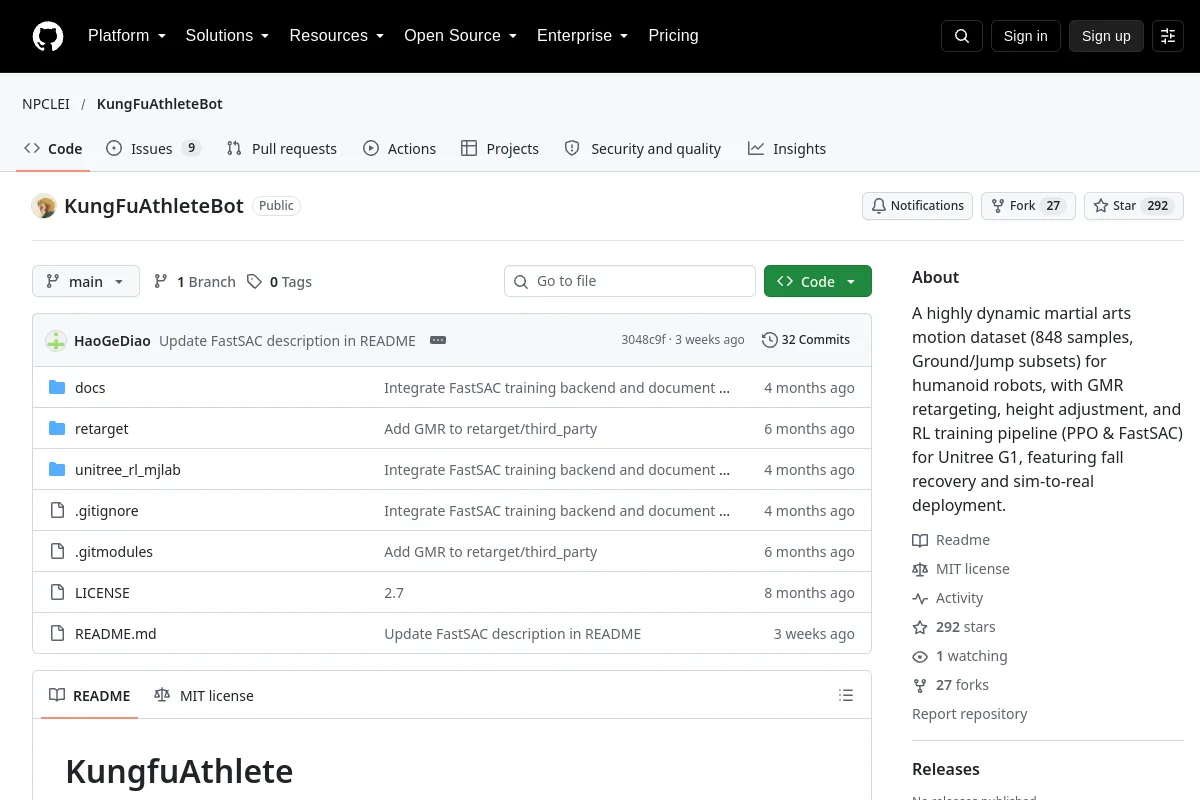 Repozytorium
 Otwarte źródło
Wysoce dynamiczny zestaw danych dotyczących ruchu sztuk walki (848 próbek, podzbiory naziemne/skokowe) dla robotów humanoidalnych, z ponownym kierowaniem GMR, regulacją wysokości i potokiem szkolenia RL (PPO i FastSAC) dla Unitree…
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
LAP: Trening wstępny dotyczący działania językowego umożliwia transfer ucieleśnień typu zero-shot
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Framework ROS 2 do uruchamiania i testowania wielu procesów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Lekkie ramy uczenia się dla zręcznej manipulacji
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Nauka naśladowania jazdy w CARLA z przewidywaniem punktów trasy.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Sprawdza integralność tylko do odczytu dla zestawów danych LeRobot v2.1.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?
