 Repozytorium
 Badania
awesome robotic tooling · Ly0n
Awesome Robotic Tooling gromadzi narzędzia do tworzenia robotyki w językach C++ i Python, w tym przepływy pracy ROS.
Normy i zbiory referencyjneKATALOG WCIELONEJ AI
Przeglądaj laboratoria robotyki, materiały edukacyjne, oficjalną dokumentację i referencje.
Repozytorium
Badania
Awesome Robotic Tooling gromadzi narzędzia do tworzenia robotyki w językach C++ i Python, w tym przepływy pracy ROS.
Normy i zbiory referencyjne Repozytorium
 Badania
Lista niesamowitych i popularnych środowisk uczenia się robotów
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome Robot Learning gromadzi zasoby do nauki robotów, kładąc nacisk na manipulację.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome Robo TTT gromadzi artykuły, notatki i tłumaczenia na temat szkoleń w czasie testów i adaptacji do zasad dotyczących robotów.
Normy i zbiory referencyjne Repozytorium
 Badania
Zbiór artykułów, kodów i wykładów na temat uczenia się przez naśladowanie wizualne/uczenia się przez naśladowanie z wideo dla robotyki.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome ROS2 to zarchiwizowana kolekcja zasobów ROS 2.
Normy i zbiory referencyjne Repozytorium
 Badania
😎 Wyselekcjonowana lista niesamowitych zasobów badawczych robotów mobilnych opartych na ROS (w tym SLAM, odometria i nawigacja, manipulacja)
Normy i zbiory referencyjne Repozytorium
 Badania
Wyselekcjonowana, przyjazna w uczeniu się lista zasobów badawczych dotyczących wykrywania dotyku na potrzeby manipulacji robotami: artykuły, zbiory danych, punkty odniesienia, platformy symulacyjne i struktury, obejmujące integrację…
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome URDF gromadzi biblioteki, narzędzia i zasoby zunifikowanego formatu opisu robota.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome Vacuum gromadzi sprzęt i oprogramowanie do budowania i kontrolowania robotów odkurzających.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome VLA zapewnia dwujęzyczny przewodnik po modelach VLA, zbiorach danych, testach porównawczych i narzędziach.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome VLA Data Collection Synthesis Curation gromadzi metody i zasoby do przygotowywania danych robota VLA.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome VLA RL organizuje badania łączące modele wizji, języka i działania oraz uczenia się przez wzmacnianie.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome VLA Study zapewnia ustrukturyzowaną ścieżkę czytania obejmującą podstawy VLA, modele robotów i metody szkoleniowe.
Normy i zbiory referencyjne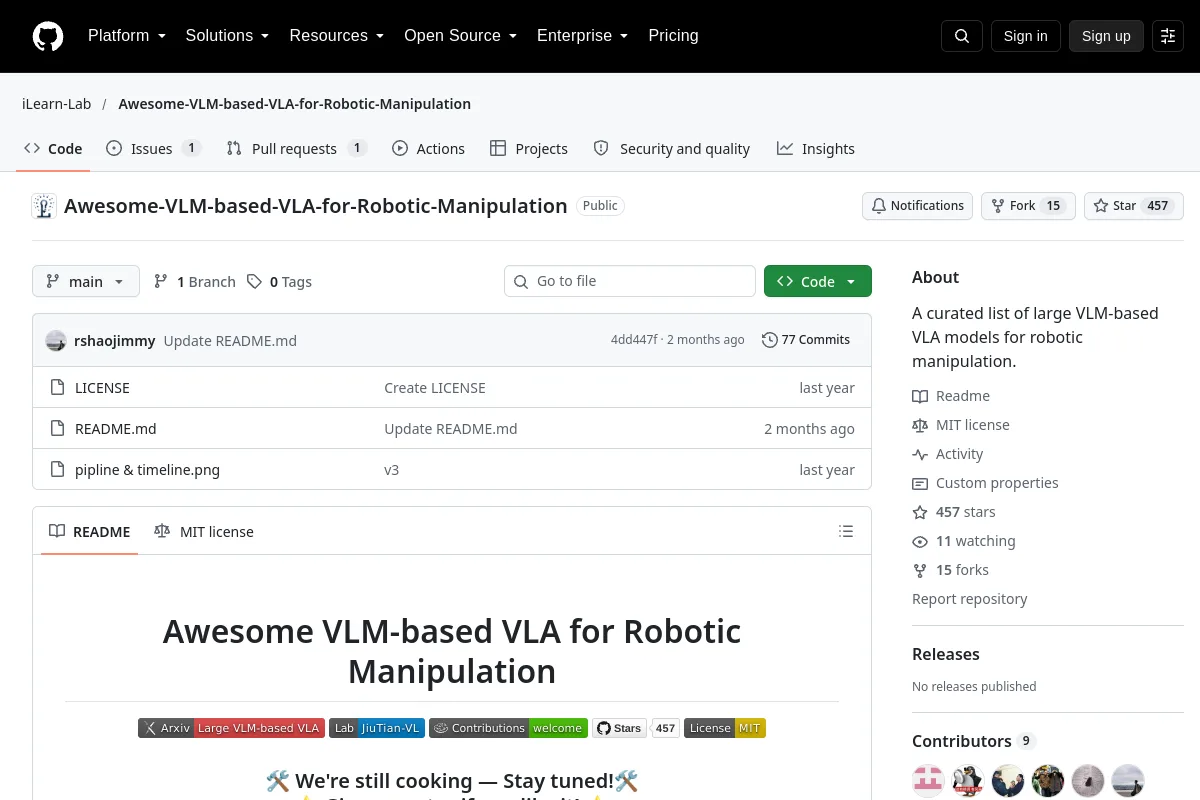 Repozytorium
 Badania
Niesamowity VLA oparty na VLM do manipulacji robotami gromadzi modele VLA zbudowane na dużych modelach wizjonerskich.
Normy i zbiory referencyjne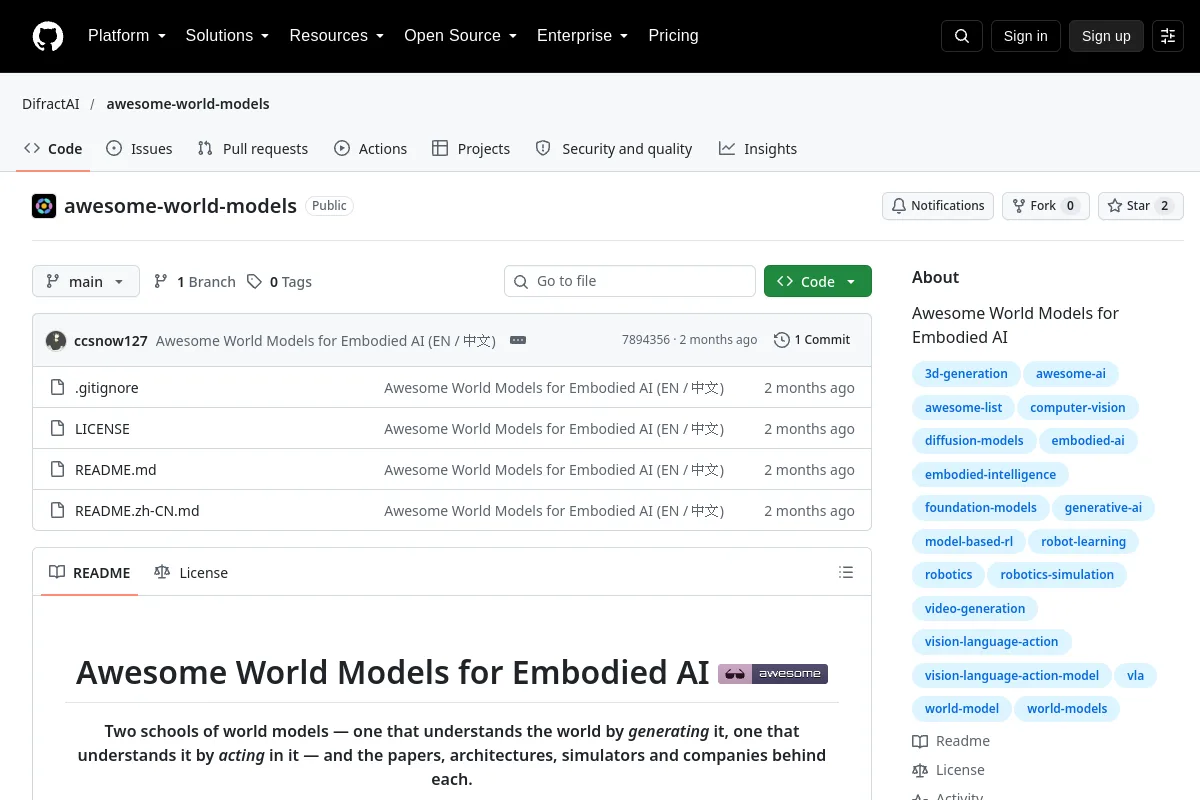 Repozytorium
 Badania
Awesome World Models autorstwa DifractAI gromadzi badania modeli światowych dotyczące ucieleśnionej sztucznej inteligencji.
Normy i zbiory referencyjne Repozytorium
 Badania
Niesamowity model świata do artykułów o robotyce
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome World Models autorstwa knightnemo gromadzi badania nad modelowaniem świata i zasoby wprowadzające.
Normy i zbiory referencyjne Strona internetowa
 Badania
Społeczność badawcza zajmująca się sztuczną inteligencją, robotycznym uczeniem się i inteligentnymi systemami.
Laboratoria akademickie Strona internetowa
 Badania
Laboratorium akademickie badające uczenie się, interakcję i kontrolę robotów.
Laboratoria akademickie Strona internetowa
 Badania
Instytut badawczy zajmujący się robotyczną percepcją, autonomią i manipulacją.
Instytuty badawcze Repozytorium
 Badania
✨ Ponad 200 artykułów o robotyce z CoRL 2025, z TLDR, stronami projektów, kodem i nie tylko
Kursy i dokumentacja Repozytorium
 Badania
Ankieta dotycząca uczenia się metodą głębokiego wzmacniania gromadzi notatki wprowadzające i zasoby na temat uczenia się metodą głębokiego wzmacniania.
Normy i zbiory referencyjne Repozytorium
 Badania
Wyselekcjonowany zbiór zasobów, artykułów i narzędzi dotyczących zręcznej manipulacji.
Kursy i dokumentacjaZnasz zasób, który tu pasuje?