 Repozytorium
 Badania
GEM · zhaorw02
Oficjalny kod GEM: Nadzór Generatywny pomaga inteligencji ucieleśnionej
Zasady robotówKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Badania
Oficjalny kod GEM: Nadzór Generatywny pomaga inteligencji ucieleśnionej
Zasady robotów Repozytorium
 Badania
GenRL: Multimodalne modele świata umożliwiają osadzenie języka i podpowiedzi wideo w ucieleśnionych domenach, przekształcając je w sekwencje ukrytych stanów modelu świata. Sekwencje stanów ukrytych mogą…
Modele świata Repozytorium
 Badania
Plan działania dotyczący budowy światowych modeli oceny polityki dotyczącej robotów
Modele świata Repozytorium
 Badania
HAIC: Sterowanie interakcją humanoidalnych, zwinnych obiektów za pośrednictwem modelu świata uwzględniającego dynamikę
Modele świata Repozytorium
 Badania
HEX to framework obsługujący wizję, język i działanie całego ciała dla pełnowymiarowych robotów humanoidalnych.
Wizja-język-działanie Repozytorium
 Badania
HY-Embodied-0.5-X: ulepszony ucieleśniony model podstawowy dla agentów w świecie rzeczywistym
Zasady robotów Repozytorium
 Badania
Ten projekt uczenia się przez naśladownictwo porównuje klonowanie zachowań i politykę rozpowszechniania w zakresie pick-and-place Panda.
Zasady robotów Repozytorium
 Badania
Seria InternVLA-A bada zrozumienie, generowanie i działanie manipulacji robotycznej.
Wizja-język-działanie Repozytorium
 Badania
JanusVLN bada nawigację wizualno-językową z oddzielną pamięcią semantyczną i przestrzenną.
Wizja-język-działanie Repozytorium
 Badania
Kod artykułu „KERV: Kinematic-Rectified Spekulative Decoding for Embodied VLA Models” zaakceptowany przez DAC 2026.
Wizja-język-działanie Repozytorium
 Badania
Oficjalna implementacja „Kinema4D: Modelowanie świata Kinematic4D na potrzeby ucieleśnionej symulacji czasoprzestrzennej”
Modele świata Repozytorium
 Badania
Oficjalna realizacja artykułu NeurIPS 2021: „Polityka kinematyczna regulowana dynamiką dla egocentrycznej oceny pozycji”. To repozytorium zawiera kopię kodu „Universal Humanoid Controller” i…
Zasady robotów Repozytorium
 Badania
OSTATNIE$_0$: Ukryty przestrzenno-czasowy łańcuch myślowy dla robotycznego modelu wizja-język-działanie
Wizja-język-działanie Repozytorium
 Badania
LiLa-WAM: Lekki, utajony model światowego działania do manipulacji robotycznej
Modele świata Repozytorium
 Badania
Manipuluj czymkolwiek: automatyzacja robotów w świecie rzeczywistym za pomocą modeli wizjonersko-językowych [CoRL 2024]
Zasady robotów Repozytorium
 Badania
Kodeks „MemoryVLA: Pamięć percepcyjno-poznawcza w modelach wzrokowo-językowo-działaniowych w manipulacji robotycznej”
Wizja-język-działanie Repozytorium
 Badania
Kody źródłowe artykułu „MindJourney: Test-Time Scaling with World Models for Spatial Reasoning”
Modele świata Repozytorium
 Badania
MobileVLA-R1: Wzmacnianie wizji, języka i działania dla robotów mobilnych
Wizja-język-działanie Repozytorium
 Badania
MotuBrain: zaawansowany światowy model działania do sterowania robotami
Modele świata Repozytorium
 Badania
Implementacja typu open source polityki wielozadaniowego transformatora dyfuzyjnego (DiT) do manipulacji robotami, jak widać w Boston Dynamics Atlas Humanoid oraz w „A Careful Examination of Large Behaviour…
Zasady robotów Repozytorium
 Badania
Oficjalna implementacja NavMorph: samoewoluujący model świata do nawigacji wizyjnej i językowej w środowiskach ciągłych (ICCV'25).
Modele świata Repozytorium
 Repozytorium
 Badania
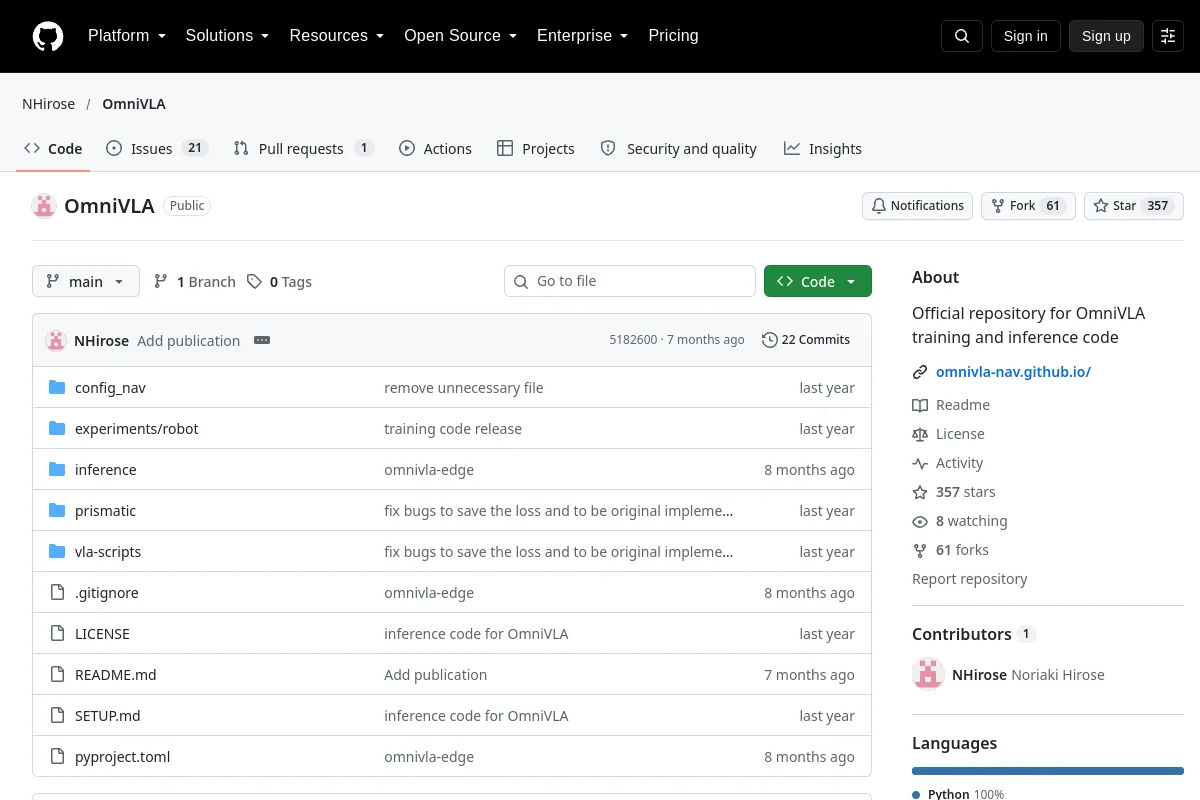
OmniVLA zapewnia kod szkoleniowy i wnioskowania do nawigacji robotów multimodalnych.
Wizja-język-działanie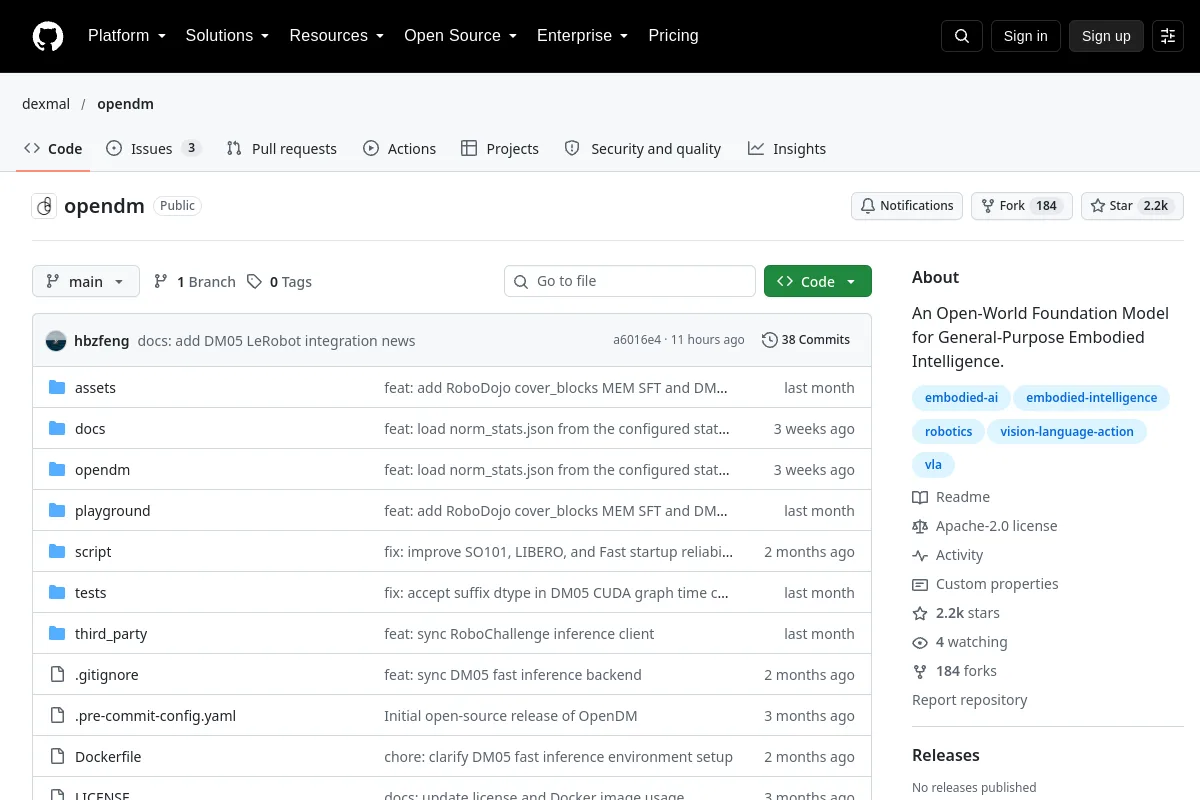 Repozytorium
 Badania
OpenDM zapewnia projekt badawczy dotyczący modelu podstawowego otwartego świata dla inteligencji ucieleśnionej.
Wizja-język-działanieZnasz zasób, który tu pasuje?
