Bewaarplaats
 Open-source
minisam · dongjing3309
Factorgrafiekraamwerk voor niet-lineaire optimalisatie van de kleinste kwadraten.
Navigatie & SLAMDE BElichaamde AI-DIRECTORY
Ontdek kaart-, lokalisatie-, odometrie- en navigatiesoftware voor autonome robots.
Bewaarplaats
Open-source
Factorgrafiekraamwerk voor niet-lineaire optimalisatie van de kleinste kwadraten.
Navigatie & SLAM Bewaarplaats
 Open-source
Robotpadplanning, mapping en verkenningsalgoritmen
Navigatie & SLAM Bewaarplaats
 Open-source
ROS 2-knooppunten die de kern-MRPT-functionaliteit omvatten: lokalisatie, autonome navigatie, rawlogs, enz. SLAM zit in andere pakketten.
Navigatie & SLAM Bewaarplaats
 Open-source
Een gemodulariseerd SLAM-systeem met meerdere robots met hoogtekaarten en een kostenkaartconverter voor eenvoudige navigatie. Verschillende odometrie- en lussluitingsalgoritmen kunnen eenvoudig in het systeem worden geïntegreerd.
Navigatie & SLAM Bewaarplaats
 Open-source
CVPR 2026 - MSGNav: Ontketen de kracht van multimodale 3D-scènegrafieken voor geïntegreerde zero-shot navigatie
Navigatie & SLAM Bewaarplaats
 Open-source
"Coördinatie van meerdere robots met agent-serverarchitectuur voor autonome navigatie in gedeeltelijk onbekende omgevingen", IROS 2020
Navigatie & SLAM Bewaarplaats
 Open-source
MCP-server die tools en bronnen biedt om robots te besturen en te monitoren met behulp van Nav2.
Navigatie & SLAM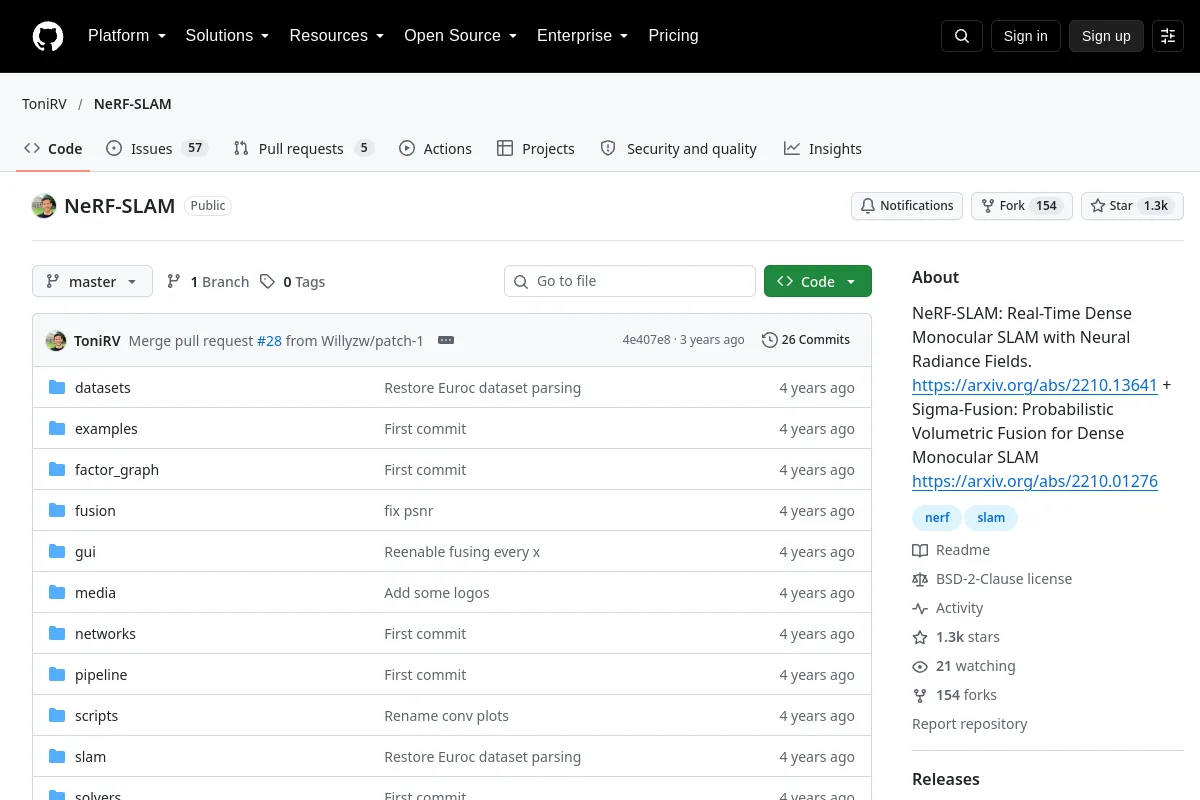 Bewaarplaats
 Open-source
NeRF-SLAM: real-time dichte monoculaire SLAM met neurale stralingsvelden. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: probabilistische volumetrische fusie voor dichte monoculaire SLAM…
Navigatie & SLAM Bewaarplaats
 Open-source
Object-doelnavigatie met behulp van semantische verkenning.
Navigatie & SLAM Bewaarplaats
 Open-source
ROS 2 Jazzy-software voor de OpenAMRobot mobiele basis: simulatie, Nav2, SLAM, docking, bediening, stuurprogramma's en opvoeding.
Navigatie & SLAM Bewaarplaats
 Open-source
OpenBot gebruikt smartphones als brein voor goedkope robots. We hebben een klein elektrisch voertuig ontworpen dat ongeveer $ 50 kost en dienst doet als robotlichaam. Onze softwarestack voor Android-smartphones…
Navigatie & SLAM Bewaarplaats
 Open-source
Implementatie en annotatie van het Free Space Carving-algoritme (CARV) met behulp van ORB-SLAM-kaartpunten en cameraposities.
Navigatie & SLAM Bewaarplaats
 Open-source
PaddleRobotics is een open-source algoritmebibliotheek voor robots gebaseerd op Paddle, inclusief open-source onderdelen zoals mens-robot-interactie, complexe bewegingscontrole, omgevingsperceptie, SLAM...
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Bewaarplaats
 Open-source
PLVS is een real-time SLAM-systeem met punten, lijnen, volumetrische mapping en 3D onbewaakte incrementele segmentatie.
Navigatie & SLAM Bewaarplaats
 Open-source
Dekkingspadplanning voor polygonen met gaten.
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Open-source
Op RGBD gebaseerde gelijktijdige lokalisatie en mapping
Navigatie & SLAM Bewaarplaats
 Open-source
RoomTour3D - Geometriebewuste, goedkope en automatische gegevens uit webvideo's voor geïntegreerde navigatie
Navigatie & SLAM Bewaarplaats
 Open-source
Agentvaardigheid voor ROS 2-ontwikkeling op productieniveau. Progressive-disclosure SKILL.md voor werkruimte, knooppunten, uitvoerders, QoS, ros2_control, Nav2, MoveIt 2, realtime en implementatie. Werkt met…
Navigatie & SLAM Bewaarplaats
 Open-source
Een ROS2 Humble-pakket dat het ORB-SLAM3 V1.0 VSLAM-framework native implementeert
Navigatie & SLAM Bewaarplaats
 Open-source
ROS-pakket dat de navigatiestapel gebruikt om autonoom een onbekende omgeving te verkennen met behulp van GMAPPING en een kaart van de onderzochte omgeving samenstelt. Eindelijk een routeplanning…
Navigatie & SLAM Bewaarplaats
 Open-source
SchurVINS: Schur-complementgebaseerd lichtgewicht visueel traagheidsnavigatiesysteem
Navigatie & SLAMSELECTIE OPMERKINGEN
Match sensoren, coördineer frames en lokalisatie-aannames met de implementatieomgeving. In kaart brengen, pose-inschatting, padplanning en het vermijden van obstakels bedienen verschillende delen van de navigatiestapel.
Kent u een bron die hier thuishoort?