 Bewaarplaats
Software / Open-source
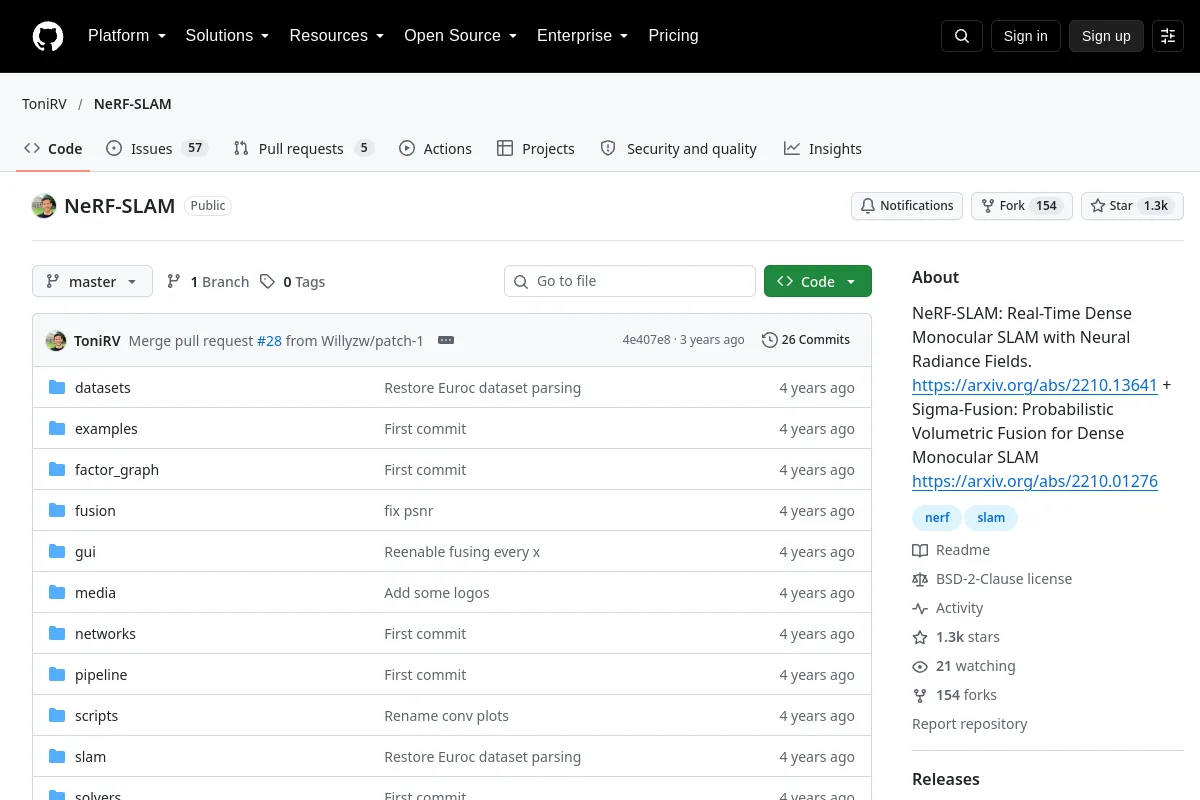
NeRF-SLAM · ToniRV
NeRF-SLAM: real-time dichte monoculaire SLAM met neurale stralingsvelden. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: probabilistische volumetrische fusie voor dichte monoculaire SLAM…
Overzicht
NeRF-SLAM: real-time dichte monoculaire SLAM met neurale stralingsvelden. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: probabilistische volumetrische fusie voor dichte monoculaire SLAM…
Doel van de uitgever: NeRF-SLAM: Real-time dichte monoculaire SLAM met neurale stralingsvelden. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistische volumetrische fusie voor dichte monoculaire SLAM https://arxiv.org/abs/2210.01276
Inspecteer installatie-instructies, ondersteunde versies, voorbeelden en interfaces in de broncode. Deze map beweert niet dat de software op uw robot is geïnstalleerd of getest.
Projectinformatie
- Onderhouder
- ToniRV
- Primaire taal
- Python
- Licentie voor repositorycode
- BSD-2-Clause
- Modelgewicht licentie
- Niet opgenomen
- Dataset-licentie
- Niet opgenomen
- Hardware-ontwerplicentie
- Niet opgenomen
- Onderhoud
- Niet gearchiveerd in de laatst opgenomen metadata
- Laatst waargenomen opslagplaatspush
- 2024-03-19
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Documentatie secties
- Install
- CUDA 11.3
- Download Sample Data
- Run
- FAQ
- GPU Memory
Blader door de categorieën van deze bron
Ontdek gerelateerde collecties
Blader Software →Meer binnen Software
Bewaarplaats

 Bewaarplaats
