 Bewaarplaats
 Open-source
jaxsim · gbionics
Een differentieerbare fysica-engine en multibody-dynamicabibliotheek voor besturing en robotleren.
Simulatie en natuurkundeDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Een differentieerbare fysica-engine en multibody-dynamicabibliotheek voor besturing en robotleren.
Simulatie en natuurkunde Bewaarplaats
 Open-source
ROS 2 implementatie van een teleoperatieve robot met live videofeed met behulp van webrtc en SLAM met behulp van de stereocamera's van realsense. Draait op een Jetson Nano
Navigatie & SLAM Bewaarplaats
 Open-source
Handleidingen en code voor diepgaande leerinferentie op NVIDIA Jetson met TensorRT.
Waarneming & geometrie Bewaarplaats
 Open-source
Fijnmazige robotbesturing met Jev, natuurkundige previews en configureerbare LIBERO-taken.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Python/C++ gelede robotsimulator met Gym-interfaces voor versterkend leren.
Simulatie en natuurkunde Bewaarplaats
 Open-source
C++ bibliotheek met rigid-body-fysica en botsingsdetectie.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Joycon-Robotics: goedkope, gemakkelijke teleoperatie voor één- en tweearmige robots
Teleoperation-software Bewaarplaats
 Open-source
URDF-model van de humanoïde robot JVRC.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een verzameling Kalman-filters op Lie-groepen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Visuele inertiële odometrie met SLAM-mogelijkheden en 3D Mesh-generatie.
Navigatie & SLAM Bewaarplaats
 Open-source
Deze repository implementeert teleoperatie van de Unitree humanoïde robot H1/G1 met behulp van de Azure Kinect DK-camera.
Teleoperation-software Bewaarplaats
 Open-source
Een LiDAR-odometriepijplijn voor mobiele robots op wielen
Navigatie & SLAM Bewaarplaats
 Open-source
Dit project is gebaseerd op een Kinova-robotarm URDF geconverteerd naar een MJCF-formaat voor MuJoCo-simulatie. Het integreert Pinocchio voor dynamische berekeningen en ontwikkelt demo's voor kinematica, trajectorie...
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Codebase voor Kinova Gen3-training in Isaac Lab, sim2real-overdracht en ROS-implementatie.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Python-toolkit voor berekeningen van robotkinematica.
Bewegingsplanning en -controle Bewaarplaats
 Bewaarplaats
 Open-source
RL-trainingsbibliotheek voor humanoïde voortbeweging en manipulatie. Gebouwd bovenop MuJoCo en JAX.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Experimentele pakketten voor KUKA-manipulatoren binnen ROS-Industrial (http://wiki.ros.org/kuka_experimental)
Robot-SDK's Bewaarplaats
 Open-source
Een zeer dynamische bewegingsdataset voor vechtsporten (848 samples, Ground/Jump-subsets) voor humanoïde robots, met GMR-retargeting, hoogteaanpassing en RL-trainingspijplijn (PPO & FastSAC) voor Unitree...
Visualisatie- en datatools Bewaarplaats
 Open-source
LAP: Voortraining met taalactie maakt overdracht van zero-shot cross-uitvoering mogelijk
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2-framework voor het starten en testen van meerdere processen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een lichtgewicht leerraamwerk voor behendige manipulatie
Kaders voor het leren van robots Bewaarplaats
 Open-source
Imitatieleren voor autorijden in CARLA met waypoint-voorspelling.
Kaders voor het leren van robots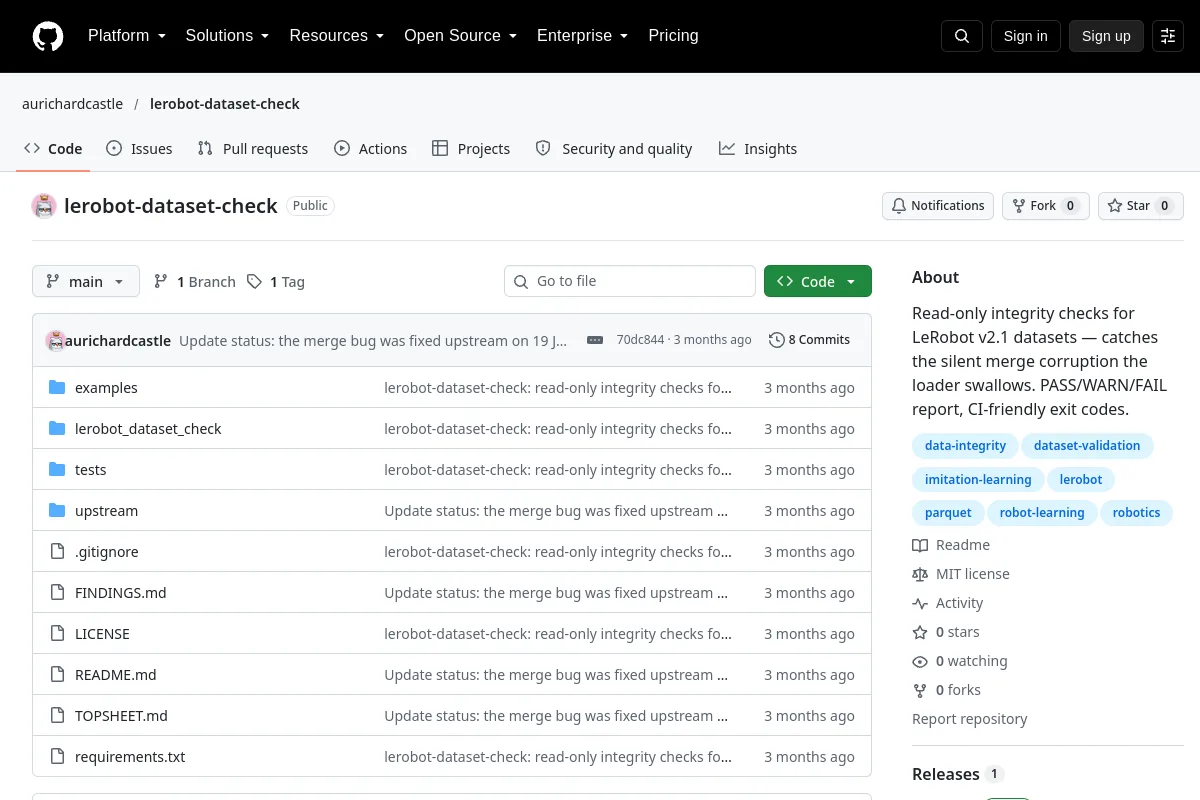 Bewaarplaats
 Open-source
Alleen-lezen integriteitscontroles voor LeRobot v2.1-datasets.
Kaders voor het leren van robotsKent u een bron die hier thuishoort?
