 Bewaarplaats
 Onderzoek
example robot data · Gepetto
Voorbeeld Robot Data verzamelt robot-URDF-modellen voor benchmarks en voorbeelden.
Scène- en objectitemsDE BElichaamde AI-DIRECTORY
Vind 3D-scènes en objectbronnen voor robotica-perceptie en -simulatie.
Bewaarplaats
Onderzoek
Voorbeeld Robot Data verzamelt robot-URDF-modellen voor benchmarks en voorbeelden.
Scène- en objectitems Bewaarplaats
 Onderzoek
Robotmodelmiddelen voor MuJoCo-simulatie- en controle-experimenten.
Scène- en objectitems Bewaarplaats
 Onderzoek
Open-source stofzuiger, model One - ROS2 robotbeschrijvingspakket
Scène- en objectitems Bewaarplaats
 Onderzoek
ROS2-robotbeschrijving voor Proscenic M6 Pro
Scène- en objectitems Bewaarplaats
 Onderzoek
Verzameling quadrupedale robots die zijn geconfigureerd om te werken in het CHAMP-ontwikkelingsframework
Scène- en objectitems Bewaarplaats
 Onderzoek
ROS2 URDF-beschrijving voor Universal Robots
Scène- en objectitems Bewaarplaats
 Onderzoek
Gazebo-database met SDF-modellen. Dit is een voorloper van https://app.gazebosim.org
Scène- en objectitems Bewaarplaats
 Onderzoek
Bubblify is een interactief hulpmiddel voor het maken van sferische benaderingen van robotgeometrieën, rechtstreeks op basis van de specificaties van het Universal Robot Description Format (URDF). Het biedt een intuïtieve 3D…
Scène- en objectitems Bewaarplaats
 Onderzoek
URDF-robotmodellen afgeleid van NASA Robonaut 2- en Valkyrie-projecten.
Scène- en objectitems Bewaarplaats
 Open-source
URDF-beschrijvingspakket voor de eDO-robot.
Scène- en objectitems Bewaarplaats
 Onderzoek
UrbanLoco: een volledige sensorsuite-dataset voor kartering en lokalisatie in stedelijke scènes
Scène- en objectitems Bewaarplaats
 Onderzoek
Een complete keukenscène ontworpen door Lightwheel voor simulatie en interactie in Isaac Sim.
Scène- en objectitems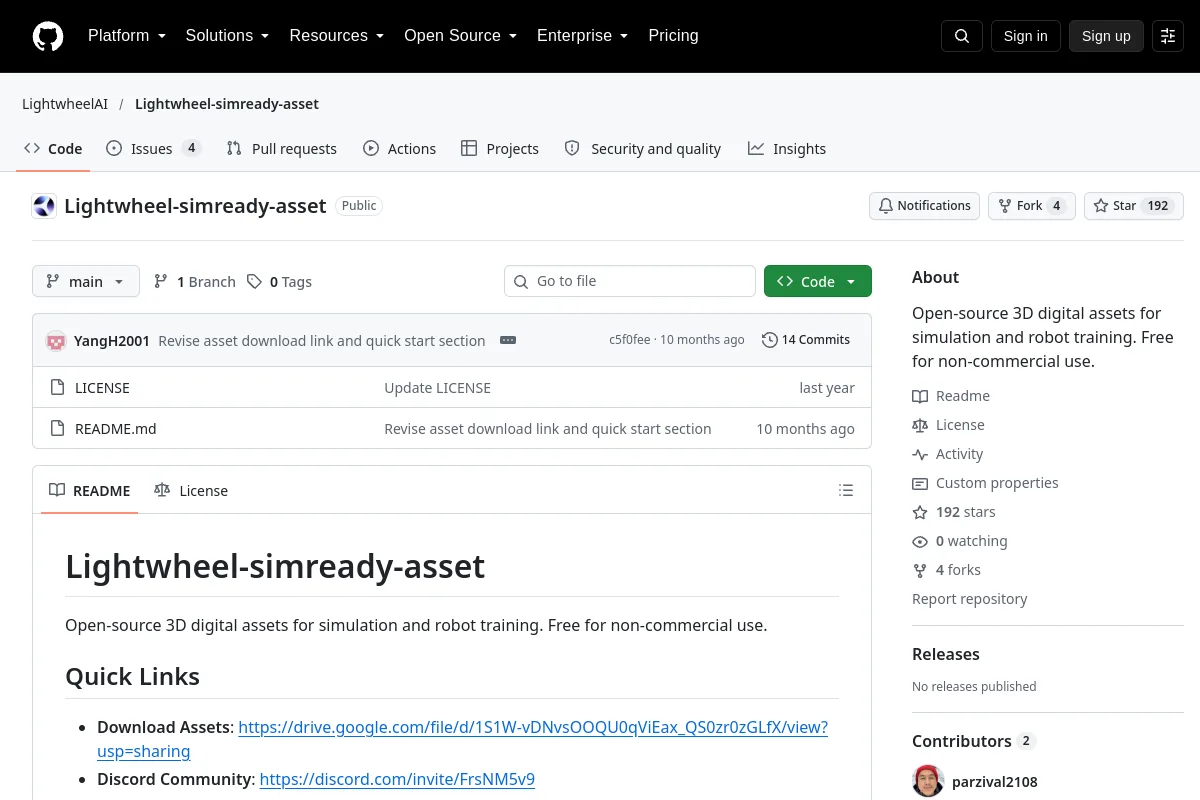 Bewaarplaats
 Onderzoek
Open-source digitale 3D-middelen voor simulatie en robottraining. Gratis voor niet-commercieel gebruik.
Scène- en objectitems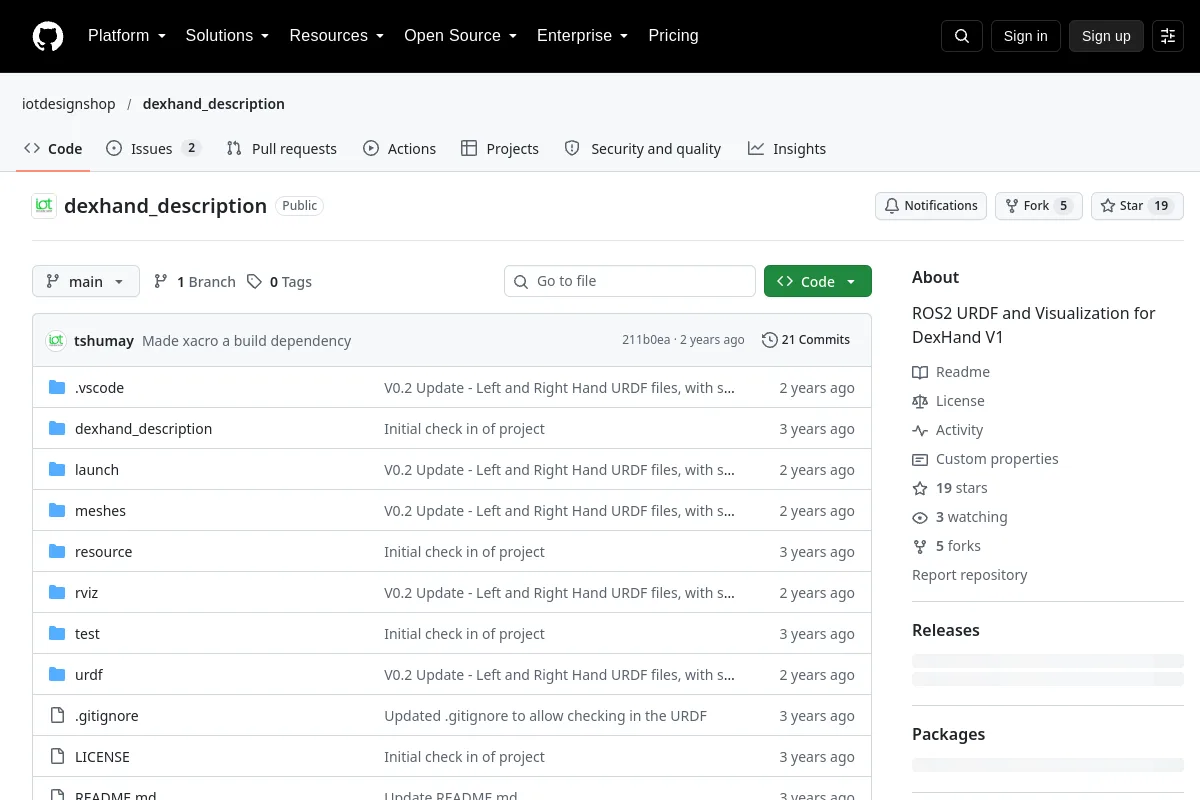 Bewaarplaats
 Onderzoek
ROS 2 URDF-modellen en visualisatie voor DexHand V1.
Scène- en objectitems Bewaarplaats
 Open-source
URDF-robotbeschrijvingen voor Flexiv-robots.
Scène- en objectitems Bewaarplaats
 Onderzoek
Codeopslagplaats voor het Habitat Synthetic Scenes Dataset (HSSD)-papier.
Scène- en objectitems Bewaarplaats
 Open-source
Robotbeschrijving en simulatiemodelmiddelen voor LimX-mensachtigen.
Scène- en objectitems Bewaarplaats
 Onderzoek
ROS Repository voor de robotbeschrijving en tuinhuisjesimulatie van de Nexus 4WD Mecanum wielrobot
Scène- en objectitems Bewaarplaats
 Open-source
Pepper-robotbeschrijvingspakket aangepast voor mc_rtc.
Scène- en objectitems Bewaarplaats
 Onderzoek
Een ROS-knooppunt dat een viervoetige robot beschrijft die gebruik maakt van URDF
Scène- en objectitems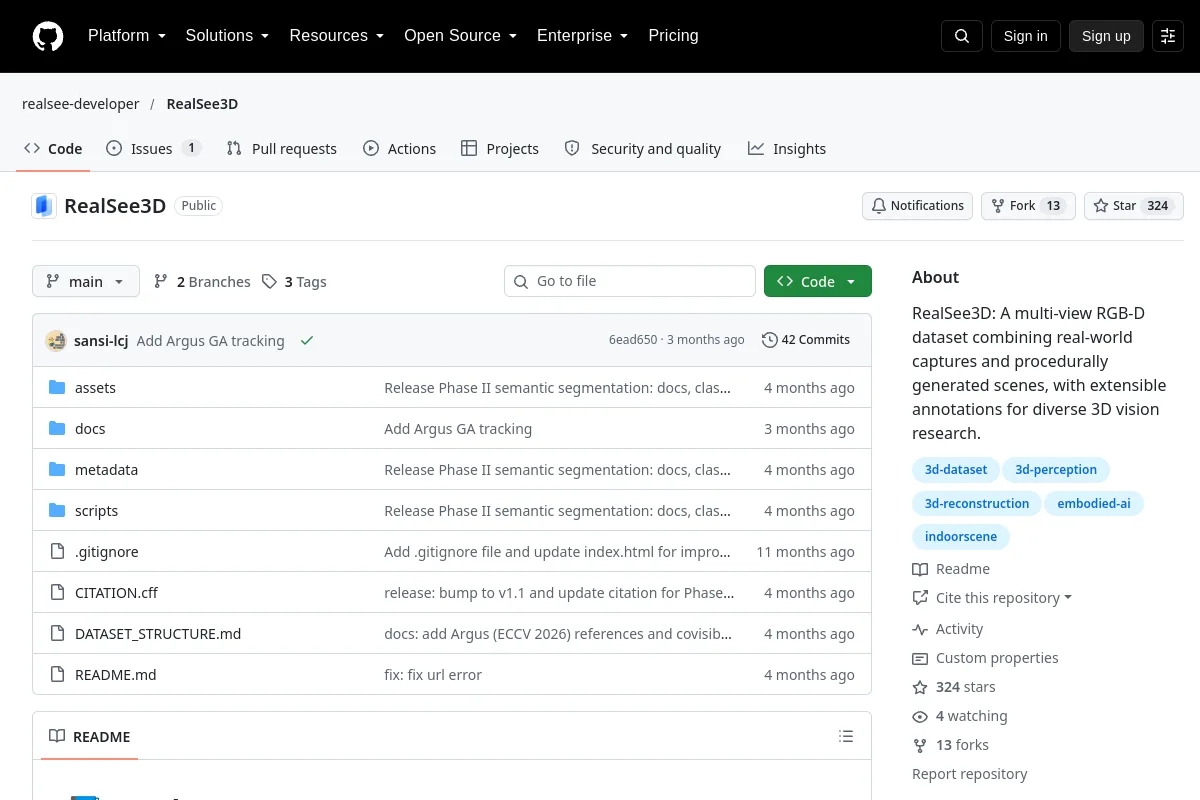 Bewaarplaats
 Onderzoek
RealSee3D: een RGB-D-dataset met meerdere weergaven die opnamen uit de echte wereld en procedureel gegenereerde scènes combineert, met uitbreidbare annotaties voor divers 3D-visieonderzoek.
Scène- en objectitems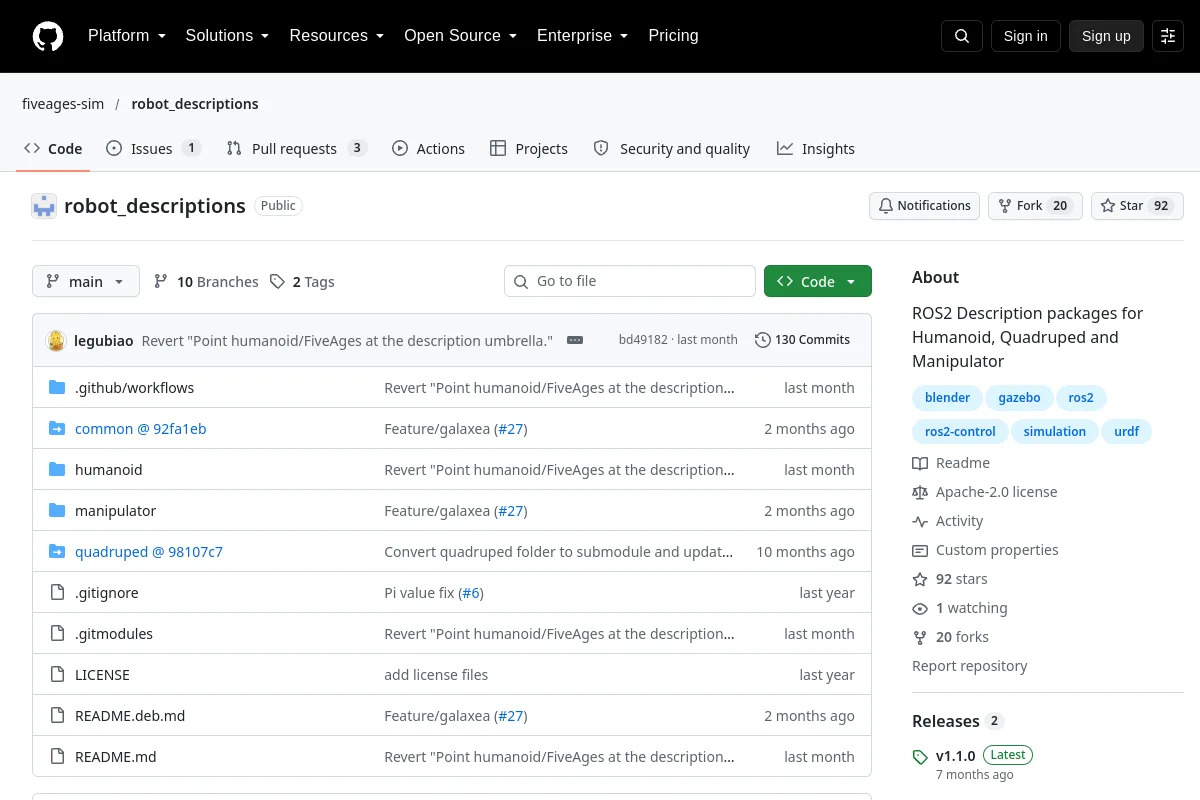 Bewaarplaats
 Onderzoek
ROS2 Beschrijvingspakketten voor Humanoid, Quadruped en Manipulator
Scène- en objectitems Bewaarplaats
 Open-source
URDF- en SRDF-model met star lichaam van een eenvoudige humanoïde robot.
Scène- en objectitems Bewaarplaats
 Open-source
Robotbeschrijvingsmodellen voor het LimX TRON1-platform.
Scène- en objectitemsSELECTIE OPMERKINGEN
Controleer geometrie, schaal, fysieke annotaties en assetlicenties. Een visuele mesh heeft mogelijk botsingsgeometrie en dynamische parameters nodig voordat deze in simulatie kan werken.
Kent u een bron die hier thuishoort?