 Deposito
 Ricerca
RLLib · samindaa
Libreria di apprendimento per rinforzo C++ per previsione e controllo.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Libreria di apprendimento per rinforzo C++ per previsione e controllo.
Pianificazione e controllo del movimento Deposito
 Ricerca
Una pipeline ROS 2 per l'implementazione di una politica di presa della mano LEAP appresa.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Implementazioni dell'apprendimento per rinforzo, inclusa la presa robotica basata sulla visione in PyBullet.
Percezione e geometria Deposito
 Ricerca
Repository ufficiale Github per "Mappa di radianza neurale renderizzabile per la navigazione visiva". (Evidenziazione CVPR 2023)
Navigazione e SLAM Deposito
 Ricerca
Codice di ricerca per generalizzare le affordance dei robot attraverso la corrispondenza semantica.
Strutture di apprendimento dei robot Deposito
 Ricerca
RoboData Doctor fornisce controlli di conformità e confronti semantici per set di dati di apprendimento robot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Un indice di repository, documenti e file hardware di RoboParty.
Strutture di apprendimento dei robot Deposito
 Ricerca
Roboscribe-AF fornisce flussi di lavoro di annotazione multi-agente per i set di dati dimostrativi LeRobot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Simulazione 3D, cinematica diretta e inversa di un braccio robotico in C# utilizzando WPF e helix-toolkit
Simulazione e fisica Deposito
 Ricerca
Apprendimento per imitazione con teleoperazione basata su iPhone di un braccio robotico a basso costo.
Software di teleoperazione Deposito
 Ricerca
Un'imbracatura per l'intelligenza incorporata: collegamento di agenti, competenze dei robot e mondo fisico attraverso l'esecuzione, il feedback e il recupero.
Middleware e comunicazione Deposito
 Ricerca
Esempi e materiale su cinematica, dinamica, controllo e apprendimento dei robot.
Pianificazione e controllo del movimento Deposito
 Ricerca
Appunti del corso e risorse per un programma di robotica online.
Percezione e geometria Deposito
 Ricerca
Simulatore del braccio robotico UR5 con pinza Robotiq, costruito con MuJoCo
Simulazione e fisica Deposito
 Ricerca
Materiale di lettura sull'apprendimento e sui programmi di sviluppo dei robot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Un progetto di bilanciamento della palla Kinova Gen3 che utilizza SAC in MATLAB e Simulink.
Pianificazione e controllo del movimento Deposito
 Ricerca
RoboTrace SDK registra gli episodi del robot con video sincronizzati, sensori e dati di azione per l'osservabilità e la valutazione.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Un ambiente di simulazione open source basato su ROS per principianti di robotica
Simulazione e fisica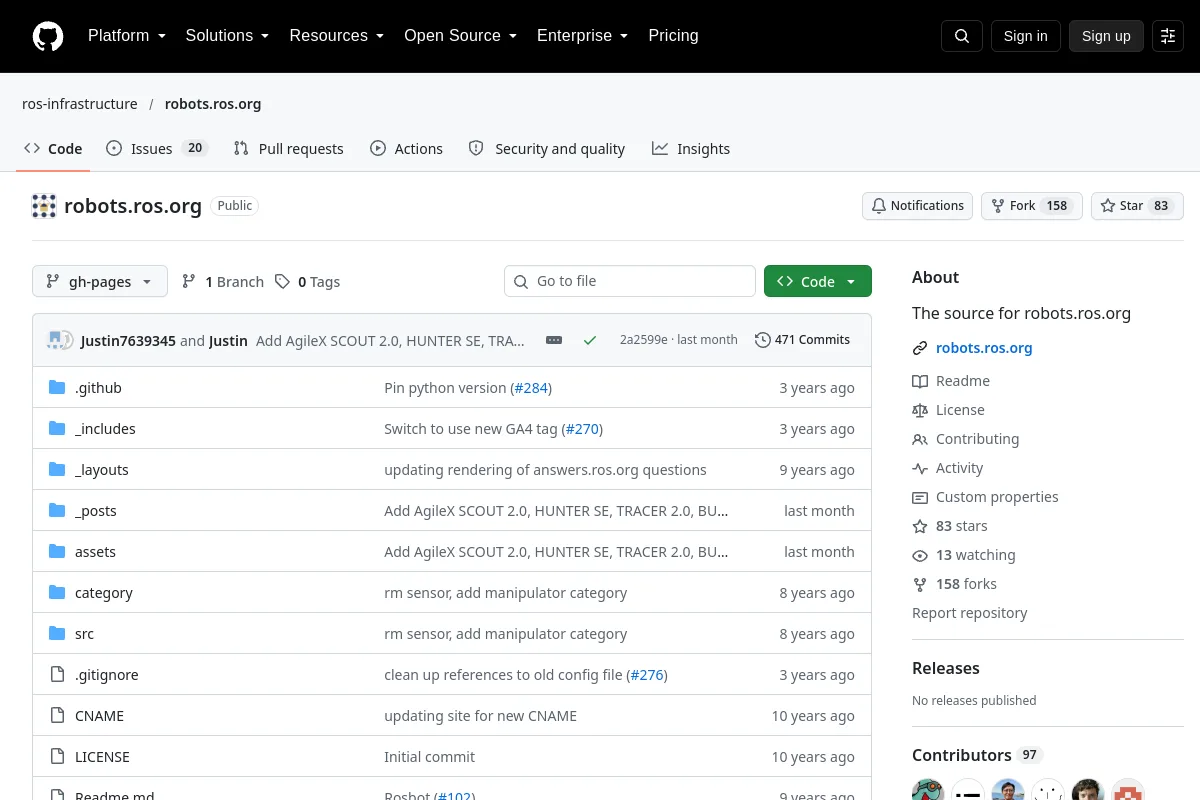 Deposito
 Ricerca
Repository dei sorgenti per il catalogo robot robots.ros.org.
Strutture di apprendimento dei robot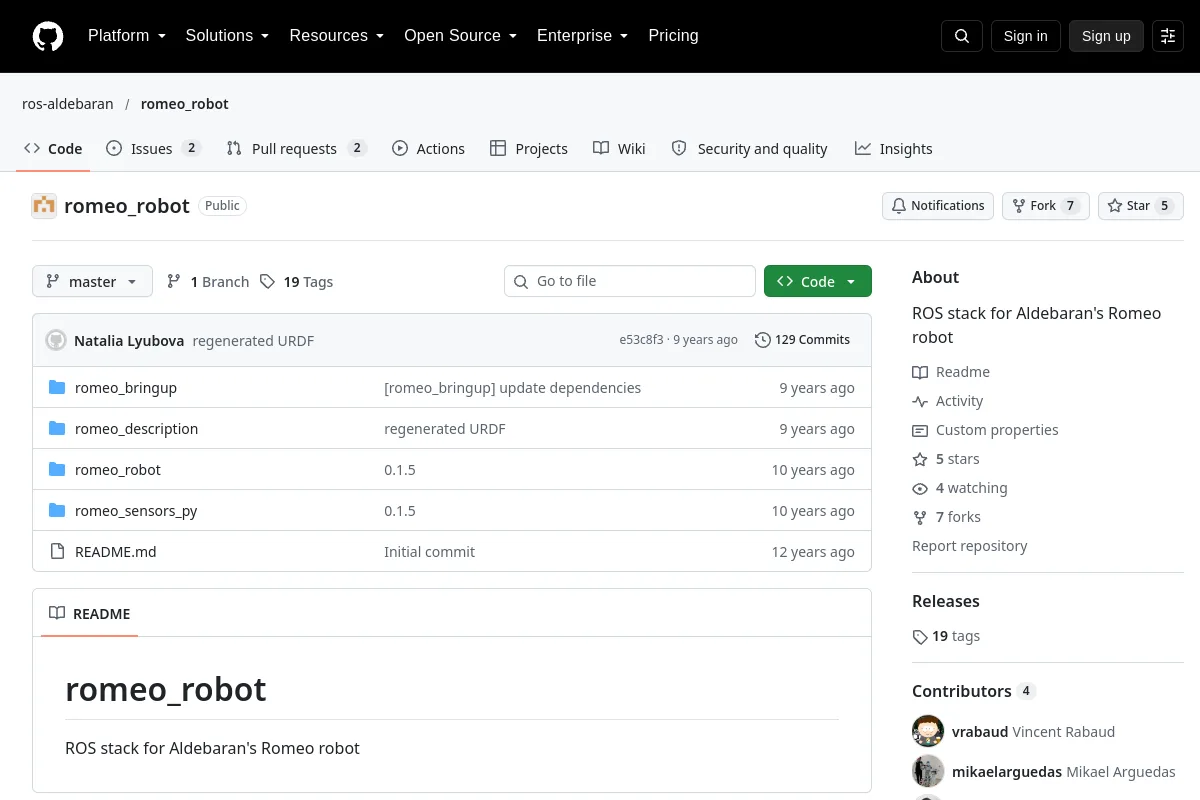 Deposito
 Ricerca
Stack ROS per il robot Aldebaran Romeo.
Strutture di apprendimento dei robot Deposito
 Ricerca
ROS 2 strumenti di esportazione di borse per immagini, nuvole di punti e altri dati registrati.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Esplorazione autonoma per ROS 2, con due algoritmi: Wanderer (basato sull'euristica) e Discoverer (basato sulla frontiera, efficiente per mappe di grandi dimensioni). La mappatura è gestita da Google Cartographer (SLAM)…
Navigazione e SLAM Deposito
 Ricerca
Questo repository contiene pacchetti ROS2 per il controllo di un robot UR5 con una pinza Robotiq, facilitando operazioni di prelievo e posizionamento precise utilizzando MoveIt e fornendo un kit di strumenti completo per...
SDK per robot Deposito
 Ricerca
Simulazione multi-robot su larga scala di un magazzino affollato in Open 3D Engine (O3DE), che sarà presentata al ROSCon2023
Simulazione e fisicaConosci una risorsa che appartiene a questo posto?