Deposito
 Fonte aperta
twitchslam · geohot
Un'implementazione giocattolo dello SLAM monoculare scritta durante lo streaming live
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Un'implementazione giocattolo dello SLAM monoculare scritta durante lo streaming live
Navigazione e SLAM Deposito
 Fonte aperta
gradslam è una libreria SLAM densa differenziabile open source per PyTorch
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di raccolta dati di motion capture per un'abile manipolazione dei robot.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Libreria per la modellazione della dinamica dei sistemi di corpi rigidi.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Calibrazione generica per robot
Percezione e geometria Deposito
 Fonte aperta
Case 3D interattive procedurali per esperimenti di intelligenza artificiale incorporata.
Percezione e geometria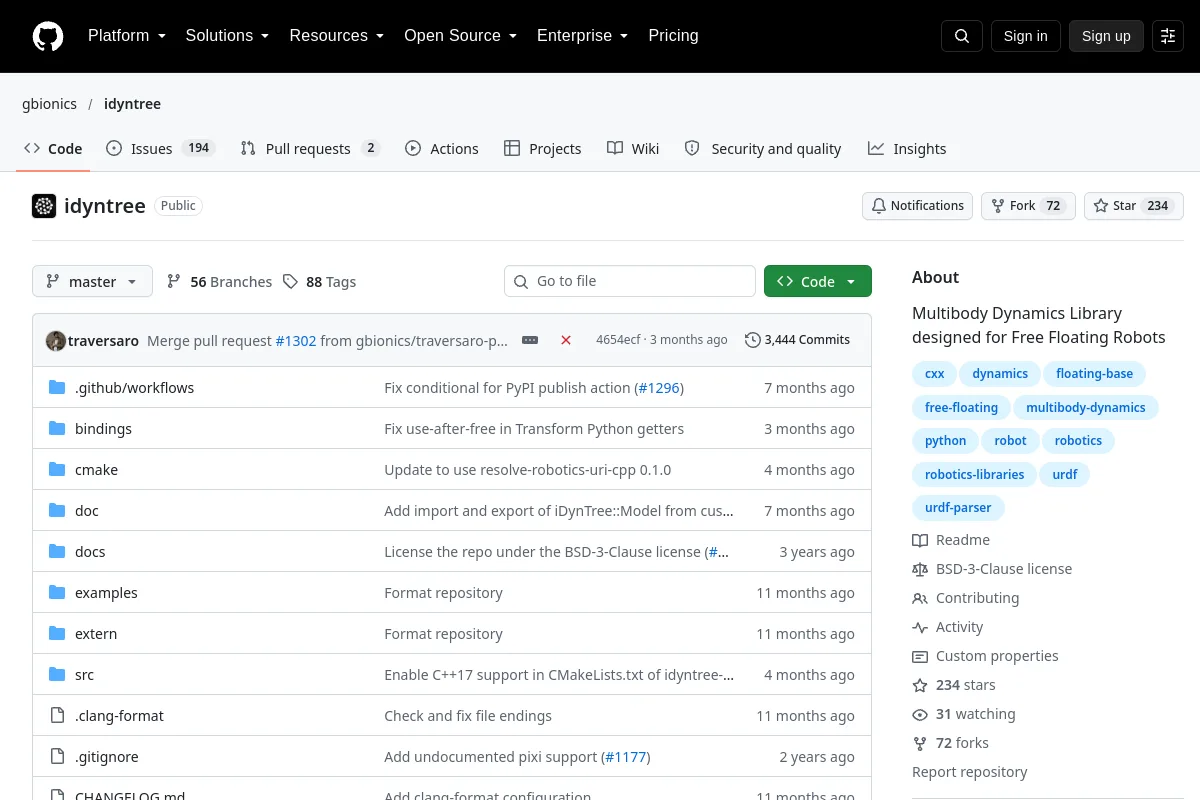 Deposito
 Fonte aperta
Libreria di dinamiche multicorpo per robot fluttuanti.
Pianificazione e controllo del movimento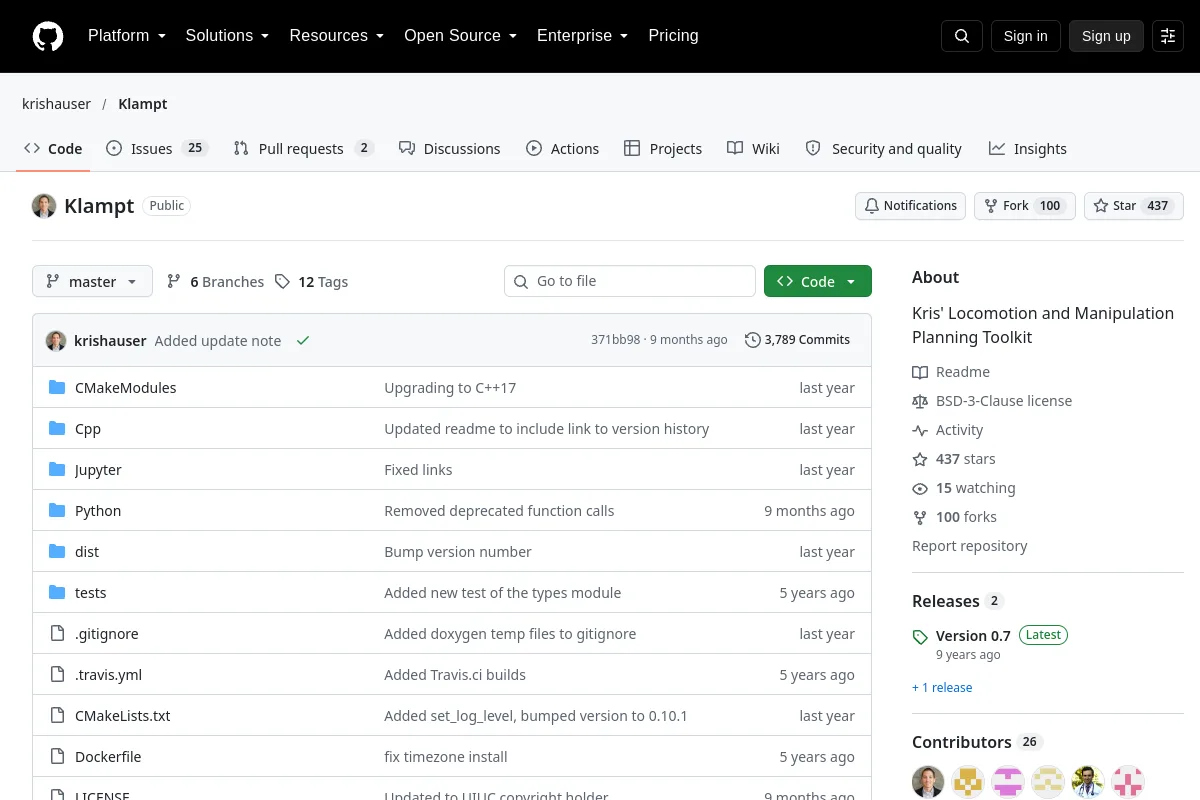 Deposito
 Fonte aperta
Toolkit per la locomozione dei robot e la pianificazione della manipolazione.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Software di simulazione multifisica per sistemi meccanici e robotici.
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
Un runtime del robot Rust per l'esecuzione e la riproduzione deterministica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Una piattaforma di simulazione fisica per esperimenti di robotica ed intelligenza artificiale incorporata.
Simulazione e fisica Deposito
 Fonte aperta
Un sistema di navigazione GNSS-visivo-inerziale robusto, in tempo reale, incentrato sull'INS
Navigazione e SLAM Deposito
 Fonte aperta
**SLAM monoculare semidiretto ad accoppiamento lento**
Navigazione e SLAM Deposito
 Fonte aperta
Toolkit per campi di radianza neurale e ricostruzione di scene 3D.
Percezione e geometria Deposito
 Fonte aperta
OV²SLAM è uno SLAM visivo completamente online e versatile per applicazioni in tempo reale
Navigazione e SLAM Deposito
 Fonte aperta
RESLAM: un robusto sistema SLAM basato su edge in tempo reale
Navigazione e SLAM Deposito
 Fonte aperta
Linguaggio macro XML comunemente utilizzato per creare descrizioni di robot.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Frustum PointNets per il rilevamento di oggetti 3D da dati RGB-D.
Percezione e geometria Deposito
 Fonte aperta
Una cassetta degli attrezzi robotica per l'apprendimento per rinforzo e la rappresentazione dello stato.
Simulazione e fisica Deposito
 Fonte aperta
VGGT-SLAM: SLAM RGB denso ottimizzato sul collettore SL(4).
Navigazione e SLAM Deposito
 Fonte aperta
Modelli differenziabili di robot manipolatori per l'apprendimento delle dinamiche e del controllo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Modello URDF del manipolatore Fanuc M-710iC.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
ROS 2 Stack di integrazione per bracci robotici KUKA LBR IIWA e Med.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?