 Deposito
 Ricerca
HAIC · ldt29
HAIC: controllo dell'interazione di oggetti umanoidi agili tramite modello mondiale sensibile alle dinamiche
Modelli mondialiLA DIRECTORY DELL'AI INCORPORATA
Esplora risorse di modelli mondiali predittivi e generativi per l'intelligenza artificiale fisica e la pianificazione dei robot.
Deposito
Ricerca
HAIC: controllo dell'interazione di oggetti umanoidi agili tramite modello mondiale sensibile alle dinamiche
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale di "Kinema4D: Kinematic4D World Modeling per la simulazione incarnata spaziotemporale"
Modelli mondiali Deposito
 Ricerca
LiLa-WAM: modello di azione mondiale di ragionamento latente leggero per la manipolazione robotica
Modelli mondiali Deposito
 Ricerca
Codici sorgente per l'articolo "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Modelli mondiali Deposito
 Ricerca
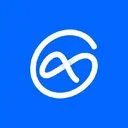
MotuBrain: un modello d'azione mondiale avanzato per il controllo dei robot
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale di NavMorph: un modello mondiale in evoluzione automatica per la navigazione visiva e linguistica in ambienti continui (ICCV'25).
Modelli mondiali Deposito
 Ricerca
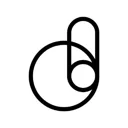
OpenDW fornisce un progetto di modello mondiale condizionato dall'azione per l'intelligenza incarnata.
Modelli mondiali Deposito
 Ricerca
Codice ufficiale per "OpenWAM: An Open Framework for Composable World-Action Models" (Università di Stanford)
Modelli mondiali Deposito
 Ricerca
PointWorld studia modelli mondiali 3D per la manipolazione robotica.
Modelli mondiali Deposito
 Ricerca
RynnWorld-4D: modelli di mondo incarnato 4D per la manipolazione robotica
Modelli mondiali Deposito
 Ricerca
repository per l'addestramento di modelli mondiali di diffusione latente condizionati dall'azione per la generazione di video robot
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale del documento ICLR'26 "Empowering Multi-Robot Collaboration via Sequential World Models"
Modelli mondiali Deposito
 Ricerca
UnifoLM-WMA-0: un framework WMA (World-Model-Action) nella famiglia UnifoLM
Modelli mondiali Deposito
 Ricerca
WAVE-Go: adattamento dell'azione al modello mondiale Go2-W, ricarica mapless verificata e demo di navigazione ibrida a lungo raggio Cosmos3-Edge
Modelli mondiali Deposito
 Ricerca
WMNav: integrazione di modelli di linguaggio visivo in modelli mondiali per la navigazione degli obiettivi degli oggetti
Modelli mondiali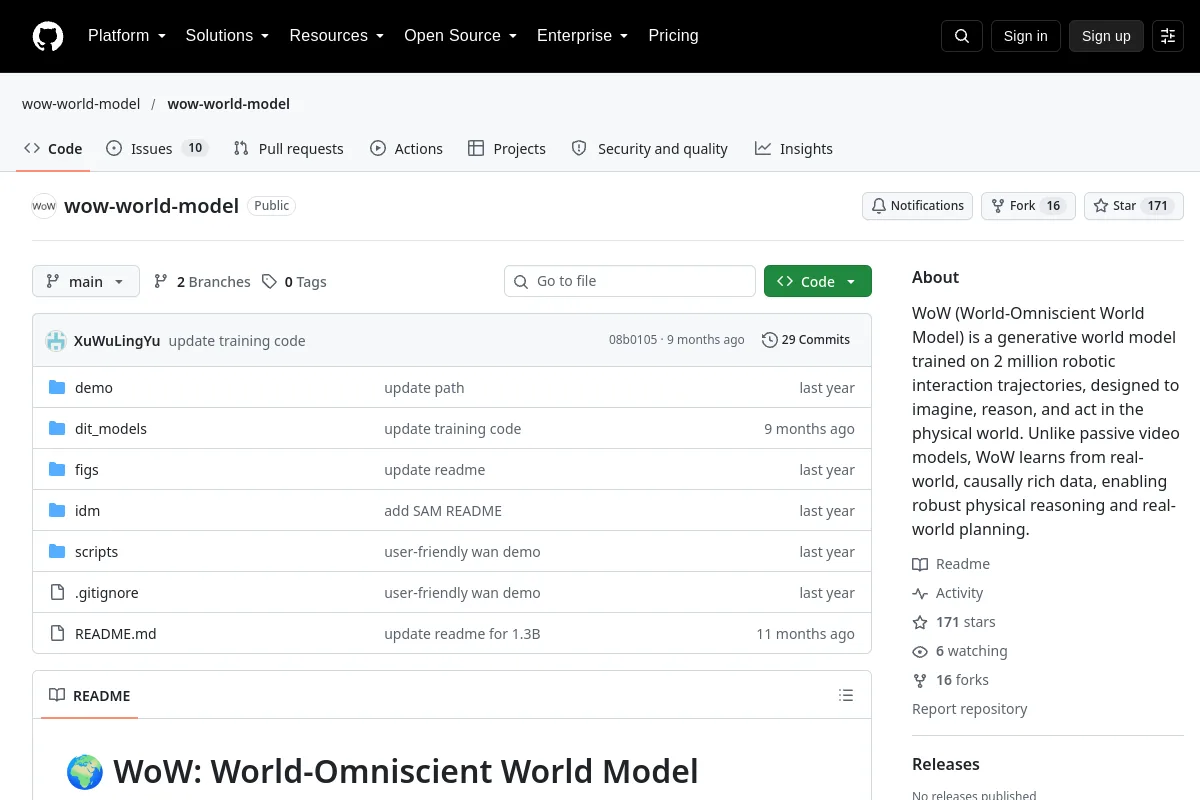 Deposito
 Ricerca
WoW (World-Omniscient World Model) è un modello mondiale generativo addestrato su 2 milioni di traiettorie di interazione robotica, progettato per immaginare, ragionare e agire nel mondo fisico. A differenza del passivo...
Modelli mondialiNOTE SULLA SELEZIONE
Distinguere i futuri visivi generati dalle dinamiche fisiche convalidate. Esaminare gli input condizionali, l'orizzonte di implementazione e i protocolli di valutazione prima di trattare le previsioni come piani eseguibili.
Conosci una risorsa che appartiene a questo posto?