Référentiel
 Recherche
Bullet Physics · bulletphysics
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les SDK du fabricant et du projet pour communiquer avec le matériel robotique.
Référentiel
Recherche
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robots Référentiel
 Référentiel
 Référentiel
 Recherche
Utilitaires, packages, scripts et infrastructure de test communs pour les packages Isaac ROS.
SDK de robots Site Web
 Recherche
Outils de développement pour l'intégration de logiciels avec Boston Dynamics Spot.
SDK de robots Référentiel
 Recherche
Packages ROS pour contrôler un bras robot Arduino à l'aide de Moveit
SDK de robots Référentiel
 Recherche
Extension du SDK Ghost Robotics pour le contrôle du robot Minitaur.
SDK de robots Référentiel
 Recherche
DJI Onboard SDK pour les applications embarquées sur les drones.
SDK de robots Référentiel
 Recherche
DJI Payload SDK pour le développement de charges utiles de drones.
SDK de robots Référentiel
 Recherche
Ce référentiel contient des packages ROS2 pour contrôler un robot UR5 avec une pince Robotiq, facilitant les opérations de prélèvement et de placement précises à l'aide de MoveIt et fournissant une boîte à outils complète pour…
SDK de robots Référentiel
 Recherche
SDK pour développer des applications sur la plateforme robot temi.
SDK de robots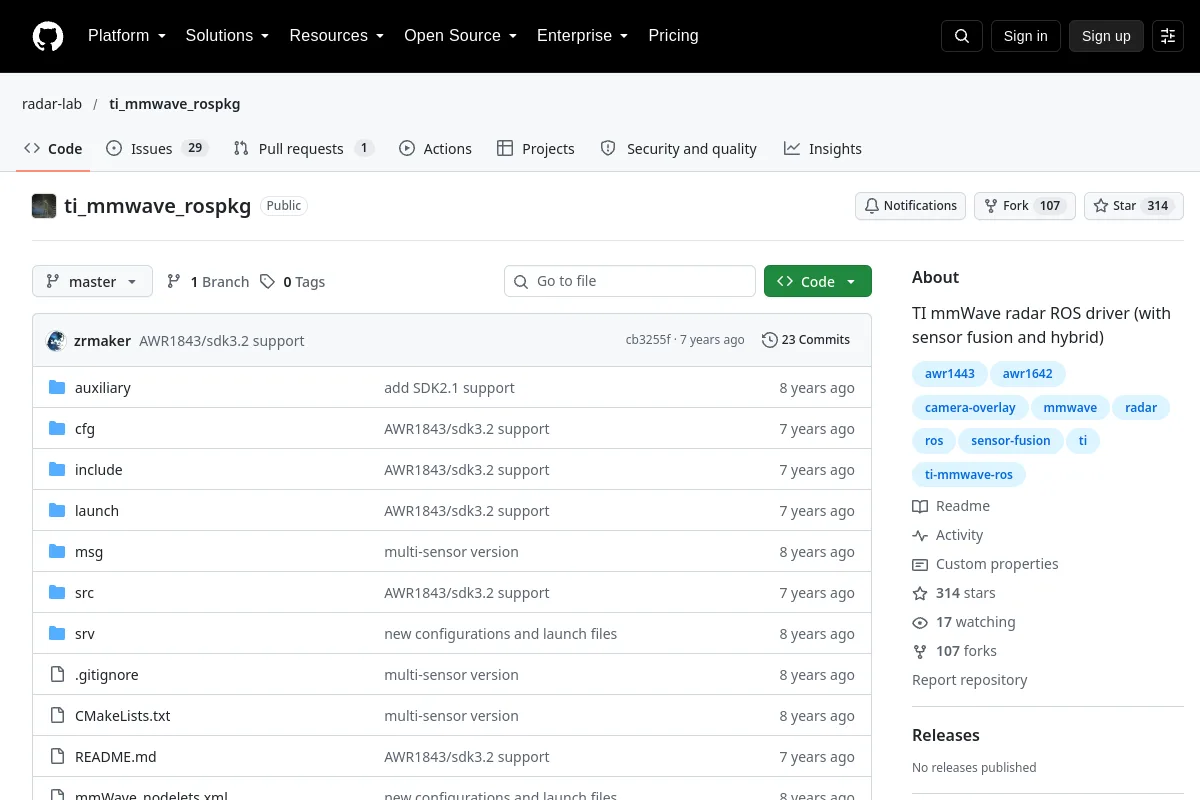 Référentiel
 Recherche
Pilote ROS radar TI mmWave (avec fusion de capteurs et hybride)
SDK de robots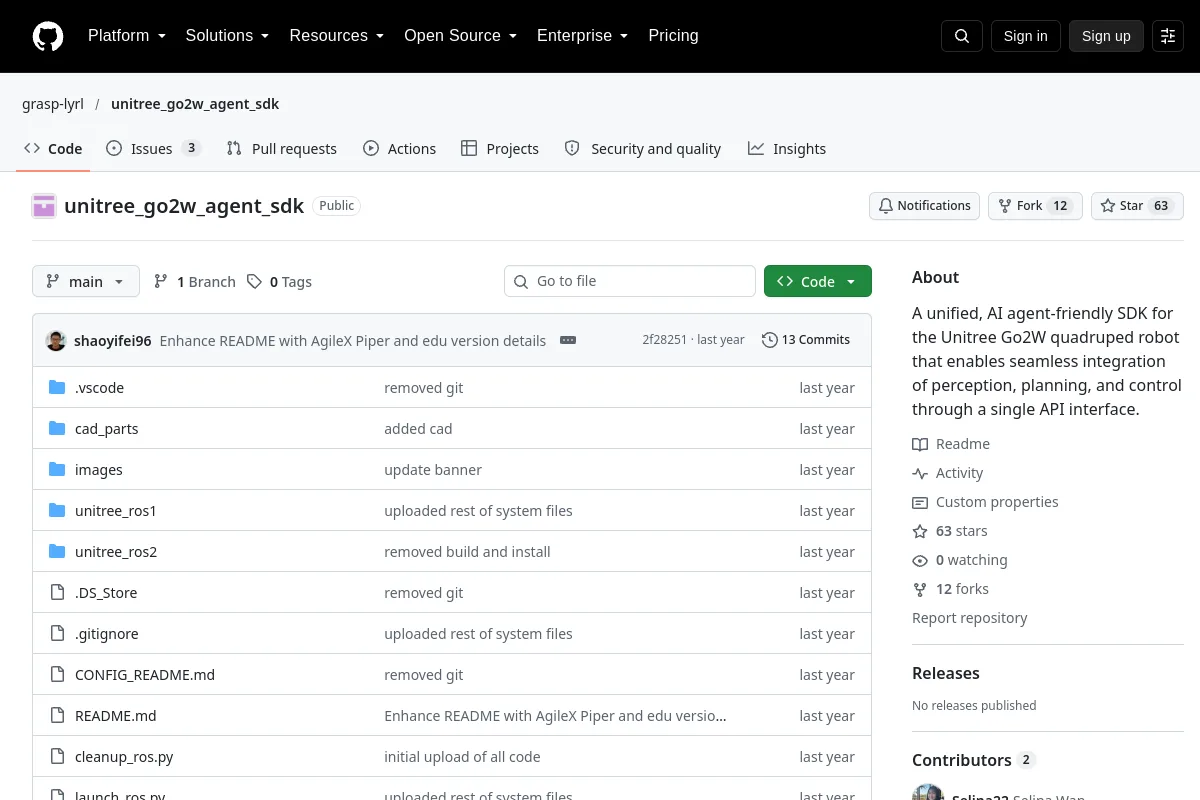 Référentiel
 Recherche
Un SDK unifié et convivial pour les agents d'IA pour le robot quadrupède Unitree Go2W qui permet une intégration transparente de la perception, de la planification et du contrôle via une interface API unique.
SDK de robots Référentiel
 Recherche
utilisant la communication réseau TCP/IP pour contrôler le robot UR5 avec une pince RG2
SDK de robots Référentiel
NOTES DE SÉLECTION
Confirmez la compatibilité du modèle, du firmware et du transport dans la documentation de l’éditeur. Un SDK peut exposer des commandes sans fournir une pile complète de sécurité ou d'autonomie.
Connaissez-vous une ressource qui a sa place ici ?