 Référentiel
 Recherche
reward learning rl · avisingh599
Code de recherche pour l'apprentissage par renforcement des robots sans ingénierie de récompense.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Recherche
Code de recherche pour l'apprentissage par renforcement des robots sans ingénierie de récompense.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages d'intégration de manipulateur pour la plateforme mobile Ridgeback.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour généraliser les moyens des robots par correspondance sémantique.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un index des référentiels, documents et fichiers matériels RoboParty.
Cadres d'apprentissage des robots Référentiel
 Recherche
Dépôt source du catalogue de robots robots.ros.org.
Cadres d'apprentissage des robots Référentiel
 Recherche
Pile ROS pour le robot Aldebaran Romeo.
Cadres d'apprentissage des robots Référentiel
 Recherche
Implémentations de base pour un apprentissage par renforcement en toute sécurité.
Cadres d'apprentissage des robots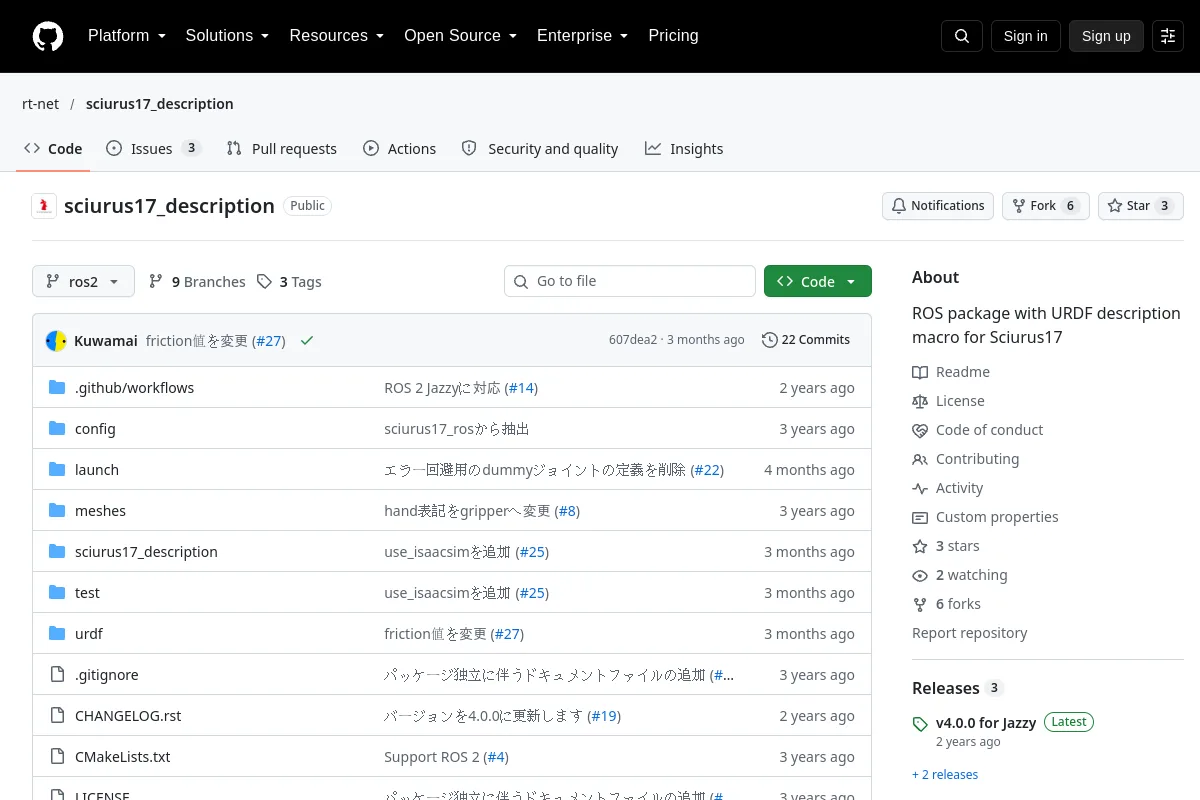 Référentiel
 Recherche
Package de description de robot ROS pour Sciurus17.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages ROS pour les robots mobiles Scout 2 et Scout Mini.
Cadres d'apprentissage des robots Référentiel
 Recherche
 sur l'enchaînement des compétences pour la manipulation de robots à long terme.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour l'apprentissage par renforcement basé sur des modèles et des compétences.
Cadres d'apprentissage des robots Référentiel
 Recherche
Modèle URDF du manipulateur mobile Stretch RE1.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages ROS 2 pour les manipulateurs mobiles Hello Robot Stretch.
Cadres d'apprentissage des robots Référentiel
 Recherche
Ce projet PyBullet génère des données de saisie synthétiques RVB-D et entraîne des lignes de base de manipulation d'objets invisibles.
Cadres d'apprentissage des robots Référentiel
 Recherche
 de prédiction tactile et de correction d'action pour une manipulation riche en contacts.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils de formation et de déploiement RL sim-to-real pour le robot Unitree Go1.
Cadres d'apprentissage des robots Référentiel
 Recherche
Environnements et flux de travail Isaac Lab pour la robotique mobile.
Cadres d'apprentissage des robots Référentiel
 Recherche
Implémentation du robot-learning avec les workflows de téléopération ALOHA.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?