 Référentiel
 Source ouverte
robot descriptions · bxirobotics
Fichiers de description des modèles de robots BXI.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Source ouverte
Fichiers de description des modèles de robots BXI.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Mémoire d'expérience du robot pour la relecture et la récupération.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Conseils et compétences d'assistant de codage pour le développement de logiciels robotiques.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages ROS pour le matériel du robot Robotiq.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Cours d'apprentissage des robots et implémentations de méthodes.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Interface de ligne de commande unifiée pour les outils de développement ROS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Outils connectant les robots compatibles ROS à Unity.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Outils Arduino et CMake pour récepteurs et servos SBUS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pilotes ROS pour la main robotique SCHUNK SVH.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
SenseAct : un cadre informatique pour développer des tâches d'apprentissage de robots du monde réel
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un constructeur d'environnement Isaac Gym léger avec des exemples de robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Outils Python pour les représentations de position et d'orientation 2D et 3D.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Dynamique et modulation de marche aléatoire dans le domaine avec courbes de Bézier pour la locomotion des jambes d'un modèle à l'autre.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Données du modèle de robot TALOS pour le framework Stack-of-Tasks.
Cadres d'apprentissage des robots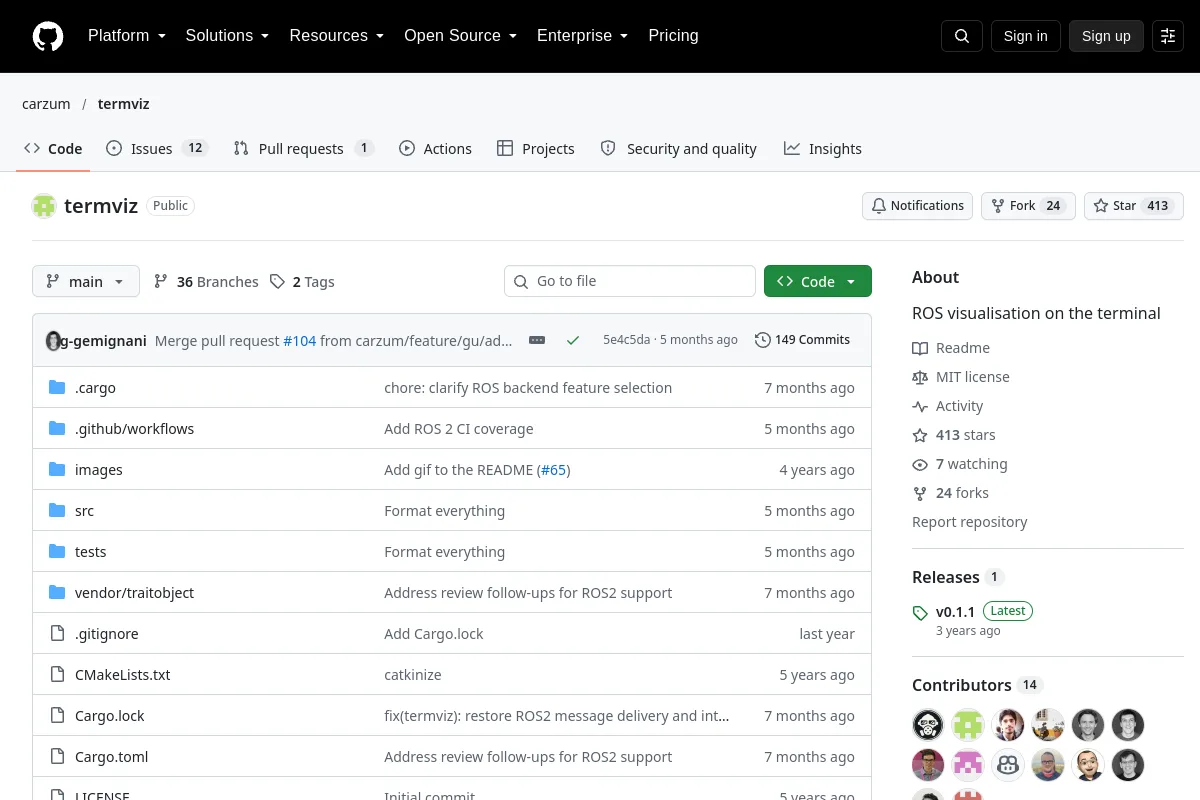 Référentiel
 Source ouverte
Visualisation basée sur un terminal des données ROS.
Cadres d'apprentissage des robots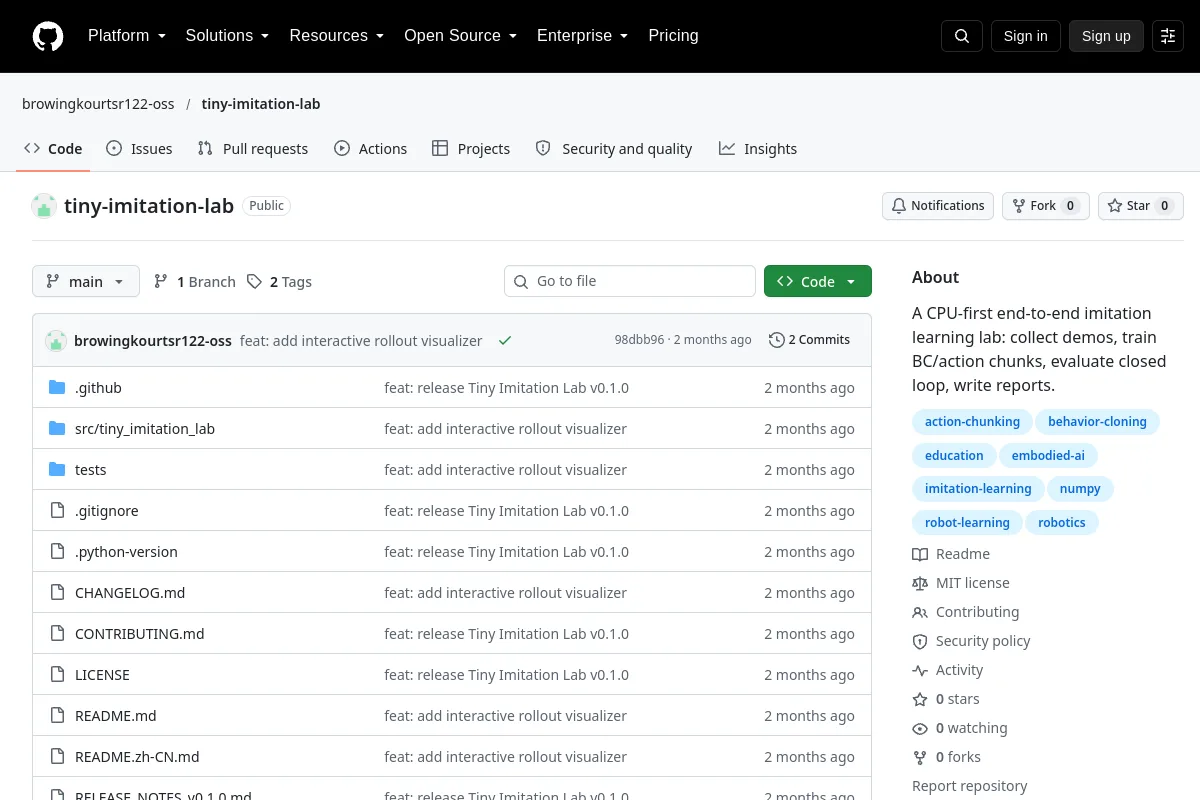 Référentiel
 Source ouverte
Un laboratoire d'apprentissage par imitation orienté CPU pour les démonstrations, le clonage de comportements et l'évaluation.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Descriptions des modèles URDF et Xacro pour les bipèdes à roues Upkie.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Intégration ROS 2 pour les modèles de perception Ultralytics YOLO.
Cadres d'apprentissage des robots Site Web
 Source ouverte
Une boîte à outils Python open source pour l'apprentissage des robots dans le monde réel.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?