Référentiel
 Recherche
easy handeye · IFL-CAMP
Outils ROS pour l’étalonnage automatique œil-main.
Perception et géométrieLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Outils ROS pour l’étalonnage automatique œil-main.
Perception et géométrie Référentiel
 Recherche
RoboHive fournit un cadre et des suites de tâches pour l'apprentissage des robots.
Cadres d'apprentissage des robots Référentiel
 Recherche
Bibliothèque C++ pour les algorithmes de dynamique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Recherche
Pilote ROS 2 pour le bras robot Kinova Gen3.
Cadres d'apprentissage des robots Référentiel
 Recherche
Collection de modèles de robots pour OpenRAVE.
Cadres d'apprentissage des robots Référentiel
 Recherche
Intégration de la simulation choréonoïde avec les outils ROS et hrpsys.
Simulation et physique Référentiel
 Recherche
LiDAR SLAM robuste avec une fermeture de boucle plug-and-play polyvalente et une optimisation du graphique de pose.
Navigation et SLAM Référentiel
 Recherche
Modèles URDF et SDF du robot humanoïde iCub.
Simulation et physique Référentiel
 Recherche
Code de recherche pour mapper les instructions multimodales aux actions robotiques.
Navigation et SLAM Référentiel
 Recherche
Un système de repère visuel pour la recherche en robotique.
Cadres d'apprentissage des robots Référentiel
 Recherche
CubeSLAM : Détection d'objets 3D monoculaires et SLAM
Navigation et SLAM Référentiel
 Recherche
Ce référentiel contient du code pour former et évaluer FlingBot dans des paramètres de simulation et du monde réel sur une configuration de bras robotique double UR5 pour Ubuntu 18.04.
Simulation et physique Référentiel
 Recherche
Framework Golang pour la robotique, les drones et l'Internet des objets (IoT)
Intergiciel et communication Référentiel
 Recherche
Saisissez-le ! simulateur pour la recherche sur la préhension robotique.
Simulation et physique Référentiel
 Recherche
Référentiel logiciel principal pour le robot humanoïde iCub.
Cadres d'apprentissage des robots Référentiel
 Recherche
Application Isaac Sim pour développer, simuler et tester des robots pilotés par l'IA.
Simulation et physique Référentiel
 Recherche
Implémentation complète du SLAM basée sur le contexte d'analyse d'intensité pour la conduite autonome. ICRA 2020
Navigation et SLAM Référentiel
 Recherche
Environnement de développement et de test d'algorithmes de planification de mouvements de robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Exemples de déploiement de charges de travail ROS et ROS 2 sur Kubernetes et KubeEdge.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Recherche
Code de recherche pour injecter des capacités robotiques dans des modèles de langage multimodaux.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Recherche
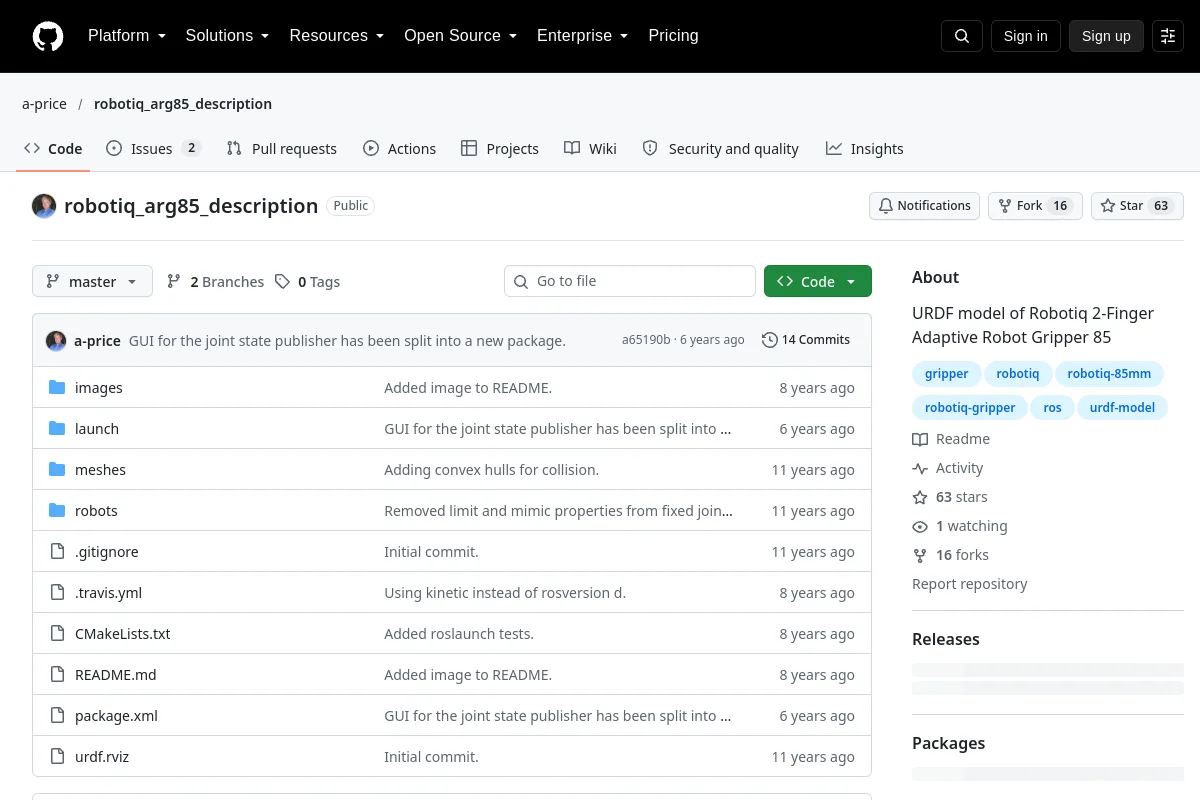
Un modèle URDF de la pince adaptative à 2 doigts Robotiq 85.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un système agentique unifié pour robots à usage général, permettant la perception, la cartographie et la localisation multimodales, ainsi que la mobilité et la manipulation autonomes, avec une interaction intelligente avec les utilisateurs.
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?