 Référentiel
 Recherche
Helpful-Doggybot · WooQi57
DoggyBot utile : récupération d'objets dans un monde ouvert à l'aide de robots à pattes et de modèles de langage de vision
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
DoggyBot utile : récupération d'objets dans un monde ouvert à l'aide de robots à pattes et de modèles de langage de vision
Cadres d'apprentissage des robots Référentiel
 Recherche
Expériences d'apprentissage robotique et de contrôle partagé avec l'humain dans la boucle.
Planification et contrôle des mouvements Référentiel
 Recherche
Un environnement de gymnase Mujoco pour manipuler des objets flexibles avec un bras robot UR5e et une pince Robotiq 2F-85. Expérimentez avec l’effort conjoint, la vitesse, la position et l’espace opérationnel…
Logiciel de téléopération Référentiel
 Recherche
Implémentation officielle de « HumanoidGen : génération de données pour la manipulation bimanuelle agile via le raisonnement LLM »
Outils de visualisation et de données Référentiel
 Recherche
Apprendre les techniques de football pour les robots humanoïdes : un cadre de perception-action progressif
Perception et géométrie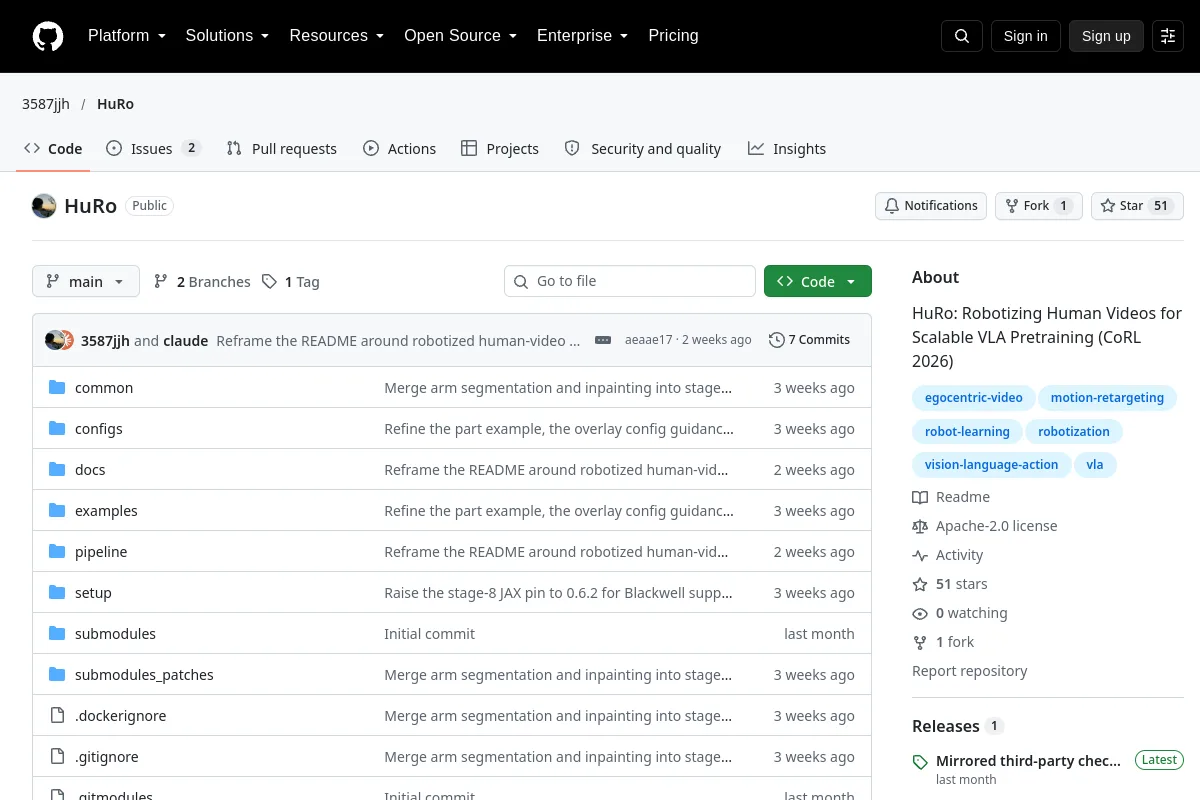 Référentiel
 Recherche
HuRo fournit un pipeline convertissant les vidéos humaines en matériel de pré-formation VLA orienté robot.
Outils de visualisation et de données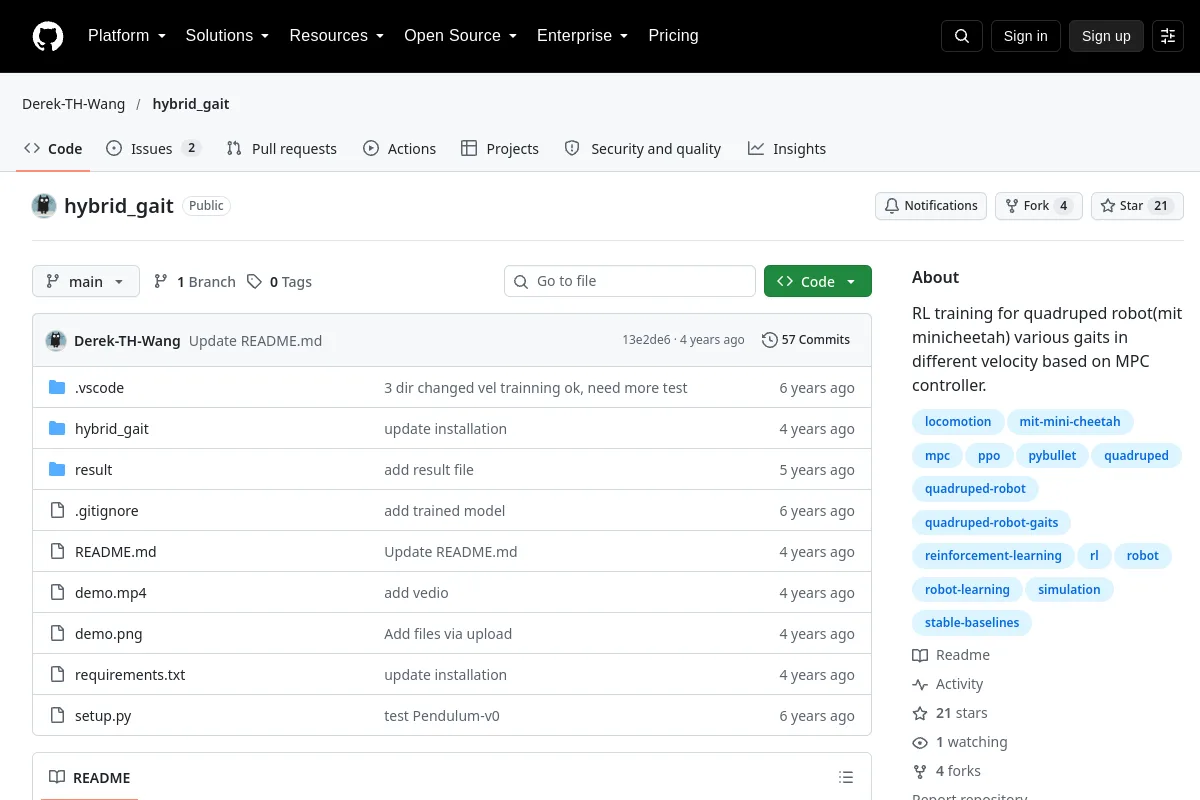 Référentiel
 Recherche
Apprentissage de la démarche quadrupède combinant apprentissage par renforcement et contrôle prédictif par modèle.
Planification et contrôle des mouvements Référentiel
 Recherche
Contrôle CPG et apprentissage par renforcement pour un robot anguille nageur.
Planification et contrôle des mouvements Référentiel
 Recherche
NAVIGATION DE ROBOT AUTONOME UTILISANT le robot ROS Clearpath Husky A200 avec simulations Gazebo et RViz utilisant différents algorithmes SLAM et de planification de chemin. Scan laser à 360 degrés avec deux SICK LMS511…
Navigation et SLAM Référentiel
 Recherche
Package Python pour la cinématique inverse symbolique du bras de robot.
Planification et contrôle des mouvements Référentiel
 Recherche
Un wrapper Python pour la cinématique inverse IKFast sur le bras UR5.
Planification et contrôle des mouvements Référentiel
 Recherche
Un projet de simulation et de navigation de systèmes de robots d'intérieur utilisant ROS.
Simulation et physique Référentiel
 Recherche
Modèles de manipulateurs et de robots mobiles pour la planification de trajectoires et l’analyse d’actionneurs.
Planification et contrôle des mouvements Référentiel
 Recherche
Packages accélérés par NVIDIA pour la planification et le contrôle des mouvements des bras
Planification et contrôle des mouvements Référentiel
 Recherche
Un projet Isaac Sim évolutif pour les tâches bimanuelles OpenArm et l'enregistrement de démonstration.
Logiciel de téléopération Référentiel
 Recherche
Framework de programmation JavaScript Robotics et IoT, développé chez Bocoup.
Intergiciel et communication Référentiel
 Recherche
kineForge propose des flux de travail de formation, de tests de résistance et de relecture pour les politiques du robot MuJoCo.
Cadres d'apprentissage des robots Référentiel
 Recherche
Cadre pour créer un logiciel de simulation multiphysique parallèle.
Simulation et physique Référentiel
 Recherche
L'agent LangGraph VLA orchestre les politiques SmolVLA et LeRobot pour une manipulation en plusieurs étapes.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Recherche
LeRobot B2 Streaming fournit une diffusion en continu par plage d'octets d'ensembles de données LeRobot à partir du stockage Backblaze B2.
Outils de visualisation et de données Référentiel
 Recherche
LeRobot DP Toolkit fournit des utilitaires de synchronisation, de sous-échantillonnage des ensembles de données et d'alignement de caméra pour la politique de diffusion.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code pour LGX (exploration guidée par le langage). Nous utilisons des LLM pour effectuer une navigation de robot incarné de manière zéro.
Navigation et SLAM Référentiel
Connaissez-vous une ressource qui a sa place ici ?

