Référentiel
 Source ouverte
phobos · dfki-ric
Module complémentaire Blender pour créer des modèles de robots URDF, SDF et SMURF.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Module complémentaire Blender pour créer des modèles de robots URDF, SDF et SMURF.
Simulation et physique Référentiel
 Source ouverte
Bras UR5 de style gymnase avec pince Robotiq-85/140 dans le simulateur de balle
Simulation et physique Référentiel
 Source ouverte
Simulateurs quasi-physiques paramétrés pour le transfert de manipulations adroites
Simulation et physique Référentiel
 Source ouverte
Implémentation du middleware ROS 2 à l'aide d'eProsima Fast DDS.
Intergiciel et communication Référentiel
 Source ouverte
Extrait et recible les animations FBX dans des références de mouvement du robot.
Logiciel de téléopération Référentiel
 Source ouverte
Runtime d'IA physique pour les agents incarnés : action gouvernée, expérience vérifiée, mémoire physique et évolution des compétences.
Intergiciel et communication Référentiel
 Source ouverte
Pile d'apprentissage robot SO-101 avec téléopération et flux de travail d'apprentissage MuJoCo.
Logiciel de téléopération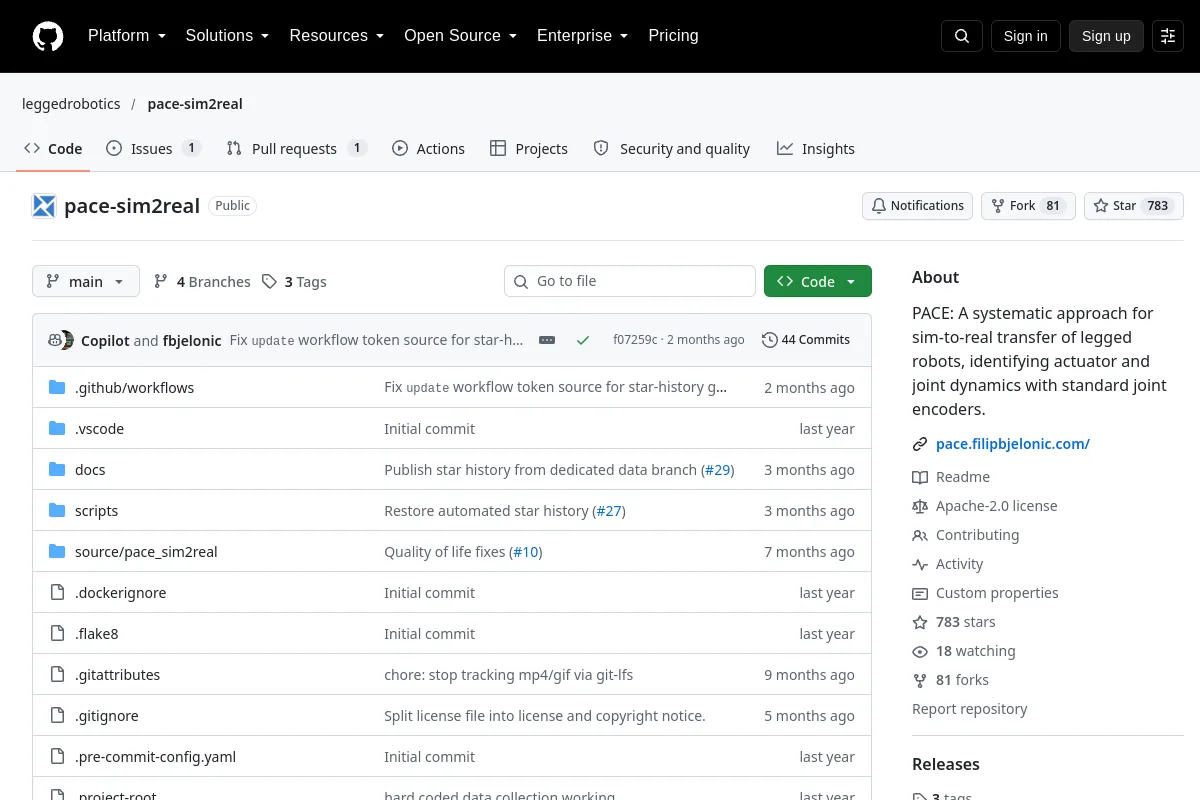 Référentiel
 Source ouverte
PACE : une approche systématique pour le transfert de la simulation au réel de robots à pattes, identifiant la dynamique des actionneurs et des articulations avec des encodeurs d'articulations standard.
Cadres d'apprentissage des robots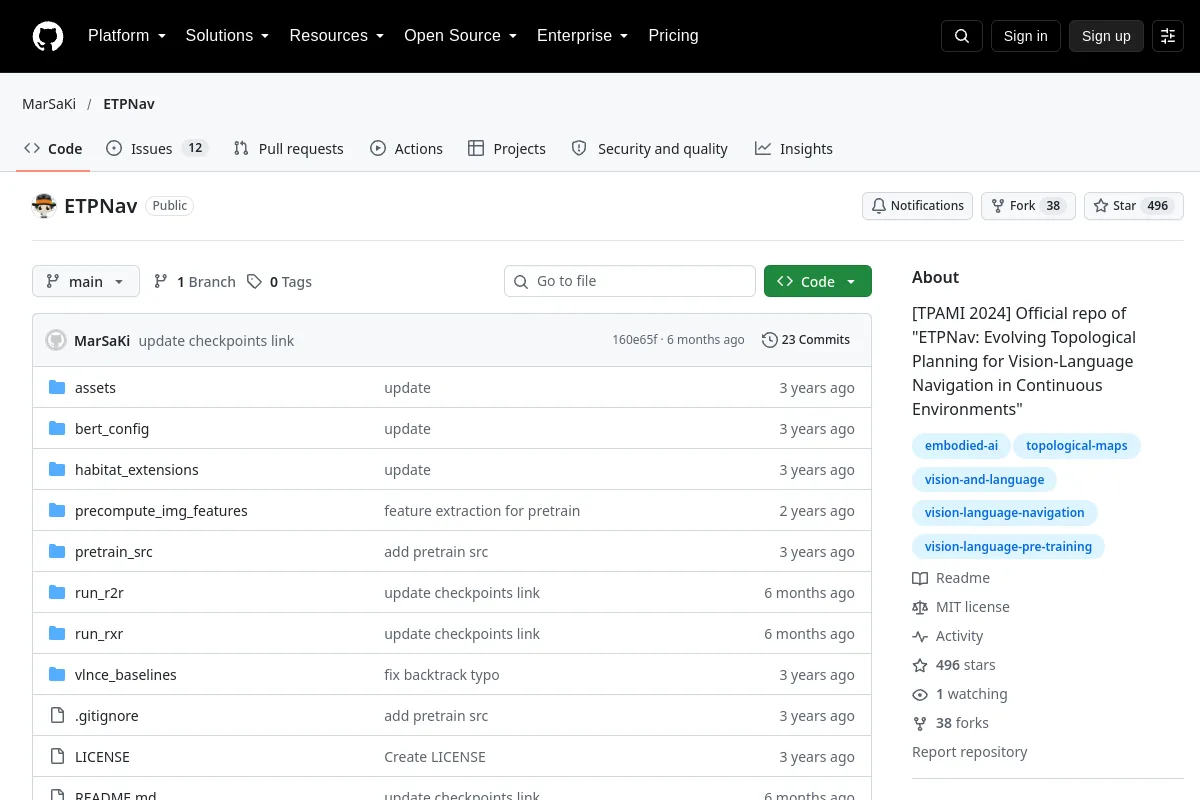 Référentiel
 Source ouverte
Repo officiel de "ETPNav : Planification topologique évolutive pour la navigation en langage vision dans des environnements continus"
Navigation et SLAM Référentiel
 Source ouverte
Outils de simulation pour la physique interactive et la recherche sur les systèmes déformables.
Simulation et physique Référentiel
 Source ouverte
Un moteur de simulation physique pour les applications robotiques et physiques d'IA.
Simulation et physique Référentiel
 Source ouverte
Une collection de facteurs GTSAM et d'optimiseurs pour le nuage de points SLAM
Navigation et SLAM Référentiel
 Source ouverte
DiffBot est un robot autonome à entraînement différentiel 2 roues motrices utilisant ROS Noetic sur un Raspberry Pi 4 B. Avec son Lidar SLAMTEC et l'interface matérielle ROS Control il est capable de naviguer dans un…
Navigation et SLAM Référentiel
 Source ouverte
Point-SLAM : SLAM basé sur un nuage de points neuronaux denses
Navigation et SLAM Référentiel
 Source ouverte
Ultra-Fusion : un cadre SLAM de fusion multi-capteurs étroitement couplé et résilient en cas de dégradation des capteurs et de perturbations spatio-temporelles
Navigation et SLAM Référentiel
 Source ouverte
Implémentation de recherche LEO pour un agent incarné généraliste dans des environnements 3D.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Source ouverte
Code de dégradé de politique amélioré par la démonstration pour une manipulation adroite.
Simulation et physique Référentiel
 Source ouverte
Une description URDF simplifiée du quadrupède ANYmal C.
Cadres d'apprentissage des robots Site Web
 Source ouverte
Logiciel de pilote automatique prenant en charge les véhicules aériens, terrestres et marins.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Communauté pour appliquer les LLM à la robotique et un simulateur de robot avec intégration ChatGPT
Simulation et physique Référentiel
 Source ouverte
Bibliothèque d'arbres de comportement pour ROS, avec interfaces C++ et Python.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code Active Neural SLAM pour apprendre à explorer les environnements.
Navigation et SLAM Référentiel
 Source ouverte
Leg-KILO : odométrie cinématique-inertielle-lidar robuste pour les robots à pattes dynamiques
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?