Référentiel
 Source ouverte
wanderland · ai4ce
Wanderland : simulation géométriquement fondée pour l'IA incarnée en monde ouvert
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Wanderland : simulation géométriquement fondée pour l'IA incarnée en monde ouvert
Simulation et physique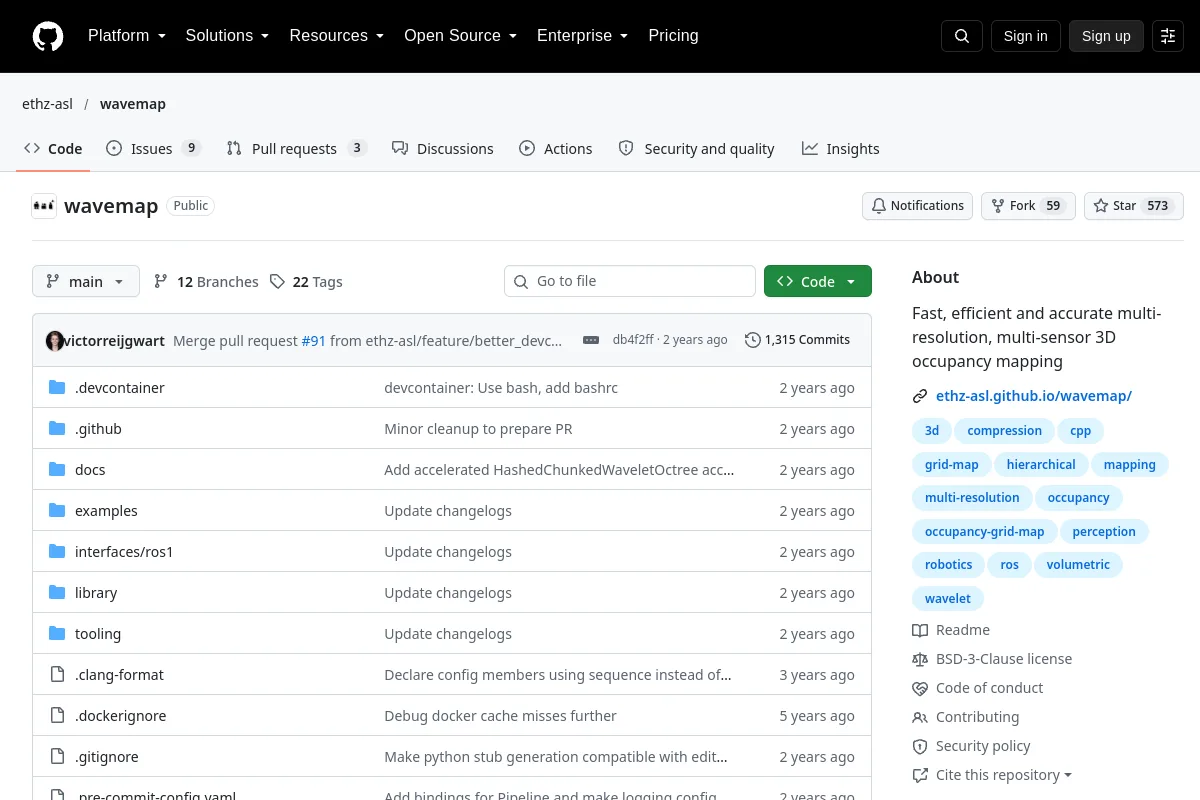 Référentiel
 Source ouverte
Cartographie d'occupation 3D multi-résolution à partir de plusieurs capteurs.
Navigation et SLAM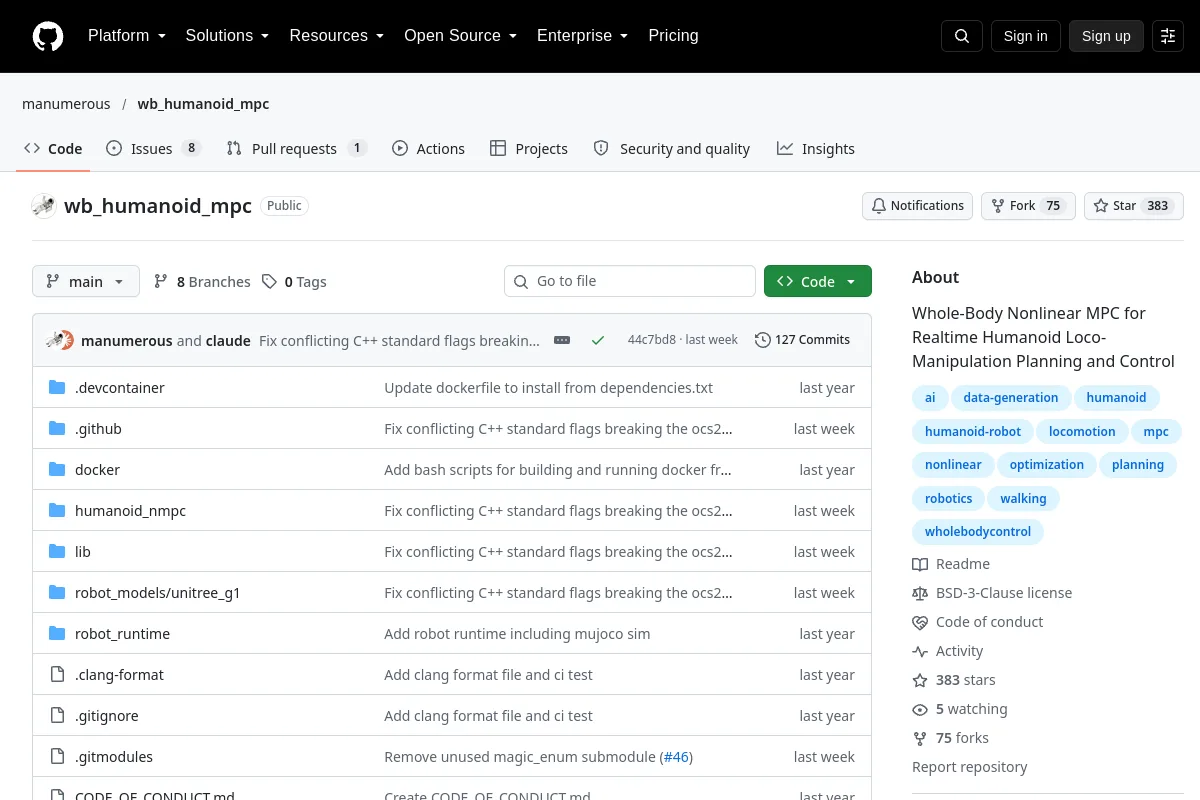 Référentiel
 Source ouverte
MPC non linéaire du corps entier pour la planification et le contrôle de la loco-manipulation humanoïde en temps réel
Planification et contrôle des mouvements Référentiel
 Source ouverte
Cartographie, localisation et utilisation de la stack de navigation avec ROS2 Jazzy
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Processus d’assemblage contrôlé par la force. En environnement réel et simulé. Utilisation des robots universels UR5, ROS, Gazebo.
Simulation et physique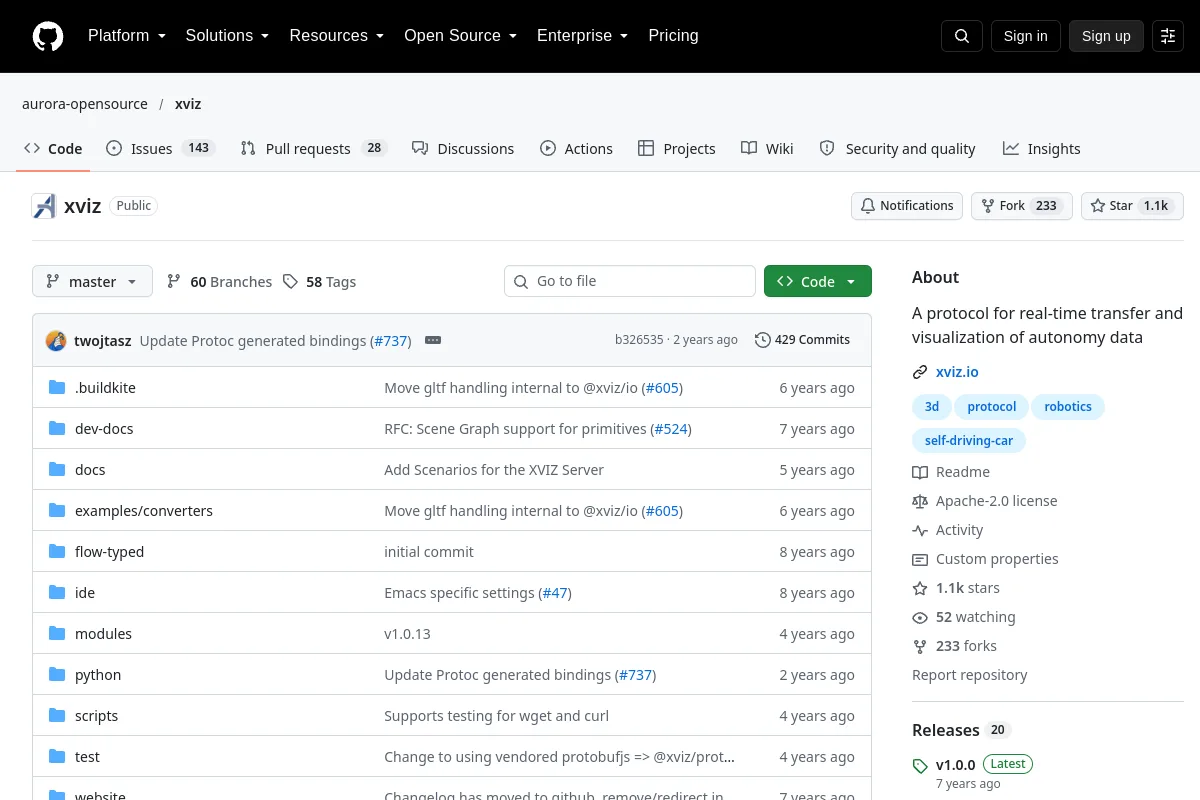 Référentiel
 Source ouverte
Un protocole de transfert et de visualisation en temps réel des données d'autonomie.
Outils de visualisation et de données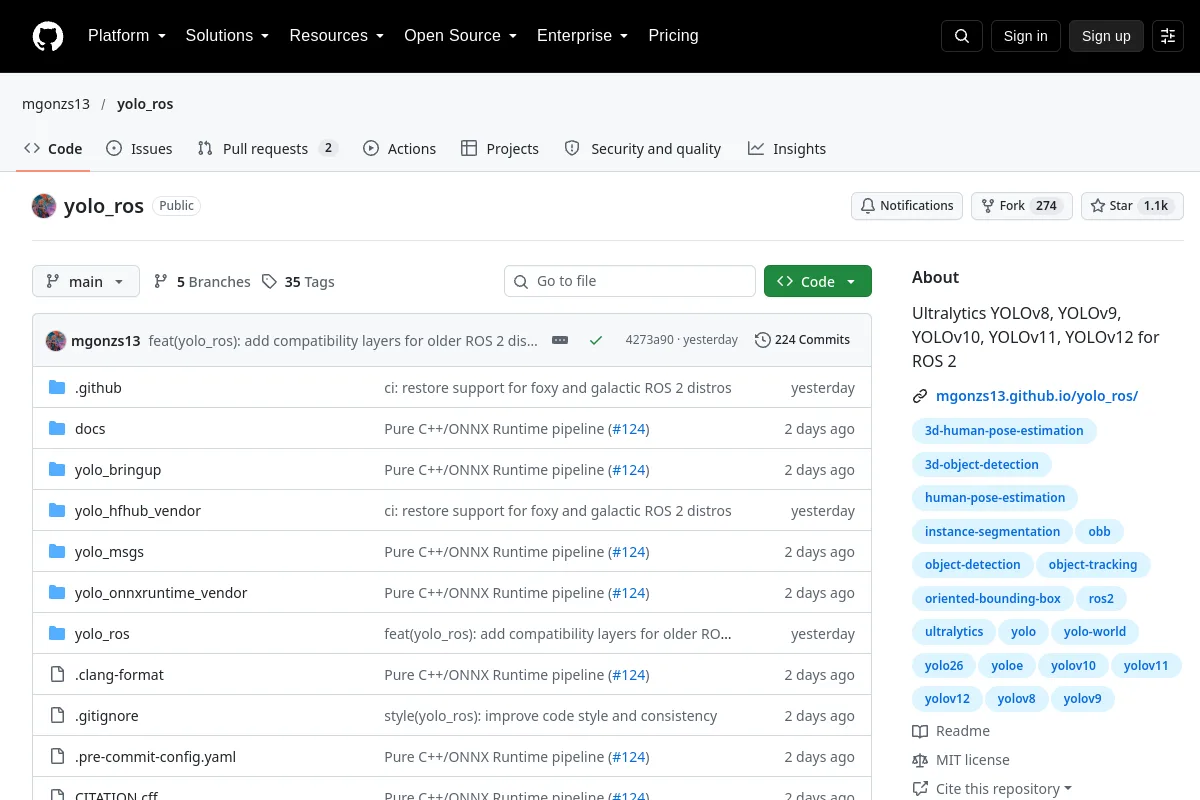 Référentiel
 Source ouverte
Intégration ROS 2 pour les modèles de perception Ultralytics YOLO.
Cadres d'apprentissage des robots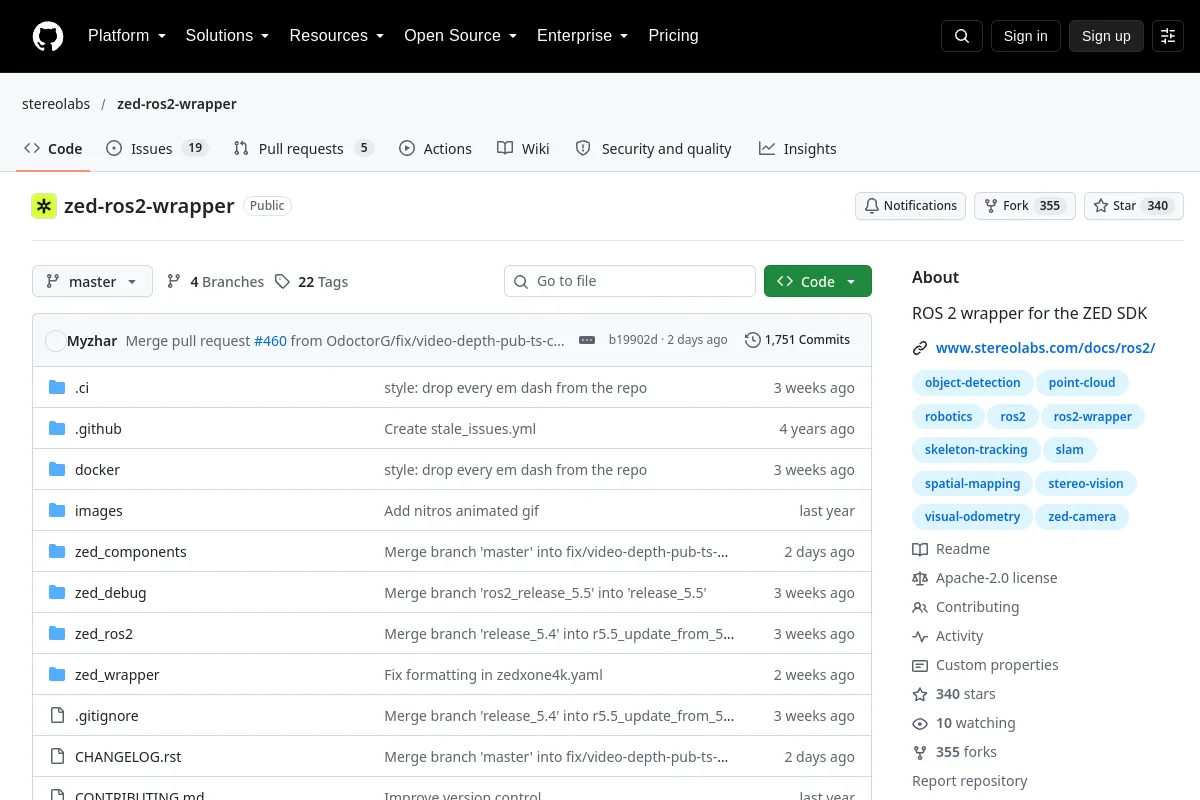 Référentiel
 Référentiel
 Source ouverte
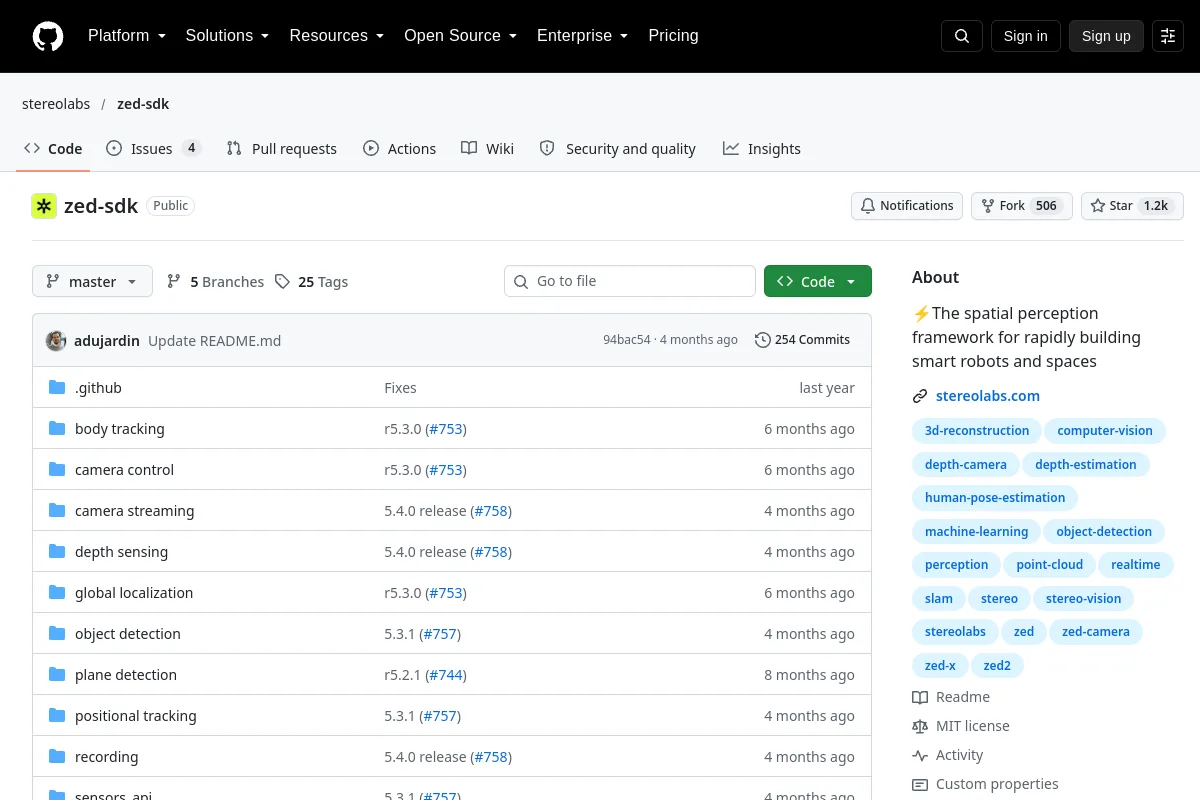
SDK de perception spatiale pour les caméras ZED et les applications robotiques.
SDK de robots Référentiel
 Source ouverte
Outils de simulation robotique Unity avec intégration ROS.
Navigation et SLAM Référentiel
 Source ouverte
Visualisation par navigateur des données du robot en direct.
Outils de visualisation et de données Référentiel
 Source ouverte
Importez des descriptions de robots URDF dans Unity pour la visualisation et la simulation des robots.
Outils de visualisation et de données Référentiel
 Source ouverte
Un environnement d'exécution de flux de données pour les pipelines de perception et de contrôle robotiques.
Intergiciel et communication Site Web
 Source ouverte
Un écosystème de simulation open source pour le développement de robots.
Simulation et physique Site Web
 Source ouverte
Une boîte à outils Python open source pour l'apprentissage des robots dans le monde réel.
Cadres d'apprentissage des robots Site Web
 Source ouverte
Outils de planification et de manipulation de mouvements pour robots.
Planification et contrôle des mouvements Site Web
 Source ouverte
Un framework de navigation pour les robots mobiles autonomes.
Navigation et SLAM Site Web
 Source ouverte
Un moteur physique pour la robotique, le contrôle et la simulation.
Simulation et physique Site Web
 Source ouverte
Middleware et outils de développement pour systèmes robotiques.
Intergiciel et communicationConnaissez-vous une ressource qui a sa place ici ?