Référentiel
 Source ouverte
ssik · personalrobotics
Solveur analytique de cinématique inverse pour les bras de robots à révolution à six et sept axes.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Solveur analytique de cinématique inverse pour les bras de robots à révolution à six et sept axes.
Planification et contrôle des mouvements Référentiel
 Source ouverte
La simulation Stewart Platform est un modèle 3D d'un mécanisme robotique 6DOF composé de 6 actionneurs linéaires. Il est utilisé pour le contrôle de mouvement et le positionnement précis dans diverses industries. Le…
Simulation et physique Référentiel
 Source ouverte
Stonefish - une bibliothèque de simulation C++ avancée conçue pour (mais sans s'y limiter) la robotique marine.
Simulation et physique Référentiel
 Source ouverte
Visualisation des données de robotique et d'autonomie codées en XVIZ.
Outils de visualisation et de données Référentiel
 Source ouverte
La mise en œuvre officielle de la « Structure PLP-SLAM : cartographie et localisation efficaces à l'aide de points, de lignes et de plans pour les caméras monoculaires, RVB-D et stéréo »
Navigation et SLAM Référentiel
 Source ouverte
📖[IEEE Sensors Journal (JSEN)] SuperVINS : un cadre SLAM visuo-inertiel en temps réel pour des conditions d'imagerie difficiles (fonctionnalités d'apprentissage en profondeur intégrées)
Navigation et SLAM Référentiel
 Source ouverte
Plateforme de simulation haute performance basée sur GPU pour l'apprentissage par renforcement avec l'apprentissage des robots chirurgicaux
Simulation et physique Référentiel
 Source ouverte
SurRoL : une plate-forme open source centrée sur l'apprentissage par renforcement et compatible avec dVRK pour l'apprentissage des robots chirurgicaux
Simulation et physique Référentiel
 Source ouverte
Environnement de simulation de contrôle multi-robot construit sur la boîte à outils de simulation de robotique mobile, implémenté 1) un algorithme pour le contrôle de la formation 2) cartographie, localisation et SLAM basés sur Kalman…
Navigation et SLAM Référentiel
 Source ouverte
Simulateur multi-agent 2D différenciable et vectorisé construit sur NVIDIA Warp.
Simulation et physique Référentiel
 Source ouverte
Calcul symbolique, génération de code et optimisation non linéaire pour la robotique.
Planification et contrôle des mouvements Référentiel
 Source ouverte
TabletopGen : génération de scènes de table et simulation interactive pour la manipulation robotique
Simulation et physique Référentiel
 Source ouverte
Taccel : mise à l'échelle de la robotique tactile basée sur la vision avec une simulation GPU hautes performances
Simulation et physique Référentiel
 Source ouverte
Données du modèle de robot TALOS pour le framework Stack-of-Tasks.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Source ouverte
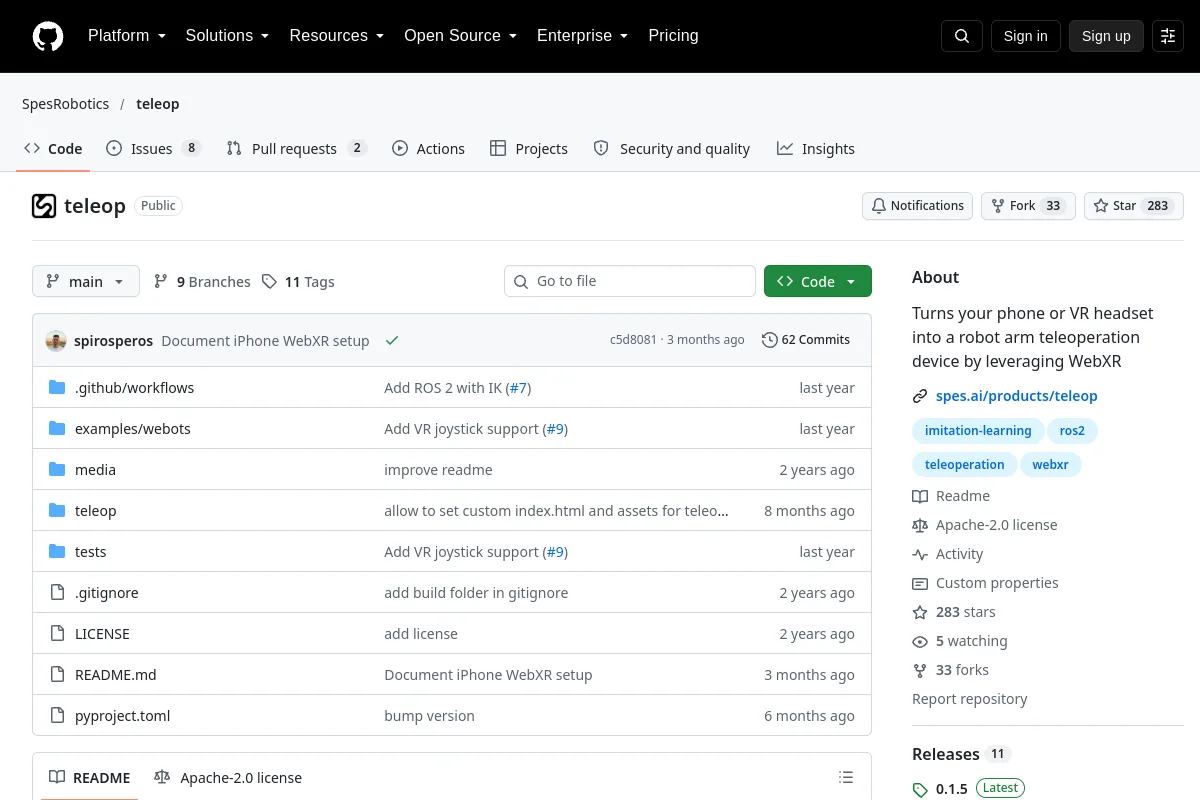
Transforme votre téléphone ou votre casque VR en un appareil de téléopération à bras robotisé en tirant parti de WebXR
Logiciel de téléopération Référentiel
 Source ouverte
Nœud ROS2 pour DJI Tello et Visual SLAM pour la cartographie des environnements intérieurs.
Navigation et SLAM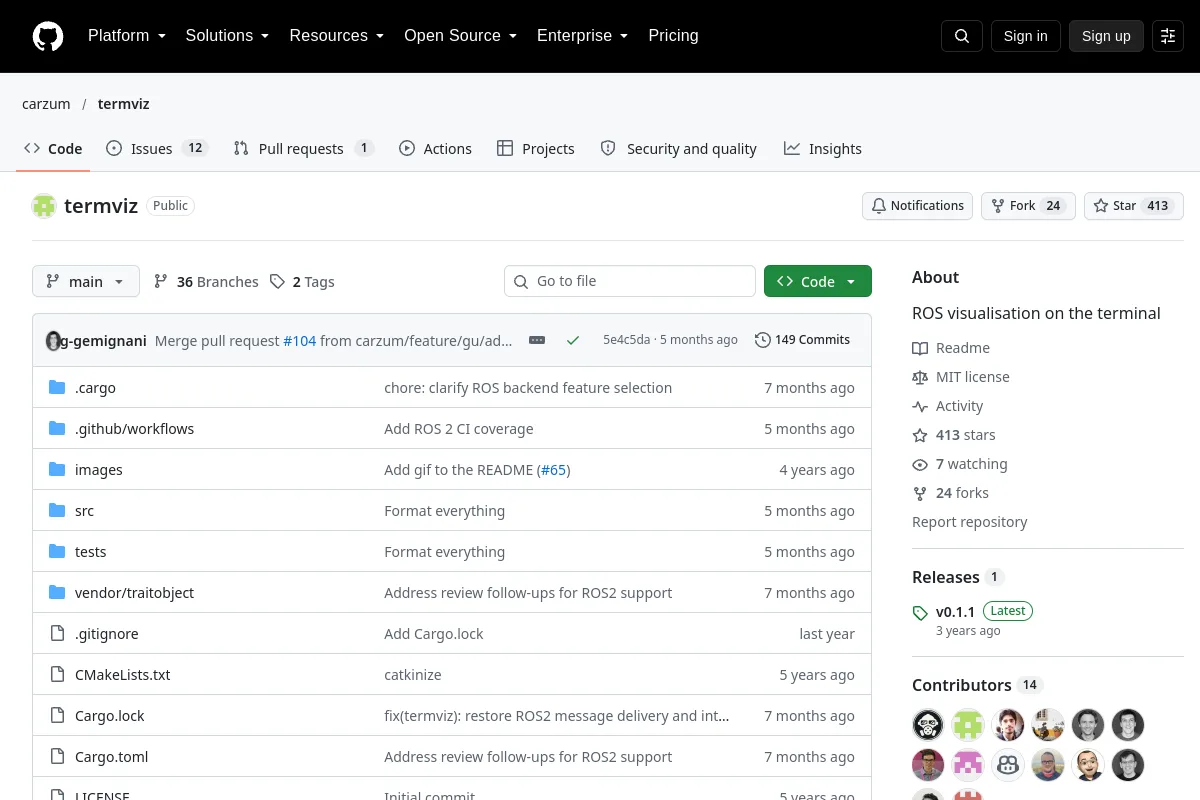 Référentiel
 Source ouverte
Visualisation basée sur un terminal des données ROS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Bibliothèque pour l'optimisation non linéaire différentiable.
Perception et géométrie Référentiel
 Référentiel
 Source ouverte
Un laboratoire d'apprentissage par imitation orienté CPU pour les démonstrations, le clonage de comportements et l'évaluation.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Bibliothèque de paramétrage de trajectoire optimale dans le temps pour la planification des mouvements robotiques.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque Julia pour l'optimisation de trajectoire.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Outils de cinématique inverse Python pour robots hybrides série-parallèle.
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?