 Repositorio
EL DIRECTORIO DE IA INCORPORADO
programas
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio

 Repositorio
 Investigación
mars · rock-simulation
Herramienta de investigación en robótica para simulación y visualización.
Simulación y física Repositorio
 Investigación
gaussian splatting · graphdeco-inria
Implementación de referencia de 3D Gaussian Splatting para renderizado de campo radiante.
Percepción y geometría Repositorio
 Investigación
OMPL
Algoritmos de planificación de movimiento basados en muestreo para sistemas robóticos.
Planificación y control de movimiento Repositorio
 Investigación
robot assets · ankurhanda
URDF y activos para experimentos de manipulación de robots.
Marcos de aprendizaje de robots Repositorio

 Repositorio

 Repositorio
 Investigación
cvdn · mmurray
Conjunto de datos y herramientas de investigación para la navegación cooperativa de visión y diálogo.
Navegación y SLAM Repositorio
 Investigación
SAPIEN · haosulab
Plataforma de simulación SAPIEN para IA incorporada.
Marcos de aprendizaje de robots Repositorio
 Investigación
molmospaces · allenai
Un ecosistema abierto para el aprendizaje de robots.
Marcos de aprendizaje de robots Repositorio
 Investigación
nanoflann · jlblancoc
Biblioteca de búsqueda del vecino más cercano solo con encabezado de C++ utilizando árboles KD.
Percepción y geometría Repositorio
 Investigación
Open3D
Herramientas de procesamiento de datos 3D para nubes de puntos y percepción geométrica.
Percepción y geometría Repositorio
 Investigación
graspnetAPI · graspnet
grabnetAPI proporciona herramientas para acceder y trabajar con datos de GraspNet-1Billion.
Herramientas de visualización y datos Repositorio
 Investigación
ihmc-open-robotics-software · ihmcrobotics
Software de robótica que presenta algoritmos de locomoción con patas y un núcleo controlador basado en impulso con optimización. Software de soporte para robots de clase mundial, incluidos humanoides, pájaros corriendo...
Planificación y control de movimiento Repositorio
 Investigación
turtlebot3 drlnav · tomasvr
Marco ROS 2 sin mantenimiento para navegación TurtleBot3 con aprendizaje por refuerzo profundo.
Navegación y SLAM Repositorio
 Investigación
RTAB-Map
Software de mapeo que admite flujos de trabajo visuales y de sensores de rango.
Navegación y SLAM Repositorio
 Investigación
fdm · leggedrobotics
Modelo de dinámica directa aprendido con aprendizaje de robots y recursos de integración de ROS.
Planificación y control de movimiento Repositorio
 Investigación
humanoid gym · roboterax
Marco de aprendizaje por refuerzo para el control humanoide y la investigación de simulación a real.
Planificación y control de movimiento Repositorio
 Investigación
Orocos KDL
Bibliotecas de cinemática y dinámica para mecanismos robóticos.
Planificación y control de movimiento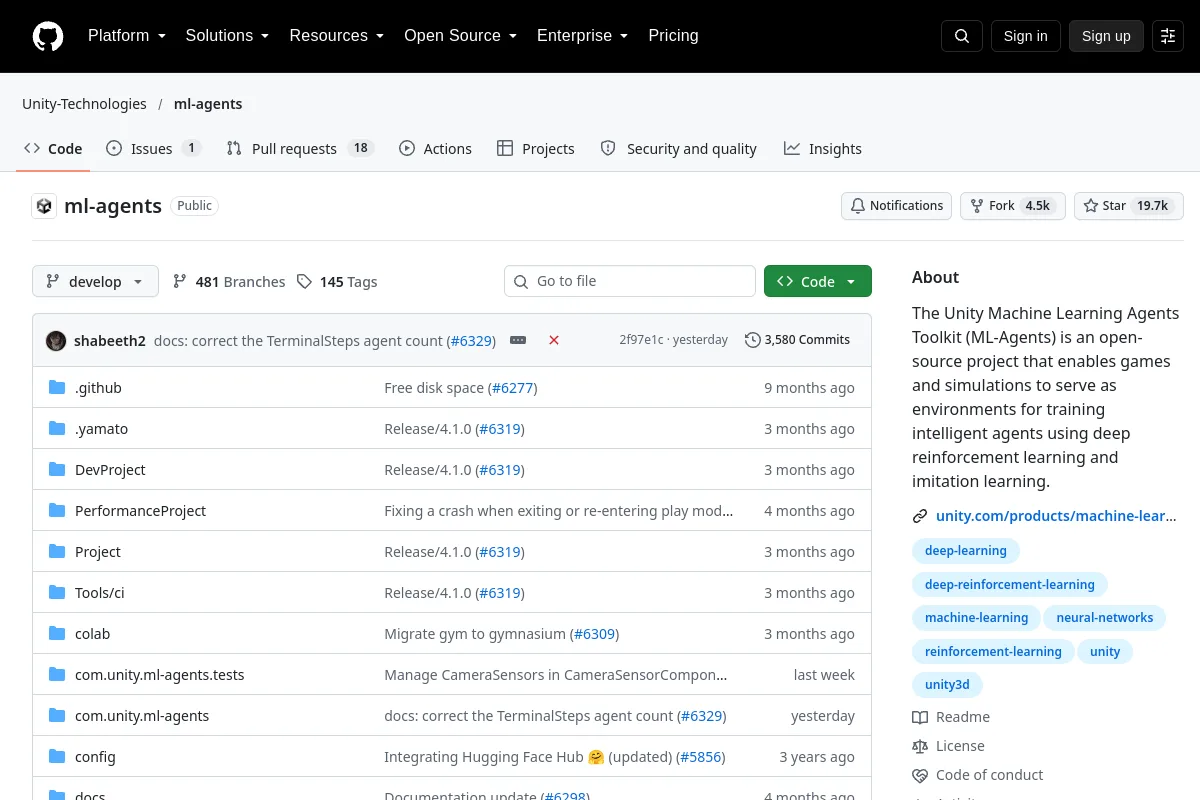 Repositorio
 Investigación
ml agents · Unity-Technologies
Kit de herramientas para entrenar agentes inteligentes en juegos y simulaciones de Unity.
Simulación y física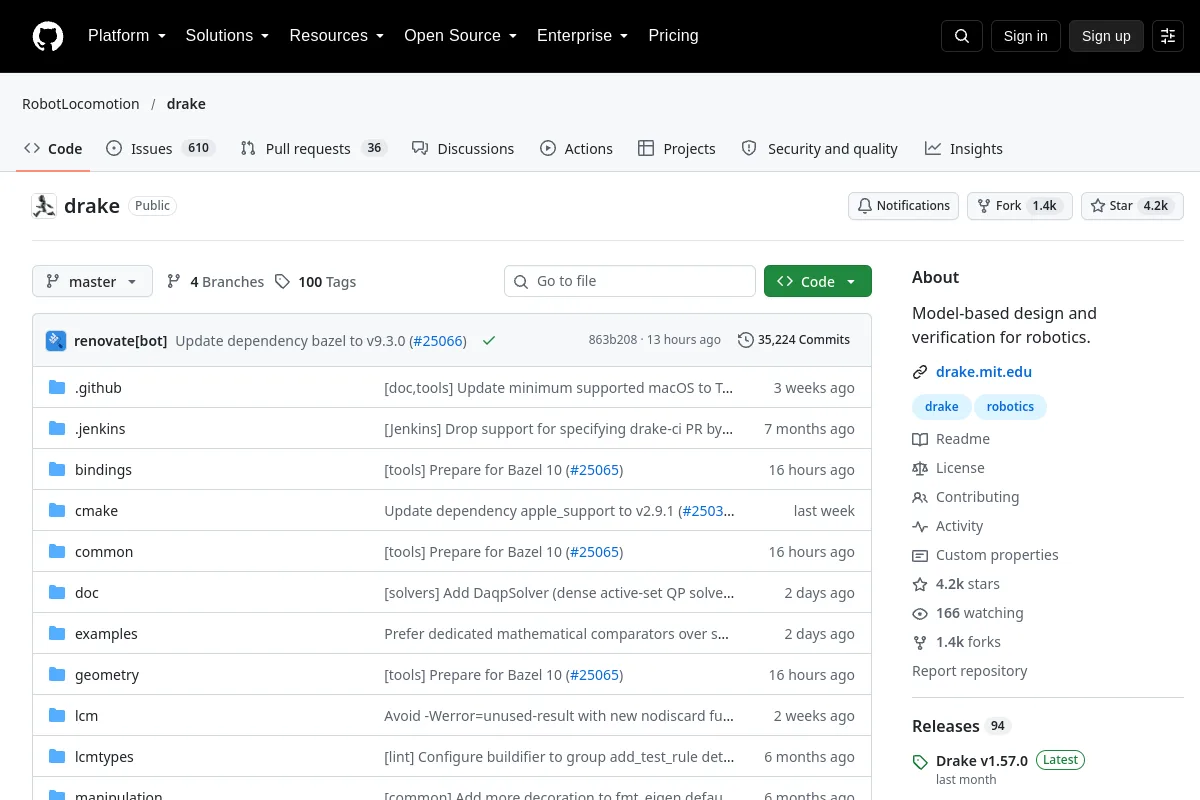 Repositorio
 Investigación
drake · RobotLocomotion
Kit de herramientas para el diseño, simulación y análisis de robótica basada en modelos.
Marcos de aprendizaje de robots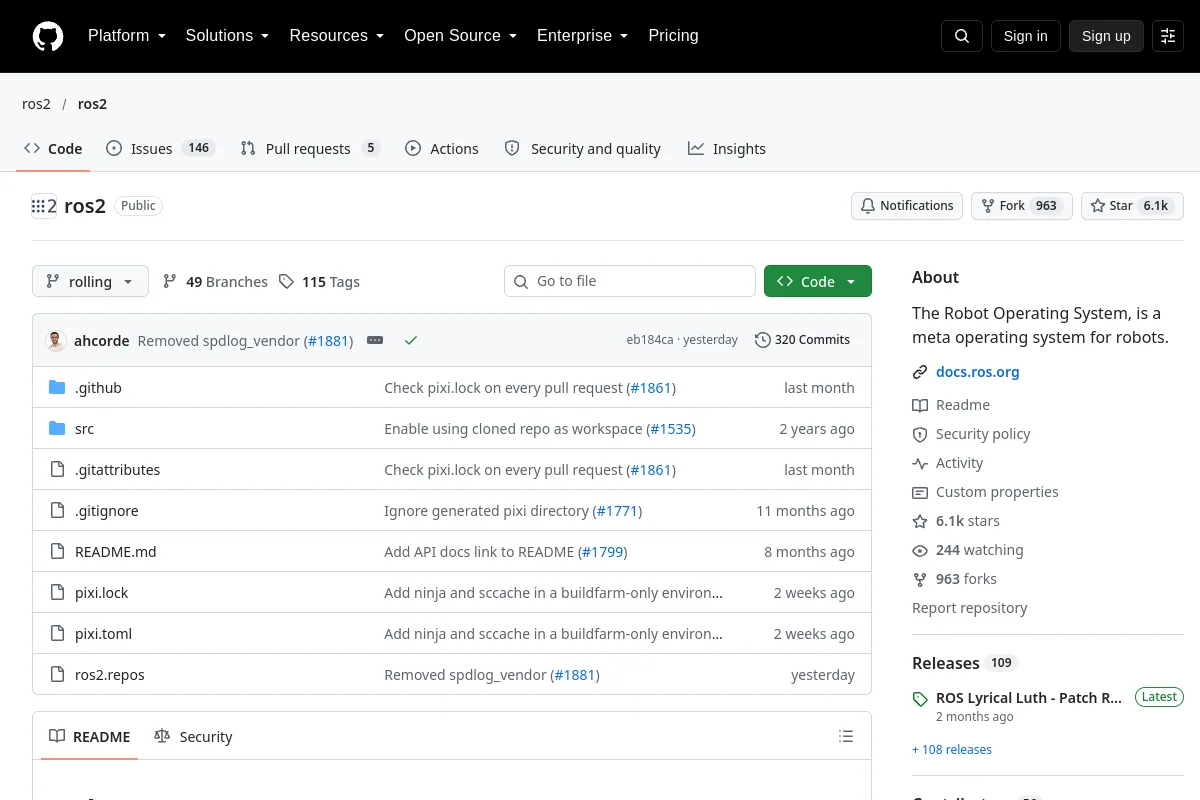 Repositorio
 Investigación
ros2 · ros2
Plataforma central ROS 2 y recursos de desarrollo.
Marcos de aprendizaje de robots Repositorio
 Investigación
MASt3R-SLAM · rmurai0610
MASt3R-SLAM: SLAM denso en tiempo real con antecedentes de reconstrucción 3D
Navegación y SLAM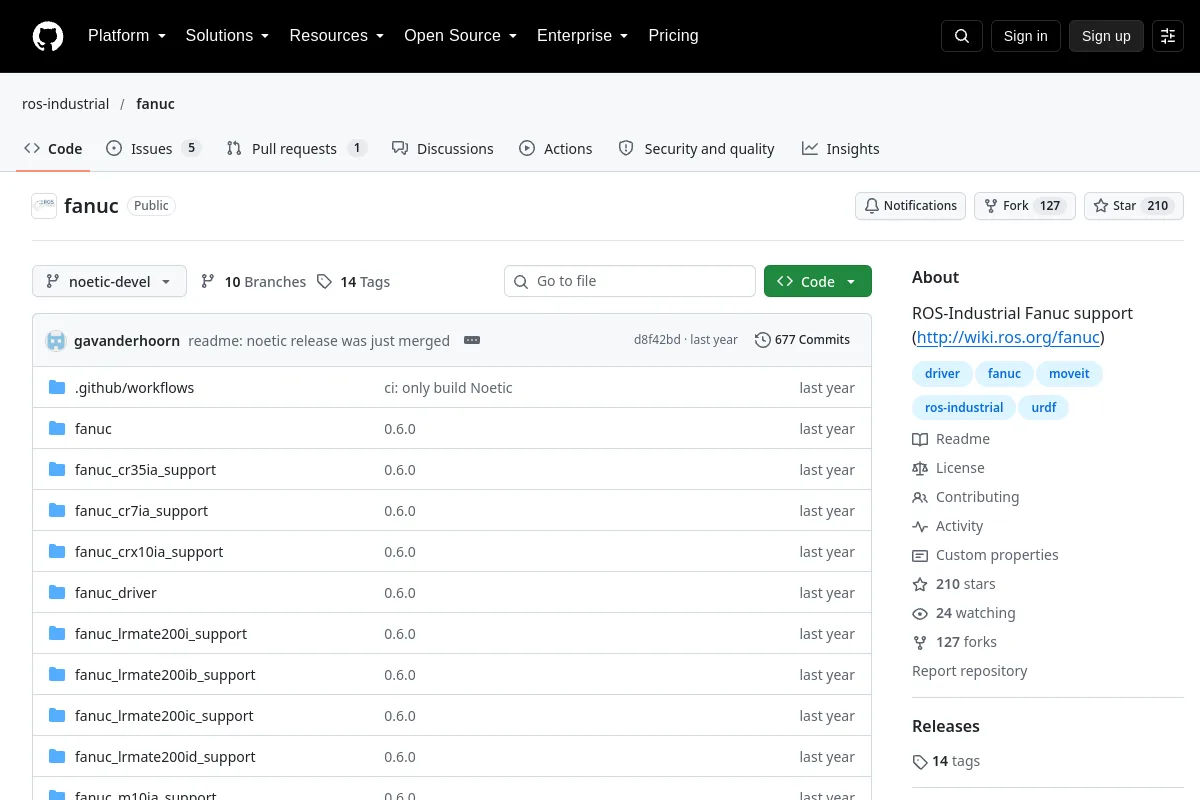 Repositorio
 Investigación
fanuc · ros-industrial
Paquetes de soporte ROS-Industrial para robots Fanuc.
Marcos de aprendizaje de robotsUN LUGAR PARA TU PRÓXIMO DESCUBRIMIENTO
Sugerir un recurso ↗El ecosistema sigue creciendo.
¿Conoce algún recurso que pertenezca aquí?