 Repositorio
 Código abierto
pddlstream · caelan
Combina planificadores simbólicos y muestreadores de caja negra para la planificación robótica.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Combina planificadores simbólicos y muestreadores de caja negra para la planificación robótica.
Planificación y control de movimiento Repositorio
 Repositorio
 Código abierto
Puente ROS 2 para datos en vivo, transmisión de video, teleoperación y monitoreo remoto.
Software de teleoperación Repositorio
 Código abierto
Un proyecto de sistema operativo que conecta agentes de IA con hardware físico.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Physical AI Studio es un marco de trabajo de un extremo a otro para entrenar robots para realizar tareas mediante el aprendizaje por imitación de demostraciones humanas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Integración de texto a voz de Piper para ROS 2.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
Simulador de código abierto para investigadores de robótica marítima
Simulación y física Repositorio
 Código abierto
PLVS es un sistema SLAM en tiempo real con puntos, líneas, mapeo volumétrico y segmentación incremental 3D no supervisada.
Navegación y SLAM Repositorio
 Código abierto
Planificación de recorridos de cobertura para polígonos con huecos.
Navegación y SLAM Repositorio
 Código abierto
Biblioteca de simulación física de cuerpos rígidos, sólidos deformables y fluidos.
Planificación y control de movimiento Repositorio
 Repositorio
 Código abierto
SuperDex reúne un motor de física especialmente diseñado, herramientas de creación de robótica y una interfaz de aprendizaje por refuerzo escalable en una plataforma de simulación unificada, con teleoperación basada en realidad virtual y...
Software de teleoperación Repositorio
 Código abierto
Software de código abierto para drones autónomos.
Navegación y SLAM Repositorio
 Código abierto
Caja de herramientas de optimización próxima para flujos de trabajo de optimización numérica.
Planificación y control de movimiento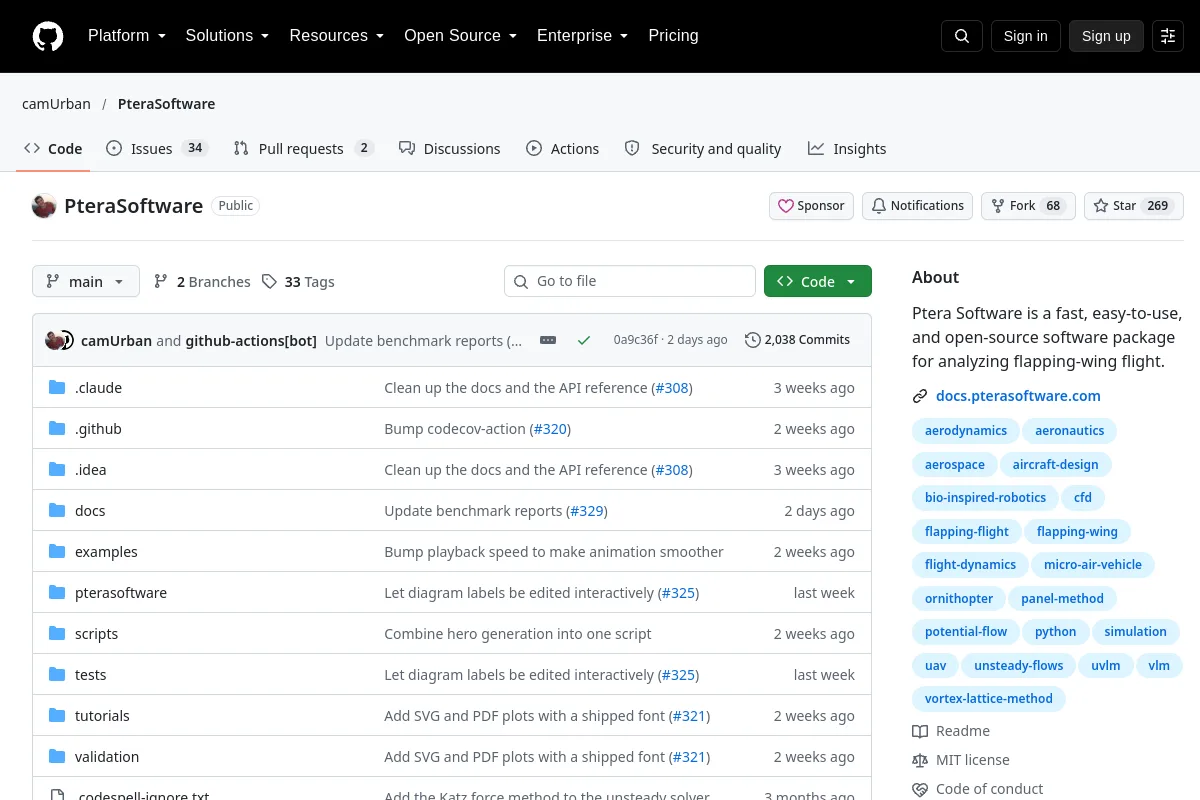 Repositorio
 Código abierto
Software de análisis aerodinámico para vuelos con alas batientes.
Planificación y control de movimiento Repositorio
 Repositorio
 Código abierto
Caja de herramientas Python para cálculos robóticos.
Planificación y control de movimiento Repositorio
 Código abierto
Extensiones de PyBullet para simulación de robots industriales.
Simulación y física Repositorio
 Código abierto
Entornos de objetivos múltiples PyBullet para que robots alcancen, empujen y recojan y coloquen.
Simulación y física Repositorio
 Código abierto
Un conjunto de funciones de utilidad para facilitar la investigación relacionada con la planificación robótica en el motor de simulación de física pybullet.
Simulación y física Repositorio
 Código abierto
Código de simulación de robótica Pybullet para aprender algoritmos en Python
Simulación y física Repositorio
 Código abierto
Biblioteca de comunicación Python y SDK alternativo para el robot Cozmo.
SDK de robots Repositorio
 Código abierto
Kit de herramientas para el modelado y análisis de dinámica multicuerpo.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?