Repository
 Open Source
ssik · personalrobotics
Analytischer inverser Kinematiklöser für sechs- und siebenachsige Rotationsroboterarme.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Analytischer inverser Kinematiklöser für sechs- und siebenachsige Rotationsroboterarme.
Bewegungsplanung und -steuerung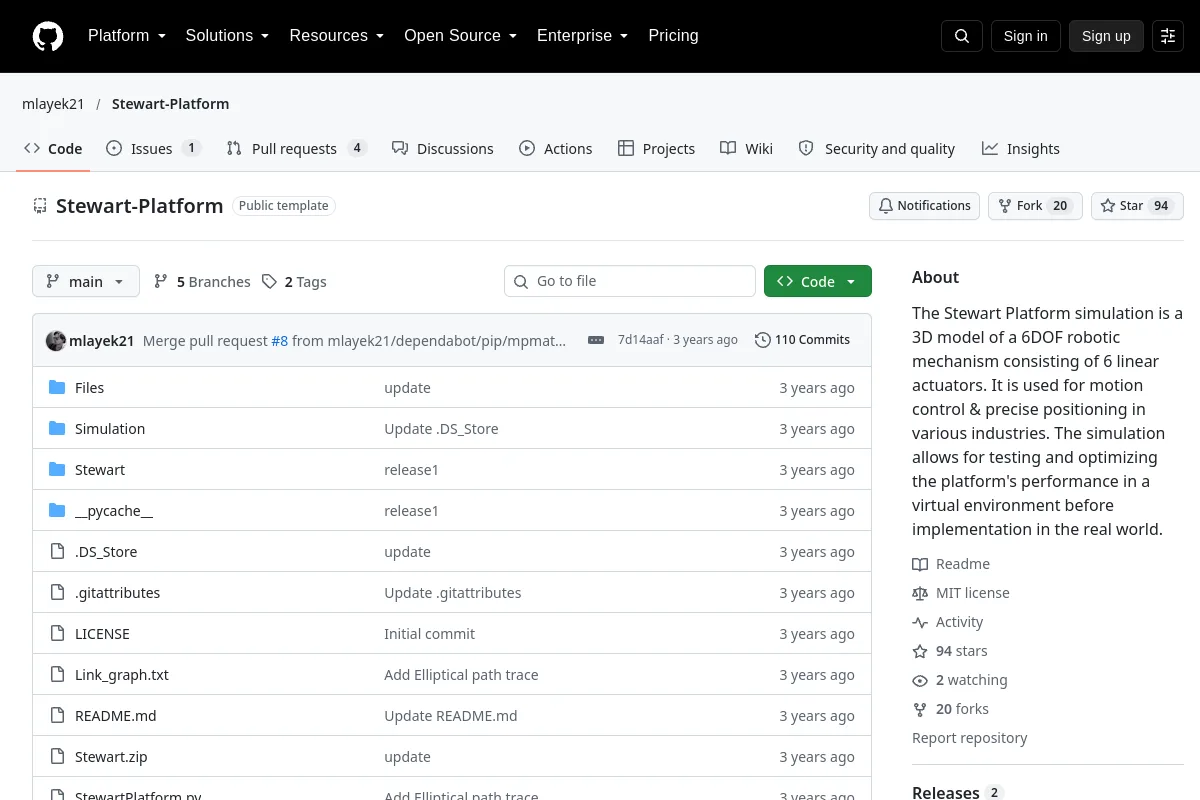 Repository
 Open Source
Die Stewart-Plattform-Simulation ist ein 3D-Modell eines 6DOF-Robotermechanismus, der aus 6 Linearaktuatoren besteht. Es wird zur Bewegungssteuerung und präzisen Positionierung in verschiedenen Branchen eingesetzt. Die…
Simulation & Physik Repository
 Open Source
Stonefish – eine fortschrittliche C++-Simulationsbibliothek, die für die Meeresrobotik entwickelt wurde (aber nicht darauf beschränkt ist).
Simulation & Physik Repository
 Open Source
Visualisierung der in XVIZ kodierten Robotik- und Autonomiedaten.
Visualisierungs- und Datentools Repository
 Open Source
Die offizielle Implementierung von „Structure PLP-SLAM: Efficient Sparse Mapping and Localization using Point, Line and Plane for Monocular, RGB-D and Stereo Cameras“
Navigation & SLAM Repository
 Open Source
📖[IEEE Sensors Journal (JSEN)] SuperVINS: Ein visuell-inertiales Echtzeit-SLAM-Framework für anspruchsvolle Bildgebungsbedingungen (integrierte Deep-Learning-Funktionen)
Navigation & SLAM Repository
 Open Source
Leistungsstarke GPU-basierte Simulationsplattform für Reinforcement Learning mit chirurgischem Roboterlernen
Simulation & Physik Repository
 Open Source
SurRoL: Eine auf Open-Source-Reinforcement Learning ausgerichtete und dVRK-kompatible Plattform für das Lernen chirurgischer Roboter
Simulation & Physik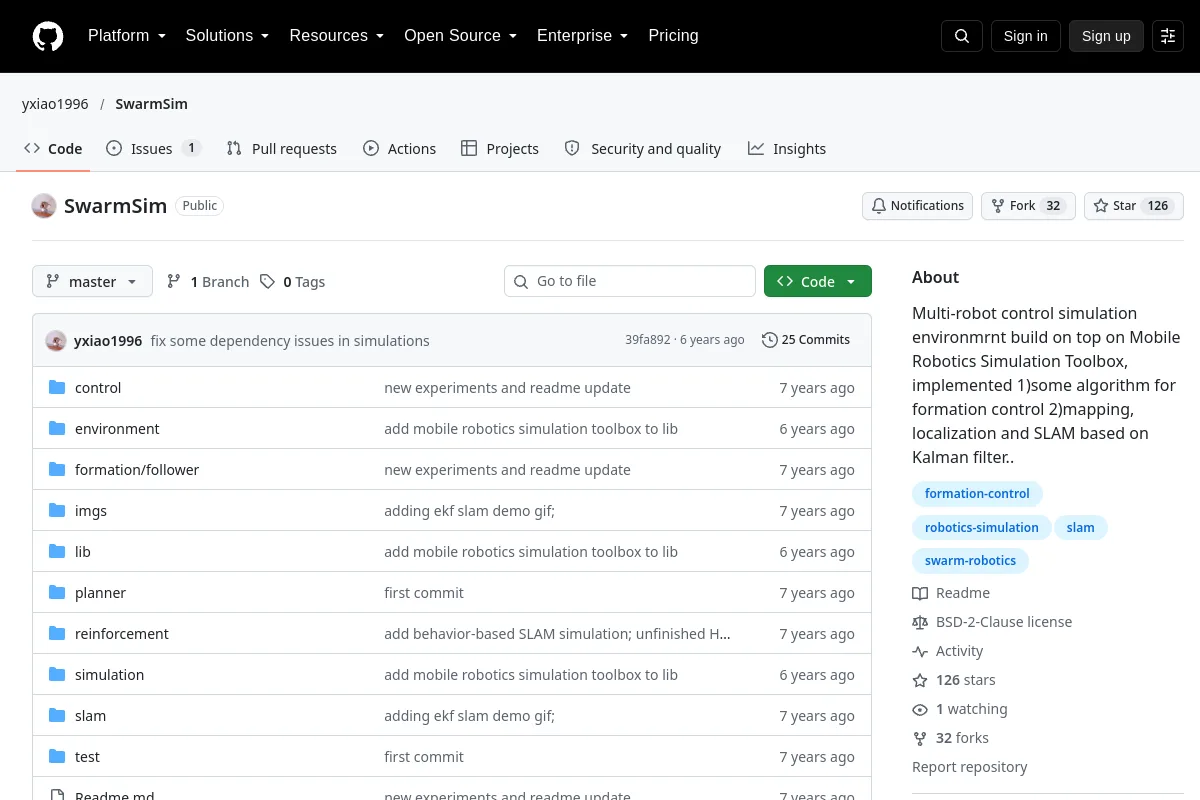 Repository
 Open Source
Multi-Roboter-Steuerungssimulationsumgebung, die auf der Mobile Robotics Simulation Toolbox aufbaut und 1) einige Algorithmen für die Formationssteuerung implementiert hat 2) Kartierung, Lokalisierung und SLAM basierend auf Kalman…
Navigation & SLAM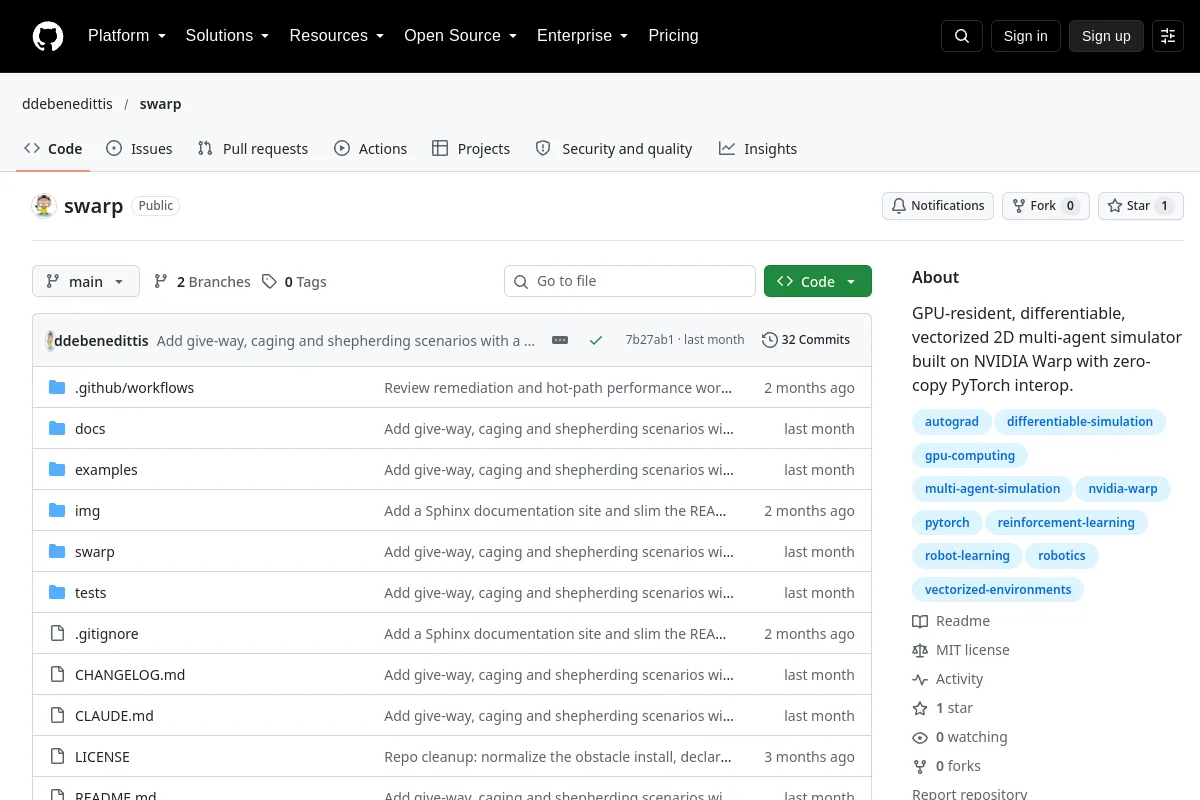 Repository
 Open Source
Differenzierbarer, vektorisierter 2D-Multiagentensimulator auf Basis von NVIDIA Warp.
Simulation & Physik Repository
 Open Source
Symbolische Berechnung, Codegenerierung und nichtlineare Optimierung für die Robotik.
Bewegungsplanung und -steuerung Repository
 Open Source
TabletopGen: Tabletop-Szenengenerierung und interaktive Simulation für Robotermanipulation
Simulation & Physik Repository
 Open Source
Taccel: Skalierung der visionsbasierten taktilen Robotik mit Hochleistungs-GPU-Simulation
Simulation & Physik Repository
 Open Source
TALOS-Robotermodelldaten für das Stack-of-Tasks-Framework.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Verwandelt Ihr Telefon oder VR-Headset durch die Nutzung von WebXR in ein Roboterarm-Teleoperationsgerät
Teleoperationssoftware Repository
 Open Source
ROS2-Knoten für DJI Tello und Visual SLAM zur Kartierung von Innenräumen.
Navigation & SLAM Repository
 Open Source
Terminalbasierte Visualisierung von ROS-Daten.
Frameworks für das Lernen von Robotern Repository
 Open Source
Bibliothek für differenzierbare nichtlineare Optimierung.
Wahrnehmung & Geometrie Repository
 Repository
 Open Source
Ein CPU-orientiertes Imitations-Lernlabor für Demos, Verhaltensklonen und Evaluierung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Zeitoptimale Pfadparametrisierungsbibliothek für die Bewegungsplanung von Robotern.
Bewegungsplanung und -steuerung Repository
 Open Source
Julia-Bibliothek zur Flugbahnoptimierung.
Bewegungsplanung und -steuerung Repository
 Open Source
Python-Inverse-Kinematik-Tools für hybride seriell-parallele Roboter.
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?