Repository
 Open Source
semantic_slam · floatlazer
Semantischer Slam in Echtzeit in ROS mit einer tragbaren RGB-D-Kamera
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Semantischer Slam in Echtzeit in ROS mit einer tragbaren RGB-D-Kamera
Navigation & SLAM Repository
 Open Source
Code und Dokumentation für den Spryped-Biped-Roboter.
Bewegungsplanung und -steuerung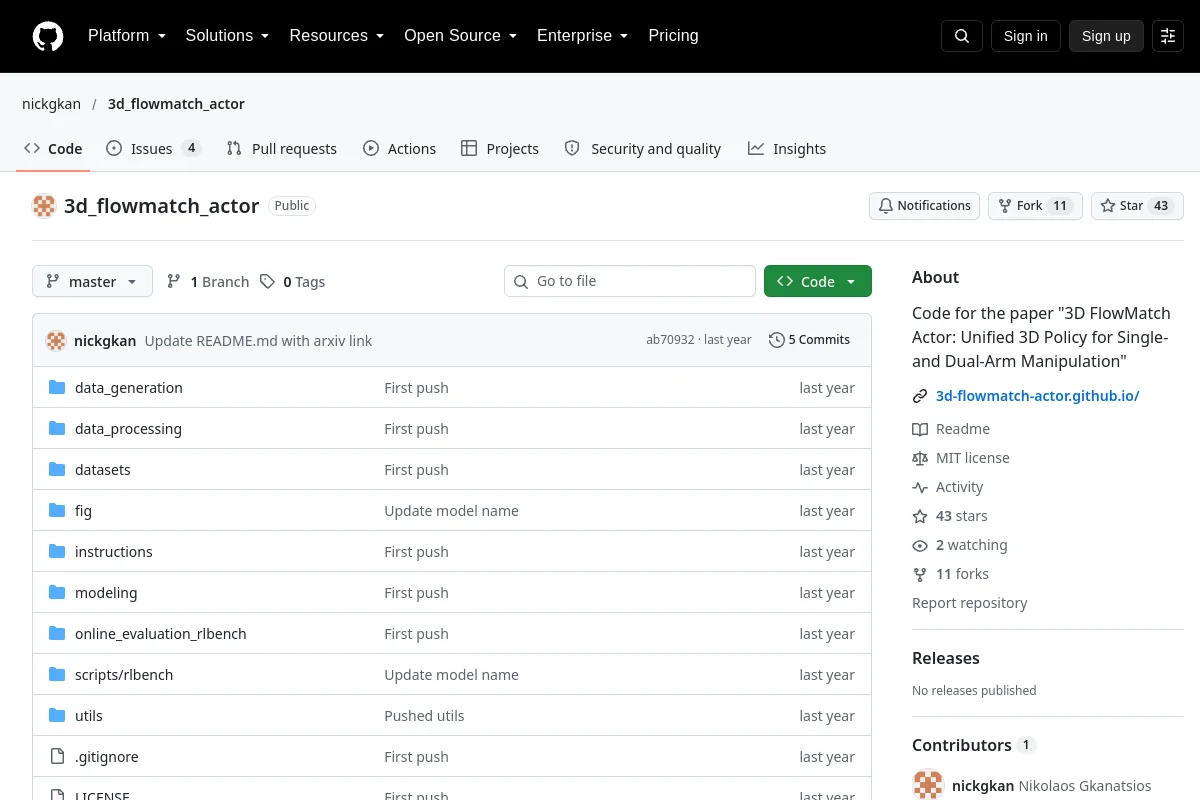 Repository
 Open Source
3D-Flow-Matching-Richtlinienimplementierung für einarmige und zweiarmige Manipulation.
Frameworks für das Lernen von Robotern Repository
 Open Source
Experimentelle Pakete für ABB-Manipulatoren innerhalb von ROS-Industrial (http://wiki.ros.org/abb_experimental)
Roboter-SDKs Repository
 Repository
 Open Source
AdaptiGraph-Forschungscode für materialadaptive Robotermanipulationsdynamik.
Wahrnehmung & Geometrie Repository
 Open Source
Die offizielle Umsetzung von „AdaPT: Auf dem Weg zu professionellen Tennisstilen für humanoide Roboter mit adaptiver Bewegungsplanung und -verfolgung.“
Bewegungsplanung und -steuerung Repository
 Open Source
Ein ROS 2-Framework für autonome Multi-Aerial-Robotersysteme.
Flotten- und Autonomiesysteme Repository
 Open Source
Konstruiert aufgabenbereite Simulationsressourcen aus Einzelbildern.
Simulation & Physik Repository
 Open Source
Eine rclcpp-kompatible echte Zero-Copy-IPC-Middleware, die alle ROS-Nachrichtentypen unterstützt, einschließlich der bereits von rosidl generierten Nachrichtenstrukturen.
Middleware und Kommunikation Repository
 Open Source
KI-gestützte Arbeitsabläufe, Eingabeaufforderungen und Vorlagen für die Robotikforschung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Werkzeuge für Roboterkinematik, -dynamik und -optimierung.
Wahrnehmung & Geometrie Repository
 Repository
 Open Source
Eine Python-Bibliothek für Roboterlernen – Eine Erweiterung zu PyRobot
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Eine offene Plattform für autonomes Fahren.
Flotten- und Autonomiesysteme Repository
 Open Source
Argus ist ein datensatz- und formatunabhängiges Open-Source-System für die dichteste Annotation von Roboterlerndaten.
Visualisierungs- und Datentools Repository
 Open Source
Ein browserbasiertes Robotikstudio für Szenen, Demonstrationen und Experimente.
Teleoperationssoftware Repository
 Open Source
Unity Robotics-Demos
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Treppe zum Erfolg: Ein bodenbewusstes Online-Framework für die Zero-Shot-Objekt-Ziel-Navigation mittels LLM-gesteuerter Grob-zu-Fein-Exploration
Navigation & SLAM Repository
 Open Source
Planung einer Roboterexploration basierend auf Vorwärtssimulation
Simulation & Physik Repository
 Open Source
ROS2-Paket, das eine Teleoperationsschnittstelle mit QT implementiert
Teleoperationssoftware Repository
 Open Source
Implementierung eines autonomen mobilen Roboters mit semantischer Segmentierung, Objekterkennung, Bewegungsplanung und Steuerungssystemen
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?