 Repository
 Open Source
dkt · jhavl
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & DokumentationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotiklabore, Lernmaterialien, offizielle Dokumentationen und Referenzen.
Repository
Open Source
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & Dokumentation Repository
 Repository
 Open Source
Die englische Version von 14 Vorträgen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Open Source
Beispiele und Lernmaterialien zu Vorlesungen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Open Source
Leseliste für Forschungsthemen im Bereich verkörperte Vision
Normen- und Referenzsammlungen Repository
 Open Source
Awesome-Robotics-Foundation-Models
Normen- und Referenzsammlungen Repository
 Open Source
Notizbuchbasiertes Buch „Introduction to Robotics and Perception“ von Frank Dellaert und Seth Hutchinson
Kurse & Dokumentation Repository
 Open Source
🔥 Datenpyramide für verkörperte Manipulation: Eine Umfrage
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Sammlung von Artikeln, Erklärungen und Ressourcen zu Weltaktionsmodellen für verkörperte KI
Normen- und Referenzsammlungen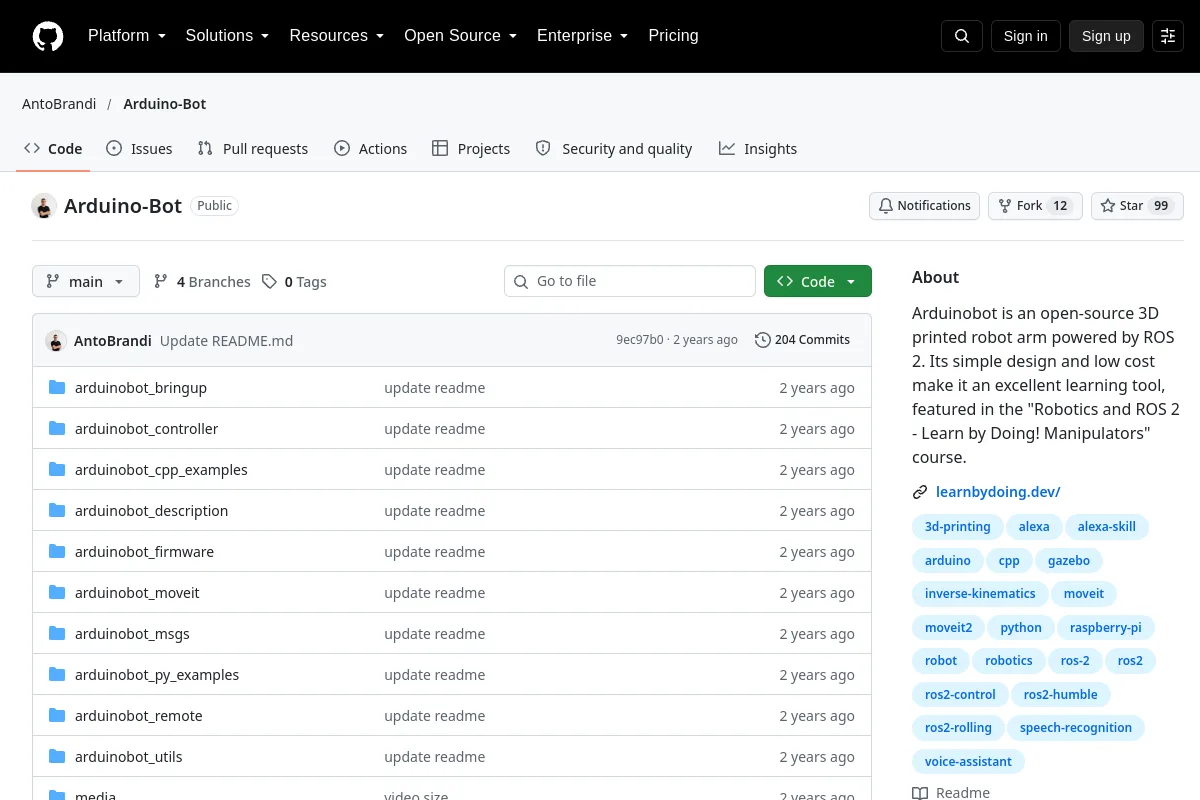 Repository
 Open Source
Arduinobot ist ein Open-Source-3D-gedruckter Roboterarm, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einem hervorragenden Lernwerkzeug, das im „Robotics and ROS 2 – Learn by Doing!…“ vorgestellt wird.
Kurse & Dokumentation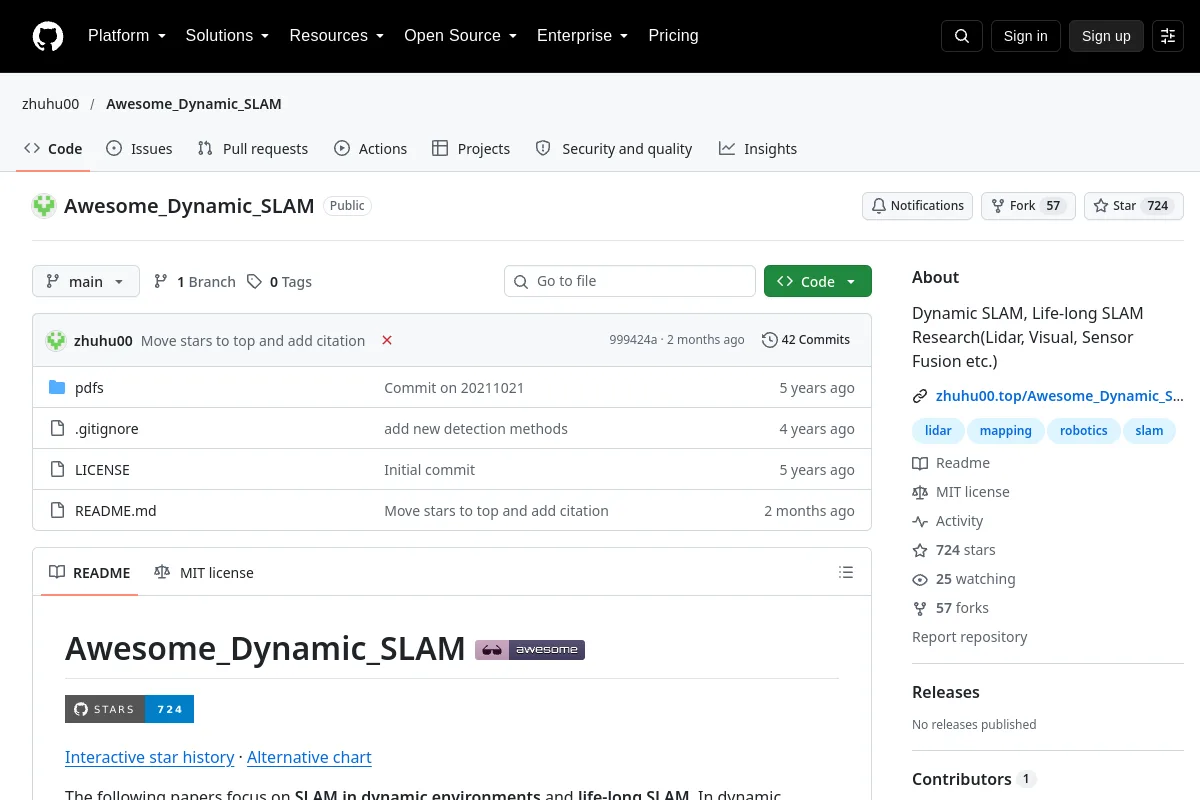 Repository
 Open Source
Dynamisches SLAM, lebenslange SLAM-Forschung (Lidar, Visual, Sensor Fusion usw.)
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Liste großartiger Artikel über verkörperte KI und damit verbundene forschungs-/industriebasierte Ressourcen.
Normen- und Referenzsammlungen Repository
 Open Source
Kuratierte Liste verkörperter KI: Umfragen, VLA-Modelle, Datensätze, Simulatoren, Humanoide, Roboterlernen und Sicherheitsressourcen.
Normen- und Referenzsammlungen Repository
 Open Source
Dies ist eine kuratierte Liste der Forschung zum Thema „Verkörperte KI oder Roboter mit großen Sprachmodellen“. Sehen Sie sich dieses Repository an, um die neuesten Updates zu erhalten! 🔥
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Liste von Forschungsergebnissen, Systemen, Benchmarks und Branchenaktualisierungen zum Thema Embodied Recursive Self-Improvement (Embodied RSI).
Normen- und Referenzsammlungen Repository
 Open Source
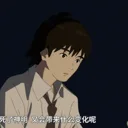
Eine Papierliste für das Lernen humanoider Roboter.
Normen- und Referenzsammlungen Repository
 Open Source
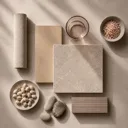
Eine kuratierte Liste von Robotik- und KI-Ressourcen zum Erlernen, Erstellen, Bereitstellen und Bleiben in Bezug auf physische KI / verkörperte KI. 🌟 Stern, wenn es dir gefällt!
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Liste mit tollem Material zur Fortbewegung von Robotern auf Beinen unter Verwendung von Reinforcement Learning (RL) und Sim-to-Real-Techniken.
Normen- und Referenzsammlungen Repository
 Open Source
Eine umfassende Liste von Artikeln zum Thema Robotermanipulation, einschließlich Artikeln, Codes und verwandten Websites.
Normen- und Referenzsammlungen Repository
 Open Source
:sonnenbrillen: Eine kuratierte Liste von Ressourcen für Arbeiten zur Mehrkörperdynamiksimulation
Normen- und Referenzsammlungen Repository
 Open Source
Tolle Listen zum Thema Roboterlernen.
Normen- und Referenzsammlungen Repository
 Open Source
Eine kuratierte Liste von SLAM-Ressourcen
Normen- und Referenzsammlungen Repository
 Open Source
Diskutieren Sie über VIO in der PaoPaoRobot-Gruppe
Normen- und Referenzsammlungen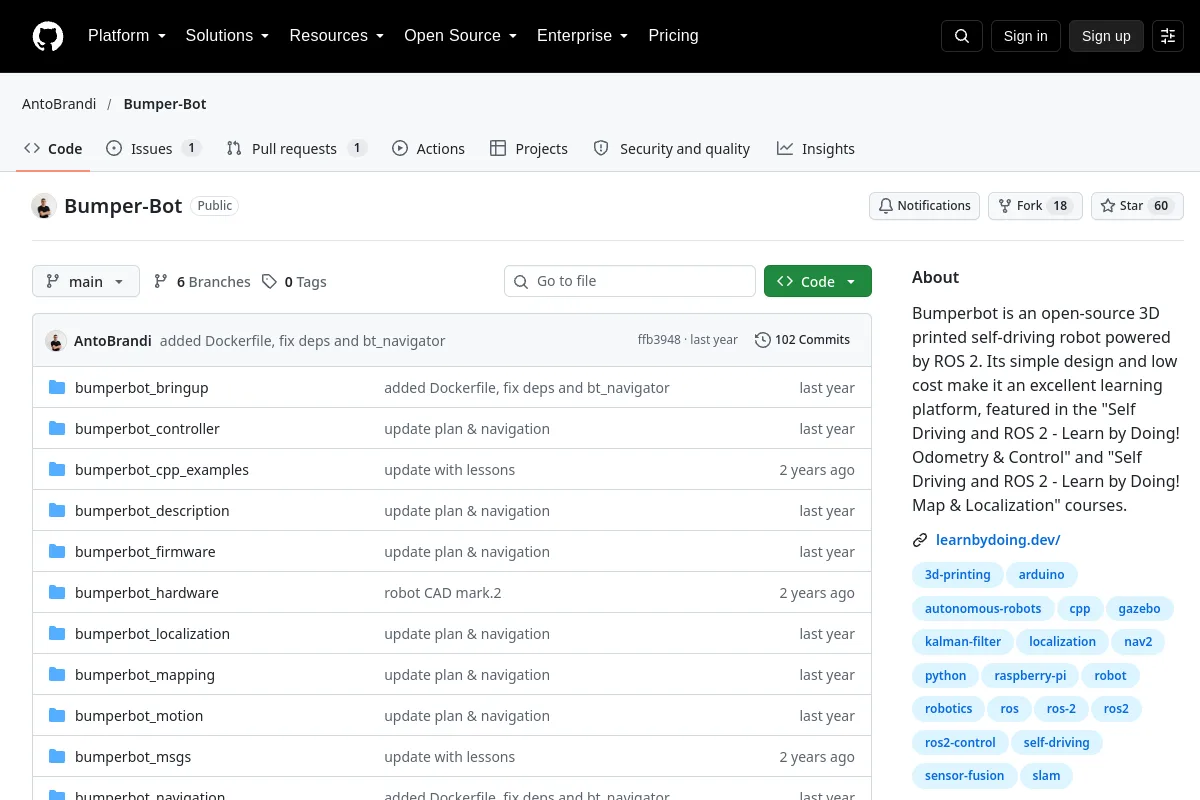 Repository
 Open Source
Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die im „Selbstfahren und ROS 2 – Lernen…“ vorgestellt wird.
Kurse & DokumentationKennen Sie eine Ressource, die hierher gehört?
