 Förvar
 Öppen källkod
Embodied R1 · pickxiguapi
Forskningskod för förstärkta förkroppsligade resonemang i robotmanipulation.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
Forskningskod för förstärkta förkroppsligade resonemang i robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Forskningskod och utvärderingsposter för körbara robotmanipulationsmål.
Robotinlärningsramar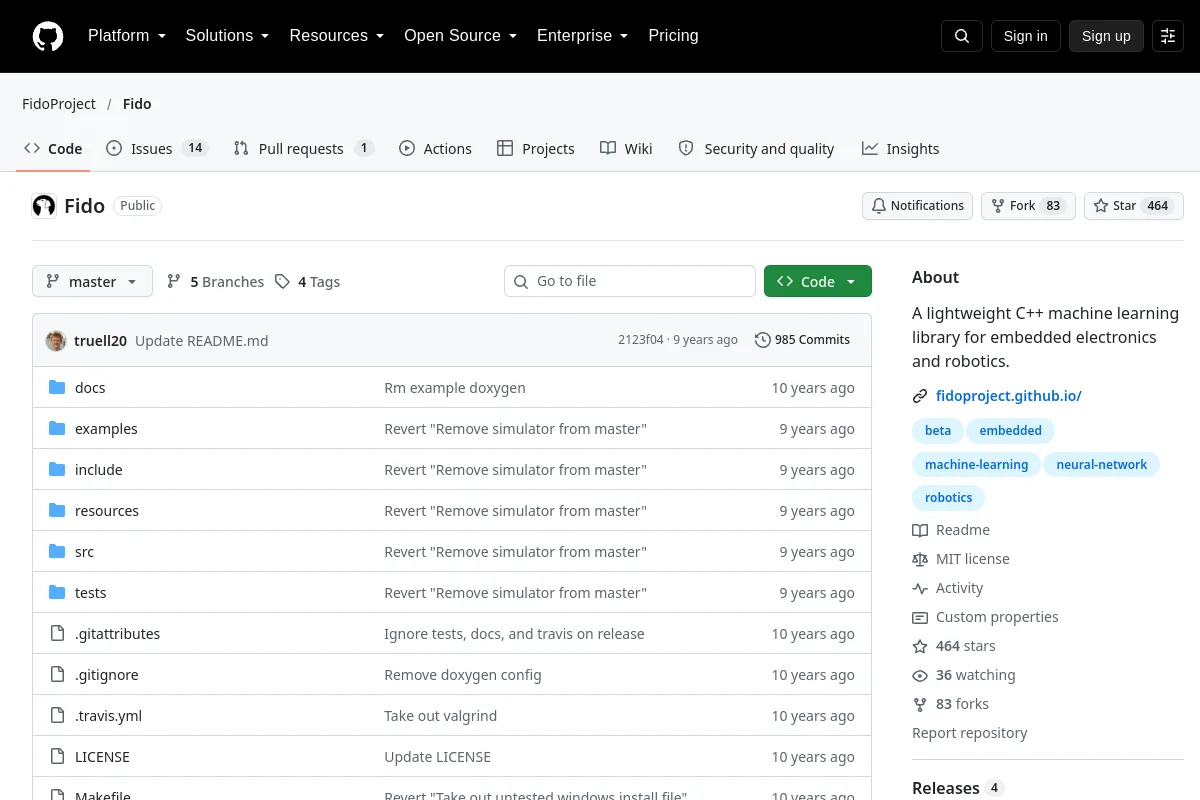 Förvar
 Öppen källkod
C++ maskininlärningsbibliotek för inbäddad elektronik och robotik.
Robotinlärningsramar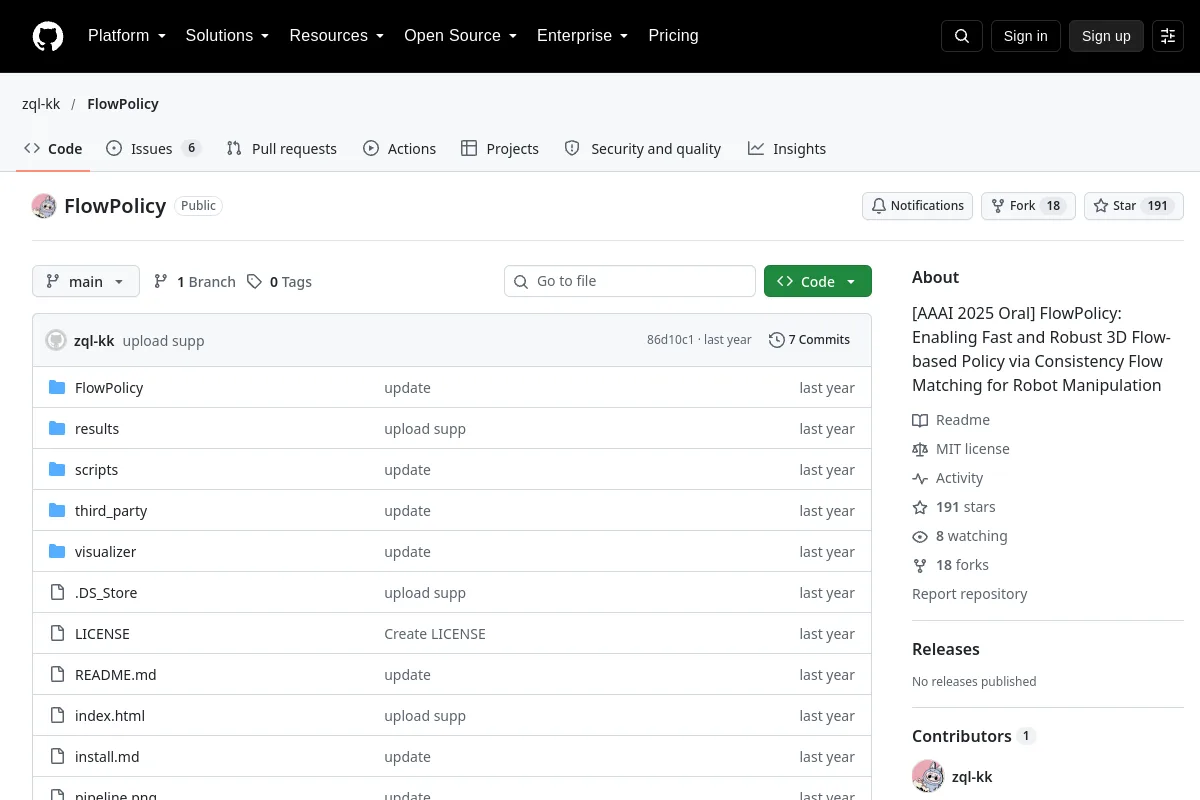 Förvar
 Öppen källkod
3D-flödesbaserad policy för robotmanipulation.
Robotinlärningsramar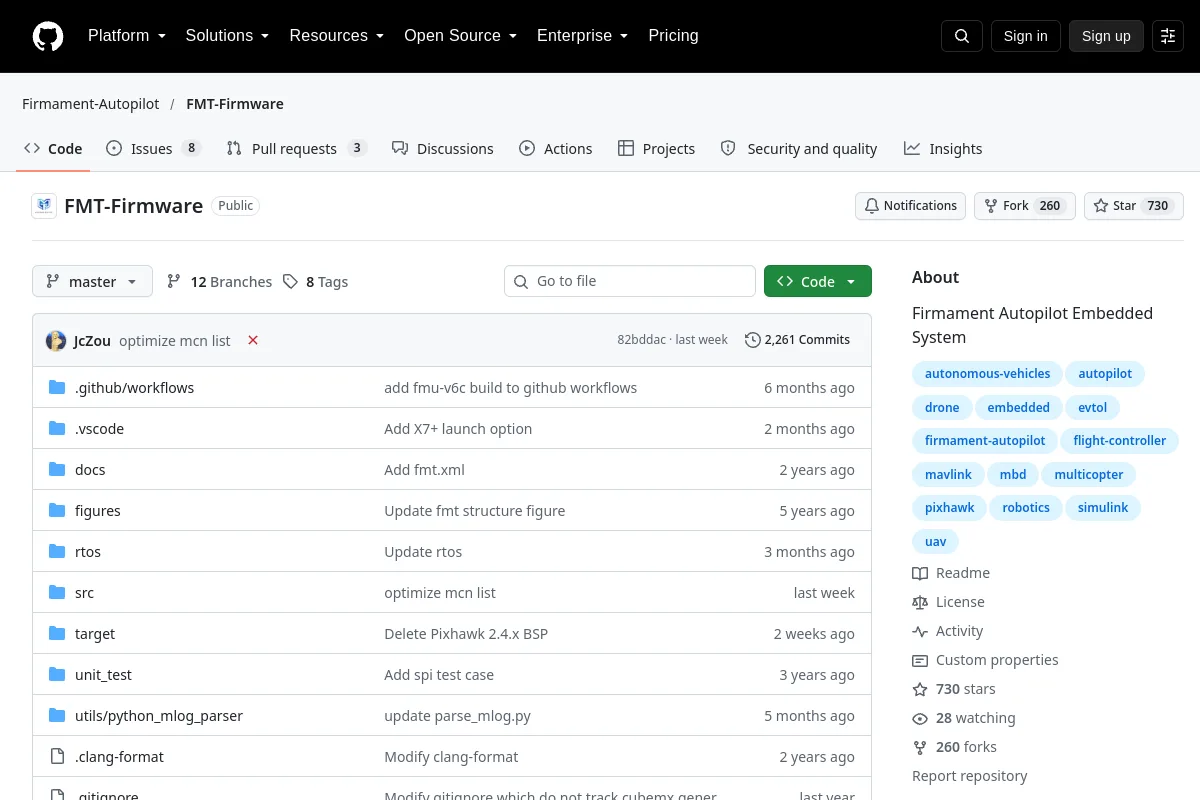 Förvar
 Öppen källkod
Inbyggd autopilot firmware och systemresurser.
Robotinlärningsramar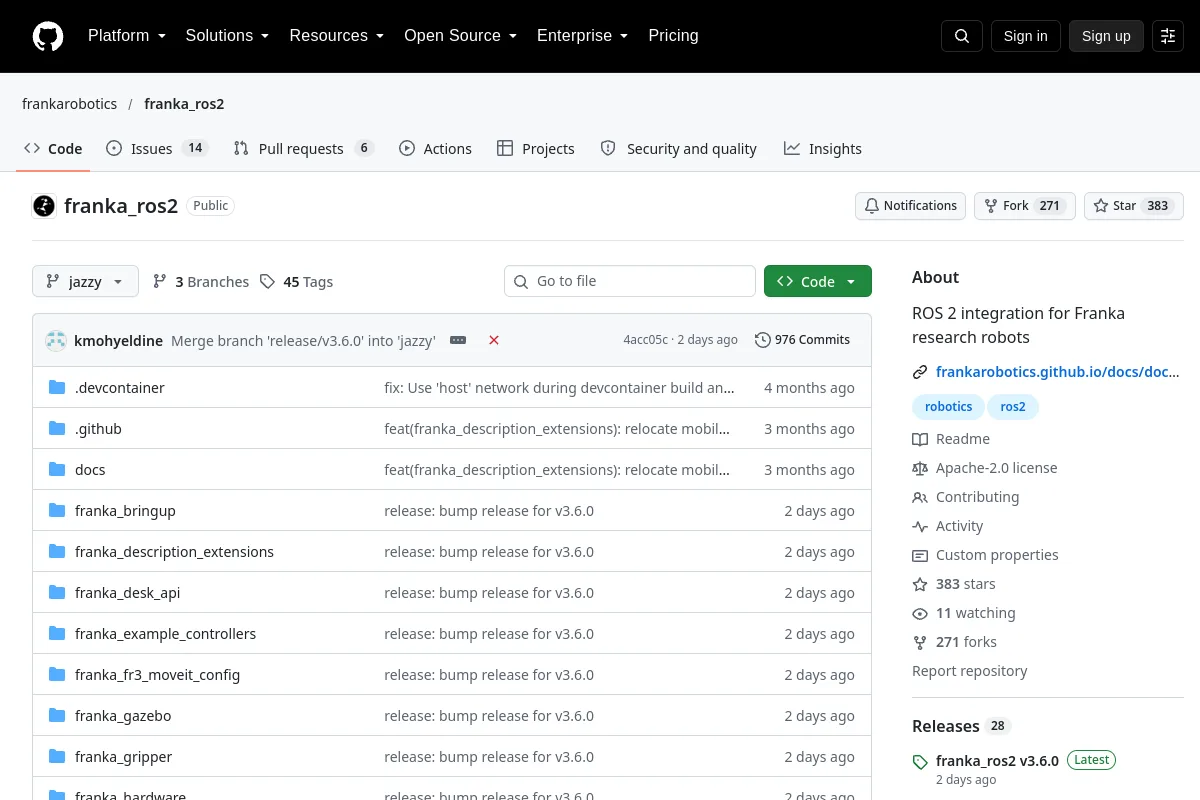 Förvar
 Öppen källkod
ROS 2 integrationspaket för Franka forskningsrobotar.
Robotinlärningsramar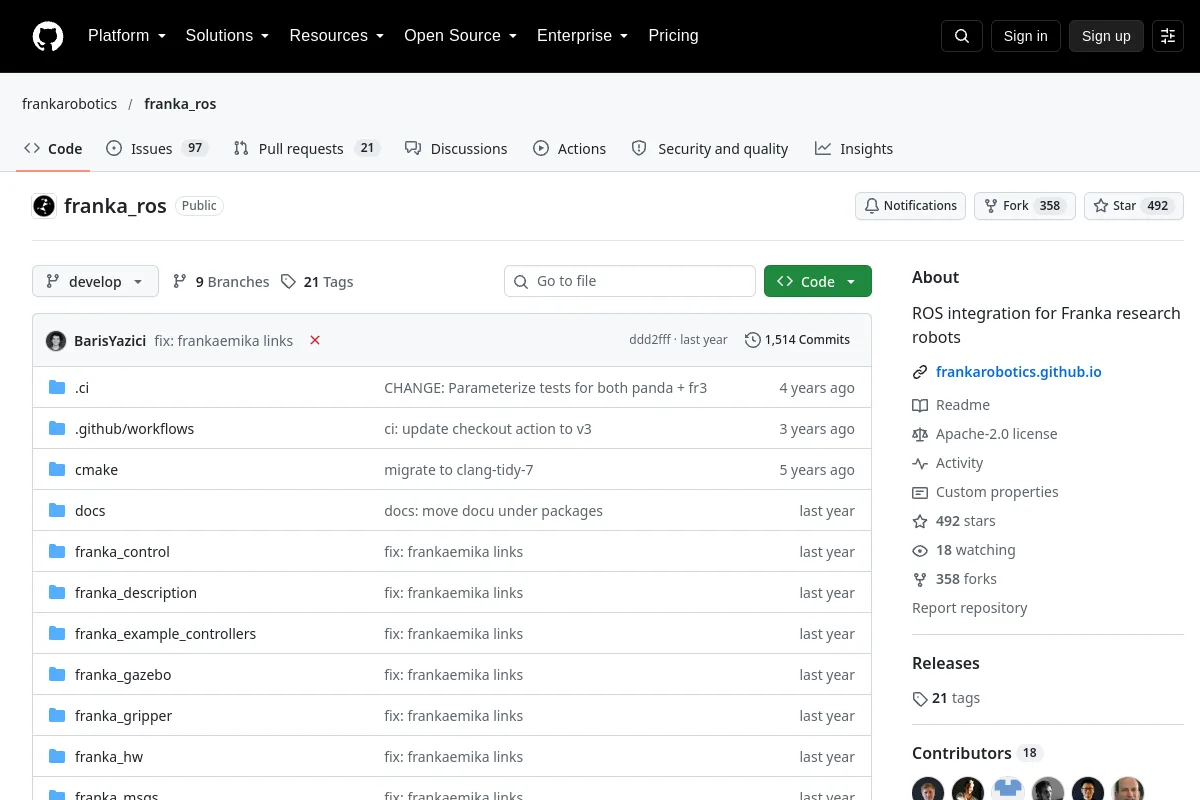 Förvar
 Öppen källkod
ROS-integrationspaket för Franka forskningsrobotar.
Robotinlärningsramar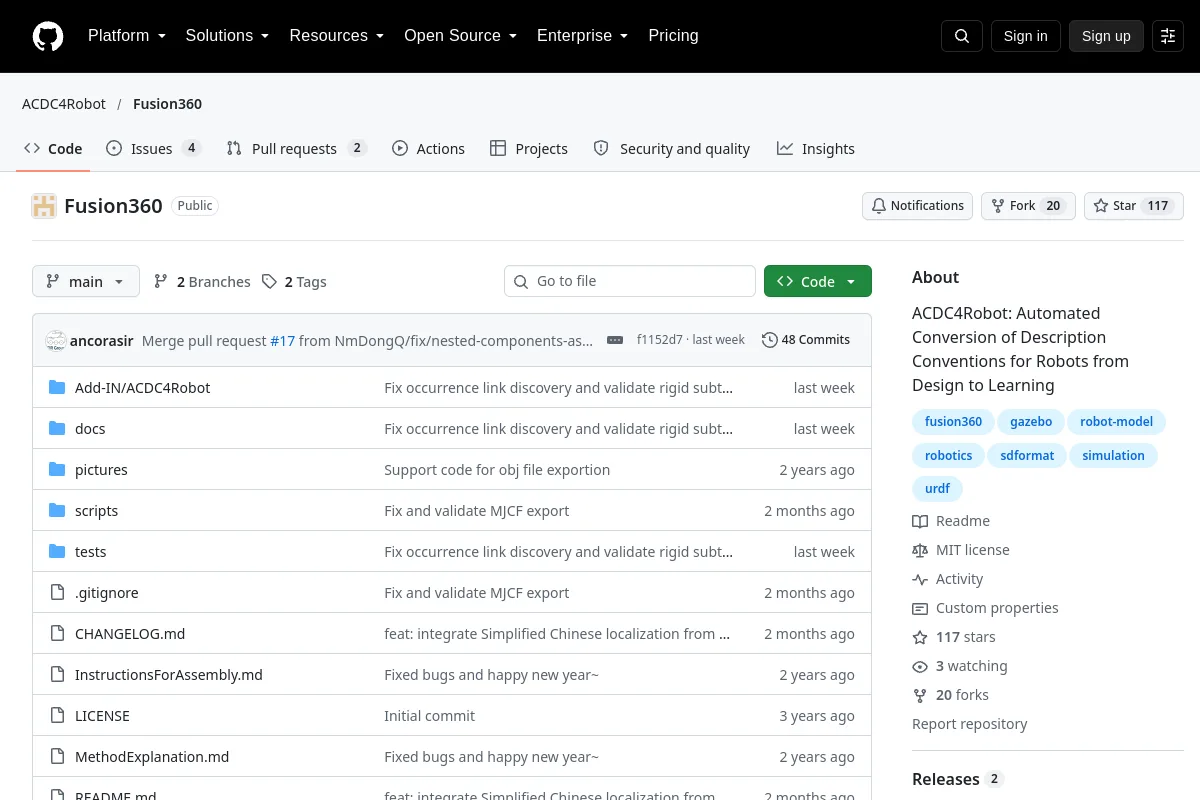 Förvar
 Öppen källkod
ACDC4Robot: Automatiserad konvertering av beskrivningskonventioner för robotar från design till lärande
Robotinlärningsramar Förvar
 Öppen källkod
Forskningskod för att lära sig allmänna rörelseflöden som robottillstånd.
Robotinlärningsramar Förvar
 Öppen källkod
"Bra robot! Titta nu på det här!": Återanvändning av förstärkningsinlärning för överföring från uppgift till uppgift; och "Bra robot!": Effektiv förstärkningsinlärning för visuella uppgifter i flera steg med sim till verklig överföring
Robotinlärningsramar Förvar
 Öppen källkod
Online förstärkningsinlärningsexperiment som grundar språkmodeller i BabyAI-Text.
Robotinlärningsramar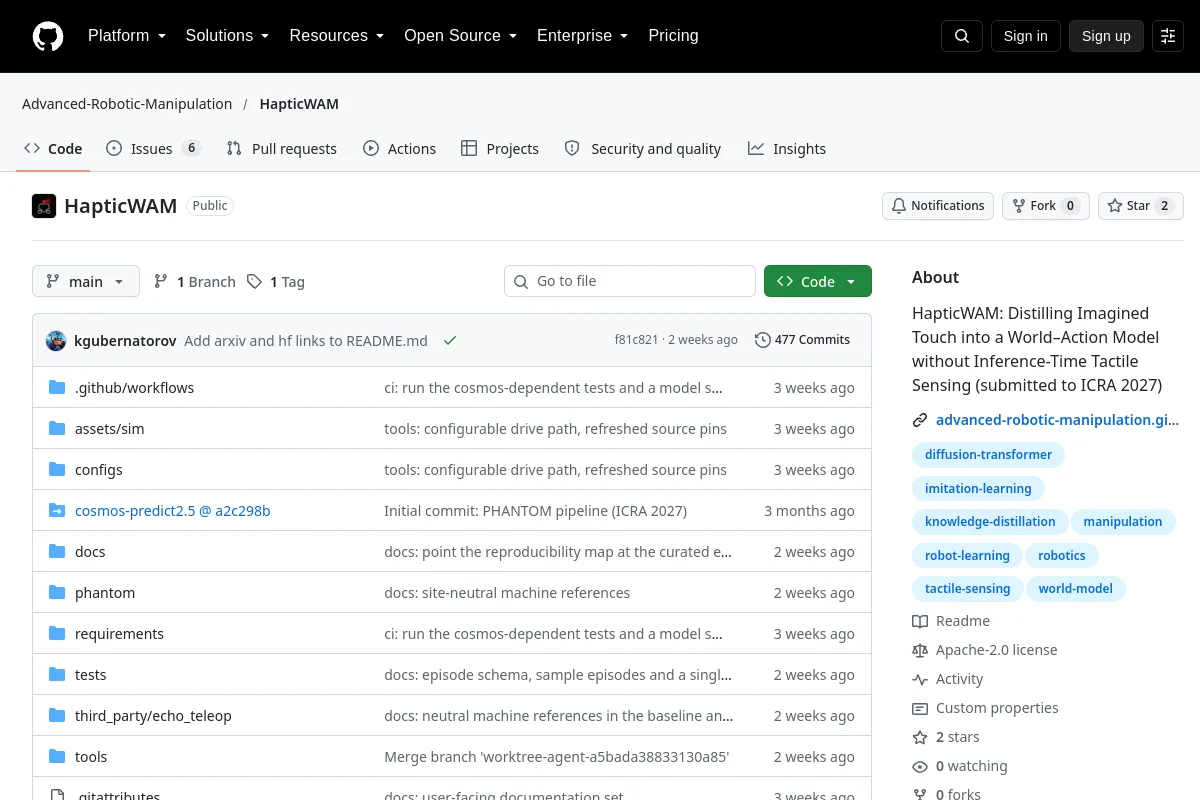 Förvar
 Öppen källkod
HapticWAM forskningskod för att destillera beröring till en världshandlingsmodell.
Robotinlärningsramar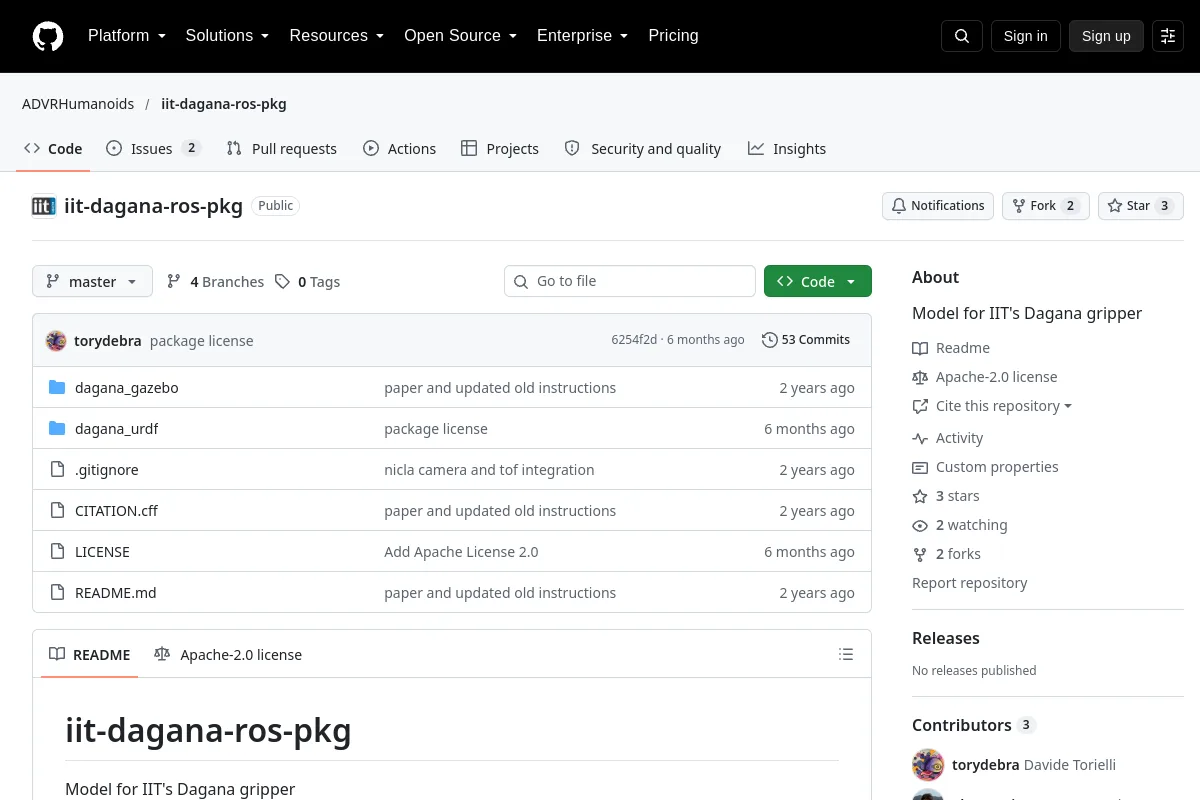 Förvar
 Öppen källkod
Robotmodellpaket för IIT Dagana-griparen.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-paket för Interbotix robotarmar.
Robotinlärningsramar Förvar
 Öppen källkod
Arduino- och CMake-drivrutiner för utvalda InvenSense IMU.
Robotinlärningsramar Förvar
 Öppen källkod
NVIDIA-accelererat, djupt inlärt modellstöd för detektering av bildrymdobjekt
Robotinlärningsramar Förvar
 Öppen källkod
Finkornig robotstyrning med Jev, fysikförhandsvisningar och konfigurerbara LIBERO-uppgifter.
Robotinlärningsramar Förvar
 Öppen källkod
URDF-modell av JVRC-humanoidroboten.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
VARV: Förträning för språkåtgärder möjliggör överföring av Zero-Shot Cross-utförande
Robotinlärningsramar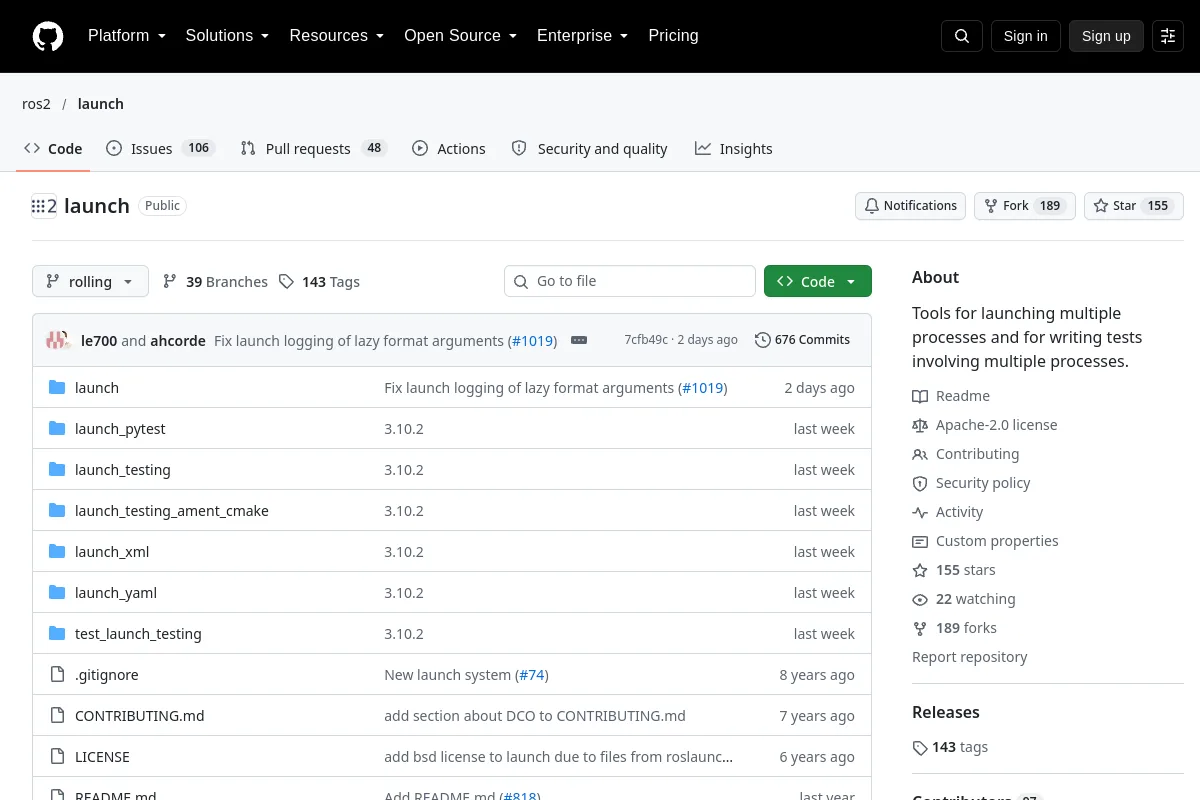 Förvar
 Öppen källkod
ROS 2 ramverk för att starta och testa flera processer.
Robotinlärningsramar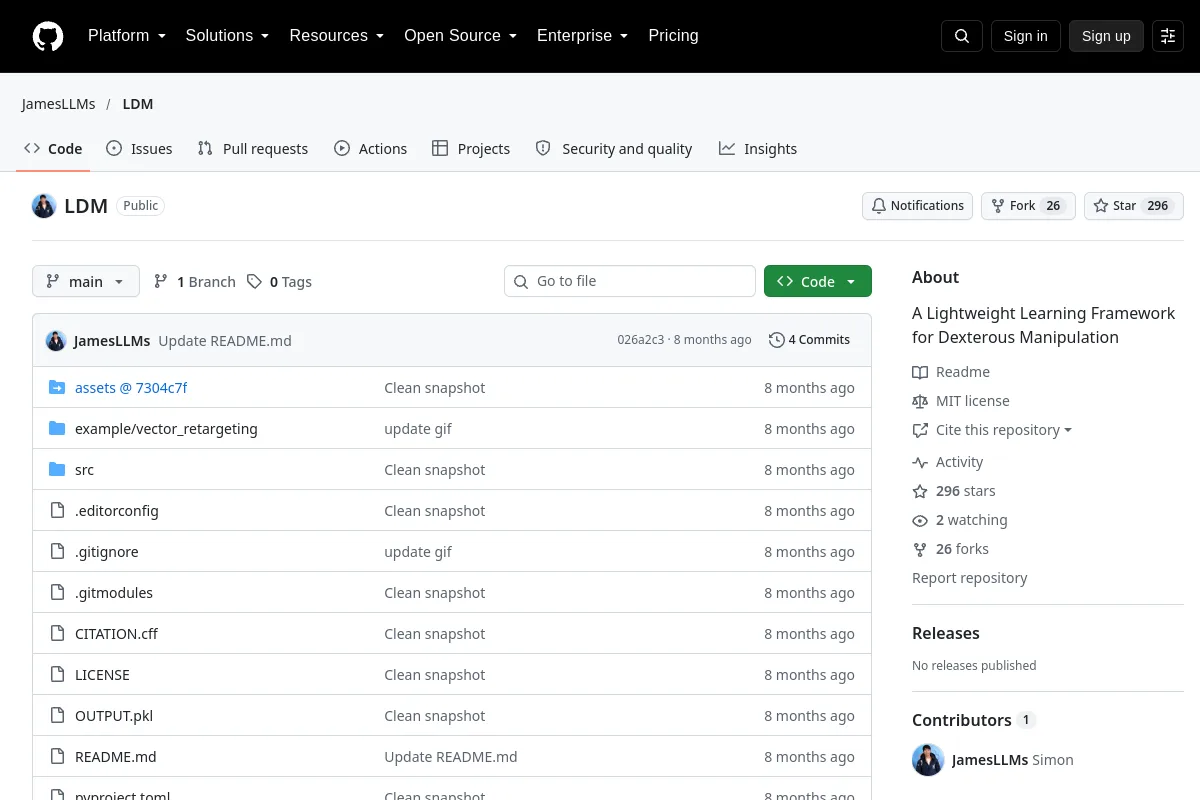 Förvar
 Öppen källkod
Ett lätt inlärningsramverk för fingerfärdig manipulation
Robotinlärningsramar Förvar
 Öppen källkod
Imitationsinlärning för körning i CARLA med förutsägelse av waypoint.
Robotinlärningsramar Förvar
 Öppen källkod
Lässkyddade integritetskontroller för LeRobot v2.1-datauppsättningar.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?