 Förvar
 Forskning
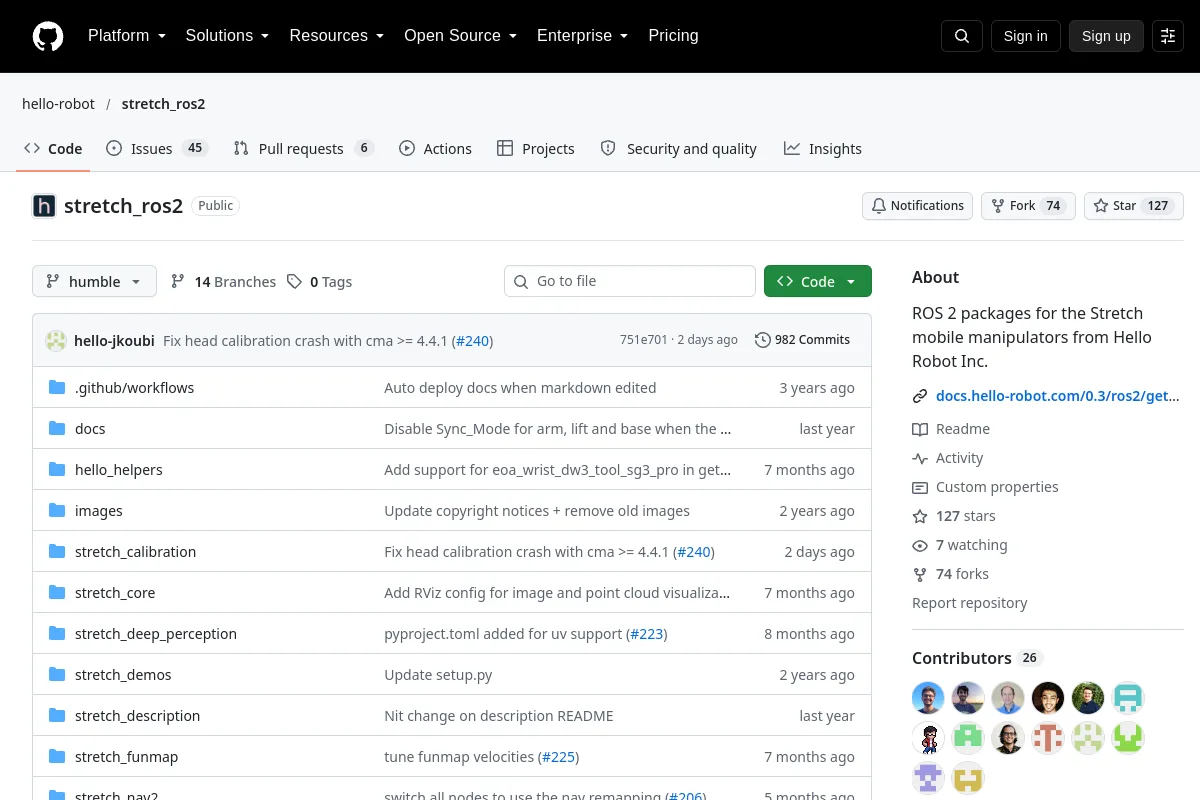
stretch ros2 · hello-robot
ROS 2-paket för Hello Robot Stretch mobila manipulatorer.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
ROS 2-paket för Hello Robot Stretch mobila manipulatorer.
Robotinlärningsramar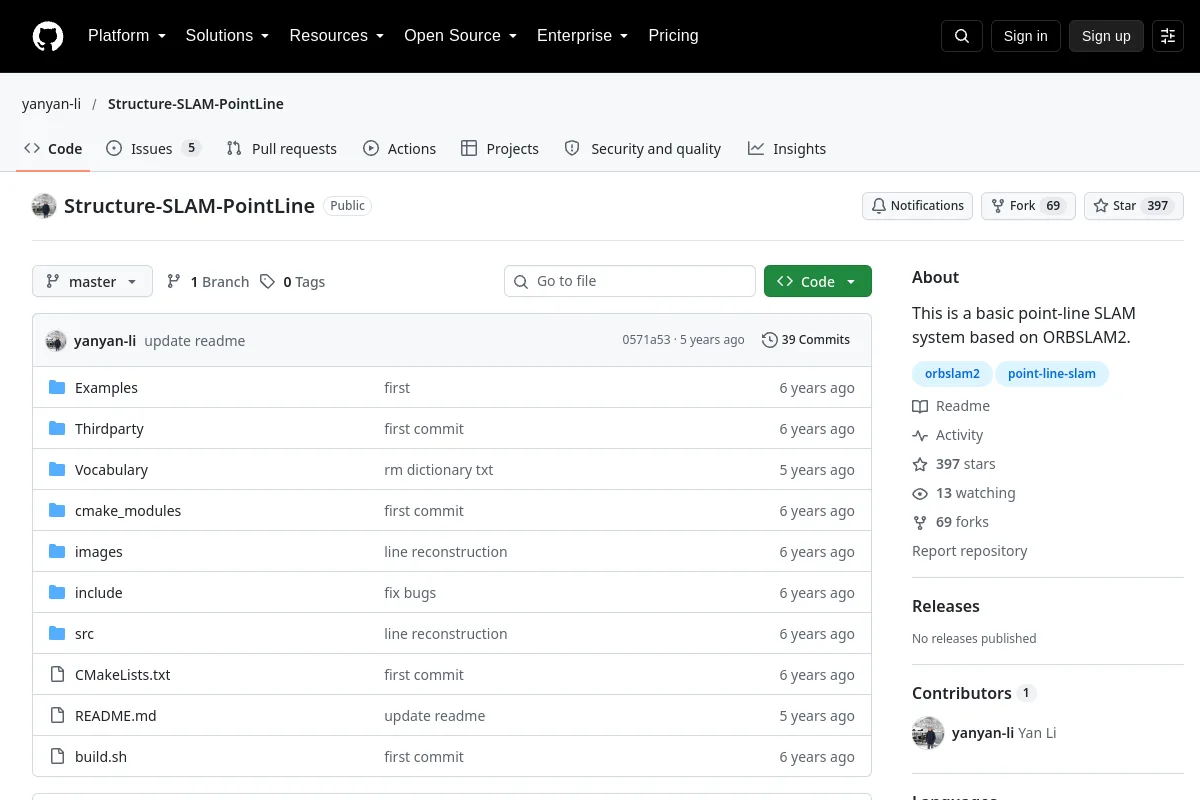 Förvar
 Forskning
Detta är ett grundläggande punktlinje-SLAM-system baserat på ORBSLAM2.
Navigation & SLAM Förvar
 Forskning
Detta är kodarkivet för IEEE-RAL'26-dokumentet "Super LiDAR Intensity for Robotic Perception""
Perception & geometri Förvar
 Förvar
 Forskning
Interaktiv robotassisterad sutursimulering
Simulering & fysik Förvar
 Forskning
Detta PyBullet-projekt genererar syntetiska RGB-D-greppdata och tränar baslinjer för manipulering av osynliga objekt.
Robotinlärningsramar Förvar
 Forskning
Taktil förutsägelse och åtgärdskorrigeringsforskning för kontaktrik manipulation.
Robotinlärningsramar Förvar
 Forskning
Samling av MuJoCo robotmiljöer utrustade med både syn och taktil avkänning
Simulering & fysik Förvar
 Forskning
 om uppgiftsmedveten episodisk minneskomprimering för robotagenter.
Perception & geometri Förvar
 Förvar
 Forskning
A.K.A. Fourier Advanced Robot Teleoperation System (F.A.R.T.S.) 💨
Teleoperationsprogramvara Förvar
 Forskning
En uppsättning generiska teleoperationsverktyg för vilken robot som helst.
Teleoperationsprogramvara Förvar
 Forskning
Infrastruktur för rörelseplanering för industrirobotapplikationer.
Rörelseplanering och kontroll Förvar
 Forskning
Robot-arm-experiment som involverar kast- och målvaktsuppgifter.
Perception & geometri Förvar
 Forskning
Isaac Lab arbetsflöden för forskning om TienKung benrobotar.
Simulering & fysik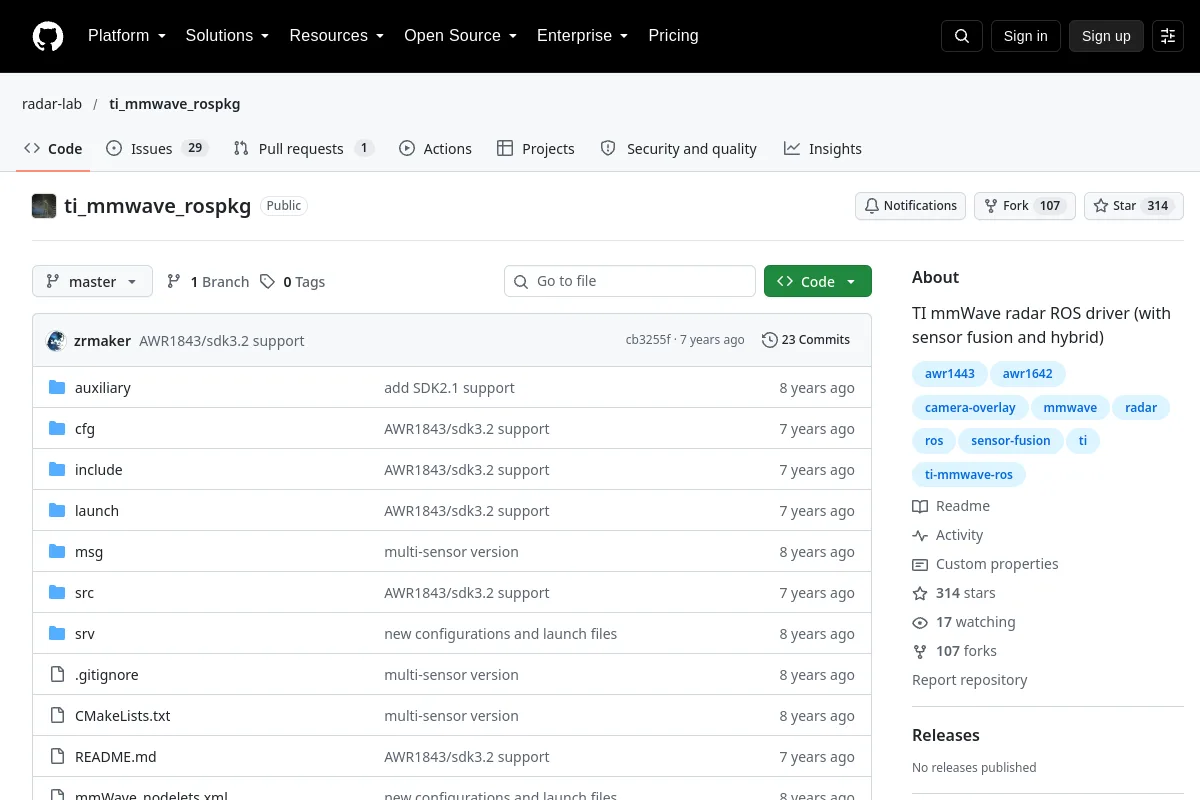 Förvar
 Forskning
TI mmWave radar ROS-drivrutin (med sensorfusion och hybrid)
Robot SDK:er Förvar
 Forskning
En högpresterande CUDA-baserad sandlåda för fysiksimulering för mjuk robotik och förstärkningsinlärning.
Simulering & fysik Förvar
 Forskning
TortoiseBot är en extremt lärandevänlig och kostnadseffektiv ROS-baserad mobilrobot med öppen källkod som kan utföra teleoperation, manuell såväl som autonom kartläggning, navigering...
Navigation & SLAM Förvar
 Forskning
Visuellt realistisk undervattensrobotsimulator UNav-Sim
Simulering & fysik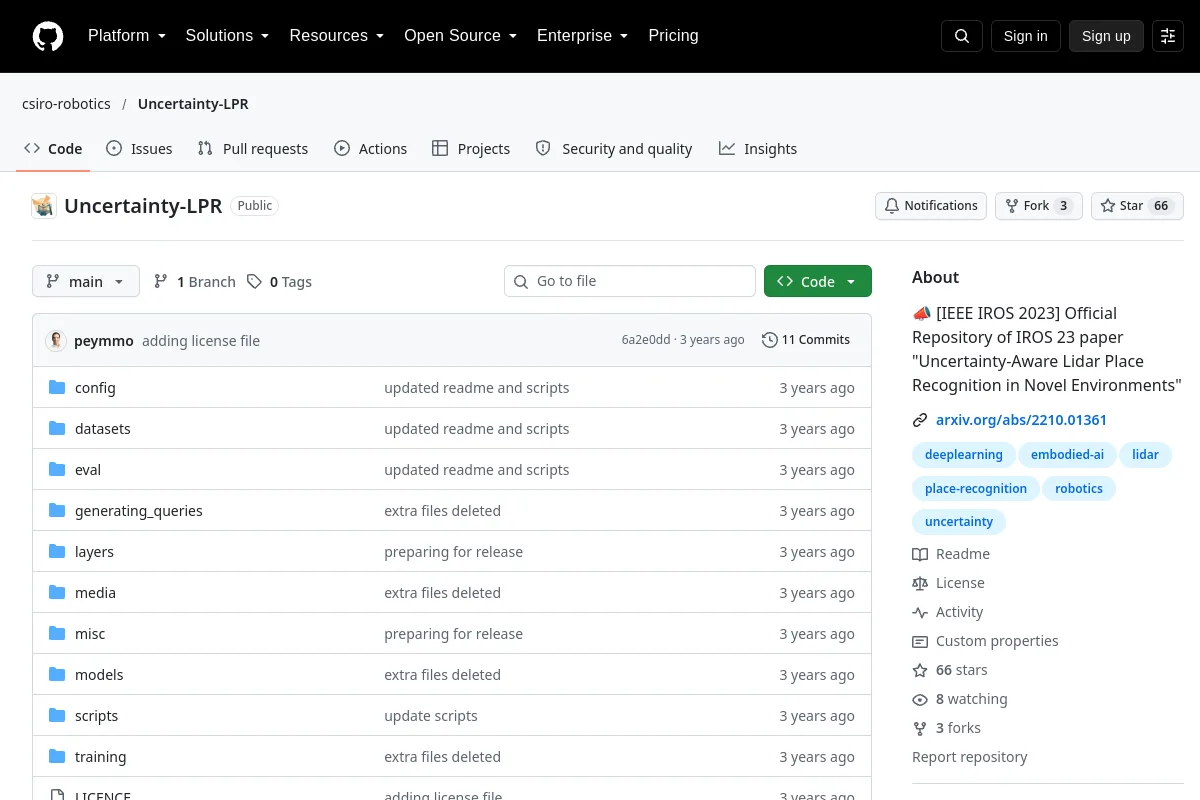 Förvar
 Forskning
📣 [IEEE IROS 2023] Officiellt kodarkiv för artikeln om osäkerhetsmedveten platsigenkänning med lidar i nya miljöer
Perception & geometri Förvar
 Forskning
En enhetlig, AI-agentvänlig SDK för Unitree Go2W fyrbäddsrobot som möjliggör sömlös integrering av perception, planering och kontroll genom ett enda API-gränssnitt.
Robot SDK:er Förvar
 Forskning
använder TCP/IP-nätverkskommunikation för att styra UR5-roboten med en RG2-gripare
Robot SDK:er Förvar
 Forskning
Detta är ett projekt om robotmanipulation rörelseplanering med hjälp av djup förstärkningsinlärning baserat på ROS och Gazebo-simulering
Rörelseplanering och kontroll Förvar
 Forskning
Universal Robot (UR5) Pick and Place Simulering i ROS-Gazebo med en USB-kamera och vakuumgrepp
Simulering & fysikVet du en resurs som hör hemma här?