 Förvar
 Öppen källkod
UltraBot · LeapLabTHU
Mot expertnivå autonom carotis ultraljud med storskaligt inlärningsbaserat robotsystem
Mellanvara och kommunikationTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Mot expertnivå autonom carotis ultraljud med storskaligt inlärningsbaserat robotsystem
Mellanvara och kommunikation Förvar
 Öppen källkod
En digital tvilling av roboten ABB integrerad i Unity3D-utvecklingsplattformen.
Simulering & fysik Förvar
 Öppen källkod
En digital tvilling av Universal Robots UR3 integrerad i Unity3D-utvecklingsplattformen.
Simulering & fysik Förvar
 Öppen källkod
Reinforcement Learning & Robot Simulering & Embodied Intelligence
Simulering & fysik Förvar
 Öppen källkod
Använder förvaret
Simulering & fysik Förvar
 Öppen källkod
URDF och Xacro modellbeskrivningar för Upkie hjul tvåbenta.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-baserade Universal Robots (t.ex. UR3/e UR5/5, ...) med simulering i Gazebo.
Simulering & fysik Förvar
 Öppen källkod
UR3 robotarm pick-and-place stack för ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, Gazebo Harmonic simulering, Robotiq/OnRobot gripdon, tvåarmsstöd, BehaviorTree.CPP uppgiftsplanering...
Simulering & fysik Förvar
 Öppen källkod
Detta projekt simulerar en UR5-robotarm med en Robotiq 85-gripare, som utför autonoma objektgrepp och placeringsuppgifter i PyBullet-miljön.
Simulering & fysik Förvar
 Öppen källkod
Officiell implementering av papper "UrbanNav: Lärande språkstyrd förkroppsligad urban navigering från mänskliga banor i webbskala."
Navigation & SLAM Förvar
 Öppen källkod
Webbaserad URDF-robotmodellredigerare med 3D-visualisering och exportarbetsflöden.
Simulering & fysik Förvar
 Öppen källkod
Historisk referens: (utfasad) ROS 1-drivrutin för CB1- och CB2-styrenheter med UR5- eller UR10-robotar från Universal Robots
Rörelseplanering och kontroll Förvar
 Öppen källkod
Forskningsimplementering av visuellt förkroppsligade resonemang och kontroll med multimodala modeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett ramverk för kollisionundvikande och vägplanering implementerat för en simulering av en robotuppgiftssimulering med två armar. Hastighetshinder och RRTStar Motion Planner används i algoritmen för att planera...
Simulering & fysik Förvar
 Öppen källkod
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus applicering av olika uppsättningar kameror och imu på olika kort inklusive stationära och Jetson-kort
Navigation & SLAM Förvar
 Öppen källkod
Open-Source Millimeter-Wave Radar Simulation Framework av Institute of Smart System Technologies, University of Klagenfurt och Institute of Mechatronics and Robotics, JOANNEUM RESEARCH
Simulering & fysik Förvar
 Öppen källkod
En öppen L2-stack för förarassistans med AI från ände till ände.
Flotta och autonomisystem Förvar
 Öppen källkod
En uppdragsplanerare och visualiserare för att styra ROS-robotar utomhus.
Visualisering & dataverktyg Förvar
 Öppen källkod
VLink är en högpresterande C++-kommunikationsmellanprogramvara för autonom körning och förkroppsligande intelligens, placerad som ett fullscenario-alternativ till ROS 2.
Mellanvara och kommunikation Förvar
 Öppen källkod
Variationell neural-tro forskning för fingerfärdig grepp.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Voxel-mappningsbibliotek för trunkerade och euklidiska signerade avståndsfält.
Navigation & SLAM Förvar
 Öppen källkod
Ett navigationssystem för utomhusrobotik i tuff ojämn terräng.
Navigation & SLAM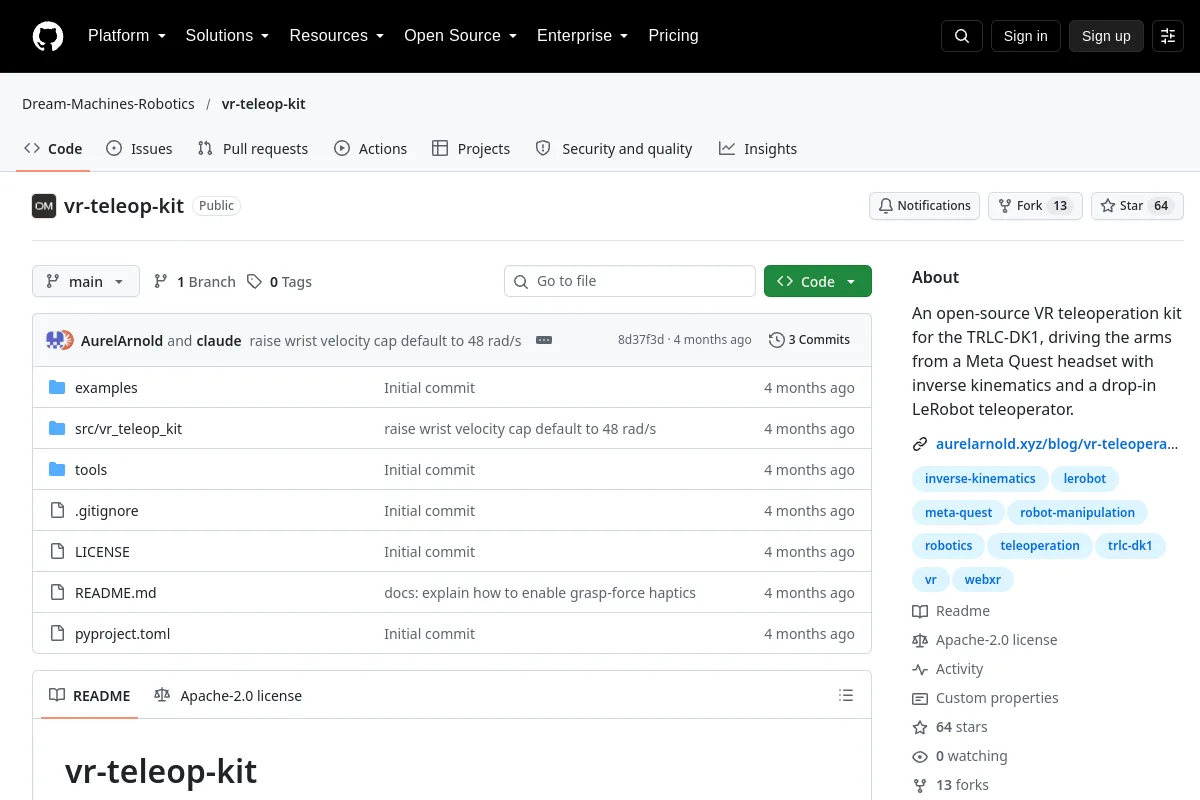 Förvar
 Öppen källkod
Ett VR-teleoperationskit med öppen källkod för TRLC-DK1, som driver armarna från ett Meta Quest-headset med omvänd kinematik och en drop-in LeRobot-teleoperator.
Teleoperationsprogramvara Förvar
 Öppen källkod
Bipedal rörelsemjukvara för den humanoida robotplattformen iCub.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?