 Förvar
 Forskning
GEM · zhaorw02
Officiell kod för GEM: Generative Supervision Helps Embodied Intelligence
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
Officiell kod för GEM: Generative Supervision Helps Embodied Intelligence
Robotpolitik Förvar
 Forskning
GenRL: Multimodala världsmodeller möjliggör jordande språk- och videouppmaningar till förkroppsligade domäner, genom att förvandla dem till sekvenser av latenta världsmodelltillstånd. Latenta tillståndssekvenser kan...
Världens modeller Förvar
 Forskning
En färdplan för att bygga världsmodeller för utvärdering av robotpolicy
Världens modeller Förvar
 Forskning
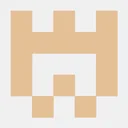
HAIC: Humanoid Agile Object Interaction Control via Dynamics-Aware World Model
Världens modeller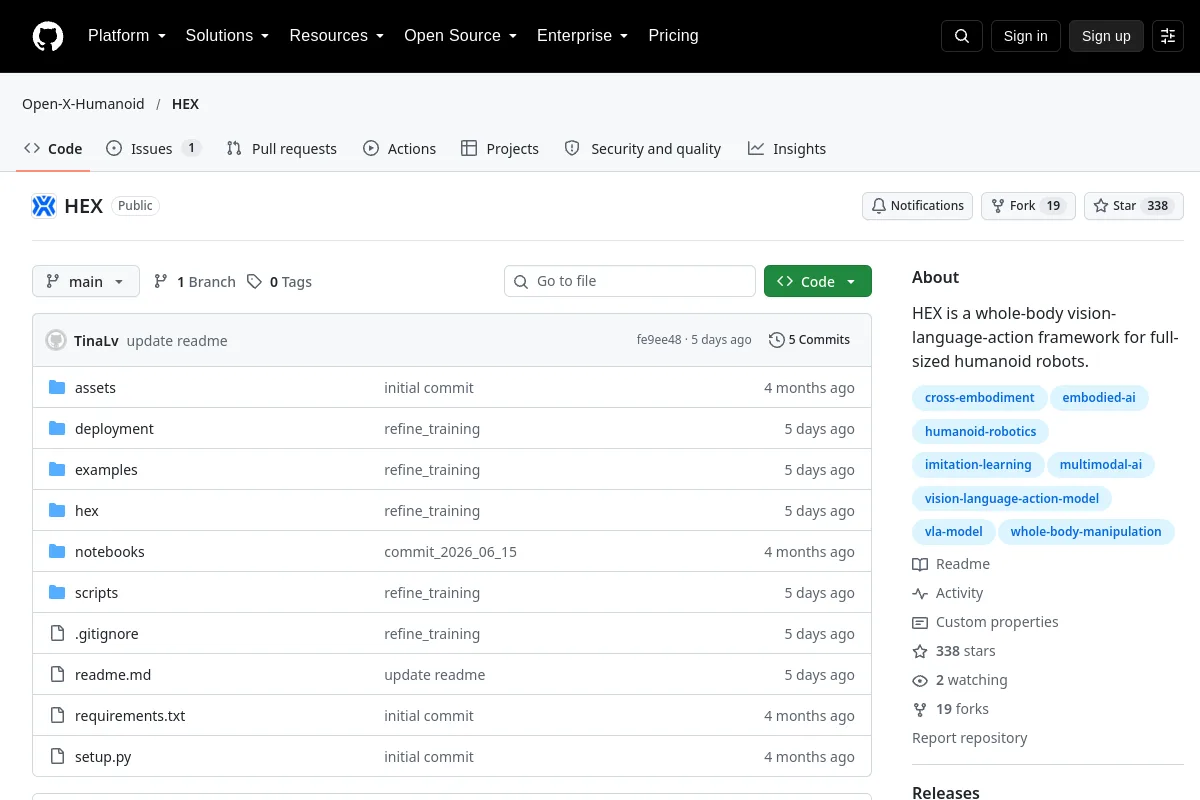 Förvar
 Forskning
HEX är en helkroppsvision-språk-handlingsram för mänskliga robotar i full storlek.
Vision-språk-handling Förvar
 Forskning
HY-Embodied-0.5-X: An Enhanced Embodied Foundation Model for Real-World Agents
Robotpolitik Förvar
 Forskning
Detta imitations-inlärningsprojekt jämför beteendekloning och diffusionspolicy på Panda pick-and-place.
Robotpolitik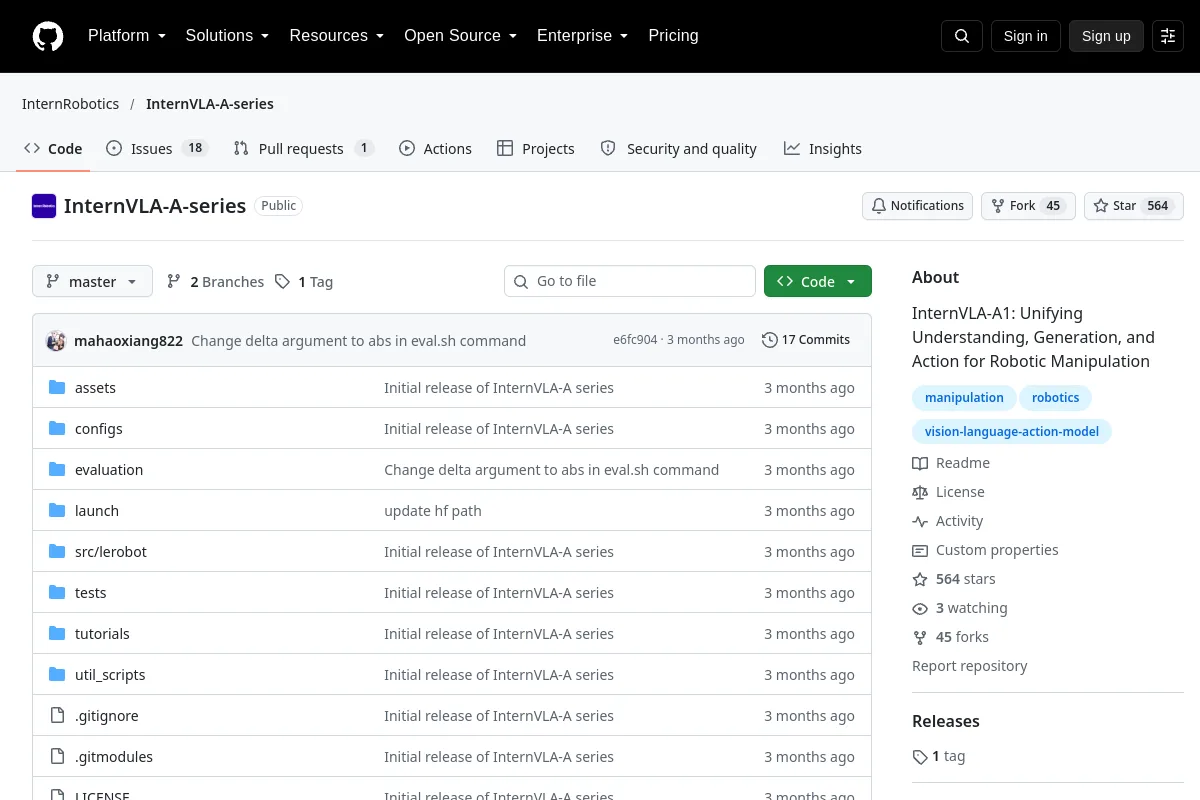 Förvar
 Forskning
InternVLA-A-serien studerar förståelse, generering och handling för robotmanipulation.
Vision-språk-handling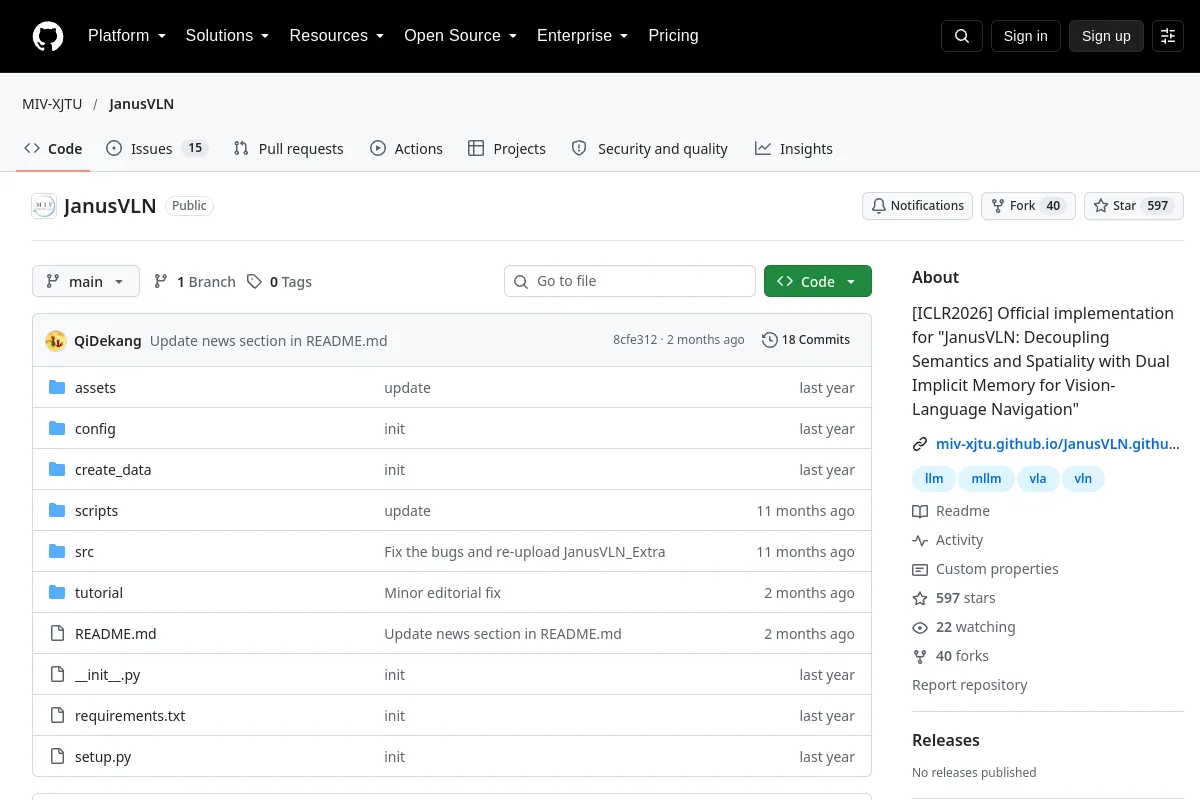 Förvar
 Forskning
JanusVLN studerar vision-språknavigering med separat semantiskt och rumsligt minne.
Vision-språk-handling Förvar
 Forskning
Papperskod "KERV: Kinematic-Rectified Speculative Decoding for Embodied VLA Models" accepteras av DAC 2026.
Vision-språk-handling Förvar
 Forskning
Officiell implementering av "Kinema4D: Kinematic4D World Modeling for Spatiotemporal Embodied Simulation"
Världens modeller Förvar
 Forskning
Officiell implementering av NeurIPS 2021-dokumentet: "Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation". Denna repo innehåller en kopia av koden för "Universal Humanoid Controller" och...
Robotpolitik Förvar
 Forskning
LaST$_0$: Latent Spatio-Temporal Chain-of-Thought för Robotic Vision-Language-Action Model
Vision-språk-handling Förvar
 Forskning
LiLa-WAM: Lightweight Latent Reasoning World-Action Model for Robotic Manipulation
Världens modeller Förvar
 Forskning
Manipulera-vad som helst: automatisera verkliga robotar med hjälp av Vision-Language Models [CoRL 2024]
Robotpolitik Förvar
 Forskning
Koden för "MemoryVLA: Perceptual-Kognitive Memory in Vision-Language-Action Models for Robotic Manipulation"
Vision-språk-handling Förvar
 Forskning
Källkoder för tidningen "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Världens modeller Förvar
 Forskning
MobileVLA-R1: Förstärkning av syn-språk-handling för mobila robotar
Vision-språk-handling Förvar
 Forskning
MotuBrain: En avancerad världsactionmodell för robotkontroll
Världens modeller Förvar
 Forskning
En öppen källkodsimplementering av Multitask Diffusion Transformer (DiT) Policy för robotmanipulation som ses på Boston Dynamics Atlas Humanoid och i "A Careful Examination of Large Behavior...
Robotpolitik Förvar
 Forskning
Officiell implementering av NavMorph: A Self-Evolving World Model for Vision-and-Language Navigation in Continuous Environments (ICCV'25).
Världens modeller Förvar
 Förvar
 Forskning
OmniVLA tillhandahåller utbildning och slutledningskod för multimodal robotnavigering.
Vision-språk-handling Förvar
 Forskning
OpenDM tillhandahåller ett forskningsprojekt för en öppen värld av grundmodeller för förkroppsligad intelligens.
Vision-språk-handlingVet du en resurs som hör hemma här?
