 Repositório
 Código aberto
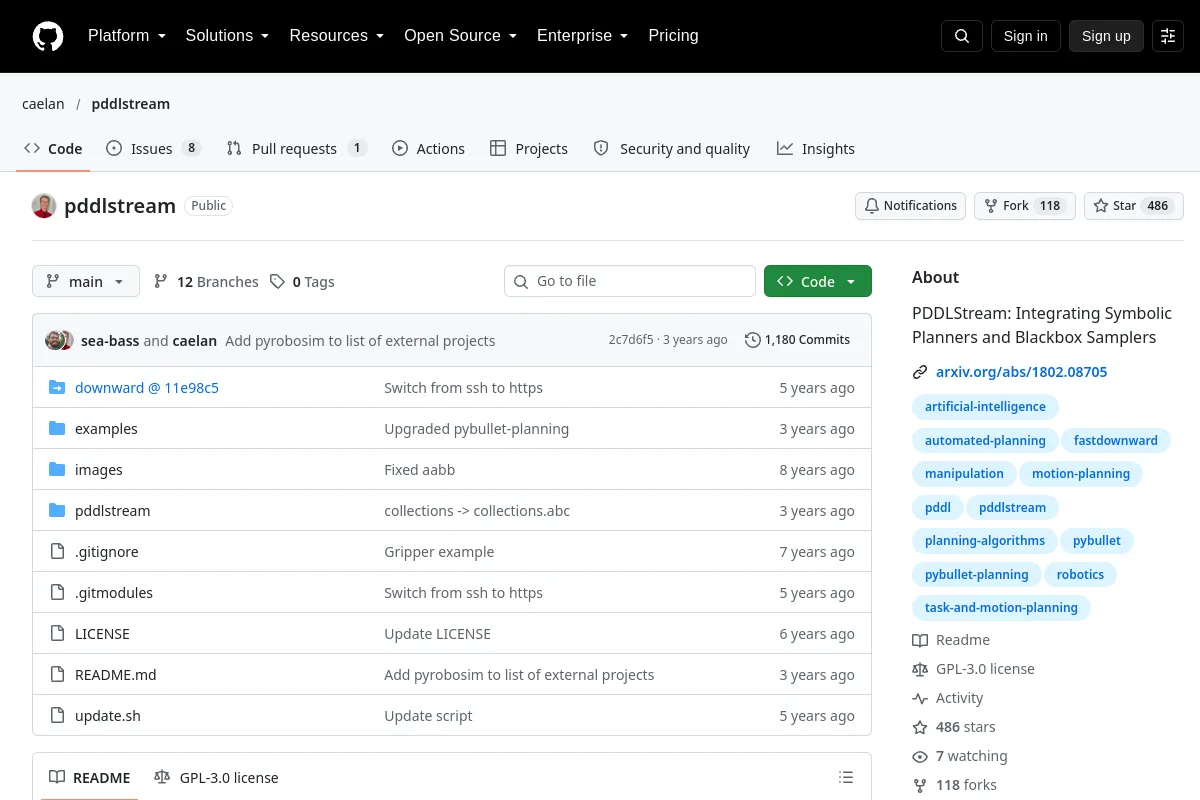
pddlstream · caelan
Combina planejadores simbólicos e amostradores de caixa preta para planejamento robótico.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Combina planejadores simbólicos e amostradores de caixa preta para planejamento robótico.
Planejamento e controle de movimento Repositório
 Repositório
 Código aberto
Ponte ROS 2 para dados ao vivo, streaming de vídeo, teleoperação e monitoramento remoto.
Software de teleoperação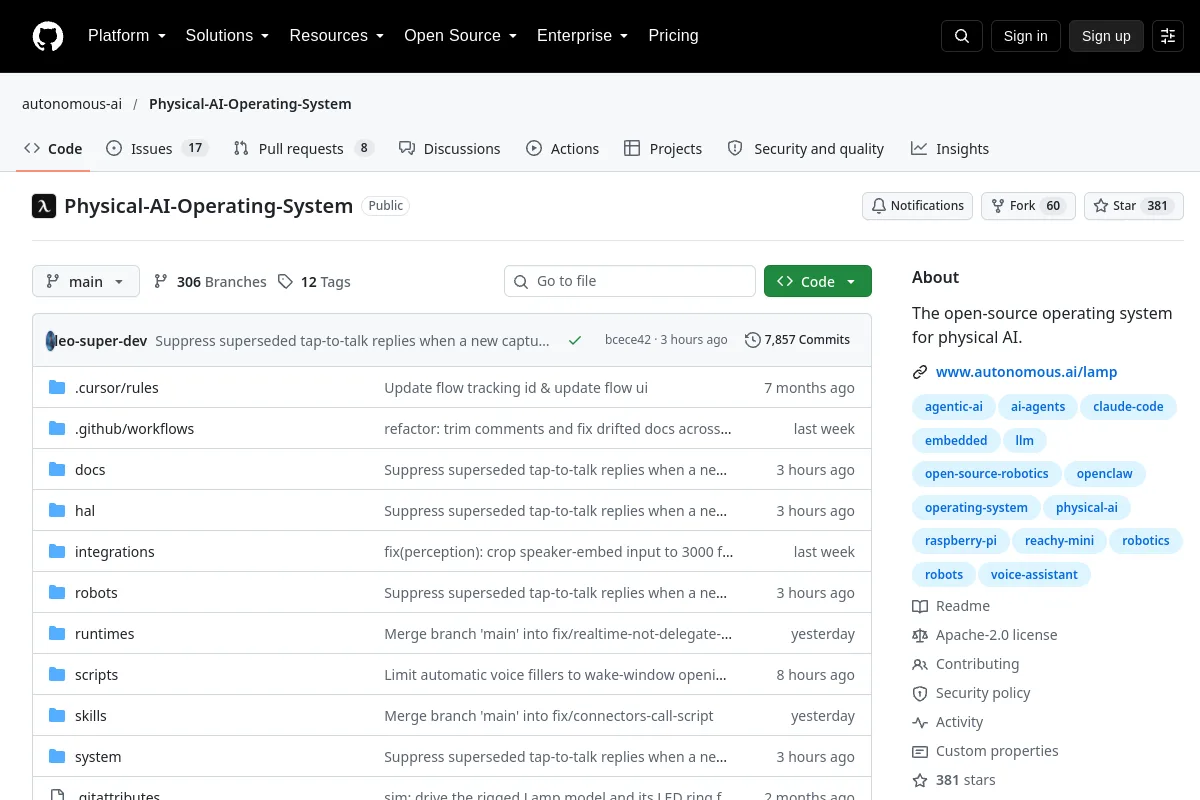 Repositório
 Código aberto
Um projeto de sistema operacional conectando agentes de IA com hardware físico.
Estruturas de aprendizagem de robôs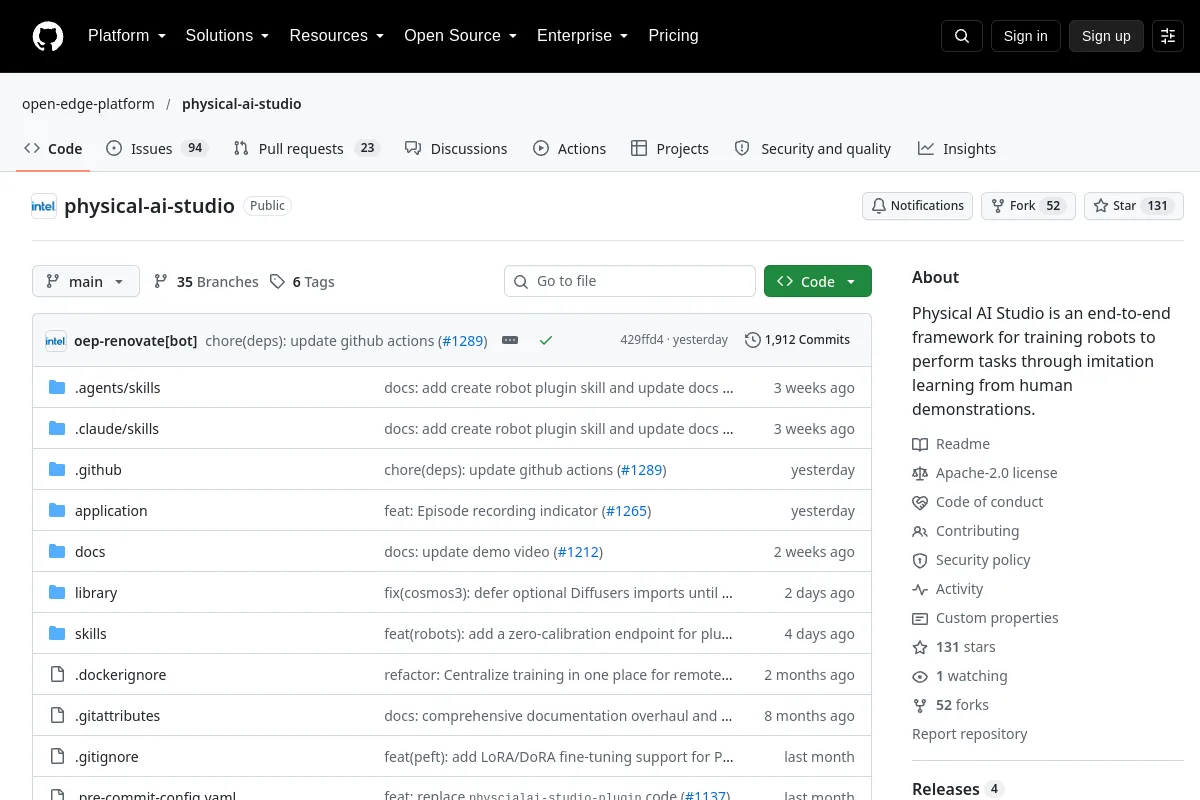 Repositório
 Código aberto
Physical AI Studio é uma estrutura ponta a ponta para treinar robôs para executar tarefas por meio de aprendizagem por imitação de demonstrações humanas.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Integração de texto para fala Piper para ROS 2.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Simulador de código aberto para pesquisadores de robótica marítima
Simulação e física Repositório
 Código aberto
PLVS é um sistema SLAM em tempo real com pontos, linhas, mapeamento volumétrico e segmentação incremental 3D não supervisionada.
Navegação e SLAM Repositório
 Código aberto
Planejamento de caminhos de cobertura para polígonos com furos.
Navegação e SLAM Repositório
 Código aberto
Biblioteca de simulação física para corpos rígidos, sólidos e fluidos deformáveis.
Planejamento e controle de movimento Repositório
 Repositório
 Código aberto
SuperDex reúne um mecanismo de física desenvolvido especificamente, ferramentas de autoria robótica e uma interface escalonável de aprendizado por reforço em uma plataforma de simulação unificada, com teleoperação baseada em VR e…
Software de teleoperação Repositório
 Código aberto
Software de código aberto para drones autônomos.
Navegação e SLAM Repositório
 Código aberto
Caixa de ferramentas de otimização proximal para fluxos de trabalho de otimização numérica.
Planejamento e controle de movimento Repositório
 Código aberto
Software de análise aerodinâmica para vôo com asas oscilantes.
Planejamento e controle de movimento Repositório
 Código aberto
Localização e mapeamento simultâneos baseados em RGBD
Navegação e SLAM Repositório
 Código aberto
Caixa de ferramentas Python para cálculos robóticos.
Planejamento e controle de movimento Repositório
 Código aberto
Extensões PyBullet para simulação de robôs industriais.
Simulação e física Repositório
 Código aberto
Ambientes multiobjetivos PyBullet para alcançar, empurrar e selecionar e posicionar robôs.
Simulação e física Repositório
 Código aberto
Um conjunto de funções utilitárias para facilitar pesquisas relacionadas ao planejamento robótico no mecanismo de simulação física pybullet.
Simulação e física Repositório
 Código aberto
Código de simulação de robótica Pybullet para algoritmos de aprendizagem em Python
Simulação e física Repositório
 Código aberto
Biblioteca de comunicação Python e SDK alternativo para o robô Cozmo.
SDKs de robô Repositório
 Código aberto
Kit de ferramentas para modelagem e análise de dinâmica multicorpo.
Planejamento e controle de movimentoConhece um recurso que pertence aqui?