 Repozytorium
 Badania
JanusVLN · MIV-XJTU
JanusVLN bada nawigację wizualno-językową z oddzielną pamięcią semantyczną i przestrzenną.
Wizja-język-działanieKATALOG WCIELONEJ AI
Przeglądaj modele wizji, języka i działania oraz modele podstaw robotyki, korzystając z oficjalnych linków do projektów.
Repozytorium
Badania
JanusVLN bada nawigację wizualno-językową z oddzielną pamięcią semantyczną i przestrzenną.
Wizja-język-działanie Repozytorium
 Badania
Kod artykułu „KERV: Kinematic-Rectified Spekulative Decoding for Embodied VLA Models” zaakceptowany przez DAC 2026.
Wizja-język-działanie Repozytorium
 Badania
OSTATNIE$_0$: Ukryty przestrzenno-czasowy łańcuch myślowy dla robotycznego modelu wizja-język-działanie
Wizja-język-działanie Repozytorium
 Badania
Kodeks „MemoryVLA: Pamięć percepcyjno-poznawcza w modelach wzrokowo-językowo-działaniowych w manipulacji robotycznej”
Wizja-język-działanie Repozytorium
 Badania
MobileVLA-R1: Wzmacnianie wizji, języka i działania dla robotów mobilnych
Wizja-język-działanie Repozytorium
 Badania
OmniVLA zapewnia kod szkoleniowy i wnioskowania do nawigacji robotów multimodalnych.
Wizja-język-działanie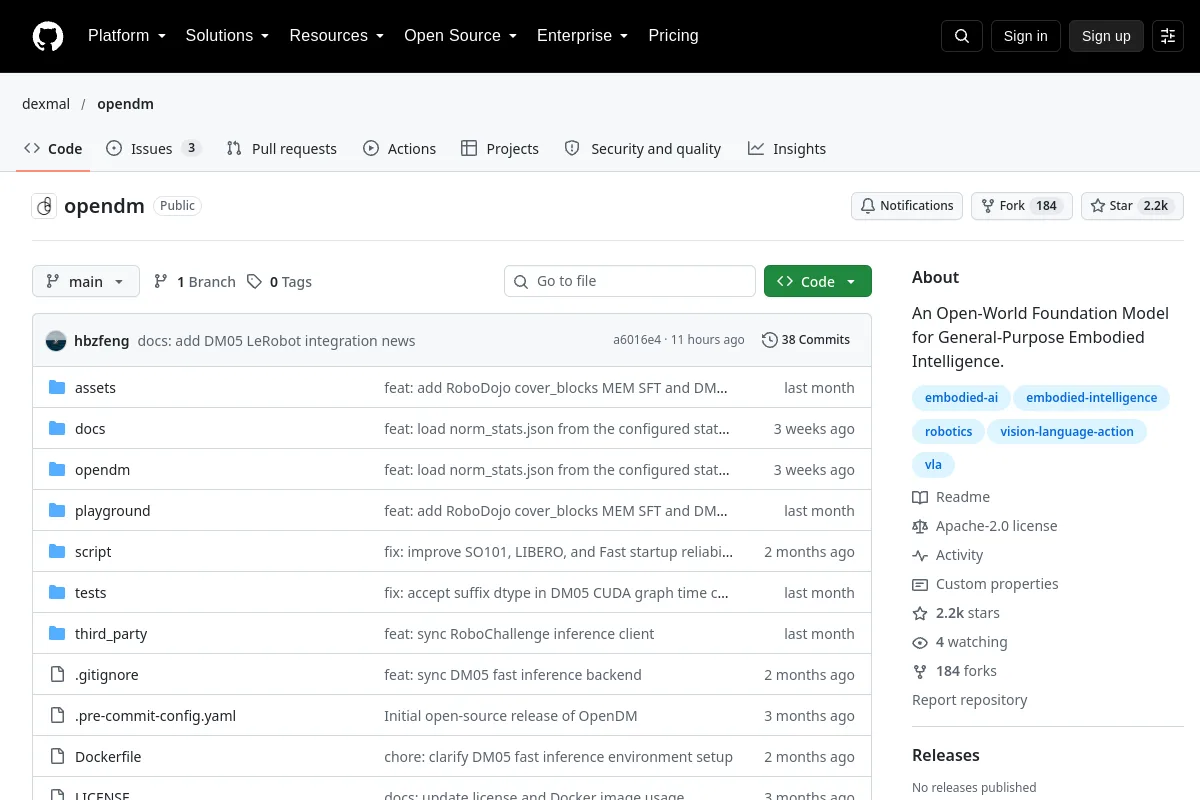 Repozytorium
 Badania
OpenDM zapewnia projekt badawczy dotyczący modelu podstawowego otwartego świata dla inteligencji ucieleśnionej.
Wizja-język-działanie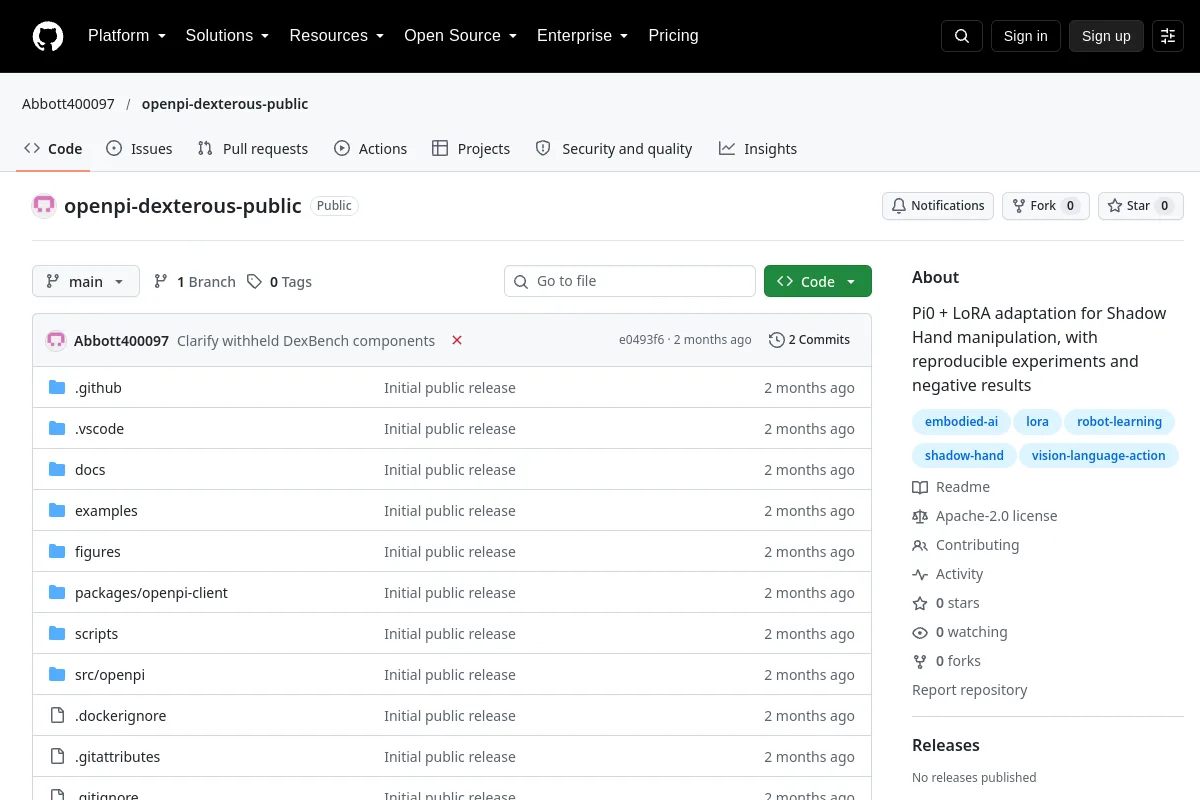 Repozytorium
 Badania
Openpi Dexterous bada adaptację pi0 LoRA do manipulacji Ręką Cienia i zgłasza ograniczenia eksperymentalne.
Wizja-język-działanie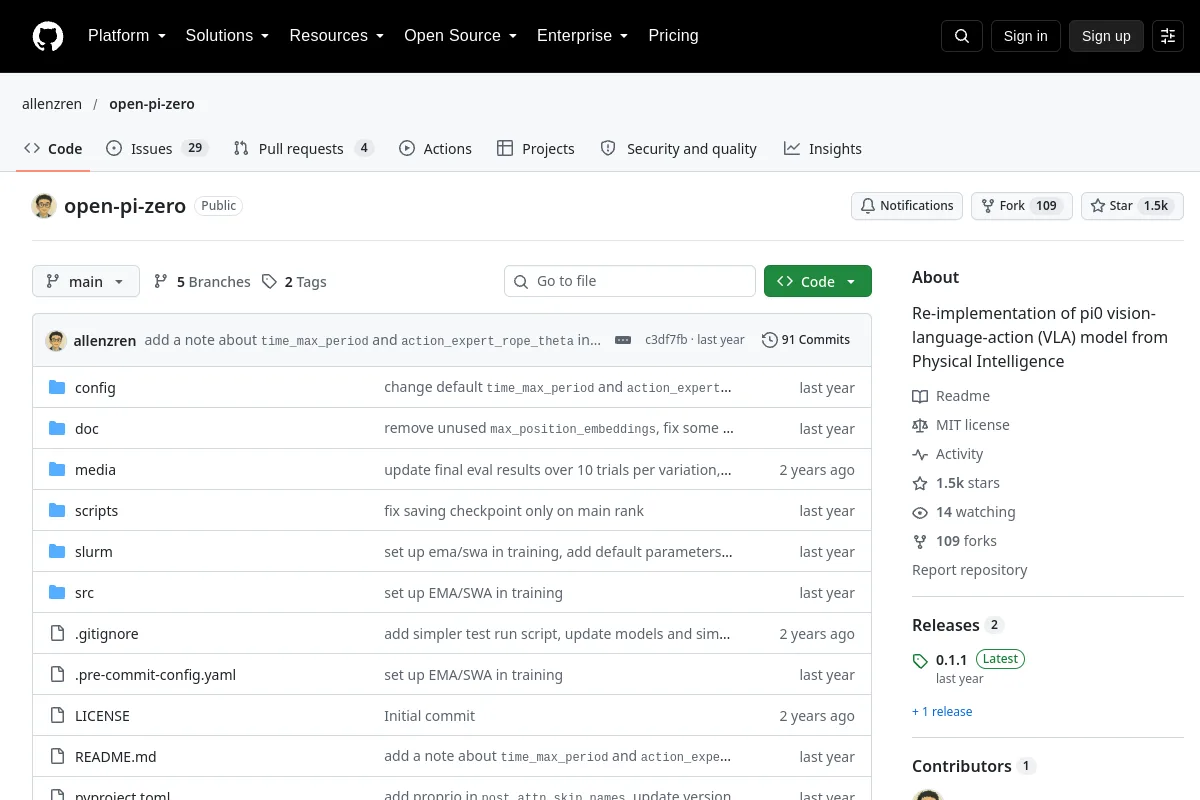 Repozytorium
 Badania
Open Pi Zero to reimplementacja modelu pi0 VLA firmy Physical Intelligence.
Wizja-język-działanie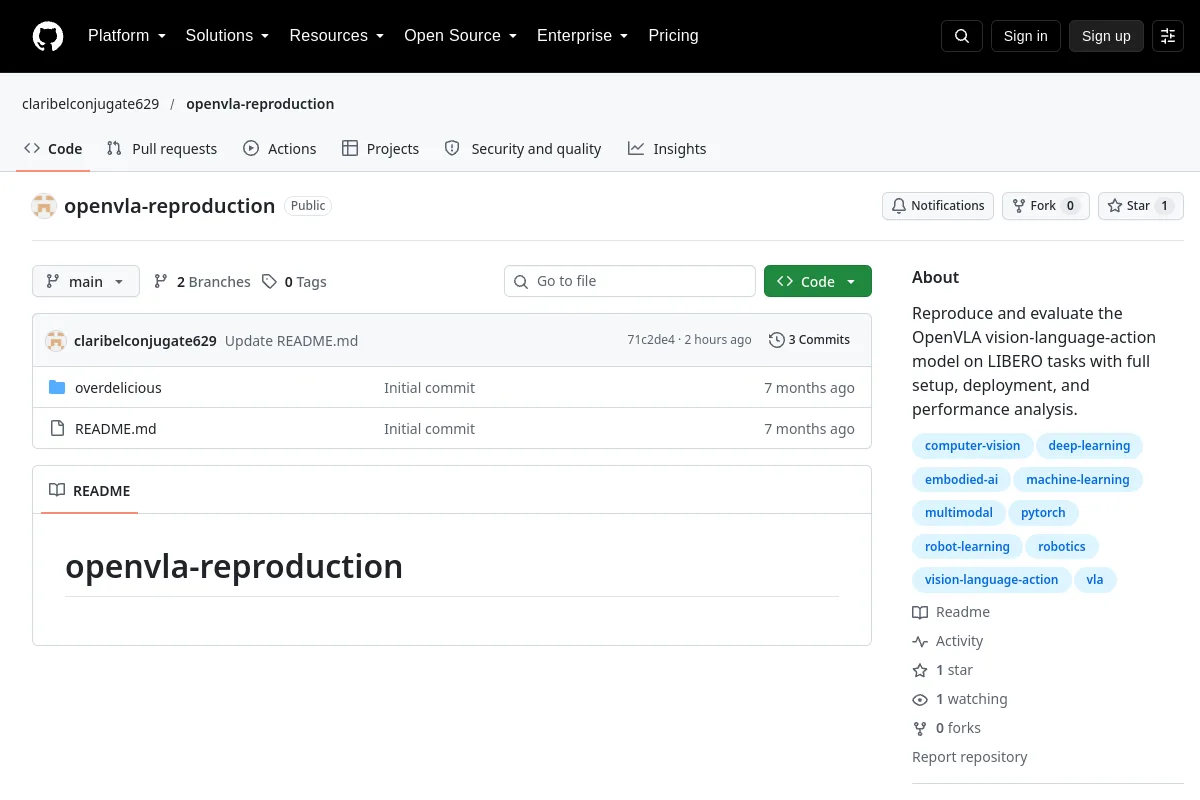 Repozytorium
 Badania
OpenVLA Reprodukcja dokumentów, konfiguracja i ocena OpenVLA w zadaniach LIBERO.
Wizja-język-działanie Repozytorium
 Badania
O-VLA bada transfer VLA poprzez prymitywne uczenie się semantyczne.
Wizja-język-działanie Repozytorium
 Otwarte źródło
Pelican-VL 1.0 to nowa rodzina modeli ucieleśnionego mózgu typu open source ze skalami parametrów od 7B do 72B, opracowana przez WFM System Group, Pekińskie Centrum Innowacji Robotyki Humanoidalnej…
Wizja-język-działanie Repozytorium
 Badania
Oficjalna implementacja ReconVLA: Rekonstrukcyjny model widzenia, języka i działania jako efektywnego robota-perceivera.
Wizja-język-działanie Repozytorium
 Badania
Oficjalne repozytorium badania przeciwstawnych luk w modelach wizyjnych, językowych i działania w robotyce
Wizja-język-działanie Repozytorium
 Badania
Natywna pamięć wideo dla modeli wizyjnych, językowych i akcji, wykorzystująca historię wizualną ze znacznikiem czasu i dokładne wnioskowanie o strumieniowaniu do manipulacji robotami w długich horyzontach.
Wizja-język-działanie Repozytorium
 Badania
Spirit-v1.5: Robotyczny model podstawowy autorstwa Spirit AI
Wizja-język-działanie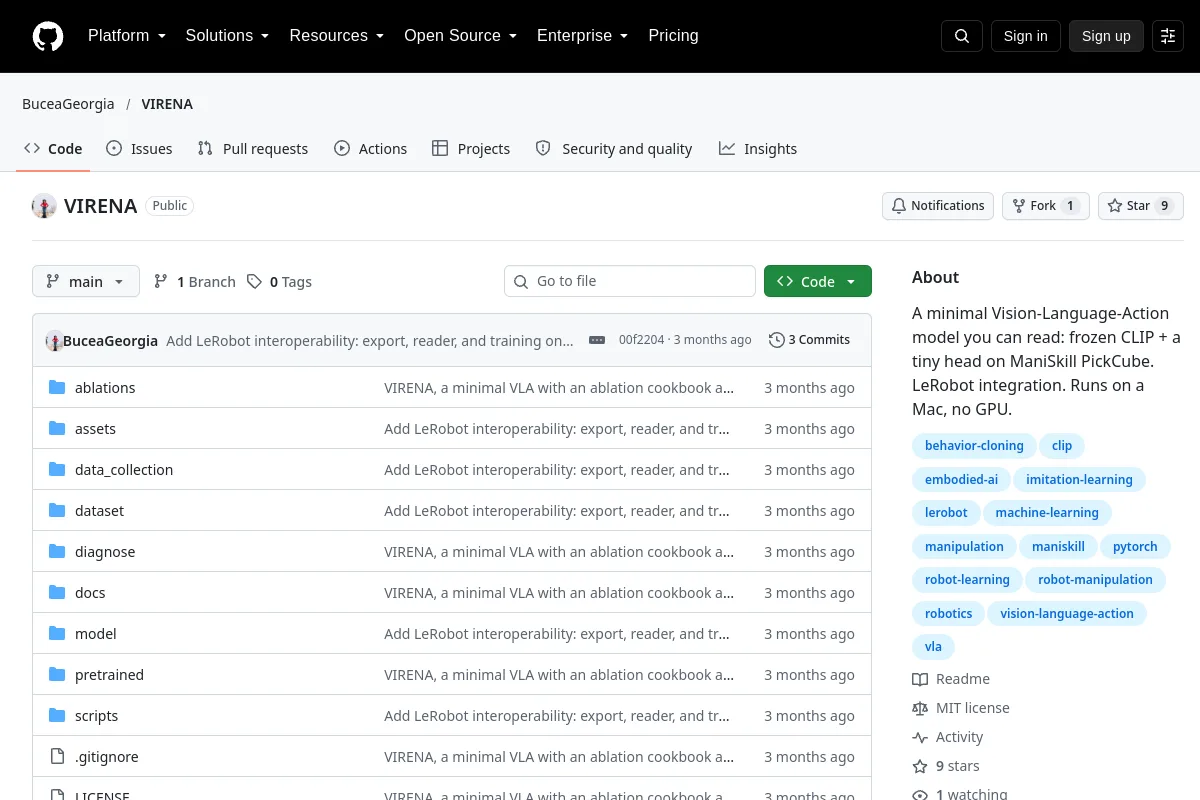 Repozytorium
 Badania
VIRENA demonstruje małą politykę VLA dla ManiSkill PickCube z zasobami integracyjnymi LeRobot.
Wizja-język-działanie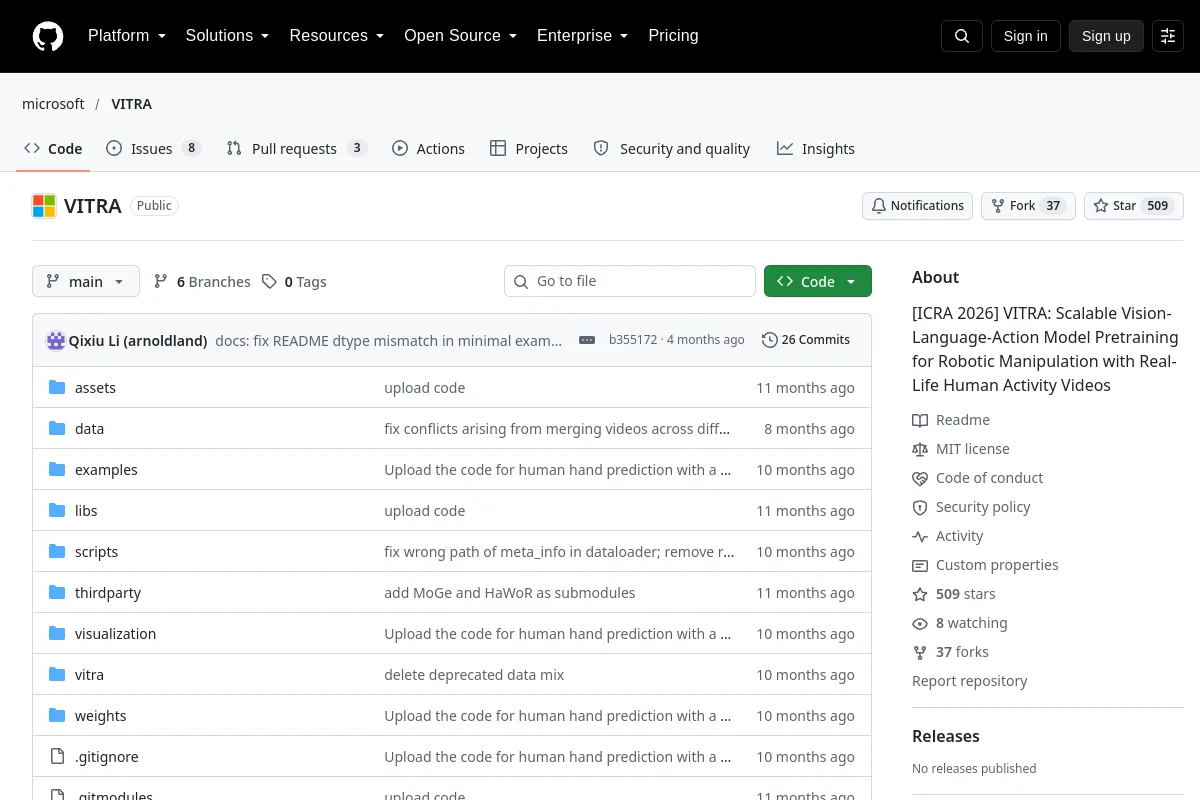 Repozytorium
 Badania
VITRA: Skalowalny model wizji, języka i działania, przygotowujący do manipulacji robotami, z wykorzystaniem filmów wideo przedstawiających aktywność człowieka
Wizja-język-działanie Repozytorium
 Badania
VLA From Scratch porównuje reprezentacje działań w ramach demonstracji multimodalnych i zadań związanych z usuwaniem przeszkód.
Wizja-język-działanie Repozytorium
 Badania
W kierunku wszechstronnych modeli wizja-język-działanie poprzez uczenie się ujednoliconych reprezentacji wizja-ruch
Wizja-język-działanie Strona internetowa
 Strona internetowa
 Otwarte źródło
Otwarty model wizja-język-działanie do manipulacji robotem.
Wizja-język-działanie Strona internetowa
 Otwarte źródło
Kompaktowy model wizja-język-działanie w ekosystemie LeRobot.
Wizja-język-działanie Strona internetowa
UWAGI DO WYBORU
Sprawdź obsługiwane obserwacje i reprezentacje działań, licencje punktów kontrolnych, wymagania obliczeniowe i zbiory danych adaptacyjnych. Wagi modeli nie zapewniają gotowego sterownika dla każdego robota. Ocena planu w symulacjach i kontrolowanych testach sprzętu.
Znasz zasób, który tu pasuje?