 Repozytorium
 Otwarte źródło
Dalaran · Flaminis
Wizualizacja i infrastruktura danych dla multimodalnych szeregów czasowych robotyki.
Narzędzia do wizualizacji i danychKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Wizualizacja i infrastruktura danych dla multimodalnych szeregów czasowych robotyki.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
dddmr_navigation to rozwiązanie nawigacji 3D dla robotów mobilnych, obejmujące mapowanie/lokalizację/percepcję/planowanie ścieżki/kontroler/stos nawigacyjny
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Opakowanie Pythona do uczenia się przez wzmacnianie dla Webotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Oficjalna struktura głębokiego uczenia się dla uczenia się w miejscu robotów
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Badania nad uczeniem się robotów z wykorzystaniem oddzielnego wstępnego szkolenia dynamiki w przód i w tył.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Samonadzorowana odometria głębokiego LiDAR do zastosowań robotycznych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Uczenie się umiejętności zręcznej manipulacji na podstawie niedoskonałych symulacji
Symulacja i fizyka Repozytorium
 Otwarte źródło
Algorytmy planowania i sterowania trasą dla robota z napędem różnicowym z wykorzystaniem ROS2
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteki, narzędzia i zadania do badań robotyki od Google DeepMind.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Praktyki Docker i Docker Compose dotyczące symulacji ROS i przepływów pracy sprzętu.
Symulacja i fizyka Repozytorium
 Repozytorium
 Otwarte źródło
Oprogramowanie dla projektu robota Domino Marka Robera.
Frameworki uczenia się robotów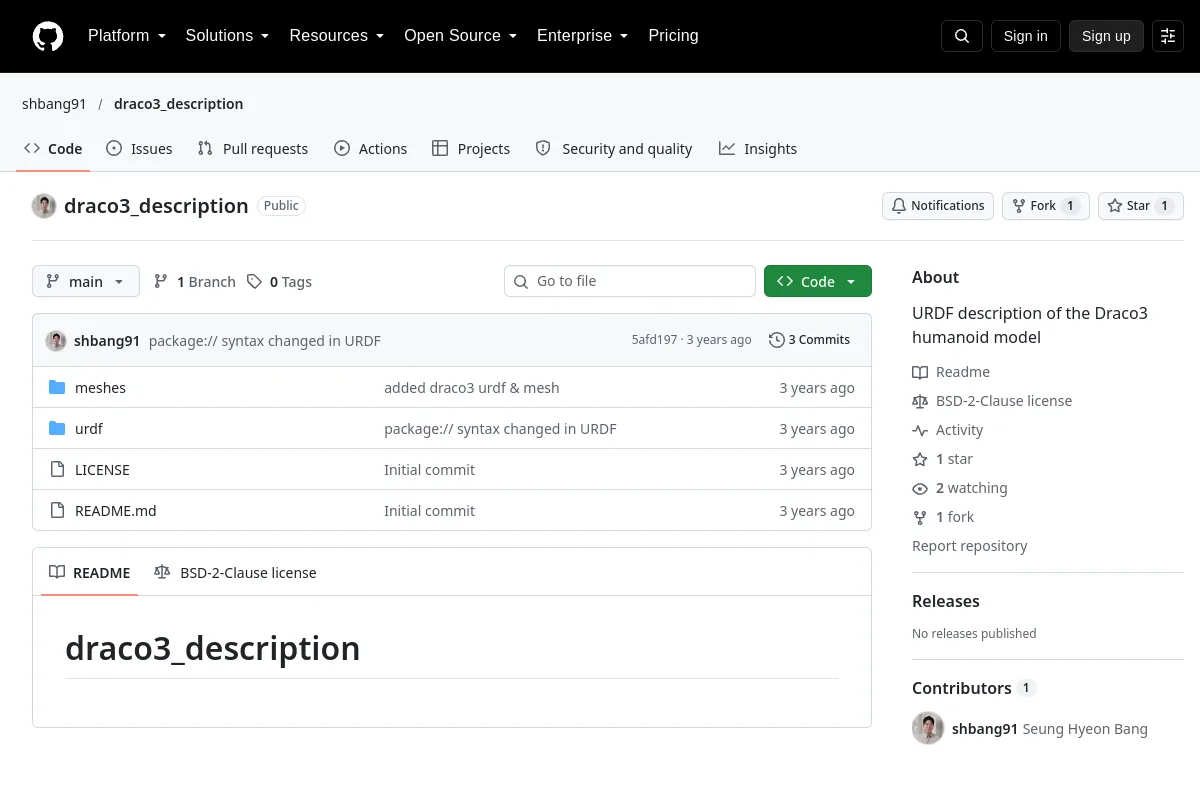 Repozytorium
 Otwarte źródło
Model URDF humanoidalnego robota Draco3.
Frameworki uczenia się robotów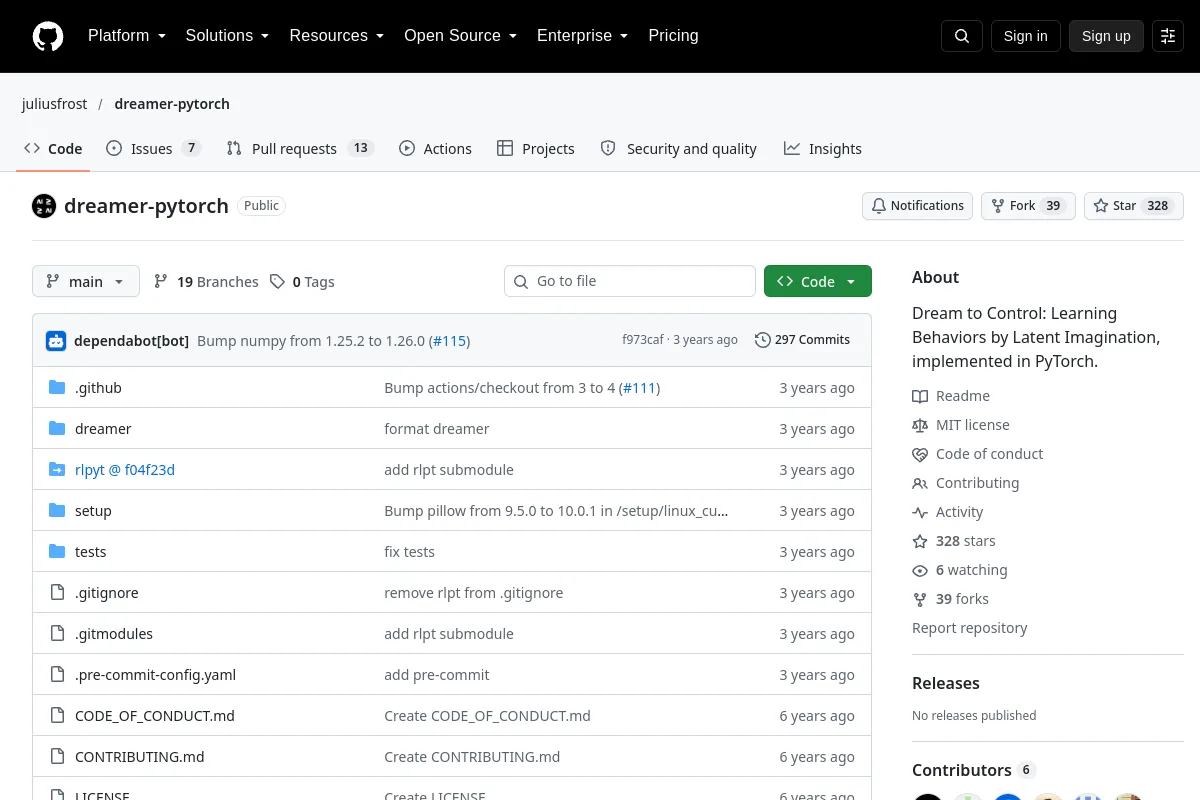 Repozytorium
 Otwarte źródło
Sterowanie snami: uczenie się zachowań poprzez ukrytą wyobraźnię, zaimplementowane w PyTorch.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Eksperymenty z głębokim uczeniem się przez wzmacnianie dla robotycznego chwytania z oktree.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Samouczące się eksplorowanie i mapowanie robotów mobilnych poprzez uczenie się metodą głębokiego wzmacniania
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Kompleksowy SLAM z kalibracją kamery, wcześniejszą integracją monokularu i gęstym renderowaniem
Nawigacja i SLAM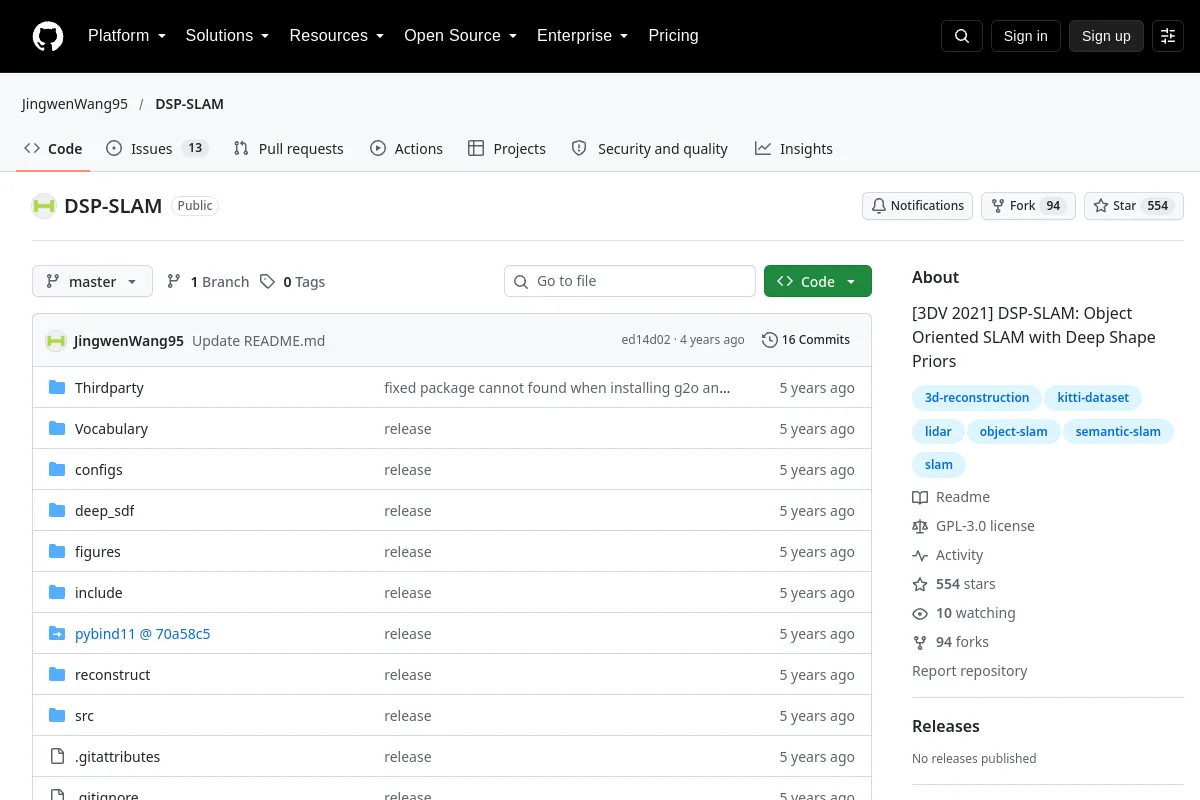 Repozytorium
 Otwarte źródło
DSP-SLAM: obiektowy SLAM z priorytetami Deep Shape
Nawigacja i SLAM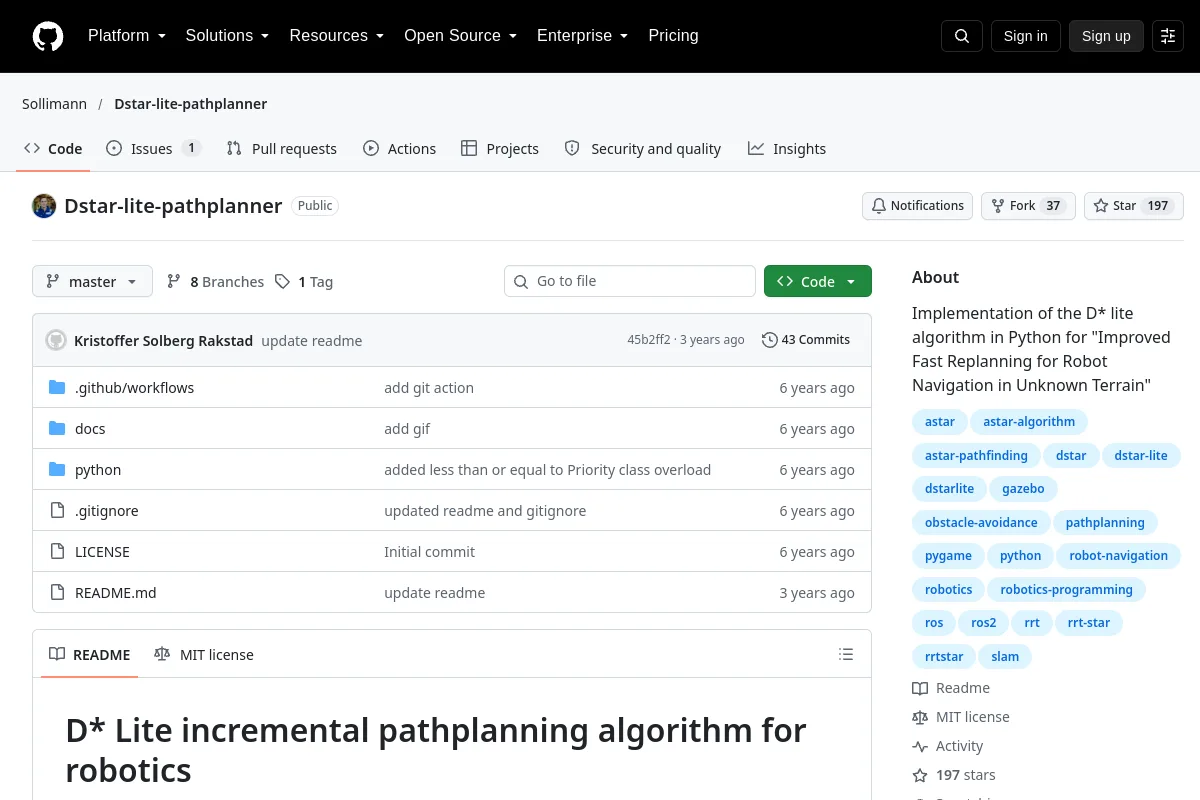 Repozytorium
 Otwarte źródło
Implementacja algorytmu D* lite w Pythonie w celu „ulepszonego szybkiego ponownego planowania nawigacji robota w nieznanym terenie”
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Implementacja ROS planisty dynamicznego podejścia okiennego.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Rurociąg rejestracji chmury punktów do lokalizacji robotów i percepcji 3D.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
System symulacyjny oparty na ROS i Gazebo, który został zbudowany specjalnie do przydzielania zadań wielu robotom (problem eksploracji i niszczenia)
Symulacja i fizyka Repozytorium
 Otwarte źródło
Praca magisterska na temat jednoczesnej lokalizacji i mapowania w środowiskach dynamicznych. Oddzielnie rekonstruuje zarówno środowisko statyczne, jak i pochodzące z niego obiekty dynamiczne, np. samochody.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Przykłady efektywnej optymalizacji trajektorii na potrzeby planowania ruchu robota
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?
