 Repozytorium
 Badania
i2Nav-Robot · i2Nav-WHU
Zbiór danych robota o dużej skali do zastosowań wewnętrznych i zewnętrznych do nawigacji i mapowania wykorzystującego połączenie wielu czujników
Pokazy robotówKATALOG WCIELONEJ AI
Znajdź nagrane interakcje robotów i demonstracje do nauki manipulacji i kontroli.
Repozytorium
Badania
Zbiór danych robota o dużej skali do zastosowań wewnętrznych i zewnętrznych do nawigacji i mapowania wykorzystującego połączenie wielu czujników
Pokazy robotów Repozytorium
 Badania
Pliki worków przechwycone za pomocą robota Clearpath Jackal, który jest wyposażony w Velodyne VLP-16 i czujnik IMU z niższej półki. Opublikowany temat chmury punktów to \velodyne_points. Opublikowane dane IMU…
Pokazy robotów Repozytorium
 Badania
Wielkoskalowy zbiór danych dotyczący wielu robotów dla SLAM wielu robotów
Pokazy robotów Repozytorium
 Badania
EgoDex: nauka zręcznej manipulacji na podstawie egocentrycznego wideo na dużą skalę
Pokazy robotów Strona internetowa
 Badania
Wspólny zbiór zbiorów danych demonstracyjnych robotów i zasobów modeli.
Pokazy robotów Repozytorium
 Badania
Kod dla PerAct², uwarunkowanego językowo agenta uczenia się poprzez imitację, przeznaczonego do dwuręcznej manipulacji robotycznej przy użyciu środowiska RLBench. Obejmuje generowanie zbiorów danych, skrypty szkoleniowe i…
Pokazy robotów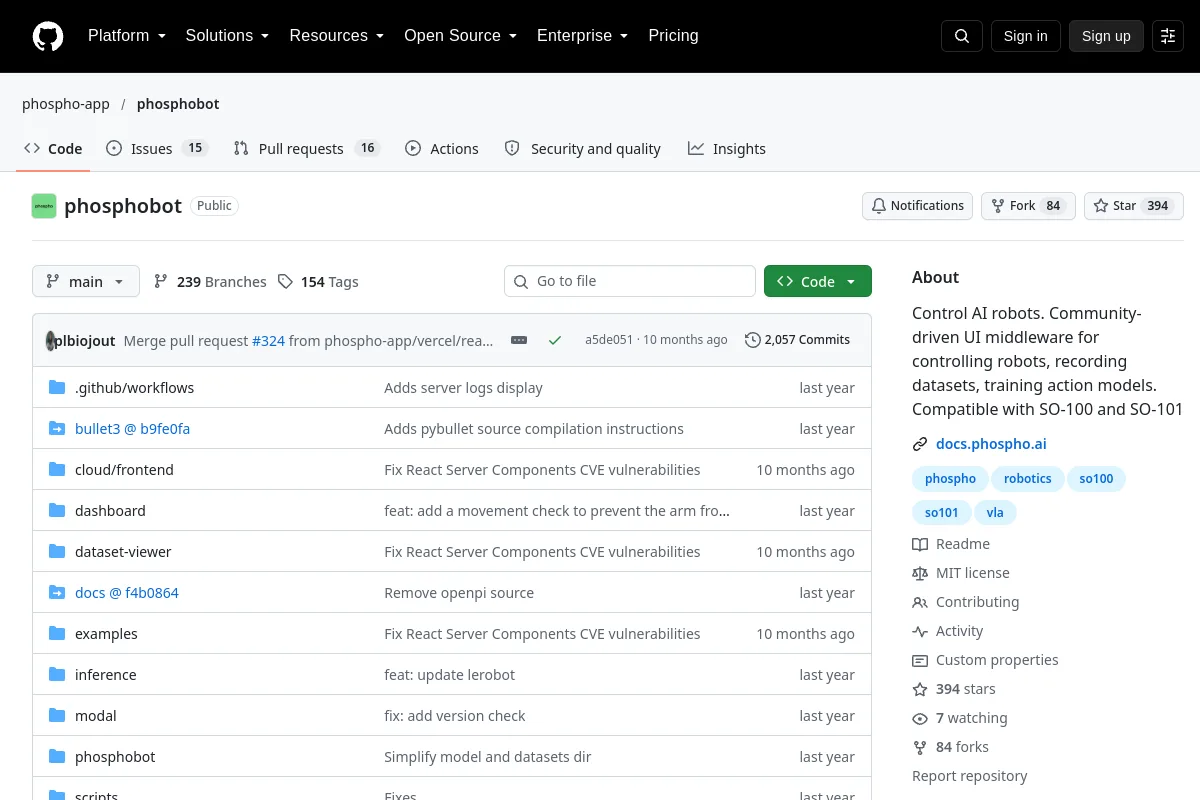 Repozytorium
 Badania
Kontroluj roboty AI. Oprogramowanie pośrednie interfejsu użytkownika kierowane przez społeczność do sterowania robotami, rejestrowania zbiorów danych, uczenia modeli działania. Kompatybilny z SO-100 i SO-101
Pokazy robotów Strona internetowa
 Badania
Wieloplatformowe dane dotyczące manipulacji robotami na potrzeby badań nad inteligencją ucieleśnioną.
Pokazy robotów Strona internetowa
 Badania
Dane dotyczące interakcji robotów wspierające badania dynamiki wizualnej i manipulacji.
Pokazy robotów Repozytorium
 Badania
Wykrywanie pozycji chwytania robota za pomocą głębokich sieci neuronowych. Model jest szkolony na zestawie danych Cornell Grasping Dataset. Jest to implementacja bazująca głównie na artykule „Real-Time Grasp Detection Using…
Pokazy robotów Repozytorium
 Badania
To jest oficjalna implementacja artykułu „Roboty przed pociągami: robotyka zorientowana na manipulację na podstawie dużych zbiorów danych robotów”.
Pokazy robotów Repozytorium
 Badania
Wielkoskalowy otwarty zbiór danych 3D przeznaczony do zadań związanych z autonomiczną jazdą, robotyką i percepcją 4D
Pokazy robotów Repozytorium
 Badania
Implementacja modeli RT-1-X i RT-2-X przez firmę Pytorch z artykułu: „Open X-Embodiment: Robotic Learning Datasets and RT-X Models”
Pokazy robotów Repozytorium
 Badania
S3E: Multimodalny zbiór danych obejmujący wiele robotów do wspólnego działania SLAM
Pokazy robotów Repozytorium
 Badania
Zbiór danych SiT: interaktywny społecznie zbiór danych o trajektorii pieszych dla robotów nawigacji społecznej
Pokazy robotów Repozytorium
 Badania
STONE Dataset: skalowalny, wielomodalny zestaw danych 3D z widokiem przestrzennym do nawigacji robotem terenowym
Pokazy robotów Repozytorium
 Badania
Udostępnienie nowatorskiego zbioru danych pobranych w magazynie Clearpath Robotics.
Pokazy robotów Repozytorium
 Badania
UrbanNav: dane lokalizacyjne typu open source zebrane w azjatyckich kanionach miejskich, w tym w Tokio i Hongkongu
Pokazy robotów Repozytorium
 Badania
Zbiór danych do artykułu „Uczenie się samonadzorowanej przemierzalności za pomocą doświadczeń nawigacyjnych robotów mobilnych: podejście do samokształcenia uwzględniającego ryzyko (IEEE RA-L)”
Pokazy robotów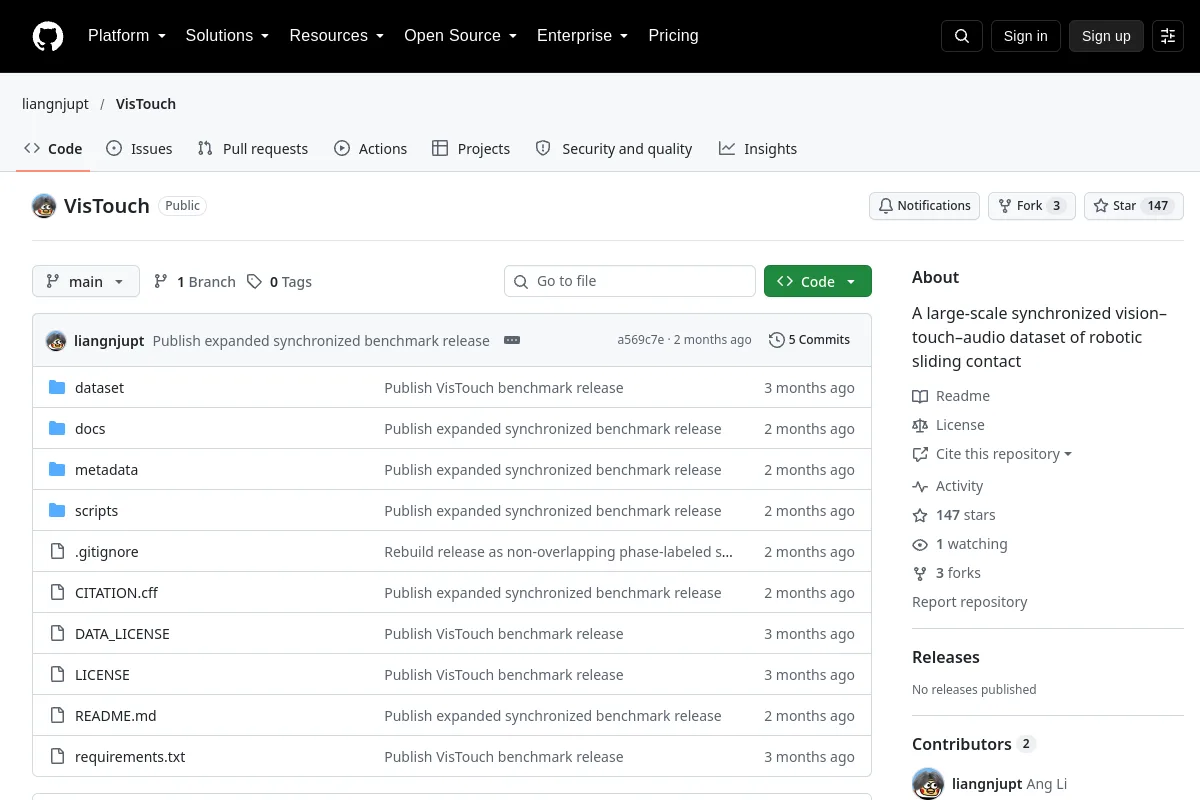 Repozytorium
 Badania
Wielkoskalowy, zsynchronizowany zestaw danych wzrokowo-dotykowy-audio dotyczący robota styku ślizgowego
Pokazy robotów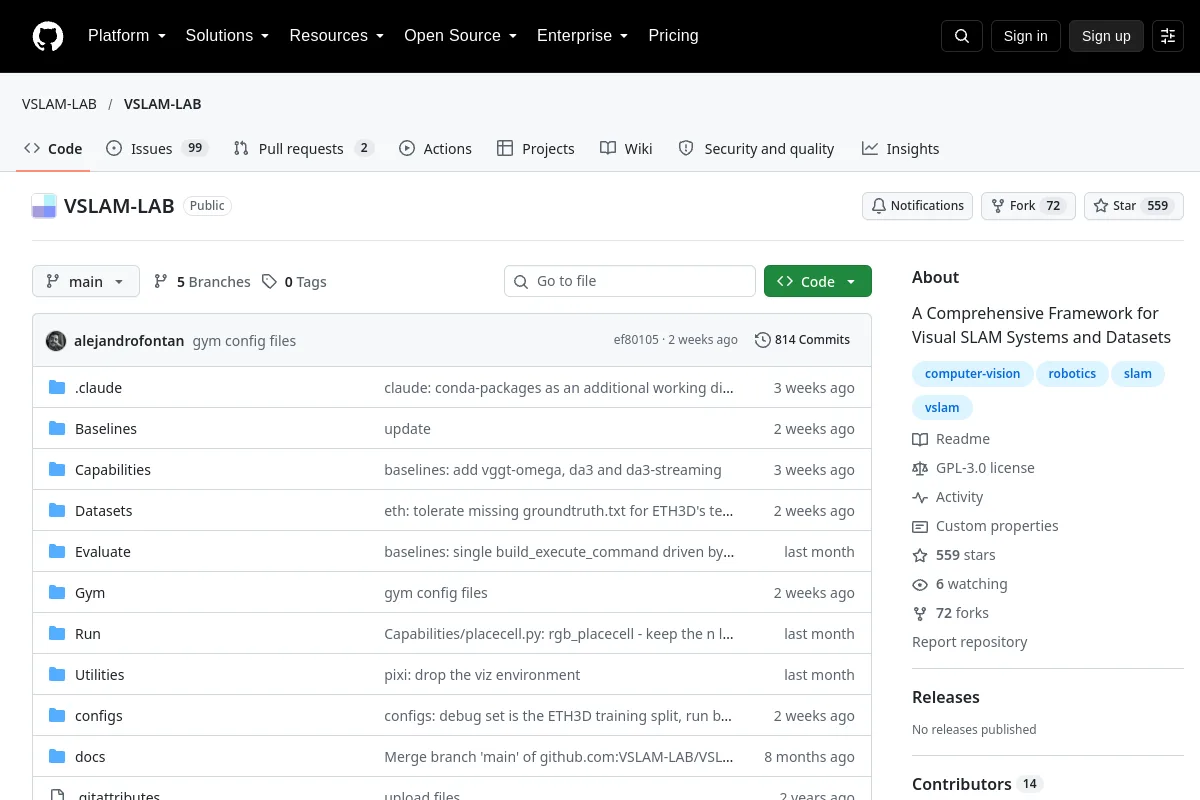 Repozytorium
 Badania
Kompleksowe ramy dla systemów i zbiorów danych Visual SLAM
Pokazy robotów Repozytorium
 Badania
🏞️ [IEEE ICRA2023] Oficjalne repozytorium artykułu „Wild-Places: A Large-Scale Dataset for Lidar Place Recognition in Unstructured Natural Environments”, który ukaże się w 2023 roku IEEE International…
Pokazy robotów Strona internetowa
UWAGI DO WYBORU
Sprawdź przykłady wykonania robotów, formaty obserwacji/działań, różnorodność zadań i procedury zbierania danych. Przed zmieszaniem źródeł sprawdź podziały pociągów/testów i licencje zbiorów danych.
Znasz zasób, który tu pasuje?