Bewaarplaats
 Open-source
KISS-Matcher · MIT-SPARK
KISS-Matcher: snelle, robuuste en schaalbare registratie + ROS2 SLAM-voorbeelden
Navigatie & SLAMDE BElichaamde AI-DIRECTORY
Ontdek kaart-, lokalisatie-, odometrie- en navigatiesoftware voor autonome robots.
Bewaarplaats
Open-source
KISS-Matcher: snelle, robuuste en schaalbare registratie + ROS2 SLAM-voorbeelden
Navigatie & SLAM Bewaarplaats
 Open-source
ROS 2-pakketten voor het verbinden van robots en controllers met Webots.
Navigatie & SLAM Bewaarplaats
 Open-source
Adaptieve niet-maximale onderdrukking voor ruimtelijke sleutelpuntverdeling.
Navigatie & SLAM Bewaarplaats
 Open-source
Een met sensoren uitgerust mobiel robotmodel voor meerdere simulatieplatforms.
Navigatie & SLAM Bewaarplaats
 Open-source
CityWalker-onderzoekscode voor het leren van belichaamde stadsnavigatie uit video's.
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Open-source
Op markers gebaseerde gelijktijdige lokalisatie en mapping voor robots.
Navigatie & SLAM Bewaarplaats
 Open-source
Officiële repository van "Buurmanbeeld verbeterd model voor visie en taalnavigatie"
Navigatie & SLAM Bewaarplaats
 Open-source
Officiële implementatie van "De verrassende effectiviteit van visuele odometrietechnieken voor belichaamde PointGoal-navigatie"
Navigatie & SLAM Bewaarplaats
 Open-source
Topologisch semantisch grafiekgeheugen voor navigatie met beelddoelen (CoRL 2022 mondeling)
Navigatie & SLAM Bewaarplaats
 Open-source
📍PIN-SLAM: LiDAR SLAM met behulp van een puntgebaseerde impliciete neurale representatie voor het bereiken van mondiale kaartconsistentie [TRO 24]
Navigatie & SLAM Bewaarplaats
 Open-source
Spaarzaam gedecentraliseerd collaboratief simultaan lokalisatie- en mappingframework voor multi-robotsystemen
Navigatie & SLAM Bewaarplaats
 Open-source
DynaVINS: een visueel-inertiële SLAM voor dynamische omgevingen
Navigatie & SLAM Bewaarplaats
 Open-source
Een algemeen raamwerk voor gelijktijdige lokalisatie en mapping dat op kenmerken gebaseerde of directe methoden en verschillende sensoren ondersteunt, waaronder een monoculaire camera, RGB-D-sensoren of andere invoertypen, kan...
Navigatie & SLAM Bewaarplaats
 Open-source
Een speelgoedimplementatie van monoculaire SLAM, geschreven tijdens livestreaming
Navigatie & SLAM Bewaarplaats
 Open-source
gradslam is een open source differentieerbare dichte SLAM-bibliotheek voor PyTorch
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Open-source
Een robuust, real-time, INS-centrisch GNSS-visueel-traagheidsnavigatiesysteem
Navigatie & SLAM Bewaarplaats
 Open-source
**Losjes gekoppelde semi-directe monoculaire SLAM**
Navigatie & SLAM Bewaarplaats
 Open-source
OV²SLAM is een volledig online en veelzijdige visuele SLAM voor realtime toepassingen
Navigatie & SLAM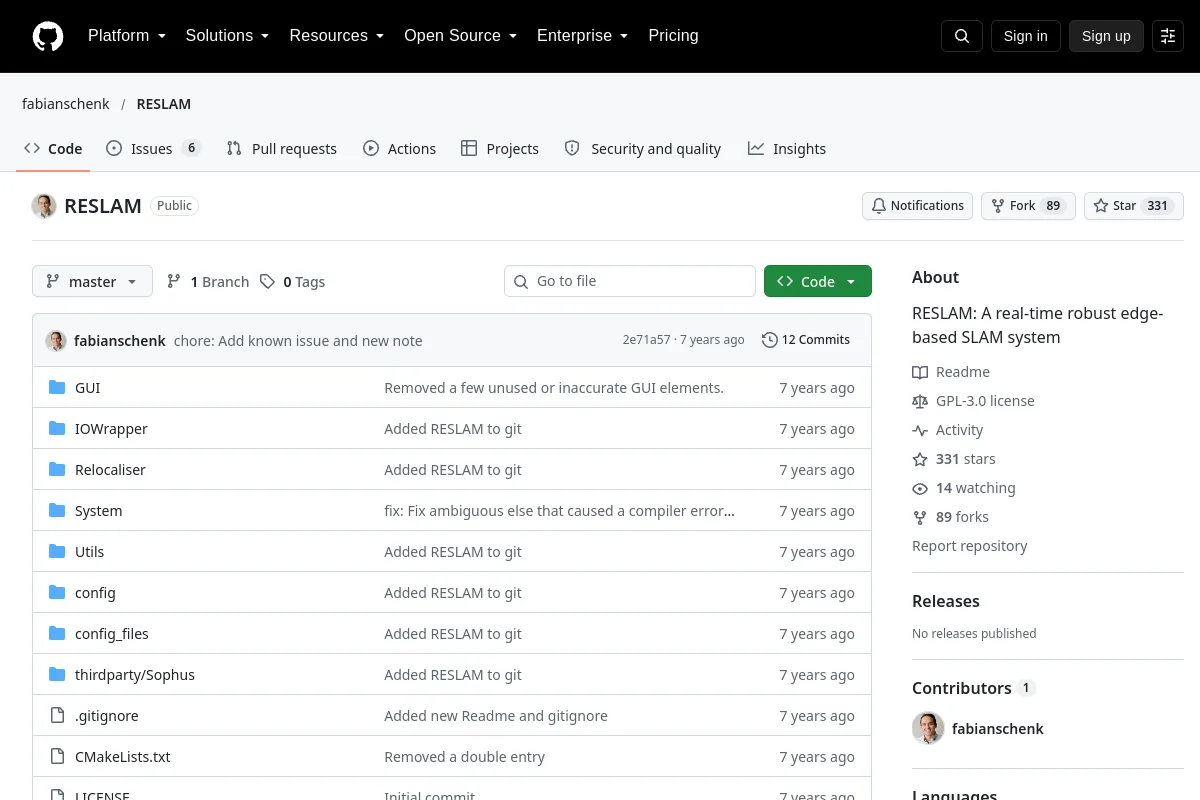 Bewaarplaats
 Open-source
RESLAM: Een real-time robuust edge-gebaseerd SLAM-systeem
Navigatie & SLAM Bewaarplaats
 Open-source
VGGT-SLAM: Dichte RGB SLAM geoptimaliseerd op het SL(4)-spruitstuk
Navigatie & SLAM Bewaarplaats
 Open-source
Een leerroutekaart voor visuele SLAM-ontwikkeling.
Navigatie & SLAM Bewaarplaats
 Open-source
Visueel SLAM/odometriepakket gebaseerd op NVIDIA-versnelde cuVSLAM
Navigatie & SLAMSELECTIE OPMERKINGEN
Match sensoren, coördineer frames en lokalisatie-aannames met de implementatieomgeving. In kaart brengen, pose-inschatting, padplanning en het vermijden van obstakels bedienen verschillende delen van de navigatiestapel.
Kent u een bron die hier thuishoort?